Planification Automatique - Automated Planning
← Lean | ↑ SymbolicAI | SmartContracts →
Cette série de notebooks introduit la Planification Automatique, une branche fondamentale de l’IA qui génère des séquences d’actions pour atteindre des objectifs.
La planification répond à une question différente de celle de l’apprentissage : non pas « que prédire ? » mais « que faire ? ». À partir d’un modèle du monde — un état initial, des actions avec leurs préconditions et effets, un but — un planificateur cherche automatiquement une suite d’actions qui mène au but. C’est une technologie éprouvée : elle pilote des robots (manipulation, navigation), optimise la logistique et l’ordonnancement, et a dirigé des engins spatiaux autonomes (Remote Agent sur Deep Space 1, planification d’activités des rovers martiens). Le langage PDDL a standardisé la manière de décrire ces problèmes, donnant naissance à tout un écosystème de solveurs comparables. La planification connaît aujourd’hui un regain d’intérêt avec les LLMs, comme moyen de doter les modèles de langage d’une capacité d’action vérifiable et orientée vers un but.
15 numéros logiques (24 fichiers .ipynb : 15 Python dont 1 companion Lean + 9 CSharp twins, cf. marqueur <!-- CATALOG-STATUS --> ci-dessus) | 5 parties | ~11h
À qui s’adresse cette série : étudiants en IA, ingénieurs en robotique et logistique, développeurs souhaitant intégrer la planification symbolique dans leurs applications. Aucun prérequis en planification : les concepts sont introduits progressivement depuis les fondements STRIPS jusqu’aux approches neuro-symboliques modernes.
Vue d’ensemble
| Statistique | Valeur |
|---|---|
| Notebooks | 15 (1 setup + 3 foundation + 5 classical dont 1 companion Lean + 3 advanced + 3 neuro-symbolic) |
| Durée totale | ~11h |
| Langage | Python 3.9+ |
| Kernel | Python 3 |
| Solveurs | Fast Downward, OR-Tools CP-SAT, unified-planning |
| Environnement | Docker (Fast Downward), pip (Python packages) |
La progression pédagogique suit l’évolution des paradigmes de planification : chaque phase répond aux limites de la précédente, du modèle formel jusqu’à la frontière neuro-symbolique.
flowchart TD
    P1["<b>Phase 1 · Fondations</b><br/>triptyque État-Action-But, modèle STRIPS, langage PDDL"]
    P2["<b>Phase 2 · Classique</b><br/>recherche dans l'espace d'états : Fast Downward, heuristiques A* / h(FF) / LM-cut"]
    P3["<b>Phase 3 · Avancée</b><br/>au-delà de l'explosion d'états : CP-SAT (OR-Tools), temporel, HTN"]
    P4["<b>Phase 4 · Neuro-symbolique</b><br/>frontière IA symbolique ↔ apprentissage : LLM planning, Learning to Plan, LLM réducteur d'espace"]
    P1 -->|"modéliser un problème"| P2
    P2 -->|"l'explosion d'états bloque"| P3
    P3 -->|"doter le symbolique d'apprentissage"| P4
Aperçu — la planification automatique en images
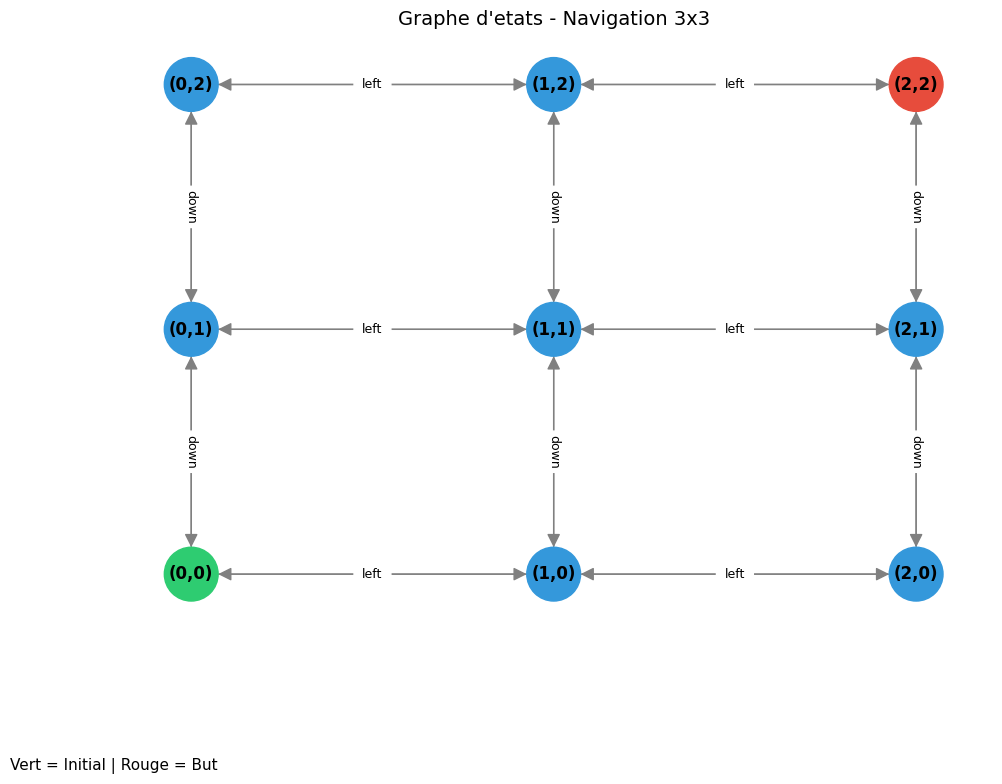
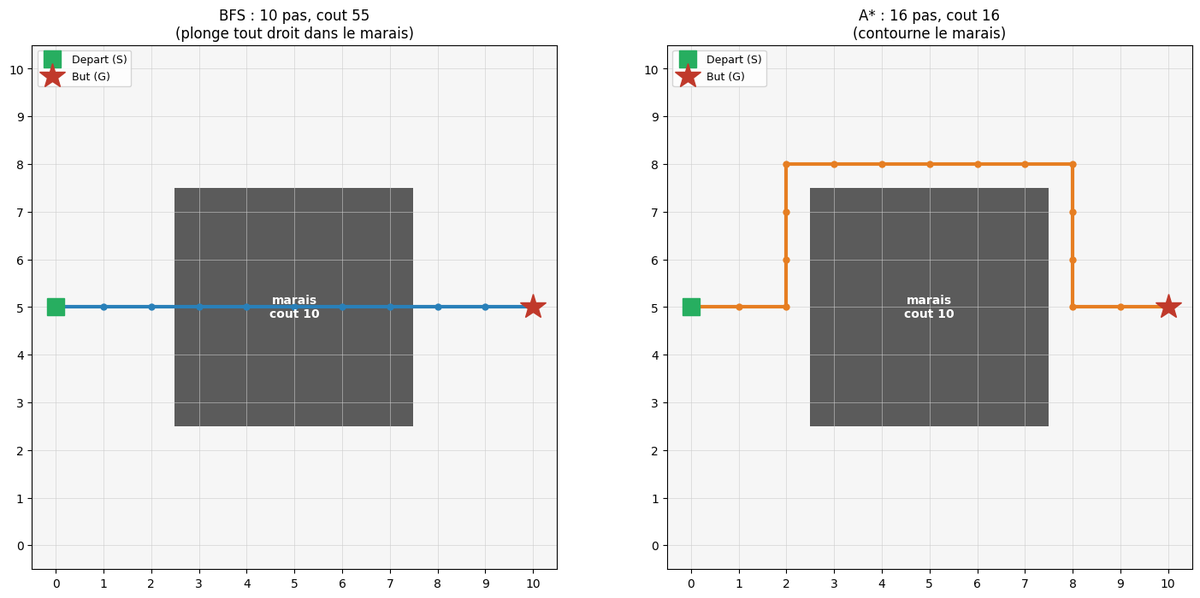
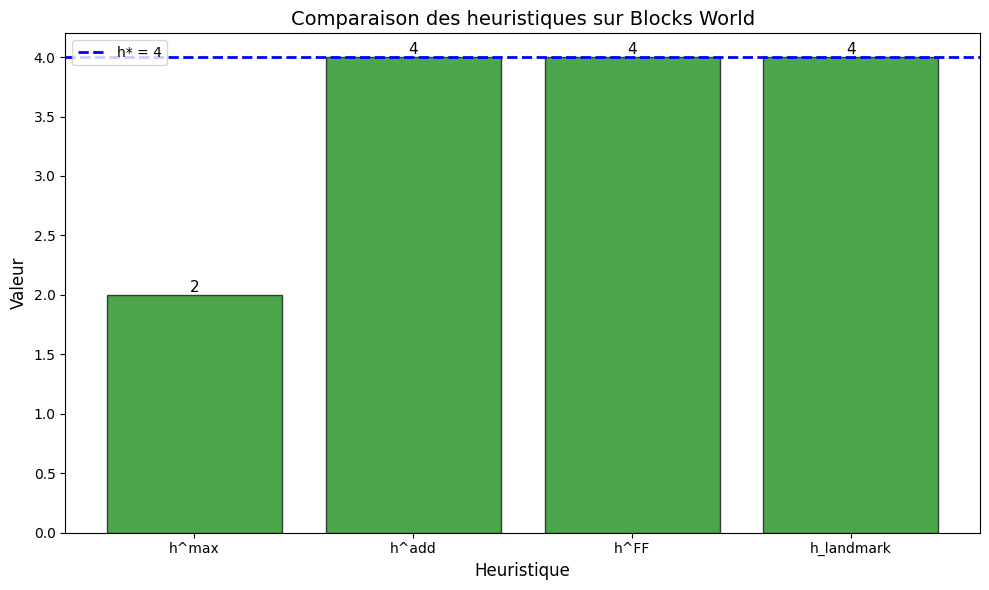
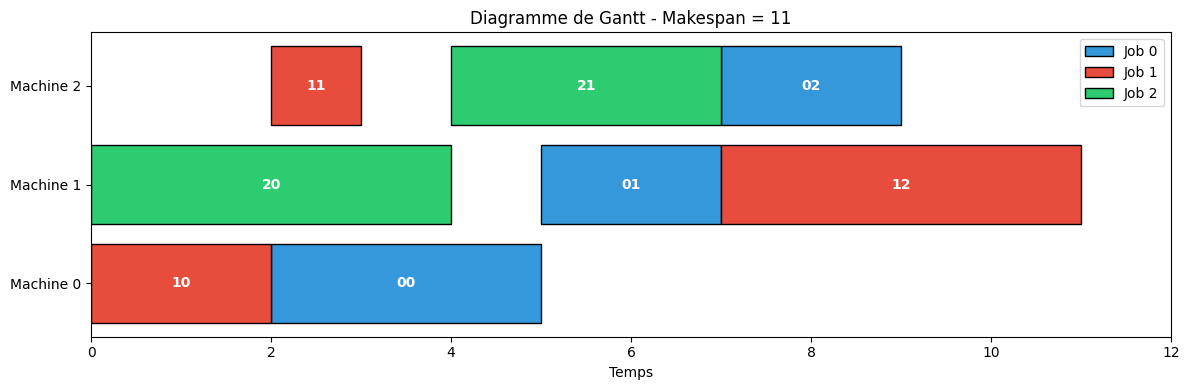
Chaque phase de la série rend visible un concept distinct, dans une figure extraite des sorties réelles des notebooks (EPIC #5654) : l’explosion combinatoire de l’espace d’états (Fondations), les heuristiques qui guident la recherche (Classique), la planification temporelle et contraintiste (Avancées). Plutôt qu’une galerie séparée du propos, ces figures accompagnent ci-dessous le récit phase par phase, au plus près du concept qu’elles illustrent. La provenance exacte de chaque figure (cellule, output, poids, alt-text) est documentée dans assets/readme/MANIFEST.md.
Parcours d’apprentissage
Phase 1 : Fondations (Notebooks 1-3, ~2h)
La série débute par le notebook Setup (0) qui configure automatiquement l’environnement : installation de unified-planning, OR-Tools, vérification de Docker et lancement du conteneur Fast Downward. Le notebook 1 (Introduction) présente le triptyque fondamental État-Action-But, le modèle STRIPS (1971) avec ses hypothèses — statique, déterministe, observable, discret, instantané — et le contexte historique depuis Fikes & Nilsson jusqu’aux LLMs modernes. Le notebook 2 (PDDL-Basics) plonge dans la syntaxe PDDL : domaines, problèmes, types, prédicats, actions, préconditions et effets. Le notebook 3 (State-Space) explore l’explosion combinatoire (\(O(2^n)\) prédicats) et la nécessité des heuristiques pour guider la recherche dans l’espace d’états. À l’issue de cette phase, vous savez modéliser un problème en PDDL et comprendre pourquoi la recherche aveugle ne suffit pas.
Phase 2 : Planification Classique (Notebooks 4-6, ~3h)
Les notebooks 4 à 6 constituent le cœur technique de la série. Le notebook 4 (Fast-Downward) présente l’architecture en trois étapes de Fast Downward (translator PDDL→SAS+, preprocessor C++, search C++) et montre comment l’exécuter via Docker et unified-planning. Les algorithmes de recherche (A*, Greedy, EHC) y sont testés sur Blocks World et Logistics. Le notebook 5 (Heuristics) approfondit la théorie : classification admissible/non-admissible (\(h^{add}\), \(h^{max}\), \(h^{FF}\), LM-cut), comparaison expérimentale des heuristiques sur le nombre de nœuds expansés, et guide de sélection. Le notebook 5b (Lean-Relaxation) est un companion natif au kernel Lean 4 : il prouve formellement, sans sorry, l’admissibilité de la relaxation \(h^{+} \leq h^{*}\) dans le lake planning_lean — la certification mathématique de la propriété que le notebook 5 constate empiriquement. Le notebook 6 (Domains) couvre les domaines standards de l’IPC (Blocks World, Logistics, Gripper, Satellite) avec des problèmes de complexité croissante. Le notebook 5c (Différentiel d’atteignabilité, strate 7) retourne au moteur STRIPS minimal pour poser la question inverse : non plus « quel plan pour ce but ? » mais « quelle nouvelle classe de plans devient atteignable quand on ajoute une primitive ? » — un protocole en quatre pas (inatteignabilité prouvée, contrôle d’effort, primitive nommée et payante, delta mesuré) qui consomme les garanties du lake planning_lean au lieu de les rejouer. À l’issue, vous pouvez configurer un planificateur optimal, choisir l’heuristique adéquate, modéliser n’importe quel domaine IPC — et mesurer ce qu’un élargissement de vocabulaire vaut face à un approfondissement de recherche.
Phase 3 : Approches Avancées (Notebooks 7-9, ~3h)
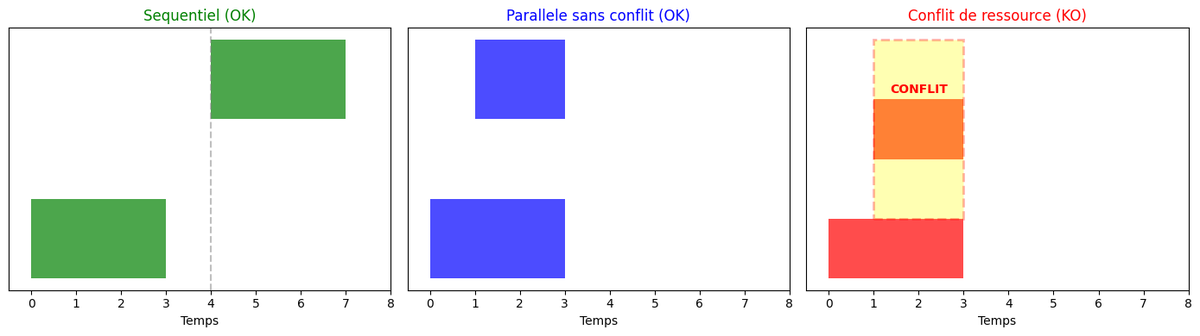
La planification classique épuise ses limites dès que les problèmes deviennent trop grands pour l’exploration d’états. Les notebooks 7 à 9 proposent des alternatives. Le notebook 7 (OR-Tools) introduit la programmation par contraintes avec CP-SAT de Google OR-Tools : modélisation de contraintes (all-different, cumulative, table), scheduling, et optimisation multi-objectif. Le notebook 8 (Temporal) étend au domaine temporel avec PDDL 2.1 : durées d’actions, parallélisme, contraintes temporelles simples et denses, ordonnancement de tâches. Le notebook 9 (HTN) présente la planification hiérarchique (Task Networks) : tâches primitives vs abstraites, méthodes de décomposition, langage HDDL, solveur inspiré de SHOP2, et comparaison avec STRIPS. À l’issue, vous disposez de trois paradigmes complémentaires pour les problèmes qui dépassent la planification classique.
Phase 4 : Neuro-Symbolique (Notebooks 10, 11, 12, 14 ; ~3h)
La dernière partie explore la frontière entre IA symbolique et apprentissage profond. Le notebook 10 (LLM-Planning) montre comment les Large Language Models peuvent générer des plans à partir de descriptions en langage naturel, le prompting pour la planification, et le plan repair. Le notebook 11 (Unified-Planning) détaille l’interface unifiée unified-planning : connexion à plusieurs solveurs en quelques lignes, comparaison croisée des performances, portabilité du modèle PDDL entre moteurs, et le saut qualitatif satisfaction → optimisation via MinimizeActionCosts (un moteur optimal comme fast-downward-opt certifie le plan de coût minimal là où un moteur satisficing comme fast-downward s’arrête au premier plan trouvé — voir la section dédiée ci-dessous). Le notebook 12 (LOOP) introduit le paradigme Learning to Plan : architecture LOOP (state encoder, policy network, value network), encodage PDDL en tenseurs (one-hot, GNN), entraînement par imitation et renforcement, résultats sur benchmarks IPC (85.8% coverage), et comparaison avec KRCL. Le notebook 14 (LLM-Space-Reducer) teste la position inverse : le LLM non plus solveur mais réducteur d’espace de recherche (position du moteur aicpp) — mini-DSL de primitives typées sur grilles ARC, trois bras mesurés (exhaustif borné, LLM-direct, LLM-réducteur), la correction restant toujours au solveur déterministe. C’est lui qui conclut la série sur les tendances : foundation models, meta-learning, inverse reinforcement learning.
Au-delà de la satisfaction : optimisation PDDL (coût minimal, Planners-11)
Jusqu’ici, les planificateurs de la série résolvent des problèmes de satisfaction : trouver un plan réalisable, comme Solver().check() == sat en SMT. L’ajout de problem.add_quality_metric(MinimizeActionCosts(...)) (cell 41 du notebook 11) bascule le solveur en mode optimisation : parmi tous les plans qui atteignent le but, trouver celui qui minimise le coût total — la capacité distinctive de la planification logistique (tournées de livraison), du routing (réseaux pondérés), et de l’ordonnancement (makespan). Le notebook 11 exécute maintenant les deux modes sur le même domaine (livraison A → D, arêtes à coûts hétérogènes) :
| Solveur | Plan retourné | Coût total | Justification |
|---|---|---|---|
fast-downward (satisficing) |
A → D (1 action) |
10 | Premier plan trouvé, sans garantie de coût |
fast-downward-opt (optimal) |
A → B → C → D (3 actions) |
3 | Certifié minimal par exploration A* + heuristique admissible |
Résultat discriminant (extrait de la cellule 42 du notebook) :
Probleme : livraison A -> D, couts heterogenes par trajet.
Direct A->D       : 1 action, cout 10
Detour A->B->C->D : 3 actions, cout 1+1+1 = 3
=> plan le plus court != plan le moins cher.
Pourquoi cette section manquait avant : la série présentait jusqu’ici l’unification multi-solveurs au niveau satisfaction. La capacité optimisation restait implicite dans les notebooks CP-SAT (notebook 7, model.Maximize) et Z3 (notebook 12 de Sudoku, Optimize().maximize) — mais sans exécution head-to-head d’un planificateur optimal PDDL vs un satisficing sur le même modèle. EPIC #3801 Prong-B (« problème non-trivial qui met le moteur en valeur ») avait diagnostiqué que la signature « plan optimal » de la planification restait théorique dans la série. #7592 la démontre first-hand sur un cas où le plan optimal est plus long (3 actions) que le satisficing (1 action), ce qui rend la qualité métrique non-triviale (un coût uniforme effondrerait le test).
À retenir : - Sans quality metric, un planificateur se réduit à un chercheur de plan (BFS/GBFS sur le graphe d’états). L’optimalité n’est pas du tout recherchée. - Avec MinimizeActionCosts, le moteur devient un optimiseur combinatoire (A* sur graphe pondéré, heuristique admissible, garantie d’optimalité). C’est la signature IPC optimal track. - L’arc cross-famille CP-SAT (#7588) → Z3 SMT (#7589) → PDDL (#7592) montre la même bascule satisfaction → optimisation dans trois familles distinctes de solveurs. Le présent notebook ferme la trilogie côté planification.
Parcours alternatifs
Parcours rapide (4h, minimum viable)
Pour découvrir l’essentiel rapidement : 1. 0-Setup (20 min) : installer et vérifier l’environnement 2. 1-Introduction (30 min) : comprendre les concepts 3. 4-Fast-Downward (45 min) : exécuter un vrai planificateur 4. 11-Unified-Planning (40 min) : comparer les solveurs
Parcours classique (5h, optimalité)
Pour maîtriser les planificateurs optimaux : 1. 0-Setup → 1-Introduction → 2-PDDL-Basics → 3-State-Space 2. 4-Fast-Downward → 5-Heuristics → 6-Domains
Parcours contraintes + temporel (6h, scheduling)
Pour les applications de planification par contraintes et temporelles : 1. 0-Setup → 1-Introduction → 2-PDDL-Basics 2. 7-OR-Tools → 8-Temporal → 9-HTN
Parcours neuro-symbolique (~6h, recherche)
Pour les approches combinées apprentissage profond + symbolique : 1. 0-Setup → 1-Introduction → 4-Fast-Downward 2. 10-LLM-Planning → 11-Unified-Planning → 12-LOOP → 10b-LLM-Space-Reducer
Quel parcours choisir ?
Si vous débutez en planification
Commencez par les fondations. Le notebook 1 (Introduction) pose le vocabulaire (état, action, but, STRIPS) et le contexte historique. Le notebook 2 (PDDL-Basics) apprend la syntaxe standard du domaine. Sans ces bases, les notebooks suivants seront difficiles à suivre.
Passez à la planification classique quand : vous avez un domaine PDDL défini et voulez trouver un plan optimal rapidement. Fast Downward + LM-cut est le choix par défaut.
Si vous venez de la recherche opérationnelle
Commencez par OR-Tools (notebook 7). Le CP-SAT est familier aux optimiseurs : modélisation par contraintes, fonctions objectif, solveur commercial (ou open-source). La transition vers la planification est naturelle.
Passez à PDDL quand : vous avez besoin de la portabilité du modèle (même domaine, solveurs multiples) ou que vous voulez exploiter les heuristiques spécialisées de Fast Downward.
Si vous ne savez pas quoi choisir
| Critère | Recommandation |
|---|---|
| Juste découvrir la planification | Planners-0-Setup + Planners-1-Introduction |
| Un premier planificateur qui marche | Planners-4-Fast-Downward (Docker + Blocks World) |
| Optimisation de scheduling | Planners-7-OR-Tools |
| Planification hiérarchique | Planners-9-HTN (SHOP2, decomposition) |
| Frontière LLM + IA | Planners-10-LLM-Planning |
| LLM qui réduit l’espace de recherche | Planners-10b-LLM-Space-Reducer |
| Approche neuro-symbolique avancée | Planners-12-LOOP (85.8% IPC coverage) |
| Comparer tous les solveurs (satisfaction) | Planners-11-Unified-Planning |
Comparer satisfaction vs optimisation (MinimizeActionCosts) |
Planners-11-Unified-Planning (#7592) |
| Mesurer ce qu’une nouvelle primitive rend possible (strate 7) | Planners-5c-Differentiel-Atteignabilite (protocole 4 pas, stdlib pur) |
Objectifs d’apprentissage
A l’issue de cette série, vous saurez :
- Modéliser des problèmes de planification en PDDL (Planning Domain Definition Language)
- Utiliser les planificateurs modernes (Fast Downward, OR-Tools, unified-planning)
- Comprendre les heuristiques de recherche (\(h^{add}\), \(h^{max}\), \(h^{FF}\), LM-cut)
- Étendre la planification au temporel, hiérarchique et neuro-symbolique
Niveaux de difficulté
| Niveau | Description | Notebooks |
|---|---|---|
| Foundation | Introduction, concepts de base | 0, 1, 2, 3 |
| Intermediate | Algorithmes, outils pratiques | 4, 5, 6, 7, 8, 9 |
| Advanced | Extensions, recherche | 10, 11, 12 |
Structure
SymbolicAI/Planners/
├── README.md
├── 00-Environment/
│   └── Planners-0-Setup.ipynb           # Configuration environnement
├── 01-Foundation/
│   ├── Planners-1-Introduction.ipynb    # Concepts, STRIPS
│   ├── Planners-2-PDDL-Basics.ipynb     # Syntaxe PDDL
│   ├── Planners-2-PDDL-Basics-Csharp.ipynb # Twin C# STRIPS+grounding+BFS (See #4956)
│   ├── Planners-3-State-Space.ipynb     # Espaces d'états
│   └── Planners-3-State-Space-Csharp.ipynb # Twin C# BFS/DFS/Greedy/A* (See #4956)
├── 02-Classical/
│   ├── Planners-4-Fast-Downward.ipynb   # A*, heuristiques
│   ├── Planners-4-Fast-Downward-Csharp.ipynb # Twin C# SAS+/A*/GBFS/EHC from-scratch (See #4956)
│   ├── Planners-5-Heuristics.ipynb      # h-add, h-max, h-FF
│   ├── Planners-5-Heuristics-Csharp.ipynb # Twin C# h-max/h-add/h-FF/landmarks (See #4956)
│   ├── Planners-5b-Lean-Relaxation.ipynb # Companion Lean 4 : preuve h+ <= h*
│   ├── Planners-6-Domains.ipynb         # Domaines classiques
│   ├── Planners-6-Domains-Csharp.ipynb  # Twin C# STRIPS from-scratch (BFS, Block World/Hanoi/Gripper) (See #4956)
│   └── Planners-5c-Differentiel-Atteignabilite.ipynb # Differentiel d'atteignabilite : primitive ajoutee, delta mesure (strate 7, #12233)
├── 03-Advanced/
│   ├── Planners-7-OR-Tools.ipynb        # CP-SAT
│   ├── Planners-7-OR-Tools-Csharp.ipynb # Twin C# Job-Shop CP solver from-scratch (propagation + backtracking) (See #4956)
│   ├── Planners-8-Temporal.ipynb        # Planification temporelle
│   ├── Planners-8-Temporal-Csharp.ipynb # Twin C# Allen + STN + RCPSP-lite from-scratch (See #4956)
│   ├── Planners-9-HTN.ipynb             # Planification hiérarchique
│   └── Planners-9-HTN-Csharp.ipynb      # Twin C# SHOP2 HTN solver from-scratch (See #4956)
├── 04-NeuroSymbolic/
│   ├── Planners-10-LLM-Planning.ipynb   # LLM + Planning
│   ├── Planners-11-Unified-Planning.ipynb # Interface unifiée
│   ├── Planners-12-LOOP.ipynb           # Learning to Plan
│   ├── Planners-10-LLM-Planning.ipynb (pre-requis)
│   └── Planners-10b-LLM-Space-Reducer.ipynb # LLM reducteur d'espace (position aicpp)
├── planning_lean/                        # Projet Lake Lean 4 (preuve formelle 0-sorry de l'admissibilité de la relaxation h+ <= h*, cf Planners-5b)
│   ├── README.md                          # Documentation du lake (FR)
│   ├── Planning.en.md                     # Companion EN (i18n tranche 8, #5013)
│   ├── Planning/                          # Modules Lean (sous-dossier Lake)
│   │   ├── Strips.lean                    # Modèle STRIPS (state, action, step/stepR)
│   │   ├── Relaxation.lean                # run/runR, atteignabilité monotone
│   │   └── Admissibility.lean             # relaxed_plan_admissible (h⁺ ≤ h\*) — flagship
│   ├── lakefile.lean                      # Manifeste Lake (toolchain v4.31.0-rc1 + Mathlib)
│   ├── lake-manifest.json                 # Snapshots dépendances (Mathlib, plausible, ...)
│   └── lean-toolchain                     # Pinning toolchain Lean 4
├── requirements.txt                      # Dépendances Python (unified-planning, Fast Downward, etc.)
└── archive/
    └── Fast-Downward-Legacy.ipynb       # Version archivée (1 notebook hors compteur pédagogique)
Contenu détaillé des notebooks
Chaque notebook introduit un concept ou modèle spécifique. Le tableau ci-dessous résume en une ligne l’apport pédagogique de chacun — au-delà du titre, c’est le concept clé qu’il enseigne.
| # | Notebook | Apport pédagogique |
|---|---|---|
| 0 | Setup | Boucle environnement : vérification Python → installation packages → Docker → premier PDDL |
| 1 | Introduction | Triptyque État-Action-But, hypothèses STRIPS (1971), taxonomie des paradigmes |
| 2 | PDDL-Basics | Syntaxe PDDL : domaines, problèmes, types, prédicats, actions, préconditions, effets |
| 3 | State-Space | Explosion combinatoire \(O(2^n)\), nécessité des heuristiques, graphe d’états |
| 4 | Fast-Downward | Architecture 3 étapes (translator/preprocessor/search), A* vs Greedy vs EHC via Docker |
| 5 | Heuristics | Classification admissible/non-admissible : \(h^{add}\), \(h^{max}\), \(h^{FF}\), LM-cut, comparaison expérimentale |
| 5b | Lean-Relaxation | Companion natif (kernel Lean 4) : preuve formelle 0-sorry de l’admissibilité de la relaxation (\(h^{+} \leq h^{*}\)) dans le lake planning_lean, #check + #print axioms in-kernel ; lemmes de monotonie step_mono/run_mono démontrés sur un domaine jouet exécutable (§4bis) |
| 6 | Domains | Domaines IPC standards (Blocks, Logistics, Gripper, Satellite), complexité croissante |
| 7 | OR-Tools | CP-SAT, programmation par contraintes, modélisation de scheduling, contraintes alldifferent |
| 8 | Temporal | PDDL 2.1, durées d’actions, parallélisme, contraintes temporelles, ordonnancement |
| 9 | HTN | Planification hiérarchique : tâches primitives/abstraites, méthodes, HDDL, SHOP2 |
| 10 | LLM-Planning | Planification avec LLMs, prompting, plan repair, limites et avantages |
| 11 | Unified-Planning | Interface multi-solveurs, comparaison croisée, portabilité du modèle — + optimisation MinimizeActionCosts (optimal bat satisficing de 7 unités) [#7592] |
| 12 | LOOP | Learning to Plan : state encoder, policy network, value network, 85.8% IPC coverage |
| 14 | LLM-Space-Reducer | Le LLM comme réducteur d’espace de recherche (position aicpp) : mini-DSL ARC, trois bras mesurés (exhaustif borné, LLM-direct, LLM-réducteur) |
Vue d’ensemble des parties
Partie 0 : Environnement (00-Environment/)
| # | Notebook | Kernel | Contenu | Durée |
|---|---|---|---|---|
| 0 | Planners-0-Setup | Python | Installation unified-planning, OR-Tools, Docker Fast Downward | 20 min |
Partie 1 : Fondations (01-Foundation/)
| # | Notebook | Kernel | Contenu | Durée |
|---|---|---|---|---|
| 1 | Planners-1-Introduction | Python | Concepts, modèle STRIPS, triptyque État-Action-But | 30 min |
| 2 | Planners-2-PDDL-Basics | Python | Syntaxe PDDL, domaines, problèmes, prédicats, actions | 40 min |
| 2 (C#) | Planners-2-PDDL-Basics-Csharp | .NET (C#) | Twin C# du 2 : planificateur STRIPS from-scratch (modèle typé, grounding, BFS forward), domaines Logistics + Gripper (See #4956) | 40 min |
| 3 | Planners-3-State-Space | Python | Espaces d’états, graphes de recherche, explosion combinatoire | 35 min |
| 3 | Planners-3-State-Space-Csharp | .NET (C#) | Twin C# du 3 : BFS/DFS/Greedy/A* from-scratch, terrain pondéré (See #4956) | 35 min |
Partie 2 : Planification Classique (02-Classical/)
| # | Notebook | Kernel | Contenu | Durée |
|---|---|---|---|---|
| 4 | Planners-4-Fast-Downward | Python | Architecture FD, Docker, A*, GBFS, EHC, heuristiques | 45 min |
| 4 (C#) | Planners-4-Fast-Downward-Csharp | .NET (C#) | Twin C# du 4 : planificateur SAS+ from-scratch (prevail/pre/eff), A*/GBFS/EHC, hmax/hFF par RPG, domaines Ferry + Logistics (See #4956) | 45 min |
| 5 | Planners-5-Heuristics | Python | h-add, h-max, h-FF, landmarks | 40 min |
| 5 (C#) | Planners-5-Heuristics-Csharp | .NET (C#) | Twin C# du 5 : h-max/h-add/h-FF/landmarks from-scratch, démo non-admissibilité h^add (See #4956) | 40 min |
| 5b | Planners-5b-Lean-Relaxation | Lean 4 | Companion natif (kernel Lean) : preuve formelle 0-sorry de l’admissibilité de la relaxation (h⁺ ≤ h*) dans le lake planning_lean, #check + #print axioms in-kernel, lemmes de monotonie step_mono/run_mono sur domaine jouet exécutable (cf #4053 création du lake / PR #4168, companion natif) |
45 min |
| 5c | Planners-5c-Differentiel-Atteignabilite | Python | Différentiel d’atteignabilité (strate 7) : protocole en 4 pas — inatteignabilité prouvée par énumération exhaustive (36 états), contrôle d’effort (BFS/A*+h_max/IDDFS échouent sur le même espace, budgets rapportés), primitive nommée et payante (raft-across, planchette consommée + détour), delta mesuré (Δ={g1,g2}, h* 7 et 6, espace 36→60). Consomme les théorèmes du lake planning_lean (h_max ≤ h⁺ ≤ h*, Admissibility.lean:41) — chaîne h_max(3) ≤ h*(8) strict vérifiée, rive droite invisible même au monde relaxé. Stdlib pur, déterministe (See #12233) |
45 min |
| 6 | Planners-6-Domains | Python | Blocks World, Logistics, Gripper, Ferry, Hanoi | 50 min |
| 6 (C#) | Planners-6-Domains-Csharp | .NET (C#) | Twin C# du 6 : planificateur STRIPS from-scratch (modèle Atom/Action/State, BFS forward + anti-cycle), domaines Block World + Hanoï + Gripper (See #4956) | 45 min |
Partie 3 : Approches Avancées (03-Advanced/)
| # | Notebook | Kernel | Contenu | Durée |
|---|---|---|---|---|
| 7 | Planners-7-OR-Tools | Python | CP-SAT, programmation par contraintes, scheduling | 45 min |
| 7 (C#) | Planners-7-OR-Tools-Csharp | .NET (C#) | Twin C# du 7 : solveur CP Job-Shop from-scratch (propagation au plus tôt + backtracking disjonctif), instance ft3 (makespan optimal 11 = OR-Tools) + N-Reines, Gantt ASCII (See #4956) | 45 min |
| 8 | Planners-8-Temporal | Python | PDDL 2.1, durées, parallélisme, ordonnancement | 40 min |
| 8 (C#) | Planners-8-Temporal-Csharp | .NET (C#) | Twin C# du 8 : PDDL 2.1 actions duratives + algèbre d’Allen (13 relations) + STN Floyd-Warshall + RCPSP-lite glouton + Gantt ASCII from-scratch (See #4956) | 40 min |
| 9 | Planners-9-HTN | Python | Hierarchical Task Networks, méthodes, décomposition | 45 min |
| 9 (C#) | Planners-9-HTN-Csharp | .NET (C#) | Twin C# du 9 : solveur HTN SHOP2 from-scratch (State/Pred, Methods, backtracking), domaines Logistics + Cafe (See #4956) | 40 min |
Partie 4 : Neuro-Symbolique (04-NeuroSymbolic/)
| # | Notebook | Kernel | Contenu | Durée |
|---|---|---|---|---|
| 10 | Planners-10-LLM-Planning | Python | LLMs pour la planification, prompting, plan repair | 50 min |
| 11 | Planners-11-Unified-Planning | Python | Interface unifiée, multi-solveurs, comparaisons | 40 min |
| 12 | Planners-12-LOOP | Python | Learning to Plan, modèles neuronaux pour heuristiques | 45 min |
| 10b | Planners-10b-LLM-Space-Reducer | Python | Le LLM comme réducteur d’espace de recherche : mini-DSL ARC, trois bras mesurés (exhaustif borné, LLM-direct, LLM-réducteur, position aicpp) | 40 min |
Qu’est-ce que la planification ?
| Aspect | Description |
|---|---|
| Entrée | État initial + modèle du domaine + condition but |
| Sortie | Séquence d’actions (plan) exécutable |
| Hypothèse | Déterministe, observable, discret (STRIPS classique) |
| Complexité | NP-complet en général (\(O(2^n)\) états possibles) |
| Garantie | Optimal si heuristique admissible (A*) |
Prérequis
Connaissances requises
- Python 3.9+ : programmation orientée objet, types, dataclasses
- Algorithmique de base : graphes (BFS, DFS, A*), recherche
- Logique propositionnelle : prédicats, connecteurs logiques, quantificateurs
Pour les notebooks avancés
- Bases en machine learning (notebooks 10, 12) : réseaux de neurones, loss, backpropagation
- API OpenAI/Anthropic/OpenRouter (notebooks 10, 14) : prompts LLM, génération de texte
- Connaissance de PDDL (notebooks 8-9) : domaines, problèmes, types
Pour les notebooks pratiques
- Docker (notebooks 4-6) : exécution du conteneur Fast Downward sur le port 8200
- OR-Tools (notebook 7) : modélisation de contraintes, solveur CP-SAT
Prérequis techniques
1. Environnement Python
# Créer un environnement virtuel
python -m venv venv
source venv/bin/activate  # Linux/Mac
# ou venv\Scripts\activate  # Windows

# Installer les dépendances
pip install unified-planning ortools numpy matplotlib networkx
2. Docker pour Fast Downward (recommandé)
# Télécharger l'image Docker Fast Downward (serveur HTTP port 8200)
docker pull jsboige/coursia-fast-downward:latest
L’image fournit un serveur API HTTP sur le port 8200. Les notebooks appellent l’endpoint /plan avec un payload JSON {domain, problem, search} et reçoivent le plan optimal.
3. Vérification
python -c "import unified_planning; from ortools.sat.python import cp_model; print('OK')"
# Vérifier le serveur Fast Downward (port 8200)
curl -s http://localhost:8200/health
Outils couverts
| Outil | Description | Notebooks |
|---|---|---|
| unified-planning | Interface Python unifiée pour planificateurs PDDL | Tous |
| Fast Downward | Planificateur optimal IPC winner (A*, LM-cut) | 4, 5, 6 |
| OR-Tools CP-SAT | Solveur de contraintes Google (scheduling) | 7 |
| PDDL | Planning Domain Definition Language (standard IPC) | 2-9 |
| HDDL | Hierarchical Domain Definition Language (HTN) | 9 |
| OpenAI/Anthropic API | LLMs pour génération de plans | 10 |
| PyTorch | Réseaux de neurones pour heuristiques (LOOP) | 12 |
Concepts clés
| Concept | Définition |
|---|---|
| STRIPS | Modèle de planification avec préconditions/add/delete (1971) |
| PDDL | Planning Domain Definition Language - standard IPC depuis 1998 |
| Heuristique | Fonction estimant le coût pour atteindre le but |
| h_max | Heuristique admissible : max des distances relaxées par atome — maillon calculable de la chaîne \(h_{max} \le h^{+} \le h^{*}\) (notebook 5c) |
| A* | Algorithme de recherche optimale avec heuristique admissible |
| Landmark | Fait qui doit être vrai à un moment du plan |
| HTN | Hierarchical Task Network - décomposition de tâches |
| LM-cut | Heuristique admissible basée sur les landmarks |
| CP-SAT | Constraint Programming-Satisfiability (OR-Tools) |
| MinimizeActionCosts | Quality metric PDDL : minimise le coût total d’un plan (bascule satisfaction → optimisation, voir section dédiée) |
| fast-downward-opt | Variante optimale de Fast Downward (certifie le plan de coût minimal) — #7592 |
| Learning to Plan | Apprentissage d’heuristiques par réseaux de neurones |
| LOOP | Framework neuro-symbolique, 85.8% coverage IPC |
Domaines PDDL classiques
Les notebooks utilisent les domaines standards de l’IPC (International Planning Competition) :
| Domaine | Description | Complexité | Notebooks |
|---|---|---|---|
| Blocks World | Empiler des blocs pour une tour | Simple | 1, 2, 4, 5, 6 |
| Gripper | Robot avec pinces déplace des balles | Simple | 4, 6, 12 |
| Logistics | Transport de colis entre lieux avec véhicules | Moyen | 4, 6, 8, 9 |
| Depots | Gestion d’entrepôt avec grues | Moyen | 6 |
| Satellite | Planification d’observations spatiales | Complexe | 6 |
| Hanoi | Tour de Hanoi (récursivité naturelle) | Moyen | 6 |
PDDL - Planning Domain Definition Language
PDDL est le langage standard pour décrire des problèmes de planification.
Domaine (domain.pddl)
(define (domain blocks)
  (:requirements :strips :typing)
  (:types block)
  (:predicates
    (on ?x - block ?y - block)
    (clear ?x - block)
    (ontable ?x - block)
    (holding ?x - block)
    (handempty)
  )
  (:action pick-up
    :parameters (?x - block)
    :precondition (and (clear ?x) (ontable ?x) (handempty))
    :effect (and (holding ?x) (not (ontable ?x)) (not (clear ?x)) (not (handempty))))
)
Problème (problem.pddl)
(define (problem blocks-tower)
  (:domain blocks)
  (:objects a b c - block)
  (:init
    (ontable a) (ontable b) (ontable c)
    (clear a) (clear b) (clear c)
    (handempty)
  )
  (:goal (and (on a b) (on b c)))
)
Comparaison des approches
| Approche | Optimalité | Vitesse | Expressivité |
|---|---|---|---|
| A* + LM-cut | Admissible | Rapide | STRIPS |
| A* + FF | Non garanti | Très rapide | STRIPS+ |
| GBFS + FF | Non | Très rapide | STRIPS+ |
| CP-SAT | Optimal | Variable | Contraintes |
| HTN | Variable | Rapide | Hiérarchique |
| LOOP | Non | Variable | Généralisé |
Fast Downward
Planificateur optimal développé à l’Université de Bâle :
| Caractéristique | Description |
|---|---|
| Architectures | Translator (PDDL→SAS+) → Preprocessor → Search |
| Algorithmes | A*, GBFS (eager/lazy), EHC, LAMA |
| Heuristiques | FF, add, hmax, LM-cut, merge-and-shrink |
| Performance | Gagnant IPC plusieurs fois |
Utilisation via Docker (serveur HTTP)
# Lancer le conteneur Fast Downward (port 8200)
docker run -d --name coursia-fast-downward -p 8200:8200 jsboige/coursia-fast-downward:latest

# Soumettre un problème via l'API HTTP
curl -X POST http://localhost:8200/plan \
  -H "Content-Type: application/json" \
  -d '{"domain": "<domain.pddl>", "problem": "<problem.pddl>", "search": "astar(lmcut())"}'
Utilisation via unified-planning
from unified_planning.shortcuts import *
from up_fast_downward import FastDownwardPDDLPlanner

# Définir le problème avec unified-planning
problem = Problem('my-problem')
# ... (voir notebooks pour détails)

# Résoudre avec Fast Downward
planner = FastDownwardPDDLPlanner()
result = planner.solve(problem)
HTN - Planification Hiérarchique
La planification HTN (Hierarchical Task Network) structure la recherche par décomposition de tâches :
| Concept | Définition |
|---|---|
| Tâche primitive | Action directement exécutable (ex: drive(truck, A, B)) |
| Tâche abstraite | Tâche à décomposer (ex: deliver(pkg, A, B)) |
| Méthode | Règle de décomposition avec préconditions et sous-tâches |
| HDDL | Langage standard pour domaines HTN (extension de PDDL) |
Algorithme SHOP2
SHOP2 (Simple Hierarchical Ordered Planner 2) utilise la décomposition ordonnée :
- Traiter la première tâche de la liste
- Si primitive : vérifier préconditions, appliquer, passer à la suivante
- Si abstraite : choisir une méthode applicable, remplacer par sous-tâches
- Backtracking : essayer la méthode suivante si échec
Caractéristiques de la série
| Caractéristique | Description |
|---|---|
| Progression | Fondations → Classique → Avancé → Neuro-symbolique |
| Pratique | Chaque notebook contient des exemples exécutés et des exercices |
| Outils réels | Fast Downward (IPC winner), OR-Tools (Google), unified-planning |
| Domaines IPC | Blocks World, Logistics, Gripper — les mêmes que les compétitions |
| Output verify | Tous les notebooks sont exécutés avec outputs inclus |
| Navigation | Headers avec liens précédent/suivant dans chaque notebook |
Quick Start
# 1. Installer les dépendances Python
pip install unified-planning ortools numpy matplotlib networkx

# 2. Vérifier l'installation
python -c "import unified_planning; from ortools.sat.python import cp_model; print('OK')"

# 3. Premier notebook (introduction aux concepts)
jupyter notebook 01-Foundation/Planners-1-Introduction.ipynb
Pour les notebooks 4-6 (Fast Downward), l’image Docker jsboige/coursia-fast-downward fournit un serveur API HTTP sur le port 8200 : docker pull jsboige/coursia-fast-downward:latest. Les notebooks théoriques (1-3, 7-13) ne nécessitent que Python.
Tests et validation
# Vérifier la structure des notebooks
python scripts/notebook_tools/notebook_tools.py validate MyIA.AI.Notebooks/SymbolicAI/Planners --quick

# Execution complete (mode batch)
BATCH_MODE=true python scripts/notebook_tools/notebook_tools.py execute MyIA.AI.Notebooks/SymbolicAI/Planners
Ressources externes
Documentation
- unified-planning - Bibliothèque Python
- Fast Downward - Planificateur de référence
- PDDL Reference - Documentation PDDL complète
- OR-Tools CP-SAT - Documentation Google
Cours et tutoriels
- AI Planning - University of Edinburgh
- Classical Planning - Stanford
- IPC Benchmarks - Problèmes standards
Publications
| Référence | Couverture |
|---|---|
| Ghallab, Nau & Traverso, Automated Planning: Theory and Practice (2004) | Textbook de référence, toute la série |
| Russell & Norvig, AIMA 4e éd., ch. 10-11 | Cadre général planification |
| Helmert, “The Fast Downward Planning System” (2006) | Notebooks 4-6 |
| Hoffmann & Nebel, “The FF Planning System” (2001) | Heuristique h-FF, notebook 5 |
| Richter & Westphal, “LAMA: Planner” (2010) | Landmarks, notebook 5 |
| Fox & Long, “PDDL2.1: An Extension to PDDL for Expressing Temporal Planning Domains” (2003) | Notebook 8 |
| Erol, Hendler & Nau, “HTN Planning: Complexity and Expressivity” (1994) | Notebook 9 |
| Valmeekam et al., “On the Planning Abilities of Large Language Models” (2024) | Notebook 10 |
Relation avec SymbolicAI
La planification automatique est une branche de l’IA symbolique :
- Raisonnement sur actions et états
- Recherche dans l’espace d’états
- Heuristiques admissibles pour optimalité
Ponts avec les autres séries
| Série | Connection | Détails |
|---|---|---|
| Tweety | Logique et argumentation | Les solveurs SAT/CSP de Tweety complètent les planificateurs PDDL. Les dialogues argumentatifs (Tweety-8) sont des instances de planification multi-agents. |
| Lean | Vérification formelle | Les plans générés peuvent être vérifiés formellement. Les heuristiques d’admissibilité (h-max, LM-cut) reposent sur des preuves de correction similaires aux tactiques Lean. |
| SmartContracts | Exécution planifiée | Les smart contracts DeFi (liquidations, arbitrage) sont des problèmes de planification sous contraintes temporelles et de gaz. Le notebook SC-14 (vérification formelle Foundry / symbolic execution) certifie ces contrats, comme la preuve Lean certifie l’admissibilité d’une heuristique de planification (Planners-5b). |
| GameTheory | Jeux séquentiels | La recherche heuristique (A*, single-agent en planification) et la recherche adversariale (minimax, multi-agent en théorie des jeux) partagent la même structure de graphe d’états. Les jeux coopératifs (Shapley) sont des problèmes d’allocation de tâches planifiables. |
| Search | Fondements communs | La série Search couvre les algorithmes de base (BFS, DFS, A*) utilisés dans les planificateurs. CSP (Search Part2) correspond à OR-Tools CP-SAT (Planners-7). |
| Lecture transversale | La mer qui monte | Grille de lecture grothendieckienne du dépôt : changement de représentation, certification A/B/C |
Cross-séries Bridges
| Série | Lien | Connection |
|---|---|---|
| Lean | Vérification formelle | Les plans PDDL générés peuvent être vérifiés formellement dans Lean |
| Tweety | Logique et argumentation | Les solveurs SAT de Tweety peuvent résoudre des sous-problèmes de planification |
| SmartContracts | Ordonnancement | Les liquidations DeFi sont des problèmes de planification temporelle (notebook 8) |
| GameTheory | Recherche séquentielle | A* en planification et minimax en jeux partagent la même structure de graphe |
| Search | Fondations algorithmiques | A*, BFS, DFS de Search sont les bases des planificateurs classiques |
FAQ / Troubleshooting
1. Le conteneur Docker Fast Downward ne répond pas sur le port 8200
Symptôme : ConnectionRefusedError ou timeout dans les notebooks 4-6.
Causes et solutions :
# Vérifier que le conteneur tourne
docker ps | grep coursia-fast-downward

# S'il n'apparaît pas, le lancer
docker run -d --name coursia-fast-downward -p 8200:8200 jsboige/coursia-fast-downward:latest

# Vérifier que le port est accessible
curl -s http://localhost:8200/health
Si le port 8200 est déjà pris par un autre service, utiliser un port différent :
docker run -d --name coursia-fast-downward -p 8201:8200 jsboige/coursia-fast-downward:latestDans ce cas, adapter l’URL dans les notebooks de localhost:8200 vers localhost:8201.
2. unified-planning ne détecte pas Fast Downward
Symptôme : up_fast_downward importé mais FastDownwardPDDLPlanner() échoue avec une erreur de chemin.
Cause : unified-planning attend l’exécutable downward dans le PATH ou dans le répertoire configuré. Avec Docker, ce n’est pas nécessaire — les notebooks utilisent l’API HTTP à la place.
Solution : Les notebooks 4-6 utilisent le serveur Docker (endpoint /plan), pas l’exécutable local. Vérifier que les appels HTTP fonctionnent :
import requests
resp = requests.post("http://localhost:8200/plan",
    json={"domain": domain_pddl, "problem": problem_pddl, "search": "astar(lmcut())"})
print(resp.status_code, resp.json())
3. Erreurs PDDL “undeclared variable” ou “type mismatch”
Symptôme : Le solveur rejette le domaine ou le problème PDDL avec une erreur de parsing.
Causes fréquentes :
| Erreur | Cause | Correction |
|---|---|---|
undeclared variable '?x' |
Paramètre non déclaré dans :parameters |
Ajouter ?x - type dans la signature de l’action |
type mismatch |
Type de paramètre incorrect | Vérifier que le type existe dans :types |
unsupported requirement |
Requirement non supporté par le solveur | Retirer :adl, :quantified-preconditions ou utiliser un solveur compatible |
precondition false |
Conjonction vide ou variable non initialisée | Vérifier les noms de prédicats dans :predicates |
Astuce : Valider le PDDL avec planning.wiki avant de le soumettre au solveur. Le notebook 2 (PDDL-Basics) couvre la syntaxe complète.
4. OR-Tools CP-SAT : “model is infeasible” sur un problème simple
Symptôme : Le solveur CP-SAT retourne INFEASIBLE alors que le problème devrait avoir une solution.
Causes :
- Contradiction entre contraintes : deux contraintes
model.Add(x == 1)etmodel.Add(x == 2)sur la même variable. - Domaine vide :
model.NewIntVar(5, 3, "x")(borne inférieure > supérieure). - Contraintes cumulatives : la capacité cumulée est inférieure à la demande totale.
Diagnostic :
# Activer le log du solveur pour comprendre l'infeasibilité
solver = cp_model.CpSolver()
solver.parameters.max_time_in_seconds = 30.0
status = solver.Solve(model)
if status == cp_model.INFEASIBLE:
    # Vérifier les contraintes une par une en les désactivant
    for i, ct in enumerate(model.proto.constraint):
        print(f"Constraint {i}: {ct}")
5. Explosion combinatoire : le solveur ne termine pas
Symptôme : Le planificateur tourne indéfiniment sur un problème de taille moyenne.
Cause : L’espace d’états explose (\(O(2^n)\) pour \(n\) prédicats). Les domaines comme Logistics ou Satellite avec beaucoup d’objets sont particulièrement sensibles.
Solutions :
| Stratégie | Configuration | Quand l’utiliser |
|---|---|---|
| Limiter le temps | solver.parameters.max_time_in_seconds = 60 |
Problème trop grand |
| Heuristique rapide | Utiliser eager_greedy([ff()]) au lieu de astar(lmcut()) |
Solution rapide, pas forcément optimale |
| Réduire le problème | Moins d’objets dans :objects |
Prototypage, validation du modèle |
| Sous-optimal | astar(ff()) avec weight > 1 |
Bon compromis qualité/temps |
6. Docker sur Windows : “permission denied” ou “daemon not running”
Symptôme : Les commandes docker échouent sur Windows.
Solutions :
Vérifier que Docker Desktop est lancé (icône dans la barre des tâches).
Sur Windows, utiliser PowerShell en mode Administrateur si nécessaire.
Alternative sans Docker : installer Fast Downward nativement (Linux/WSL uniquement) :
# Dans WSL
git clone https://github.com/aibasel/downward.git
cd downward && ./build.py
# Puis pointer unified-planning vers le binaire
Les notebooks théoriques (1-3, 7-13) ne nécessitent pas Docker et fonctionnent avec uniquement pip install unified-planning ortools.
Contribution
Pour contribuer à cette série :
- Suivre les conventions de CLAUDE.md
- Respecter la structure pédagogique (header, objectifs, interprétations)
- Utiliser
scripts/notebook_tools/notebook_helpers.pypour la manipulation - Tester avec
python scripts/notebook_tools/notebook_tools.py validate
Conclusion / Prochaines étapes
Ce que vous avez appris
La planification automatique est le versant décisionnel de l’IA — là où le machine learning demande « que prédire ? », la planification demande « que faire ? ». Cette série en a parcouru tout le spectre :
- Les fondations classiques (notebooks 1-4) : le triptyque État-Action-But, STRIPS, les heuristiques de recherche (A, h-max, LM-cut). Vous avez vu qu’un plan n’est pas une prédiction — c’est une séquence d’actions* justifiée par une structure de coût.
- Les standards et solveurs (notebooks 5-7) : PDDL comme langage commun, Fast Downward, OR-Tools CP-SAT, le passage du « plan à la main » au « plan par solveur industriel ».
- La composition et la hiérarchie (notebooks 8-9) : planification temporelle, réseaux de tâches hiérarchiques (HTN/SHOP2) — comment découper un but complexe en sous-but réutilisables.
- La synthèse neuro-symbolique (notebooks 10, 11, 12, 14) : plan repair par LLM, l’API unified-planning, Learning to Plan (notebook 12) — le point où l’apprentissage rencontre la planification — et la position inverse (notebook 14) : le LLM réducteur d’espace de recherche, la correction restant au solveur déterministe, clôture de la série vers les foundation models.
Prochaines étapes
- Poussez vers l’apprentissage par renforcement : un plan est une politique déterministe ; le RL en calcule une stochastique. Le pont vers les politiques apprises et le décisionnel sous incertitude se fait naturellement.
- Reliez au raisonnement formel : les domaines PDDL formalisent un monde ; les ontologies OWL font de même. La série SemanticWeb offre la représentation, Planners l’exploite pour agir.
- Certifiez vos plans : un plan correct n’est pas un plan sûr. La vérification formelle (séries Lean et SmartContracts) s’applique aussi aux séquences d’actions critiques.
- Élargissez à la recherche adversariale : la planification mono-agent rencontre la théorie des jeux multi-agents dans la série GameTheory ; la recherche combinatoire (CSP, satisfaction de contraintes) se trouve dans la série Search.
- Les tables « Ponts avec les autres séries » et « Cross-séries Bridges » ci-dessus cartographient l’ensemble de ces connexions ; la Lecture transversale les relie au fil rouge du dépôt.
Le fil rouge
Le titre annonce la planification automatique. Mais le geste que cette série enseigne est plus simple : transformer un but en action. Les formalismes changent (STRIPS, PDDL, HTN), les solveurs changent (A, Fast Downward, LLM), mais la structure reste — un état, un but, une séquence d’actions qui mène de l’un à l’autre. Le passage du classique* au neuro-symbolique (notebook 12) ne change pas cette structure : il change qui la cherche. C’est elle que vous emportez au-delà de cette série.
Statistiques catalogue à jour
Le décompte exact ci-dessous est synchronisé avec le bloc <!-- CATALOG-STATUS --> en tête de ce README. Toute modification d’un notebook (ajout, dépréciation, mise à jour de statut) doit s’accompagner d’une régénération du marqueur par le pipeline catalogue (cron quotidien ou bot par-PR catalog-drift sur main) — un agent sur une branche feature ne régénère jamais le catalogue à la main (cf règle R1 catalog-pr-hygiene).
| Sous-série | Notebooks | Maturité | Contenu clé |
|---|---|---|---|
| 00-Environment | 1 | PRODUCTION=1, BETA=0 | Setup unified-planning + OR-Tools + vérification Docker Fast Downward (port 8200) |
| 01-Foundation | 3 | PRODUCTION=3, BETA=0 | Triptyque État-Action-But, modèle STRIPS, syntaxe PDDL, explosion combinatoire \(O(2^n)\) |
| 02-Classical | 5 | PRODUCTION=3, BETA=2 | Fast Downward (translator→preprocessor→search), heuristiques admissibles (\(h^{add}\), \(h^{max}\), \(h^{FF}\), LM-cut), domaines IPC (Blocks World, Logistics, Gripper, Satellite), companion Lean 5b-Lean-Relaxation, différentiel d’atteignabilité (5c-Differentiel-Atteignabilite, strate 7) |
| 03-Advanced | 3 | PRODUCTION=3, BETA=0 | CP-SAT (OR-Tools), planification temporelle PDDL 2.1 (durées, parallélisme), HTN/SHOP2 (décomposition hiérarchique, HDDL) |
| 04-NeuroSymbolic | 4 | PRODUCTION=4, BETA=0 | LLM-Planning (génération plans depuis langage naturel, plan repair), unified-planning (portabilité cross-solveur), LOOP — Learning to Plan (state encoder + policy + value nets, 85.8% IPC coverage), LLM-Space-Reducer (LLM réducteur d’espace, position aicpp, trois bras mesurés) |
| Total | 16 | PRODUCTION=14, BETA=2 | Python 3.9+, kernel Python 3, solveurs : Fast Downward (Docker) + OR-Tools 9.8+ + unified-planning 1.1+ |
Note sur la maturité. Les notebooks
BETA=2correspondent àPlanners-5b-Lean-Relaxation.ipynb(companion natif du lakeplanning_lean/: la preuve formelle 0-sorry de l’admissibilité \(h^{+} \leq h^{*}\) y est certifiée parlake build) et àPlanners-5c-Differentiel-Atteignabilite.ipynb(nouveau, strate 7). Le statutBETAreflète la phase de relecture pédagogique (intégration au parcours d’apprentissage) plutôt qu’un défaut technique. Le déploiement industriel est validé.
Conformité C.1 — stubs d’exercice. Les cellules de chaque notebook suivent les patterns conformes (jamais raise NotImplementedError) : pass / return None / print("Exercice à compléter") / result = None # TODO étudiant. Chaque notebook s’exécute end-to-end même avant résolution des exercices. Dépendances Python (cf requirements.txt racine) : unified-planning>=1.1, networkx>=3.1, matplotlib>=3.7, numpy>=1.24, ortools>=9.8, torch>=2.0 (LOOP uniquement) ; optionnels LLM : openai>=1.0, anthropic>=0.30, python-dotenv, pandas>=2.0. Docker requis pour Fast Downward (port 8200). Lean 4 (elan) requis pour 5b-Lean-Relaxation via le sous-lake planning_lean/ (toolchain lean-toolchain local). Côté pratique : pip install -r requirements.txt puis exécution kernel Python 3 standard. Note : Planners ne contient pas de variante student/ dédiée (à la différence de Tweety ou Sudoku) ; les exercices sont intégrés directement dans les notebooks de la série, sous les labels # Exercice / # Exemple guide conformément à la convention contenu-based.
Écosystème MCP et parenté cross-lane
L’infrastructure du dépôt fournit trois familles d’outils MCP qui soutiennent cette série sans en être le sujet :
- MCP Jupyter (
mcp__jupyter-papermill__*) — exécution programmée de notebooks dans un kernel Jupyter géré. Note bug : le mode async (mode: "async") ignorekernel_nameet bascule surpython3par défaut — re-exécution vianbconvert --execute --ExecutePreprocessor.kernel_name=python3 --timeout=600en contournement (cf issue #5211). Planners utilise Python 3 exclusivement (kernel dédié, pas d’IKVM). - Validation pre-commit (
.pre-commit-config.yaml) —gitleaksdétecte les secrets inline ; le validateur notebookvalidate_pr_notebooks.pyenforce C.1 (stubs sansNotImplementedError) et C.2 (notebooks commités AVEC outputs,execution_count != null). Toute PR Planners qui dégraderait l’un de ces contrats est bloquée en CI avant review. - MCP QC Cloud (
mcp__qc-mcp-lite__*) — backtest QuantConnect partagé inter-agents. Planners n’utilise pas QC Cloud directement, mais le notebookPlanners-12-LOOP.ipynb(Learning to Plan) partage avec QC le même besoin de reproductibilité déterministe : un seed fixe, un benchmark reproductible, une mesure de couverture sur des jeux d’instances standardisés (IPC vs historique SPY).
Parenté cross-lane (5 colonnes) — Planners se situe au croisement de plusieurs séries du dépôt, chacune capturant un aspect différent du « transformer un but en action » :
| Notebook Planners | Série parente | Pont conceptuel |
|---|---|---|
Planners-5b-Lean-Relaxation |
Lean math (et planning_lean/ local) |
Admissibilité \(h^{+}\) prouvée formellement (lake 0-sorry) ; companion natif = pont intra-série simulation/proof |
Planners-7-OR-Tools |
Search (CSP-1/2/6/8/9 marathon #4956) | CP-SAT = même moteur que CSP ; planification = CSP avec variables = actions |
Planners-9-HTN |
SmartContracts (planification déterministe d’opérations) | HTN/SHOP2 = décomposition hiérarchique ; Smart Contracts = décomposition vérifiable de transactions |
Planners-10-LLM-Planning |
Argument_Analysis (Semantic Kernel orchestration) | LLM-Planning via SK : prompting structuré → génération de plan → validation par solveur |
Planners-11-Unified-Planning |
Lean + SemanticWeb (ontologies de domaine) | Modèle PDDL ↔︎ ontologie OWL/SHACL : un domaine PDDL peut être annoté sémantiquement |
Planners-12-LOOP |
Probas (PyMC, Infer.NET) + ML (parité Python/.NET #4956) | Apprentissage par renforcement / imitation sur politiques de planification |
Effet de composition — Planners = carrefour action/représentation. Là où GameTheory est le carrefour simulation/proof inter-séries (Python ⇄ Lean 4 sur des théorèmes économiques), Planners est le carrefour simulation/proof intra-série : le notebook 5b-Lean-Relaxation et son lake planning_lean/ natif démontrent qu’une même propriété (ici l’admissibilité d’une heuristique) peut être observée empiriquement dans le kernel Python 3 (notebook 5-Heuristics.ipynb) ET prouvée formellement dans le kernel Lean 4 (Admissibility.lean). C’est le pattern de dualité rendu interne à la série, là où GameTheory le déploie entre séries distinctes. La séquence pédagogique : STRIPS → PDDL → Fast Downward → heuristiques → preuve de l’admissibilité de la relaxation → CP-SAT → temporel → HTN → LLM-Planning → LOOP. Le pipeline 14 notebooks aligne l’évolution paradigmatique du domaine (1971 STRIPS → 2024 Learning to Plan) sur la frontière de preuve (informelle → formelle).
Version 1.3.0 — Juillet 2026 — section Statistiques catalogue à jour + section Écosystème MCP et parenté cross-lane + audit §E whole-file gate (incohérences stale-issue-ref #2611, tree héritage planning_lean/, fossil citation student/, version bump mineur). EPIC #3975 tranche planners.
Licence
Voir la licence du repository principal.
Navigation : SymbolicAI | Accueil