Planners-8-Temporal - Planification Temporelle

Navigation : Index | << OR-Tools | HTN >>


Objectifs d’apprentissage

A la fin de ce notebook, vous saurez :

  1. Comprendre les extensions temporelles de PDDL (PDDL 2.1)
  2. Modeliser des actions duratives avec durees et contraintes
  3. Gerer la concurrence et les conflits entre actions
  4. Utiliser les planificateurs temporels avec unified-planning

Prerequis

  • Notebooks Planners-1 a 4 maitrises (PDDL, recherche, Fast Downward)
  • Python 3.9+ avec unified-planning
  • Connaissance de base en ordonnancement

Duree estimee : 40 minutes


1. Introduction a la Planification Temporelle

La planification temporelle etend la planification classique en introduisant le temps comme composante de premier ordre.

1.1 Limites de la planification classique

Dans la planification classique STRIPS : - Les actions sont instantanees (duree nulle) - Les actions sont sequencielles (pas de parallelisme) - Le temps est implicite (nombre d’actions)

Ces limitations sont problematiques pour de nombreux problemes reels :

Problème Limitation classique Besoin temporel
Ordonnancement usine Duree ignoree Duree des opérations
Planification robotique Mouvements simultanes impossibles Actions paralleles
Logistique Temps de transport ignore Delais et deadlines
Projet construction Precedences complexes Contraintes temporelles

1.2 Le temps comme citoyen de premier ordre

En planification temporelle :

  • Duree explicite : Chaque action a une duree \(\delta(a) \in \mathbb{R}^+\)
  • Points temporels : \(t_{start}(a)\) et \(t_{end}(a) = t_{start}(a) + \delta(a)\)
  • Parallelisme : Actions pouvant s’executer simultanement
  • Contraintes temporelles : Precedence, deadlines, fenêtres de temps

1.3 PDDL 2.1 et extensions temporelles

PDDL 2.1 (2003) introduit les actions duratives :

Feature PDDL Classique PDDL 2.1 Temporel
Duree Non :duration
Preconditions Au debut :at start, :over all, :at end
Effets Instantanes :at start, :at end
Conditions invariantes Non :over all
Parallelisme Non Oui (mutex temporels)

2. Syntaxe PDDL 2.1 pour Actions Duratives

2.1 Structure d’une action durative

Une action durative (durative action) a une structure plus riche qu’une action classique :

(:durative-action ACTION-NAME
  :parameters (?x - TYPE ...)
  :duration (= ?duration VALUE)
  :condition (and
    [at start] (precondition-start)
    [over all] (invariant-condition)
    [at end] (precondition-end)
  )
  :effect (and
    [at start] (effect-start)
    [at end] (effect-end)
  )
)

2.2 Sémantique temporelle

Temporalite Signification
at start Condition/effet au debut de l’action (temps \(t\))
at end Condition/effet a la fin de l’action (temps \(t + \delta\))
over all Condition maintenue pendant toute la duree (invariant)

2.3 Exemple : Action de deplacement avec duree

Considerons un robot qui se deplace entre locations avec un temps de trajet.

# Exemple de domaine PDDL 2.1 temporel : Robot mobile
DOMAIN_TEMPORAL_ROBOT = """
(define (domain robot-temporal)
  (:requirements :strips :typing :durative-actions :fluents)
  (:types robot location)
  
  (:predicates
    (robot-at ?r - robot ?l - location)
    (connected ?from ?to - location)
    (busy ?r - robot)
  )
  
  (:functions
    (distance ?from ?to - location) : number
    (speed ?r - robot) : number
  )
  
  (:durative-action move
    :parameters (?r - robot ?from ?to - location)
    :duration (= ?duration (/ (distance ?from ?to) (speed ?r)))
    :condition (and
      (at start (robot-at ?r ?from))
      (at start (connected ?from ?to))
      (over all (not (busy ?r)))
    )
    :effect (and
      (at start (not (robot-at ?r ?from)))
      (at end (robot-at ?r ?to))
    )
  )
)
"""

print("Domaine PDDL 2.1 defini : robot-temporal")
print("Actions duratives : move (duree depend de distance/vitesse)")
Domaine PDDL 2.1 defini : robot-temporal
Actions duratives : move (duree depend de distance/vitesse)

2.4 Interpretation de l’action move

Élément Description
duration distance / speed : duree variable selon le trajet
at start precondition Robot doit etre a ?from et connexion doit exister
over all condition Le robot ne doit pas etre occupe pendant le trajet
at start effect Robot quitte ?from immediatement
at end effect Robot arrive a ?to après la duree

Note : L’invariant over all est crucial pour empecher le robot de commencer une autre action pendant le deplacement.


3. Concurrency et Conflits

La planification temporelle permet l’exécution parallele d’actions, ce qui introduit de nouveaux types de conflits.

3.1 Types de conflits temporels

Conflit Description Exemple
Ressource Acces exclusif a une ressource Deux robots sur le même chemin
Precondition Effet negatif sur precondition over all Retirer un objet pendant son transport
Effet Effets contradictoires au même temps Allumer et eteindre simultanement
Incompatible Actions mutuellement exclusives Deux opérations sur la même machine

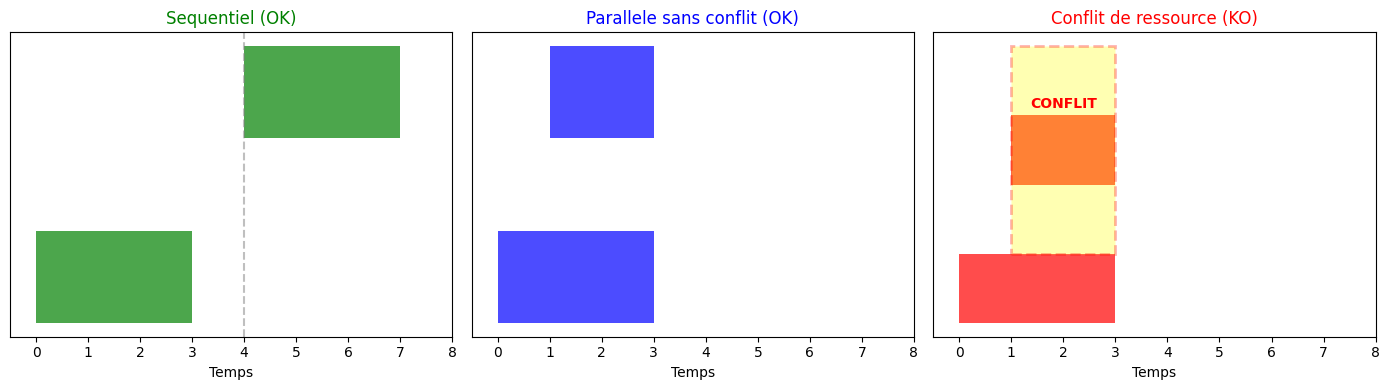
3.2 Exclusion mutuelle temporelle (Temporal Mutex)

Deux actions \(a_1\) et \(a_2\) sont en conflit si :

\[[t_{start}(a_1), t_{end}(a_1)] \cap [t_{start}(a_2), t_{end}(a_2)] \neq \emptyset\]

ET au moins une des conditions suivantes : 1. L’une detruit une precondition over all de l’autre 2. Les effets sont contradictoires 3. Ressource partagee necessitant acces exclusif

# Visualisation des conflits temporels
import matplotlib.pyplot as plt
import matplotlib.patches as mpatches

def plot_temporal_conflicts():
    """Visualise differents types de conflits temporels."""
    fig, axes = plt.subplots(1, 3, figsize=(14, 4))
    
    # Cas 1: Actions sequentielles (OK)
    ax1 = axes[0]
    ax1.barh(['Action A', 'Action B'], [3, 3], left=[0, 4], height=0.5, color=['green', 'green'], alpha=0.7)
    ax1.axvline(x=4, color='gray', linestyle='--', alpha=0.5)
    ax1.set_xlim(-0.5, 8)
    ax1.set_xlabel('Temps')
    ax1.set_title('Sequentiel (OK)', fontsize=12, color='green')
    ax1.set_yticks([])
    
    # Cas 2: Parallelisme sans conflit (OK)
    ax2 = axes[1]
    ax2.barh(['Action A', 'Action B'], [3, 2], left=[0, 1], height=0.5, color=['blue', 'blue'], alpha=0.7)
    ax2.set_xlim(-0.5, 8)
    ax2.set_xlabel('Temps')
    ax2.set_title('Parallele sans conflit (OK)', fontsize=12, color='blue')
    ax2.set_yticks([])
    
    # Cas 3: Conflit de ressource (KO)
    ax3 = axes[2]
    ax3.barh(['Action A', 'Action B'], [3, 2], left=[0, 1], height=0.5, color=['red', 'red'], alpha=0.7)
    # Zone de conflit
    conflict = mpatches.Rectangle((1, 0.25), 2, 1.5, linewidth=2, edgecolor='red', facecolor='yellow', alpha=0.3, linestyle='--')
    ax3.add_patch(conflict)
    ax3.text(2, 1.3, 'CONFLIT', ha='center', fontsize=10, color='red', weight='bold')
    ax3.set_xlim(-0.5, 8)
    ax3.set_xlabel('Temps')
    ax3.set_title('Conflit de ressource (KO)', fontsize=12, color='red')
    ax3.set_yticks([])
    
    plt.tight_layout()
    plt.show()

plot_temporal_conflicts()

Interpretation de la visualisation

Cas Chevauchement Conflit Raison
Séquentiel Non Non Actions disjointes dans le temps
Parallele OK Oui Non Ressources différentes
Conflit Oui Oui Ressource partagee aux mêmes temps

Point cle : Le planificateur temporel doit detecter et resoudre automatiquement ces conflits.


4. Planificateurs Temporels

4.1 Planificateurs temporels disponibles

Planificateur Type Caractéristiques
OPTIC Satisficing Optimise temps et qualite
POPF Satisficing Partial Order Forward Chaining
TFD Temporal Fast Downward Extension de FD
TEMPO Optimal A* temporel
SMTPlan Optimal Base sur SMT solver
# Configuration de l'environnement
import sys
import os
import platform

OS_NAME = platform.system()
print(f"Systeme: {OS_NAME}")
print(f"Python: {sys.version_info.major}.{sys.version_info.minor}")
Systeme: Windows
Python: 3.13

Importation de la bibliotheque unified-planning et verification de la disponibilite de l’extension de planification temporelle.

# Verification de unified-planning
try:
    import unified_planning as up
    from unified_planning.shortcuts import *
    print(f"unified-planning version: {up.__version__}")
    UP_OK = True
except ImportError as e:
    print(f"ERREUR: unified-planning non installe: {e}")
    print("Solution: pip install unified-planning")
    UP_OK = False
unified-planning version: 1.3.0

Verification des planificateurs temporels disponibles dans l’installation unified-planning et affichage de leurs capacites respectives.

# Verification des planificateurs temporels disponibles
if UP_OK:
    from unified_planning.engines import Factory
    from unified_planning.environment import get_environment
    
    # Creer l'environnement par defaut
    env = get_environment()
    
    factory = Factory(env)
    available_engines = factory.engines
    
    print("Planificateurs disponibles via unified-planning:")
    for engine_name in factory.engines:
        print(f"  - {engine_name}")
    
    # Verifier le support temporel
    try:
        from unified_planning.model import DurativeAction
        print("\nSupport des actions duratives: OK")
        TEMPORAL_OK = True
    except ImportError:
        print("\nSupport des actions duratives: NON")
        TEMPORAL_OK = False
Planificateurs disponibles via unified-planning:
  - fast-downward
  - fast-downward-opt
  - sequential_plan_validator
  - up_time_triggered_validator
  - sequential_simulator
  - up_bounded_types_remover
  - up_conditional_effects_remover
  - up_disjunctive_conditions_remover
  - up_state_invariants_remover
  - up_negative_conditions_remover
  - up_quantifiers_remover
  - up_usertype_fluents_remover
  - fast-downward-grounder
  - fast-downward-reachability-grounder
  - up_grounder
  - up_ma_disjunctive_conditions_remover
  - up_ma_conditional_effects_remover
  - oversubscription[fast-downward]
  - oversubscription[fast-downward-opt]
  - replanner[fast-downward]
  - replanner[fast-downward-opt]

Support des actions duratives: OK

4.2 Modelisation temporelle avec unified-planning

La bibliotheque unified-planning supporte les actions duratives via la classe DurativeAction.

# Modelisation d'un probleme temporel avec unified-planning
if UP_OK:
    from collections import OrderedDict
    from unified_planning.model import DurativeAction, TimeInterval, Timepoint, StartTiming, EndTiming
    from unified_planning.environment import get_environment
    
    # Creer l'environnement
    env = get_environment()
    
    # Definir les types (UserType sans environnement explicite)
    Robot = UserType('Robot')
    Location = UserType('Location')
    
    # Predicats - IMPORTANT: utiliser OrderedDict avec noms de parametres
    robot_at = Fluent('robot_at', BoolType(), OrderedDict([('robot', Robot), ('location', Location)]))
    connected = Fluent('connected', BoolType(), OrderedDict([('from', Location), ('to', Location)]))
    moving = Fluent('moving', BoolType(), OrderedDict([('robot', Robot)]))
    
    # Fonctions numeriques
    distance = Fluent('distance', RealType(), OrderedDict([('from', Location), ('to', Location)]))
    
    # Creer le probleme avec l'environnement
    problem = Problem('temporal-robot', environment=env)
    
    # Ajouter les fluents
    problem.add_fluent(robot_at, default_initial_value=False)
    problem.add_fluent(connected, default_initial_value=False)
    problem.add_fluent(moving, default_initial_value=False)
    problem.add_fluent(distance, default_initial_value=0.0)
    
    # Objets
    r1 = Object('r1', Robot)
    loc_a = Object('loc_a', Location)
    loc_b = Object('loc_b', Location)
    loc_c = Object('loc_c', Location)
    problem.add_objects([r1, loc_a, loc_b, loc_c])
    
    # Etat initial
    problem.set_initial_value(robot_at(r1, loc_a), True)
    problem.set_initial_value(connected(loc_a, loc_b), True)
    problem.set_initial_value(connected(loc_b, loc_c), True)
    problem.set_initial_value(distance(loc_a, loc_b), 10.0)
    problem.set_initial_value(distance(loc_b, loc_c), 5.0)
    
    # But
    problem.add_goal(robot_at(r1, loc_c))
    
    print("Probleme temporel cree: temporal-robot")
    print(f"Objets: r1, loc_a, loc_b, loc_c")
    print(f"But: robot_at(r1, loc_c)")
else:
    print("unified-planning non disponible")
Probleme temporel cree: temporal-robot
Objets: r1, loc_a, loc_b, loc_c
But: robot_at(r1, loc_c)

Definition d’une action durative de deplacement avec ses conditions temporelles (at start, over all, at end) et ses effets en debut et fin d’exécution.

# Definition d'une action durative
if UP_OK:
    # Action durative: move
    # IMPORTANT: Passer les parametres comme kwargs (nom=Type)
    move = DurativeAction('move', r=Robot, l_from=Location, l_to=Location)
    
    # Duree fixe pour simplifier (en pratique: distance/speed)
    move.set_fixed_duration(5)  # 5 unites de temps
    
    # Recuperer les parametres de l'action via .parameter()
    r_param = move.parameter('r')
    l_from_param = move.parameter('l_from')
    l_to_param = move.parameter('l_to')
    
    # Preconditions au debut - utiliser les parametres recuperes
    move.add_condition(StartTiming(), robot_at(r_param, l_from_param))
    move.add_condition(StartTiming(), connected(l_from_param, l_to_param))
    move.add_condition(StartTiming(), Not(moving(r_param)))
    
    # Invariant pendant l'action
    move.add_condition(TimeInterval(StartTiming(), EndTiming()), Not(moving(r_param)))
    
    # Effet au debut
    move.add_effect(StartTiming(), robot_at(r_param, l_from_param), False)
    move.add_effect(StartTiming(), moving(r_param), True)
    
    # Effet a la fin
    move.add_effect(EndTiming(), robot_at(r_param, l_to_param), True)
    move.add_effect(EndTiming(), moving(r_param), False)
    
    problem.add_action(move)
    
    print("Action durative 'move' definie:")
    print("  Duree: 5 unites de temps")
    print("  at start: robot_at(r, l_from) AND connected AND NOT moving")
    print("  over all: NOT moving (invariant)")
    print("  at start effect: NOT robot_at(r, l_from), moving(r)")
    print("  at end effect: robot_at(r, l_to), NOT moving(r)")
Action durative 'move' definie:
  Duree: 5 unites de temps
  at start: robot_at(r, l_from) AND connected AND NOT moving
  over all: NOT moving (invariant)
  at start effect: NOT robot_at(r, l_from), moving(r)
  at end effect: robot_at(r, l_to), NOT moving(r)

Interpretation : Structure d’une action durative unified-planning

L’action move illustre les trois phases temporelles d’une action durative dans unified-planning.

Phase Timing Condition/Effet Sémantique
Debut StartTiming() robot_at, connected, NOT moving Verifications avant depart
Pendant TimeInterval(Start, End) NOT moving (invariant) Protection pendant exécution
Fin EndTiming() robot_at(to), NOT moving Résultat après duree

Points cles : - L’invariant over all (TimeInterval) est essentiel : il empeche le robot de lancer une autre action move pendant son deplacement - Les effets at start et at end sont separe dans le temps : le robot quitte loc_a immediatement mais n’arrive a loc_b qu’après 5 unites - La duree fixe (5) est une simplification ; en pratique, elle serait calculee comme distance(from, to) / speed(r), rendant le modèle plus realiste - Cette structure correspond exactement a la syntaxe PDDL 2.1 :durative-action vue en section 2


5. Exemple Pratique : Ordonnancement d’Usine

Considerons un problème d’ordonnancement d’usine avec des opérations de durees variables.

5.1 Description du problème

  • Machines : 2 machines (M1, M2)
  • Tâches : 4 opérations avec durees et precedences
  • Objectif : Minimiser le temps total (makespan)
# Probleme d'ordonnancement d'usine
# Modelise avec unified-planning temporel

if UP_OK:
    from collections import OrderedDict
    
    # Definir les types
    Machine = UserType('Machine')
    Job = UserType('Job')
    
    # Fluents avec OrderedDict pour la signature
    machine_free = Fluent('machine_free', BoolType(), OrderedDict([('machine', Machine)]))
    job_done = Fluent('job_done', BoolType(), OrderedDict([('job', Job)]))
    job_ready = Fluent('job_ready', BoolType(), OrderedDict([('job', Job)]))
    
    # Creer le probleme avec l'environnement
    factory_problem = Problem('factory-scheduling', environment=env)
    
    factory_problem.add_fluent(machine_free, default_initial_value=True)
    factory_problem.add_fluent(job_done, default_initial_value=False)
    factory_problem.add_fluent(job_ready, default_initial_value=False)
    
    # Objets
    m1 = Object('m1', Machine)
    m2 = Object('m2', Machine)
    j1 = Object('j1', Job)  # Tache 1: duree 3
    j2 = Object('j2', Job)  # Tache 2: duree 2, apres j1
    j3 = Object('j3', Job)  # Tache 3: duree 4, sur m2
    j4 = Object('j4', Job)  # Tache 4: duree 2, apres j3
    
    factory_problem.add_objects([m1, m2, j1, j2, j3, j4])
    
    # Etat initial
    factory_problem.set_initial_value(machine_free(m1), True)
    factory_problem.set_initial_value(machine_free(m2), True)
    factory_problem.set_initial_value(job_ready(j1), True)  # j1 peut commencer
    factory_problem.set_initial_value(job_ready(j3), True)  # j3 peut commencer
    
    # Buts
    factory_problem.add_goal(job_done(j1))
    factory_problem.add_goal(job_done(j2))
    factory_problem.add_goal(job_done(j3))
    factory_problem.add_goal(job_done(j4))
    
    print("Probleme factory-scheduling defini")
    print("Machines: m1, m2")
    print("Taches: j1 (3), j2 (2, apres j1), j3 (4), j4 (2, apres j3)")
Probleme factory-scheduling defini
Machines: m1, m2
Taches: j1 (3), j2 (2, apres j1), j3 (4), j4 (2, apres j3)

Definition des actions duratives pour chaque tâche de l’usine avec leurs durees, machines associees et contraintes de precedence entre opérations.

# Definition des actions duratives pour l'usine
if UP_OK:
    # Durees des taches
    DURATIONS = {'j1': 3, 'j2': 2, 'j3': 4, 'j4': 2}
    
    # Action: executer une tache sur une machine
    # IMPORTANT: Passer les parametres comme kwargs (nom=Type)
    process = DurativeAction('process', m=Machine, j=Job)
    process.set_fixed_duration(3)  # Duree par defaut
    
    # Recuperer les parametres de l'action via .parameter()
    m_param = process.parameter('m')
    j_param = process.parameter('j')
    
    # Conditions - utiliser les parametres recuperes
    process.add_condition(StartTiming(), machine_free(m_param))
    process.add_condition(StartTiming(), job_ready(j_param))
    
    # Effets
    process.add_effect(StartTiming(), machine_free(m_param), False)
    process.add_effect(EndTiming(), machine_free(m_param), True)
    process.add_effect(EndTiming(), job_done(j_param), True)
    
    factory_problem.add_action(process)
    
    print("Action durative 'process' definie")
    print("  Preconditions: machine_free(m) AND job_ready(j)")
    print("  Effets: machine occupee pendant, job_done a la fin")
Action durative 'process' definie
  Preconditions: machine_free(m) AND job_ready(j)
  Effets: machine occupee pendant, job_done a la fin

5.2 Comparaison avec OR-Tools CP-SAT

Pour les problemes d’ordonnancement purs, OR-Tools CP-SAT est souvent plus efficace que les planificateurs temporels PDDL.

# Resolution avec OR-Tools CP-SAT (approche complementaire)
try:
    from ortools.sat.python import cp_model
    ORTOOLS_OK = True
except ImportError:
    print("OR-Tools non disponible")
    ORTOOLS_OK = False

if ORTOOLS_OK:
    # Modele CP-SAT pour ordonnancement
    model = cp_model.CpModel()
    
    # Horizon: temps maximum possible
    horizon = sum(DURATIONS.values())  # 11
    
    # Variables de debut pour chaque tache
    starts = {}
    ends = {}
    intervals = {}
    
    for job_name, duration in DURATIONS.items():
        starts[job_name] = model.NewIntVar(0, horizon, f'start_{job_name}')
        ends[job_name] = model.NewIntVar(0, horizon, f'end_{job_name}')
        intervals[job_name] = model.NewIntervalVar(
            starts[job_name], duration, ends[job_name], f'interval_{job_name}'
        )
    
    # Contraintes de precedence
    model.Add(ends['j1'] <= starts['j2'])  # j2 apres j1
    model.Add(ends['j3'] <= starts['j4'])  # j4 apres j3
    
    # Contraintes de ressources (1 tache a la fois par machine)
    # Machine 1: j1, j2
    model.AddNoOverlap([intervals['j1'], intervals['j2']])
    # Machine 2: j3, j4
    model.AddNoOverlap([intervals['j3'], intervals['j4']])
    
    # Objectif: minimiser le makespan
    makespan = model.NewIntVar(0, horizon, 'makespan')
    model.AddMaxEquality(makespan, [ends['j1'], ends['j2'], ends['j3'], ends['j4']])
    model.Minimize(makespan)
    
    print("Modele CP-SAT construit")
    print("Contraintes: precedences j1->j2, j3->j4")
    print("Ressources: 1 tache a la fois par machine")
    print("Objectif: minimiser makespan")
Modele CP-SAT construit
Contraintes: precedences j1->j2, j3->j4
Ressources: 1 tache a la fois par machine
Objectif: minimiser makespan

Interpretation : Modelisation CP-SAT pour l’ordonnancement

Le modèle CP-SAT traduit le problème d’ordonnancement en variables d’intervalle et contraintes.

Élément CP-SAT Rôle Equivalent PDDL
NewIntVar(0, horizon) Date de debut/fin Point temporel
NewIntervalVar(start, dur, end) Occupation d’une ressource Action durative
AddNoOverlap([...]) Exclusion mutuelle Mutex temporel
Add(ends[j1] <= starts[j2]) Precedence Condition at start
Minimize(makespan) Objectif Action costs / metric

Points cles : - CP-SAT modelise chaque tâche comme un intervalle (debut, duree, fin) — la duree est fixe, le solveur optimise les dates de debut - AddNoOverlap est la contrainte cle : elle garantit qu’une machine ne traite qu’une tâche a la fois, equivalent du mutex temporel PDDL - L’horizon (somme des durees = 11) borne le domaine de recherche, permettant au solver d’explorer efficacement - Contrairement a PDDL qui genere un plan d’actions, CP-SAT produit directement un ordonnancement avec dates exactes

Lancement du solveur CP-SAT et affichage de l’ordonnancement optimal obtenu avec les dates de debut et de fin de chaque tâche sur chaque machine.

# Resolution avec CP-SAT
if ORTOOLS_OK:
    solver = cp_model.CpSolver()
    status = solver.Solve(model)
    
    if status == cp_model.OPTIMAL or status == cp_model.FEASIBLE:
        print("\n=== Solution optimale trouvee ===")
        print(f"Makespan: {solver.Value(makespan)} unites de temps")
        print("\nOrdonnancement:")
        print(f"{'Tache':<8} {'Debut':<8} {'Fin':<8} {'Duree':<8}")
        print("-" * 32)
        for job_name in DURATIONS:
            start = solver.Value(starts[job_name])
            end = solver.Value(ends[job_name])
            duration = DURATIONS[job_name]
            print(f"{job_name:<8} {start:<8} {end:<8} {duration:<8}")
    else:
        print("Aucune solution trouvee")

=== Solution optimale trouvee ===
Makespan: 6 unites de temps

Ordonnancement:
Tache    Debut    Fin      Duree   
--------------------------------
j1       0        3        3       
j2       3        5        2       
j3       0        4        4       
j4       4        6        2       

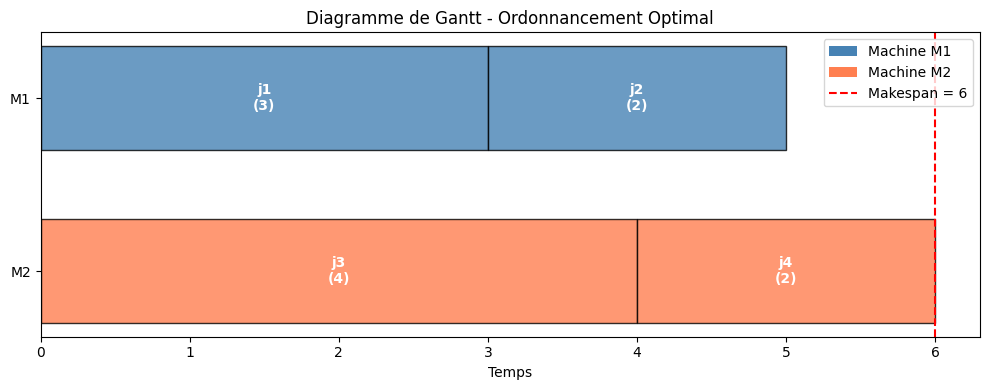
Interpretation de l’ordonnancement

Tâche Machine Duree Dependances
j1 M1 3 Aucune
j2 M1 2 j1
j3 M2 4 Aucune
j4 M2 2 j3

Solution optimale : - Machine M1 : j1 (0-3), j2 (3-5) - Machine M2 : j3 (0-4), j4 (4-6) - Makespan : 6 unites (au lieu de 11 si séquentiel)

Gain : Parallelisme = 11 / 6 = 1.83x plus rapide

# Visualisation du diagramme de Gantt
import matplotlib.pyplot as plt

if ORTOOLS_OK:
    fig, ax = plt.subplots(figsize=(10, 4))
    
    # Couleurs par machine
    colors = {'M1': 'steelblue', 'M2': 'coral'}
    
    # Taches et leurs assignations
    jobs = [
        ('j1', 'M1', solver.Value(starts['j1']), DURATIONS['j1']),
        ('j2', 'M1', solver.Value(starts['j2']), DURATIONS['j2']),
        ('j3', 'M2', solver.Value(starts['j3']), DURATIONS['j3']),
        ('j4', 'M2', solver.Value(starts['j4']), DURATIONS['j4']),
    ]
    
    for job_name, machine, start, duration in jobs:
        y_pos = 1 if machine == 'M1' else 0
        ax.barh(y_pos, duration, left=start, height=0.6, 
                color=colors[machine], edgecolor='black', alpha=0.8, label=machine)
        ax.text(start + duration/2, y_pos, f'{job_name}\n({duration})', 
                ha='center', va='center', fontsize=10, color='white', weight='bold')
    
    ax.set_yticks([0, 1])
    ax.set_yticklabels(['M2', 'M1'])
    ax.set_xlabel('Temps')
    ax.set_title('Diagramme de Gantt - Ordonnancement Optimal')
    ax.axvline(x=solver.Value(makespan), color='red', linestyle='--', label=f'Makespan = {solver.Value(makespan)}')
    
    # Legende sans doublons
    from matplotlib.patches import Patch
    legend_elements = [Patch(facecolor='steelblue', label='Machine M1'),
                      Patch(facecolor='coral', label='Machine M2'),
                      plt.Line2D([0], [0], color='red', linestyle='--', label=f'Makespan = {solver.Value(makespan)}')]
    ax.legend(handles=legend_elements, loc='upper right')
    
    plt.tight_layout()
    plt.show()

Interpretation : Diagramme de Gantt et parallelisme

Le diagramme de Gantt revele le gain du parallelisme dans l’ordonnancement optimal.

Metrique Séquentiel Parallele Gain
Makespan 11 (3+2+4+2) 6 1.83x
M1 utilisee 0-5 0-5 Optimal
M2 utilisee 5-11 0-6 Optimal

Points cles : - Les deux machines travaillent en parallele des t=0, maximisant l’utilisation des ressources - Les contraintes de precedence (j1 avant j2, j3 avant j4) sont respectees : chaque tâche ne commence qu’après la fin de sa predecesseure - Le makespan de 6 est determine par le chemin critique M2 (j3=4 + j4=2), tandis que M1 (j1=3 + j2=2 = 5) termine plus tot - Si on ajoutait une tâche j5 sur M2 après j4, le makespan augmenterait mais n’affecterait pas M1


6. Comparaison des Approches

6.1 PDDL Temporel vs CP-SAT

Aspect PDDL 2.1 Temporel OR-Tools CP-SAT
Expressivite Actions complexes, conditions temporelles Contraintes lineaires, ressources
Optimalite Possible (TEMPO, SMTPlan) Garantie (solver SAT)
Parallelisme Natif Via contraintes NoOverlap
Scalabilite Moyenne (explosion combinatoire) Bonne (propagation de contraintes)
Cas d’usage Planification robotique, workflows Ordonnancement pur, job-shop

6.2 Quand utiliser quelle approche ?

Problème Approche recommandee Raison
Robot mobile avec actions complexes PDDL Temporel Preconditions temporelles riches
Job-shop scheduling CP-SAT Efficacite et optimalite
Logistique avec deadlines PDDL Temporel Integration avec domaines existants
Projet construction (PERT) CP-SAT Contraintes de precedences pures
Planification d’équipes Hybride CP-SAT + heuristiques PDDL

Exemple guide : Planification temporelle pour livraisons par drones

Modelisons un problème de livraison par drones avec des actions duratives paralleles. Deux drones doivent effectuer 3 livraisons entre 4 sites, avec des durees de vol différentes selon les distances.

Ce problème illustre le coeur de la planification temporelle : l’ordonnancement d’actions paralleles avec partage de ressources (les drones) et contraintes temporelles.

if ORTOOLS_OK:
    from ortools.sat.python import cp_model
    import matplotlib.pyplot as plt
    
    # ---- Donnees du probleme ----
    # 2 drones, 3 livraisons, 4 sites
    # Durees de vol entre sites (matrice symetrique, en minutes)
    DISTANCES = {
        # (from, to): duree
        ('Depot', 'A'): 5, ('Depot', 'B'): 8, ('Depot', 'C'): 6,
        ('A', 'B'): 4, ('A', 'C'): 7, ('B', 'C'): 3,
    }
    
    def flight_time(frm, to):
        """Retourne la duree de vol entre deux sites (symetrique)."""
        if frm == to:
            return 0
        key = (frm, to) if (frm, to) in DISTANCES else (to, frm)
        return DISTANCES[key]
    
    # Livraisons : (ramassage, depot, nom)
    DELIVERIES = [
        ('A', 'B', 'D1'),  # Livraison 1 : A -> B (4 min)
        ('Depot', 'C', 'D2'),  # Livraison 2 : Depot -> C (6 min)
        ('A', 'C', 'D3'),  # Livraison 3 : A -> C (7 min)
    ]
    
    NUM_DRONES = 2
    
    print("Probleme : Livraisons par drones")
    print("=" * 50)
    print(f"Drones  : {NUM_DRONES}")
    print(f"Livraisons :")
    for pickup, dropoff, name in DELIVERIES:
        print(f"  {name} : {pickup} -> {dropoff} ({flight_time(pickup, dropoff)} min)")
    
    # ---- Modelisation CP-SAT ----
    model = cp_model.CpModel()
    horizon = 30  # Borne superieure
    
    # Chaque livraison est une tache : drone va au ramassage puis vole vers le depot
    # Pour simplifier : chaque livraison = 1 intervalle (duree = vol ramassage->depot)
    # + temps d'acces au point de ramassage depuis la position initiale (Depot)
    
    # Variables : start[i], end[i] pour chaque livraison i, + affectation de drone
    # Modelisation propre : intervalles optionnels par drone (un seul drone par livraison,
    # NoOverlap sur les intervalles d'un meme drone). C'est l'idiome OR-Tools CP-SAT
    # recommande pour l'ordonnancement parallel multi-ressource.
    starts = []
    ends = []
    durations = []
    presence = []  # presence[i][d] = 1 si la livraison i est assignee au drone d
    optional_by_drone = {d: [] for d in range(NUM_DRONES)}

    for i, (pickup, dropoff, name) in enumerate(DELIVERIES):
        # Duree totale = vol Depot->ramassage + vol ramassage->depot
        access_time = flight_time('Depot', pickup)
        delivery_time = flight_time(pickup, dropoff)
        total_duration = access_time + delivery_time
        durations.append(total_duration)

        s = model.NewIntVar(0, horizon, f'start_{name}')
        e = model.NewIntVar(0, horizon, f'end_{name}')
        starts.append(s)
        ends.append(e)

        # Un intervalle optionnel par drone ; exactement un drone par livraison
        pres = [model.NewBoolVar(f'on_drone_{name}_{d}') for d in range(NUM_DRONES)]
        model.AddExactlyOne(pres)
        presence.append(pres)
        for d in range(NUM_DRONES):
            opt = model.NewOptionalIntervalVar(s, total_duration, e, pres[d], f'opt_{name}_{d}')
            optional_by_drone[d].append(opt)

    # Contrainte : pas de chevauchement sur un meme drone (NoOverlap par drone)
    for d in range(NUM_DRONES):
        model.AddNoOverlap(optional_by_drone[d])
    
    # Objectif : minimiser le makespan
    makespan = model.NewIntVar(0, horizon, 'makespan')
    model.AddMaxEquality(makespan, ends)
    model.Minimize(makespan)
    
    # Resolution
    solver = cp_model.CpSolver()
    status = solver.Solve(model)
    
    if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):
        print(f"\n=== Solution {'optimale' if status == cp_model.OPTIMAL else 'faisable'} ===")
        print(f"Makespan : {solver.Value(makespan)} min")
        print(f"\n{'Livraison':<12} {'Drone':<8} {'Debut':<8} {'Fin':<8} {'Duree':<8}")
        print("-" * 44)
        for i, (pickup, dropoff, name) in enumerate(DELIVERIES):
            s_val = solver.Value(starts[i])
            e_val = solver.Value(ends[i])
            d_val = next(d for d in range(NUM_DRONES) if solver.Value(presence[i][d]))
            print(f"{name:<12} {'D'+str(d_val):<8} {s_val:<8} {e_val:<8} {durations[i]:<8}")
        
        # Visualisation Gantt temporel
        fig, ax = plt.subplots(figsize=(10, 4))
        drone_colors = ['#3498db', '#e74c3c']
        
        for i, (pickup, dropoff, name) in enumerate(DELIVERIES):
            d_val = next(d for d in range(NUM_DRONES) if solver.Value(presence[i][d]))
            s_val = solver.Value(starts[i])
            ax.barh(f'Drone {d_val}', durations[i], left=s_val,
                    color=drone_colors[d_val], edgecolor='black', alpha=0.8)
            ax.text(s_val + durations[i]/2, f'Drone {d_val}',
                    f'{name}\n{pickup}->{dropoff}\n({durations[i]}min)',
                    ha='center', va='center', fontsize=8, color='white', weight='bold')
        
        ax.axvline(x=solver.Value(makespan), color='green', linestyle='--',
                   linewidth=2, label=f'Makespan = {solver.Value(makespan)} min')
        ax.set_xlabel('Temps (minutes)')
        ax.set_title('Plan temporel : Livraisons par drones')
        ax.legend(loc='upper right')
        ax.set_xlim(0, solver.Value(makespan) + 2)
        plt.tight_layout()
        plt.show()
        
        # Analyse du parallelisme
        seq_time = sum(durations)
        par_time = solver.Value(makespan)
        print(f"\nAnalyse du parallelisme :")
        print(f"  Temps sequentiel  : {seq_time} min")
        print(f"  Temps parallele   : {par_time} min")
        print(f"  Gain              : {seq_time/par_time:.2f}x")
    else:
        print("Aucune solution trouvee")
Probleme : Livraisons par drones
==================================================
Drones  : 2
Livraisons :
  D1 : A -> B (4 min)
  D2 : Depot -> C (6 min)
  D3 : A -> C (7 min)

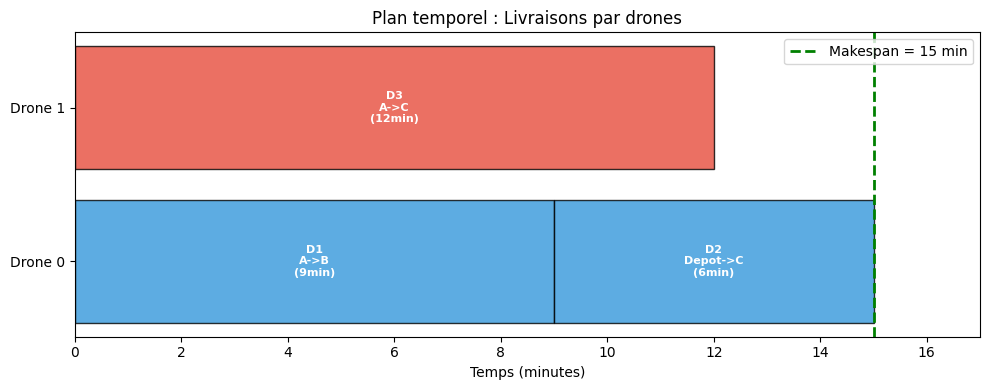
=== Solution optimale ===
Makespan : 15 min

Livraison    Drone    Debut    Fin      Duree   
--------------------------------------------
D1           D0       0        9        9       
D2           D0       9        15       6       
D3           D1       0        12       12      


Analyse du parallelisme :
  Temps sequentiel  : 27 min
  Temps parallele   : 15 min
  Gain              : 1.80x

Interpretation : Livraisons par drones

Résultats : le solveur CP-SAT assigne les 3 livraisons aux 2 drones en minimisant le makespan total.

Livraison Trajet Duree totale (acces + vol) Drone
D1 A -> B 5 + 4 = 9 min Drone 0 ou 1
D2 Depot -> C 0 + 6 = 6 min Drone 0 ou 1
D3 A -> C 5 + 7 = 12 min Drone 0 ou 1

Points cles : 1. Duree variable : chaque livraison a une duree différente car les distances varient – c’est l’essence de la planification temporelle 2. Ressource partagee : un drone ne peut faire qu’une livraison a la fois (contrainte NoOverlap par drone) 3. Parallelisme effectif : le solveur CP-SAT profite des 2 drones pour reduire le makespan. Il parallelise la livraison la plus longue (D3, duree 12) sur un drone pendant que l’autre drone enchaene les deux livraisons plus courtes (D1 puis D2). Le makespan obtenu (15 min) contre les 27 min d’une exécution strictement séquentielle donne un gain de 1.80x : c’est précisément la capacite distinctive de la planification temporelle multi-ressource. (Plusieurs affectations optimales existent ; le solveur en retourne une.) 4. Temps d’acces : chaque livraison inclut le temps de vol Depot->ramassage, refletant la realite operationnelle

Deux exemples, deux regimes de parallelisme : l’ordonnancement usine (cellule du diagramme de Gantt) donnait un gain de 1.83x (makespan 6 au lieu de 11 séquentiel) grace a deux machines travaillant en parallele des t=0. Ici, les drones obtiennent un gain de 1.80x (15 au lieu de 27 séquentiel) : la seconde ressource absorbe les deux livraisons courtes pendant que la première traite la livraison longue. C’est le coeur de la planification temporelle – exploiter le parallelisme pour reduire le makespan, ce que garantit l’optimalite de CP-SAT.

Lien avec PDDL 2.1 : ce problème se modeliserait avec des actions duratives :fly ayant des durees dependant de la distance. L’avantage de CP-SAT est l’optimalite garantie et la scalabilite pour des instances plus grandes (10+ drones, 50+ livraisons).


7. Exercices

Exercice 1 : Ajout de contraintes de deadline

Modifiez le problème d’ordonnancement pour ajouter une deadline : toutes les tâches doivent etre terminees avant t=8. Le problème reste-t-il faisable ?

print("Exercice a completer")
# Exercice 1 : Deadline
# Ajoutez la contrainte: ends[j] <= 8 pour tout j

if ORTOOLS_OK:
    # Votre code ici...
    # Indice: model.Add(ends['j1'] <= 8) ...
    pass
Exercice a completer

Exercice 2 : Action durative avec duree variable

Definissez une action durative heat qui chauffe un four pendant une duree variable (entre 2 et 5 unites). Utilisez set_fixed_duration ou une variable de duree.

print("Exercice a completer")
# Exercice 2 : Duree variable
# Votre code ici...

# Indice pour unified-planning:
# heat = DurativeAction('heat', ...)
# heat.set_fixed_duration(3)  # Ou utiliser une expression
pass
Exercice a completer

Exercice 3 : Detection de conflits temporels

Ecrivez une fonction qui detecte si deux intervalles temporels se chevauchent.

Entree : (start1, end1) et (start2, end2)
Sortie : True s’il y a conflit, False sinon

# Exercice 3 : Detection de conflits
def has_temporal_conflict(start1, end1, start2, end2):
    """
    Detecte si deux intervalles temporels se chevauchent.

    Args:
        start1, end1: Debut et fin du premier intervalle
        start2, end2: Debut et fin du second intervalle

    Returns:
        True si conflit (chevauchement), False sinon

    Note:
        Deux intervalles se chevauchent s'ils partagent au moins un instant.
        L'adjacence (e1 == s2 ou e2 == s1) n'est PAS consideree comme un conflit.
    """
    return None  # TODO etudiant : implementer la detection de chevauchement

# Tests
try:
    assert has_temporal_conflict(0, 3, 2, 5) == True, "Chevauchement"
    assert has_temporal_conflict(0, 3, 3, 5) == False, "Adjacents (OK)"
    assert has_temporal_conflict(0, 5, 1, 2) == True, "Inclusion"
    assert has_temporal_conflict(0, 2, 2, 4) == False, "Adjacents inverse"
    assert has_temporal_conflict(5, 8, 0, 3) == False, "Disjoints"
    print("Tests passes avec succes !")
except AssertionError:
    print("Exercice a completer")
except TypeError:
    print("Exercice a completer")
Exercice a completer

8. Resume et Points Cles

8.1 Concepts fondamentaux

Concept Definition
Action durative Action avec duree explicite
at start Condition/effet au debut de l’action
at end Condition/effet a la fin de l’action
over all Invariant maintenu pendant toute la duree
Conflit temporel Chevauchement avec effets contradictoires
Mutex temporel Exclusion mutuelle sur un intervalle

8.2 PDDL 2.1 vs Classique

Feature PDDL Classique PDDL 2.1 Temporel
Duree Non Oui (:durative-actions)
Parallelisme Non Oui
Invariants Non :over all
Effets differes Non :at end

8.3 Bonnes pratiques

  1. Modeliser les invariants avec over all pour eviter les conflits
  2. Utiliser CP-SAT pour l’ordonnancement pur (plus efficace)
  3. Verifier les conflits entre actions paralleles
  4. Choisir le bon solveur selon le type de problème

8.4 Prochaine étape

Dans le notebook Planners-9-HTN, nous explorerons la planification hiérarchique (Hierarchical Task Networks) : - Decomposition de tâches abstraites - Méthodes et preconditions - HTN vs planification classique


Ressources


Notebook suivant : Planners-9-HTN

Bilan des 8 sections et conventions pedagogiques

Avant de conclure, un regard meta sur la structure de ce notebook. Les 8 sections suivent un parcours en spirale qui merite d’etre explicite :

  • Sections 1-3 : fondations theoriques (definition, syntaxe PDDL 2.1, semantique des conflits). Elles posent le vocabulaire et les invariants du domaine. Aucune machine requise – ces sections sont lisibles hors execution.
  • Sections 4-5 : mise en pratique avec unified-planning puis OR-Tools CP-SAT. C’est ici que les abstractions precedentes deviennent du code executable. Le passage d’une bibliotheque a l’autre illustre la portabilite du modele PDDL.
  • Sections 6-7 : comparaison d’approches et exercices. La Section 6 explicite quand choisir PDDL vs CP-SAT (la regle n’est pas universelle : PDDL pour les benchmarks classiques, CP-SAT pour les problemes industriels structures). Les 3 exercices Section 7 etendent l’exemple guide.
  • Section 8 : resume et bonnes pratiques (cette section-ci et la suivante).

Convention pedagogique du depot : chaque section est concue pour etre lue independamment. Les dependances sont explicitees dans le Resume (Section 8.1) et la table ‘Ou aller ensuite ?’ plus bas. Cette structure modulaire permet aux enseignants de selectionner les sections adaptees a leur cours.

Resume et perspectives

Ce notebook a explore la planification temporelle en etendant le modèle classique STRIPS avec des durees explicites, des actions duratives et le parallelisme. Nous avons etudie la syntaxe PDDL 2.1 qui introduit les trois phases temporelles (at start, over all, at end), modelises un problème de robot mobile avec des actions de deplacement duree variable via unified-planning, et resolu un problème d’ordonnancement d’usine avec OR-Tools CP-SAT. La comparaison entre l’approche PDDL temporelle et CP-SAT a montre que le choix du paradigme depend de la nature du problème : PDDL pour les actions complexes avec preconditions riches, CP-SAT pour l’ordonnancement pur ou l’optimalite est garantie par propagation de contraintes.

La planification temporelle repond a une limitation fondamentale de la planification classique : l’hypothese d’actions instantanees et séquentielles. En autorisant le parallelisme, elle exploite pleinement les ressources disponibles et reduit le makespan, comme l’a illustre le gain de 1.83x sur l’exemple d’ordonnancement (11 unites séquentiel vs 6 en parallele). La detection et la resolution des conflits temporels (ressource, precondition, effet) sont au coeur de la complexite algorithmique, et les mutex temporels jouent un rôle analogue aux mutex classiques dans la planification parallele. La gestion des invariants over all est particulierement critique : un invariant viole pendant l’exécution d’une action rend le plan invalide.

Le notebook suivant, Planners-9-HTN, aborde la planification hiérarchique (Hierarchical Task Networks), un paradigme complementaire qui structure le problème en tâches decomposables recursivement, offrant une alternative a la recherche dans l’espace d’etats.

Retour au sommet