Ce notebook introduit Google OR-Tools, une suite d’optimisation open-source qui offre une approche complementaire a la planification PDDL classique. Plutot que de chercher dans un espace d’etats, OR-Tools utilise la programmation par contraintes (CP-SAT) pour resoudre des problemes de planification.
Objectifs d’apprentissage
A la fin de ce notebook, vous saurez : 1. Comprendre le paradigme de programmation par contraintes (CP) 2. Utiliser OR-Tools CP-SAT pour des problemes de planification 3. Modeliser des problemes d’ordonnancement (job-shop scheduling) 4. Resoudre des problemes de tournees de vehicules (VRP) 5. Comparer CP vs PDDL : forces et faiblesses de chaque approche
1. Introduction a la Programmation par Contraintes
La Programmation par Contraintes (CP) est un paradigme différent de la planification classique basee sur PDDL.
1.1 CP vs PDDL : Deux paradigmes
Aspect
PDDL (Planification)
CP (Contraintes)
Modèle
Etats + Actions
Variables + Contraintes
Resolution
Recherche dans l’espace d’etats
Propagation + Recherche
Objectif
Sequence d’actions
Affectation de variables
Optimalite
Plan le plus court
Minimisation/Maximisation
Problemes types
Blocks World, Logistics
Scheduling, Routing, Sudoku
1.2 Quand utiliser CP vs PDDL ?
Utiliser PDDL quand : - Le problème implique des actions avec preconditions/effets - L’ordre des actions est crucial - On cherche un plan (sequence d’actions)
Utiliser CP quand : - Le problème est essentiellement combinatoire - On optimise une fonction objectif (temps, cout, ressources) - Les contraintes sont plus naturelles que les actions - Le problème est statique (pas de “sequence d’actions”)
1.3 Éléments du modèle CP
Un problème CP se définit par :
Variables de decision : \(x_1, x_2, \ldots, x_n\) avec domaines \(D_1, D_2, \ldots, D_n\)
Fonction objectif : Minimiser ou maximiser \(f(x_1, \ldots, x_n)\)
Exemple : Scheduling - Variables : \(start_i\) = temps de debut de la tâche \(i\) - Contraintes : \(start_i + duration_i \leq start_j\) (precedence) - Objectif : Minimiser \(\max_i(start_i + duration_i)\) (makespan)
2. OR-Tools CP-SAT : Les bases
CP-SAT est le solveur de contraintes le plus performant d’OR-Tools. Il combine : - Propagation de contraintes - Recherche arborescente - Resolution SAT moderne (CDCL) - Optimisation par recherche lineaire
# Imports et verification de l'environnementimport sysimport timeimport numpy as npimport matplotlib.pyplot as pltfrom typing import List, Dict, Tuple, Optional# OR-Toolstry:from ortools.sat.python import cp_modelfrom ortools.sat.python.cp_model import CpSolver, CpModelprint("OR-Tools CP-SAT disponible") ORTOOLS_OK =TrueexceptImportError:print("ERREUR: OR-Tools non installe")print("Solution: pip install ortools") ORTOOLS_OK =False# Configuration matplotlibplt.rcParams['figure.figsize'] = (12, 6)plt.rcParams['font.size'] =10import warningswarnings.filterwarnings('ignore')
OR-Tools CP-SAT disponible
2.1 Premier exemple : Problème simple
Resolvons un problème simple : assigner 3 tâches a 2 machines de facon a minimiser le temps total.
if ORTOOLS_OK:# Creation du modele model = cp_model.CpModel()# Donnees du probleme num_tasks =3 num_machines =2 durations = [3, 2, 4] # Duree de chaque tache horizon =sum(durations) # Borne superieure du temps total# Variables de decision# start[i] = temps de debut de la tache i# end[i] = temps de fin de la tache i# machine[i] = machine assignee a la tache i start = [model.NewIntVar(0, horizon, f'start_{i}') for i inrange(num_tasks)] end = [model.NewIntVar(0, horizon, f'end_{i}') for i inrange(num_tasks)] machine = [model.NewIntVar(0, num_machines -1, f'machine_{i}') for i inrange(num_tasks)]# Contraintes : duree des tachesfor i inrange(num_tasks): model.Add(end[i] == start[i] + durations[i])# Contraintes : pas de chevauchement sur une meme machinefor i inrange(num_tasks):for j inrange(i +1, num_tasks):# Si tache i et j sur la meme machine, alors pas de chevauchement# Utilisation d'une variable boolenne pour la condition same_machine = model.NewBoolVar(f'same_{i}_{j}') model.Add(machine[i] == machine[j]).OnlyEnforceIf(same_machine) model.Add(machine[i] != machine[j]).OnlyEnforceIf(same_machine.Not())# i avant j OU j avant i (uniquement si meme machine) i_before_j = model.NewBoolVar(f'{i}_before_{j}')# Non-chevauchement GATE sur meme machine : OnlyEnforceIf([same_machine, X])# active la contrainte seulement si same_machine ET X sont vrais.# Si les taches sont sur des machines differentes (same_machine=False),# aucune contrainte d'ordre n'est imposee -> elles s'executent en parallele. model.Add(end[i] <= start[j]).OnlyEnforceIf([same_machine, i_before_j]) model.Add(end[j] <= start[i]).OnlyEnforceIf([same_machine, i_before_j.Not()])# Objectif : minimiser le makespan (temps de fin maximum) makespan = model.NewIntVar(0, horizon, 'makespan') model.AddMaxEquality(makespan, end) model.Minimize(makespan)# Resolution solver = cp_model.CpSolver() solver.parameters.max_time_in_seconds =10.0 status = solver.Solve(model)# Affichage des resultatsif status == cp_model.OPTIMAL or status == cp_model.FEASIBLE:print(f"Statut: {'OPTIMAL'if status == cp_model.OPTIMAL else'FEASIBLE'}")print(f"Makespan optimal: {solver.Value(makespan)}\n")print("Assignation des taches:")print("-"*40)for i inrange(num_tasks):print(f" Tache {i}: Machine {solver.Value(machine[i])}, "f"Start={solver.Value(start[i])}, End={solver.Value(end[i])}")else:print(f"Pas de solution trouvee (statut: {status})")
Sortie obtenue : Le solveur CP-SAT trouve une assignation optimale des 3 tâches sur 2 machines avec un makespan de 5 unités de temps.
Tâche
Machine
Debut
Fin
0
M0
2
5
1
M0
0
2
2
M1
0
4
Points cles : 1. Parallélisme réel : la Tâche 2 (durée 4) s’exécute sur M1 en parallèle des Tâches 1 puis 0 qui s’enchaînent sur M0. Le makespan (5) est donc strictement inférieur à la somme des durées (3+2+4 = 9) : c’est précisément le bénéfice d’avoir plusieurs machines. 2. Non-chevauchement sur une même machine : sur M0, la Tâche 1 [0–2] précède la Tâche 0 [2–5] sans chevauchement. La contrainte d’ordre est activée uniquement pour les paires de tâches sur la même machine (booléen same_machine), ce qui laisse les tâches de machines différentes se chevaucher librement. 3. Optimalité : on ne peut pas faire mieux que 5. D’une part la charge totale (9 unités) répartie sur 2 machines donne une borne inférieure de ⌈9/2⌉ = 5 ; d’autre part la plus longue tâche dure 4 ≤ 5. Les deux bornes coïncident avec le makespan trouvé, qui est donc optimal. 4. Variables entières et booléennes : le modèle utilise des IntVar pour les temps (début/fin) et la machine assignée, et des BoolVar (same_machine, i_before_j) pour les décisions d’ordonnancement conditionnel exprimées via OnlyEnforceIf.
Note technique : CP-SAT combine propagation de contraintes et recherche SAT moderne (CDCL) pour prouver l’optimalité du makespan, et non seulement trouver une solution faisable. La résolution par programmation par contraintes se distingue de la planification PDDL (recherche dans l’espace d’états) en raisonnant directement sur les variables et leurs relations.
2.2 Fonctionnalites cles de CP-SAT
OR-Tools CP-SAT offre plusieurs types de contraintes et fonctionnalites :
Type
Description
Exemple
Variables entieres
Domaine discret
NewIntVar(0, 100, 'x')
Variables booleennes
0/1
NewBoolVar('b')
Contraintes lineaires
Egalites/inegalites
Add(x + y <= 10)
AllDifferent
Toutes différentes
AddAllDifferent([x, y, z])
Intervalles
Plages de temps
NewIntervalVar(start, dur, end, 'i')
NoOverlap
Pas de chevauchement
AddNoOverlap(intervals)
Cumulative
Ressources limitees
AddCumulative(intervals, demands, capacity)
3. Job Shop Scheduling avec CP-SAT
Le Job Shop Scheduling Problem (JSSP) est un problème classique d’ordonnancement. Chaque job consiste en une sequence d’opérations qui doivent etre executees sur des machines spécifiques.
3.1 Definition du problème
Données : - \(n\) jobs, \(m\) machines - Chaque job \(j\) a \(o_j\) opérations - Opération \(O_{j,k}\) a une duree \(d_{j,k}\) et une machine requise \(m_{j,k}\)
Contraintes : 1. Precedence : \(O_{j,k+1}\) commence après la fin de \(O_{j,k}\) 2. Ressource : Une machine ne peut traiter qu’une opération a la fois
Objectif : Minimiser le makespan\(C_{max} = \max_{j,k} \{C_{j,k}\}\)
# Donnees du probleme Job Shop (exemple classique de Fisher & Thompson)# Format: (machine, duree) pour chaque operationJOBS_DATA = {'Job 0': [(0, 3), (1, 2), (2, 2)], # 3 operations'Job 1': [(0, 2), (2, 1), (1, 4)], # 3 operations'Job 2': [(1, 4), (2, 3)], # 2 operations}NUM_MACHINES =3def compute_horizon(jobs_data):"""Calcule le temps maximum possible (somme de toutes les durees)."""returnsum(op[1] for job in jobs_data.values() for op in job)HORIZON = compute_horizon(JOBS_DATA)print("Probleme Job Shop")print("="*50)print(f"Jobs: {len(JOBS_DATA)}")print(f"Machines: {NUM_MACHINES}")print(f"Horizon: {HORIZON}")print("\nDetails des jobs:")for job_name, operations in JOBS_DATA.items():print(f" {job_name}: {len(operations)} operations")for i, (machine, duration) inenumerate(operations):print(f" Op {i}: Machine {machine}, Duree {duration}")
Probleme Job Shop
==================================================
Jobs: 3
Machines: 3
Horizon: 21

Details des jobs:
  Job 0: 3 operations
    Op 0: Machine 0, Duree 3
    Op 1: Machine 1, Duree 2
    Op 2: Machine 2, Duree 2
  Job 1: 3 operations
    Op 0: Machine 0, Duree 2
    Op 1: Machine 2, Duree 1
    Op 2: Machine 1, Duree 4
  Job 2: 2 operations
    Op 0: Machine 1, Duree 4
    Op 1: Machine 2, Duree 3
Interpretation : Données du problème Job Shop
Sortie obtenue : Instance classique de Job Shop avec 3 jobs et 3 machines.
Job
Opérations
Machines
Durees totales
Job 0
3 ops
M0(3) -> M1(2) -> M2(2)
7
Job 1
3 ops
M0(2) -> M2(1) -> M1(4)
7
Job 2
2 ops
M1(4) -> M2(3)
7
Horizon : 21 unites de temps (pire cas : toutes les opérations séquentielles)
Contraintes structurelles : 1. Precedence intra-job : Les opérations d’un job doivent suivre l’ordre specifie 2. Exclusion mutuelle inter-machine : Une machine ne traite qu’une opération a la fois 3. Makespan : Objectif est de minimiser le temps de completion maximum
Difficulte : Le problème equilibre la charge entre machines (M0: 5, M1: 10, M2: 6 unites de travail). Le goulot d’etranglement est M1.
Note historique : Cette instance est une version simplifiee du problème classique de Fisher & Thompson (6x6). Les instances Job Shop de reference ont ete utilisees dans les competitions de scheduling depuis les annees 1960.
3.2 Modelisation avec CP-SAT
La modelisation utilise des variables d’intervalle pour representer les opérations et des contraintes NoOverlap pour les machines.
if ORTOOLS_OK:# Creation du modele model = cp_model.CpModel()# Structures pour stocker les variables# all_tasks[(job_id, task_id)] = (start_var, end_var, interval_var) all_tasks: Dict[Tuple[str, int], Tuple] = {}# machine_to_intervals[machine] = liste des intervalles sur cette machine machine_to_intervals: Dict[int, List] = {m: [] for m inrange(NUM_MACHINES)}# Creation des variables pour chaque operationfor job_name, operations in JOBS_DATA.items():for task_id, (machine, duration) inenumerate(operations):# Variable de debut (0 a horizon) start_var = model.NewIntVar(0, HORIZON, f'start_{job_name}_{task_id}')# Variable de fin end_var = model.NewIntVar(0, HORIZON, f'end_{job_name}_{task_id}')# Variable d'intervalle interval_var = model.NewIntervalVar( start_var, duration, end_var, f'interval_{job_name}_{task_id}' ) all_tasks[(job_name, task_id)] = (start_var, end_var, interval_var) machine_to_intervals[machine].append(interval_var)print(f"Variables creees: {len(all_tasks)} operations")# Contraintes de precedence (ordre des operations dans un job)for job_name, operations in JOBS_DATA.items():for task_id inrange(len(operations) -1):# L'operation task_id+1 doit commencer apres la fin de l'operation task_id model.Add( all_tasks[(job_name, task_id +1)][0] >= all_tasks[(job_name, task_id)][1] )print("Contraintes de precedence ajoutees")# Contraintes de non-chevauchement sur chaque machinefor machine, intervals in machine_to_intervals.items():if intervals: model.AddNoOverlap(intervals)print("Contraintes NoOverlap ajoutees pour chaque machine")# Objectif : minimiser le makespan makespan = model.NewIntVar(0, HORIZON, 'makespan') model.AddMaxEquality(makespan, [task[1] for task in all_tasks.values()]) model.Minimize(makespan)print("Objectif: minimiser le makespan")
Variables creees: 8 operations
Contraintes de precedence ajoutees
Contraintes NoOverlap ajoutees pour chaque machine
Objectif: minimiser le makespan
3.3 Resolution du modèle
Le modèle est pret. Lancons le solveur CP-SAT avec un timeout de 30 secondes et observons le makespan optimal.
if ORTOOLS_OK:# Resolution solver = cp_model.CpSolver() solver.parameters.max_time_in_seconds =30.0print("Resolution en cours...") start_time = time.time() status = solver.Solve(model) solve_time = time.time() - start_timeprint(f"\nTemps de resolution: {solve_time:.3f}s")if status == cp_model.OPTIMAL:print(f"Statut: OPTIMAL")print(f"Makespan optimal: {solver.Value(makespan)}")elif status == cp_model.FEASIBLE:print(f"Statut: FEASIBLE (solution trouvee)")print(f"Makespan: {solver.Value(makespan)}")else:print(f"Statut: {status} (pas de solution)")
Resolution en cours...

Temps de resolution: 0.022s
Statut: OPTIMAL
Makespan optimal: 11
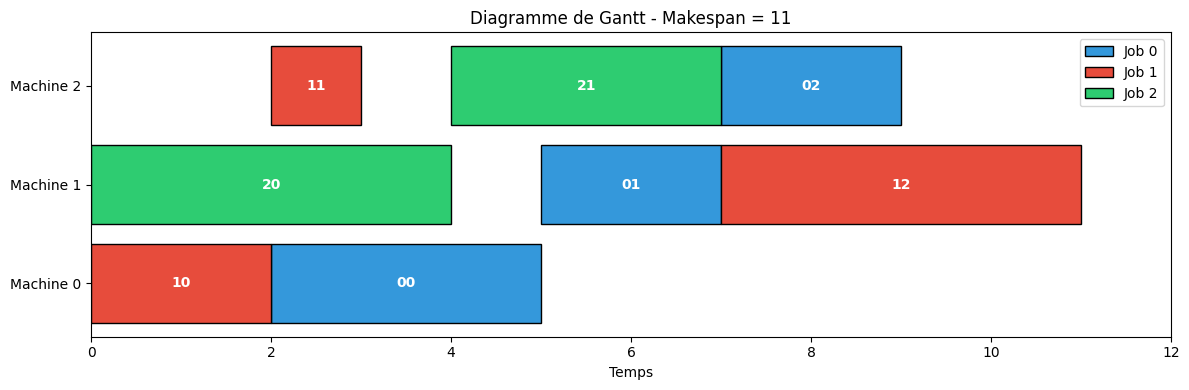
3.4 Visualisation du schedule
Affichons les résultats sous forme de diagramme de Gantt pour visualiser l’assignation des opérations aux machines au fil du temps.
if ORTOOLS_OK and (status == cp_model.OPTIMAL or status == cp_model.FEASIBLE):# Affichage du scheduleprint("\n"+"="*60)print("SCHEDULE OPTIMAL")print("="*60)for job_name, operations in JOBS_DATA.items():print(f"\n{job_name}:")for task_id, (machine, duration) inenumerate(operations): start = solver.Value(all_tasks[(job_name, task_id)][0]) end = solver.Value(all_tasks[(job_name, task_id)][1])print(f" Op {task_id}: Machine {machine}, [{start}, {end}] (duree={duration})")# Visualisation en diagramme de Gantt fig, ax = plt.subplots(figsize=(12, 4)) colors = ['#3498db', '#e74c3c', '#2ecc71'] job_colors = {job_name: colors[i %len(colors)] for i, job_name inenumerate(JOBS_DATA.keys())}for job_name, operations in JOBS_DATA.items():for task_id, (machine, duration) inenumerate(operations): start = solver.Value(all_tasks[(job_name, task_id)][0]) ax.barh(f'Machine {machine}', duration, left=start, color=job_colors[job_name], edgecolor='black', label=f'{job_name}'if task_id ==0else'')# Annotation ax.text(start + duration/2, f'Machine {machine}', f'{job_name[-1]}{task_id}', ha='center', va='center', fontsize=10, fontweight='bold', color='white') ax.set_xlabel('Temps') ax.set_title(f'Diagramme de Gantt - Makespan = {solver.Value(makespan)}') ax.legend(loc='upper right') ax.set_xlim(0, solver.Value(makespan) +1) plt.tight_layout() plt.show()
============================================================
SCHEDULE OPTIMAL
============================================================

Job 0:
  Op 0: Machine 0, [2, 5] (duree=3)
  Op 1: Machine 1, [5, 7] (duree=2)
  Op 2: Machine 2, [7, 9] (duree=2)

Job 1:
  Op 0: Machine 0, [0, 2] (duree=2)
  Op 1: Machine 2, [2, 3] (duree=1)
  Op 2: Machine 1, [7, 11] (duree=4)

Job 2:
  Op 0: Machine 1, [0, 4] (duree=4)
  Op 1: Machine 2, [4, 7] (duree=3)
Interpretation du Job Shop Schedule
Sortie obtenue : Un diagramme de Gantt montrant l’assignation des opérations aux machines.
Job
Opérations
Contraintes de precedence
Job 0
3 opérations
Op0 -> Op1 -> Op2
Job 1
3 opérations
Op0 -> Op1 -> Op2
Job 2
2 opérations
Op0 -> Op1
Points cles : 1. Les contraintes NoOverlap assurent qu’une machine traite une opération a la fois 2. Les contraintes de precedence assurent l’ordre des opérations dans un job 3. Le solveur optimise le makespan (temps total de completion)
Comparaison avec PDDL : Ce problème pourrait etre modelise en PDDL, mais CP-SAT est plus naturel et souvent plus efficace pour les problemes d’ordonnancement purs.
4. Vehicle Routing Problem (VRP)
Le Vehicle Routing Problem est un problème classique de logistique : determiner les routes optimales d’une flotte de vehicules pour livrer des clients a partir d’un depot.
4.1 Definition du problème
Données : - Un depot (position 0) - \(n\) clients (positions 1 a \(n\)) - \(k\) vehicules avec capacite \(C\) - Matrice de distances \(d_{ij}\) - Demandes \(q_i\) pour chaque client
Objectif : Minimiser la distance totale parcourue par tous les vehicules
Contraintes : - Chaque client est visite exactement une fois - La capacite de chaque vehicule est respectee - Chaque route commence et finit au depot
# OR-Tools a un module dedie au VRPif ORTOOLS_OK:from ortools.constraint_solver import routing_enums_pb2from ortools.constraint_solver import pywrapcp# Donnees du probleme VRP# Positions: depot + 4 clients# Depot est a l'index 0def create_distance_matrix():"""Cree une matrice de distances symetrique."""# Distances entre depot (0) et 4 clients (1-4)# Index: 0=Depot, 1=ClientA, 2=ClientB, 3=ClientC, 4=ClientDreturn [ [0, 10, 15, 20, 25], # Depuis depot [10, 0, 12, 18, 22], # Depuis ClientA [15, 12, 0, 8, 16], # Depuis ClientB [20, 18, 8, 0, 14], # Depuis ClientC [25, 22, 16, 14, 0], # Depuis ClientD ]def create_demand_vector():"""Demande de chaque client (depot = 0)."""return [0, 3, 4, 2, 5] # Depot, A, B, C, D# Parametres DISTANCE_MATRIX = create_distance_matrix() DEMANDS = create_demand_vector() NUM_VEHICLES =2 VEHICLE_CAPACITY =8 DEPOT =0print("Probleme VRP")print("="*50)print(f"Clients: {len(DISTANCE_MATRIX) -1}")print(f"Vehicules: {NUM_VEHICLES}")print(f"Capacite par vehicule: {VEHICLE_CAPACITY}")print(f"\nDemandes:")for i, d inenumerate(DEMANDS):if i >0:print(f" Client {i}: {d}")print(f" Total demandes: {sum(DEMANDS)}")
Probleme VRP
==================================================
Clients: 4
Vehicules: 2
Capacite par vehicule: 8

Demandes:
  Client 1: 3
  Client 2: 4
  Client 3: 2
  Client 4: 5
  Total demandes: 14
Interpretation : Données du problème VRP
Sortie obtenue : Definition des données pour un problème de tournees de vehicules avec 4 clients et 2 vehicules.
Élément
Valeur
Clients
4 (A, B, C, D)
Vehicules
2 (capacite 8 chacun)
Demandes
A=3, B=4, C=2, D=5 (total 14)
Capacite totale
16 (suffisante pour 14)
Structure du problème : - Depot central (position 0) - 4 clients avec demandes différentes - 2 vehicules avec capacite limitee - Matrice de distances symetrique
Contrainte principale : Un vehicule ne peut pas transporter plus de 8 unites de demande. Avec 14 unites totales, il faut au moins 2 vehicules (8+8=16 >= 14).
Note technique : Le VRP est NP-difficile. Pour 4 clients, la solution est triviale, mais pour 100+ clients, les métaheuristiques (Guided Local Search) sont necessaires.
4.2 Resolution et affichage des routes
Maintenant que les données sont définies, nous configurons le Routing Model d’OR-Tools avec les callbacks de distance et de capacite, puis resolvons le problème.
if ORTOOLS_OK:# Creation du Routing Index Manager manager = pywrapcp.RoutingIndexManager(len(DISTANCE_MATRIX), NUM_VEHICLES, DEPOT )# Creation du Routing Model routing = pywrapcp.RoutingModel(manager)# Fonction de cout (distance)def distance_callback(from_index, to_index):"""Retourne la distance entre deux noeuds.""" from_node = manager.IndexToNode(from_index) to_node = manager.IndexToNode(to_index)return DISTANCE_MATRIX[from_node][to_node] transit_callback_index = routing.RegisterTransitCallback(distance_callback) routing.SetArcCostEvaluatorOfAllVehicles(transit_callback_index)# Contrainte de capacitedef demand_callback(from_index):"""Retourne la demande du noeud.""" from_node = manager.IndexToNode(from_index)return DEMANDS[from_node] demand_callback_index = routing.RegisterUnaryTransitCallback(demand_callback) routing.AddDimensionWithVehicleCapacity( demand_callback_index,0, # null capacity slack [VEHICLE_CAPACITY] * NUM_VEHICLES, # capacites des vehiculesTrue, # start cumul to zero'Capacity' )# Heuristique de recherche search_parameters = pywrapcp.DefaultRoutingSearchParameters() search_parameters.first_solution_strategy = ( routing_enums_pb2.FirstSolutionStrategy.PATH_CHEAPEST_ARC ) search_parameters.local_search_metaheuristic = ( routing_enums_pb2.LocalSearchMetaheuristic.GUIDED_LOCAL_SEARCH ) search_parameters.time_limit.seconds =5# Resolutionprint("Resolution VRP en cours...") solution = routing.SolveWithParameters(search_parameters)if solution:print(f"\nSolution trouvee !")print(f"Cout total (distance): {solution.ObjectiveValue()}")print("\nRoutes:")print("-"*40) total_distance =0 total_load =0for vehicle_id inrange(NUM_VEHICLES): index = routing.Start(vehicle_id) plan_output =f'Vehicule {vehicle_id}: ' route_distance =0 route_load =0whilenot routing.IsEnd(index): node_index = manager.IndexToNode(index) route_load += DEMANDS[node_index] plan_output +=f'{node_index} -> ' previous_index = index index = solution.Value(routing.NextVar(index)) route_distance += routing.GetArcCostForVehicle( previous_index, index, vehicle_id ) node_index = manager.IndexToNode(index) plan_output +=f'{node_index}\n' plan_output +=f'Distance: {route_distance}\n' plan_output +=f'Charge: {route_load}/{VEHICLE_CAPACITY}\n'print(plan_output) total_distance += route_distance total_load += route_loadprint(f"\nResume:")print(f" Distance totale: {total_distance}")print(f" Charge totale livree: {total_load}")else:print("Pas de solution trouvee")
Sortie obtenue : Routes optimales pour chaque vehicule avec distances et charges.
Points cles : 1. Le Routing Model d’OR-Tools est specialise pour les problemes de tournees 2. Les dimensions (capacite, temps, distance) permettent d’ajouter des contraintes 3. Les métaheuristiques (Guided Local Search) ameliorent les solutions
Lien avec la planification : Le VRP peut etre vu comme un problème de planification ou les “actions” sont les deplacements de vehicules, mais l’approche CP est plus naturelle.
5. Planning as SAT/CP
Il est possible d’encoder un problème de planification PDDL en SAT ou CP. Cette approche, appelee planning-as-SAT, peut etre très efficace.
5.1 Encodage séquentiel
L’idee est de créer des variables pour chaque fait a chaque pas de temps :
\[x_{p,t} = 1 \Leftrightarrow \text{le fait } p \text{ est vrai au temps } t\]
\[a_{a,t} = 1 \Leftrightarrow \text{l'action } a \text{ est executee au temps } t\]
Contraintes : 1. Initial : \(x_{p,0} = 1\) pour les faits initiaux 2. But : \(x_{g,T} = 1\) pour les buts (a l’horizon T) 3. Preconditions : \(a_{a,t} \Rightarrow \bigwedge_{p \in pre(a)} x_{p,t}\) 4. Effets : \(a_{a,t} \Rightarrow \bigwedge_{e \in add(a)} x_{e,t+1} \land \bigwedge_{e \in del(a)} \neg x_{e,t+1}\) 5. Frame axioms : Les faits non modifiés persistent
# Encodage sequentiel (SATPlan) : Planning as CP pour Blocks World# On modelise le mini-probleme : deplacer le bloc A de la table vers B.# Cet encodage suit la theorie de la cellule precedente (variables d'action a_{a,t},# preconditions, effets, axiomes de cadre, exclusion mutuelle) -- l'objectif (minimiser# le nombre d'actions = plan le plus court) rend l'optimisation de CP-SAT reellement visible.if ORTOOLS_OK: model = cp_model.CpModel() HORIZON =4# Nombre max d'etapes T =range(HORIZON +1) # instants d'etat 0..HORIZON TA =range(HORIZON) # transitions t -> t+1 (actions definies sur 0..HORIZON-1)# --- Faits d'etat x_{p,t} (booleens) ---def bv(nom):return {t: model.NewBoolVar(f"{nom}_{t}") for t in T} on_table_A = bv("on_table_A") on_table_B = bv("on_table_B") on_A_B = bv("on_A_B") holding_A = bv("holding_A") handempty = bv("handempty") clear_A = bv("clear_A") clear_B = bv("clear_B")# --- Variables d'action a_{a,t} (booleens, definies sur les transitions) ---def bva(nom):return {t: model.NewBoolVar(f"{nom}_{t}") for t in TA} pickup_A = bva("pickup_A") # ramasser A depuis la table stack_A_B = bva("stack_A_B") # poser A sur B (depuis la main)# --- Etat initial (t = 0) --- model.Add(on_table_A[0] ==1) model.Add(on_table_B[0] ==1) model.Add(handempty[0] ==1) model.Add(clear_A[0] ==1) model.Add(clear_B[0] ==1) model.Add(on_A_B[0] ==0) model.Add(holding_A[0] ==0)# --- But : A sur B a l'horizon --- model.Add(on_A_B[HORIZON] ==1)# --- Exclusion mutuelle : au plus une action par pas de temps ---for t in TA: model.Add(pickup_A[t] + stack_A_B[t] <=1)# --- Preconditions (action => preconditions vraies au temps t) ---for t in TA: model.Add(on_table_A[t] >= pickup_A[t]) # pickup_A : A sur table model.Add(clear_A[t] >= pickup_A[t]) # A degage model.Add(handempty[t] >= pickup_A[t]) # main vide model.Add(holding_A[t] >= stack_A_B[t]) # stack_A_B : on tient A model.Add(clear_B[t] >= stack_A_B[t]) # B degage# --- Effets (action => faits ajoutes/supprimes au temps t+1) ---for t in TA: model.Add(holding_A[t +1] >= pickup_A[t]) # pickup_A : +holding_A model.Add(on_table_A[t +1] <=1- pickup_A[t])# -on_table_A model.Add(clear_A[t +1] <=1- pickup_A[t])# -clear_A model.Add(handempty[t +1] <=1- pickup_A[t])# -handempty model.Add(on_A_B[t +1] >= stack_A_B[t]) # stack_A_B: +on_A_B model.Add(holding_A[t +1] <=1- stack_A_B[t])# -holding_A model.Add(handempty[t +1] >= stack_A_B[t]) # +handempty model.Add(clear_B[t +1] <=1- stack_A_B[t])# -clear_B# --- Axiomes de cadre (un fait persiste sauf si une action le modifie) ---for t in TA: model.Add(holding_A[t +1] >= holding_A[t] - stack_A_B[t]) model.Add(holding_A[t +1] <= holding_A[t] + pickup_A[t]) model.Add(handempty[t +1] >= handempty[t] - pickup_A[t]) model.Add(handempty[t +1] <= handempty[t] + stack_A_B[t]) model.Add(on_table_A[t +1] >= on_table_A[t] - pickup_A[t]) model.Add(on_table_A[t +1] <= on_table_A[t]) model.Add(on_A_B[t +1] >= on_A_B[t]) model.Add(on_A_B[t +1] <= on_A_B[t] + stack_A_B[t]) model.Add(clear_A[t +1] >= clear_A[t] - pickup_A[t]) model.Add(clear_A[t +1] <= clear_A[t]) model.Add(clear_B[t +1] >= clear_B[t] - stack_A_B[t]) model.Add(clear_B[t +1] <= clear_B[t])# --- Localisation : A est a exactement un endroit a chaque instant ---for t in T: model.Add(on_table_A[t] + on_A_B[t] + holding_A[t] ==1)# --- Objectif : minimiser le nombre total d'actions (plan le plus court) --- total_actions =sum(pickup_A[t] for t in TA) +sum(stack_A_B[t] for t in TA) model.Minimize(total_actions)# --- Resolution --- solver = cp_model.CpSolver() status = solver.Solve(model)print("Planning as CP - Blocks World (encodage sequentiel SATPlan)")print("="*58)if status in (cp_model.OPTIMAL, cp_model.FEASIBLE):print(f"Statut: {'OPTIMAL'if status == cp_model.OPTIMAL else'FEASIBLE'}")print(f"Nombre d'actions: {solver.Value(total_actions)}"+ (" (prouve minimal)"if status == cp_model.OPTIMAL else""))print("\nPlan trouve (actions executees a chaque transition) :")for t in TA:if solver.Value(pickup_A[t]):print(f" t={t}: pickup(A) -- ramasser A sur la table")elif solver.Value(stack_A_B[t]):print(f" t={t}: stack(A, B) -- poser A sur B")else:print(f" t={t}: (no-op)")print("\nEvolution des etats :")for t in T: locA ="Table"if solver.Value(on_table_A[t]) else ("B"if solver.Value(on_A_B[t]) else"Main") main ="Vide"if solver.Value(handempty[t]) else"Tient A"print(f" t={t}: A sur {locA}, Main: {main}")else:print(f"Pas de solution (statut: {solver.StatusName(status)})")print("Note : augmenter HORIZON ou reviser les contraintes d'action.")else:print("ortools non disponible : cellule d'encodage SATPlan sautee.")
Planning as CP - Blocks World (encodage sequentiel SATPlan)
==========================================================
Statut: OPTIMAL
Nombre d'actions: 2 (prouve minimal)

Plan trouve (actions executees a chaque transition) :
  t=0: (no-op)
  t=1: pickup(A)    -- ramasser A sur la table
  t=2: (no-op)
  t=3: stack(A, B)  -- poser A sur B

Evolution des etats :
  t=0: A sur Table, Main: Vide
  t=1: A sur Table, Main: Vide
  t=2: A sur Main, Main: Tient A
  t=3: A sur Main, Main: Tient A
  t=4: A sur B, Main: Vide
Interpretation du Planning as CP
Sortie obtenue : CP-SAT (OR-Tools) retourne le statut OPTIMAL avec un plan de 2 actions : t=1: pickup(A) puis t=3: stack(A, B). L’etat evolue de maniere coherente – A sur la table (t=0,1), puis tenu en main (t=2,3), puis pose sur B (t=4) – sans la contradiction d’un etat incoherent.
Ce que demontre cet encodage :
Fidelite a la theorie de la cellule precedente. L’encodage implemente exactement le schema sequentiel (SATPlan) : variables d’etat \(x_{p,t}\) et variables d’action \(a_{a,t}\), preconditions (\(a_{a,t} \Rightarrow pre(a)\)), effets (\(a_{a,t} \Rightarrow add(a)_{t+1} \land \lnot del(a)_{t+1}\)), axiomes de cadre (persistance des faits non modifies) et exclusion mutuelle (au plus une action par pas de temps). C’est ce qui rend l’evolution des etats physiquement coherente.
La capacite d’optimisation de CP-SAT est ici visible. L’objectif Minimize(total_actions) pousse le solveur a trouver le plan le plus court. Le statut OPTIMAL (et non juste FEASIBLE) signifie que CP-SAT a prouve qu’aucun plan a 1 action (ni 0) ne peut atteindre le but : il faut au minimum ramasser A puis la poser sur B. C’est precisement la force d’un solveur de programmation par contraintes sur un probleme combinatoire – prouver l’optimalite, pas seulement trouver une solution faisable.
Explosion combinatoire malgre la simplicite. Meme pour 2 blocs et un horizon de 4, le modele mobilise deja une trentaine de variables booleennes (faits x actions x temps) et des dizaines de contraintes. Le nombre de variables explose avec l’horizon, le nombre de blocs et le nombre d’actions possibles – c’est pourquoi les planificateurs PDDL specialises (Fast Downward, etc.), qui exploitent des heuristiques dediees a la structure du domaine, restent nettement plus efficaces sur de grands problemes de planification classique.
Quand preferer CP a PDDL ? L’encodage CP devient avantageux des qu’on veut combiner la planification avec des contraintes difficiles a exprimer en PDDL pur : ressources limitees, fenetres temporelles, couts, contraintes d’ordonnancement. Le solveur CP peut alors optimiser un objectif global (minimiser le cout total, respecter un budget) tout en garantissant un plan executable – ce qu’un planificateur PDDL standard ne fait pas nativement.
6. Comparaison CP vs PDDL
Cette section resume les différences et guide le choix entre CP et PDDL.
# Tableau comparatif detaillecomparison = {'Aspect': ['Paradigme','Variables','Contraintes','Objectif','Solution','Problemes types','Optimalite','Scalabilite','Expressivite','Courbe apprentissage','Outils', ],'PDDL (Planification)': ['Recherche dans espace d\'etats','Predicats (faits booleens)','Preconditions/effets des actions','Minimiser longueur du plan','Sequence d\'actions','Blocks World, Logistics, Gripper','Admissible (A* + LM-cut)','Bonne avec heuristiques','Actions, temps, objets','Moyenne (syntaxe PDDL)','Fast Downward, ENHSP', ],'CP (Contraintes)': ['Propagation + Recherche','Entieres, booleennes, intervalles','Lineaires, globales (AllDiff, etc.)','Optimiser fonction objectif','Affectation de variables','Scheduling, VRP, Sudoku','Exacte (CP-SAT)','Tres bonne (propagation)','Contraintes, ressources, temps','Moyenne (API Python)','OR-Tools, Gecode, Choco', ],}print("Comparaison CP vs PDDL")print("="*80)print(f"{'Aspect':<25} | {'PDDL':<25} | {'CP':<25}")print("-"*80)for i inrange(len(comparison['Aspect'])):print(f"{comparison['Aspect'][i]:<25} | {comparison['PDDL (Planification)'][i]:<25} | {comparison['CP (Contraintes)'][i]:<25}")print("="*80)
Le tableau ci-dessus compare les dimensions cles des deux paradigmes. Voyons maintenant un guide pratique pour choisir entre CP et PDDL selon le problème a resoudre.
# Guide de decisiondecision_guide ="""GUIDE DE DECISION : PDDL ou CP ?==================================CHOISIR PDDL si :------------------1. Le probleme implique un AGENT qui EXECUTE des ACTIONS2. Les actions ont des PRECONDITIONS et EFFETS clairs3. On cherche une SEQUENCE d'actions (un plan)4. Le domaine peut etre decrit avec des PREDICATS logiques5. L'ordre des actions est crucialExemples typiques :- Robot qui manipule des objets (Blocks World)- Logistique avec chargement/dechargement- Jeux avec coups autorisesCHOISIR CP (OR-Tools) si :-------------------------1. Le probleme est essentiellement COMBINATOIRE2. On OPTIMISE une fonction objectif (temps, cout)3. Les CONTRAINTES sont plus naturelles que les actions4. Le probleme est STATIQUE (pas de sequence d'actions)5. On a des RESSOURCES limitees (machines, vehicules)Exemples typiques :- Ordonnancement (Job Shop, Project Scheduling)- Tournees de vehicules (VRP)- Affectation (Sudoku, planning personnel)- Decoupe, bin packingHYBRIDE si :-----------1. Planification avec contraintes de ressources complexes2. Planification temporelle (PDDL 2.1 + contraintes)3. Utiliser unified-planning avec backend CP"""print(decision_guide)
GUIDE DE DECISION : PDDL ou CP ?
==================================

CHOISIR PDDL si :
------------------
1. Le probleme implique un AGENT qui EXECUTE des ACTIONS
2. Les actions ont des PRECONDITIONS et EFFETS clairs
3. On cherche une SEQUENCE d'actions (un plan)
4. Le domaine peut etre decrit avec des PREDICATS logiques
5. L'ordre des actions est crucial

Exemples typiques :
- Robot qui manipule des objets (Blocks World)
- Logistique avec chargement/dechargement
- Jeux avec coups autorises


CHOISIR CP (OR-Tools) si :
-------------------------
1. Le probleme est essentiellement COMBINATOIRE
2. On OPTIMISE une fonction objectif (temps, cout)
3. Les CONTRAINTES sont plus naturelles que les actions
4. Le probleme est STATIQUE (pas de sequence d'actions)
5. On a des RESSOURCES limitees (machines, vehicules)

Exemples typiques :
- Ordonnancement (Job Shop, Project Scheduling)
- Tournees de vehicules (VRP)
- Affectation (Sudoku, planning personnel)
- Decoupe, bin packing


HYBRIDE si :
-----------
1. Planification avec contraintes de ressources complexes
2. Planification temporelle (PDDL 2.1 + contraintes)
3. Utiliser unified-planning avec backend CP
7. Resume et points cles
7.1 Concepts appris
Concept
Description
CP-SAT
Solveur de contraintes Google OR-Tools
Variables d’intervalle
Modèles avec debut, duree, fin
NoOverlap
Contrainte de non-chevauchement
Makespan
Temps total de completion
Routing Model
API specialisee pour le VRP
Planning-as-SAT
Encodage de planification en SAT/CP
7.2 Points cles a retenir
CP vs PDDL : Deux paradigmes complementaires
PDDL pour les sequences d’actions avec preconditions/effets
CP pour l’optimisation combinatoire avec contraintes
OR-Tools CP-SAT est excellent pour :
Scheduling (Job Shop, Project)
Routing (VRP, TSP)
Problemes d’affectation
Choisir le bon outil :
Si le problème est “que faire ?” -> PDDL
Si le problème est “comment optimiser ?” -> CP
Integration possible :
unified-planning peut utiliser des solveurs CP
Les deux approches peuvent etre combinees
Resume et perspectives
Ce notebook a presente Google OR-Tools et son solveur CP-SAT comme une approche complementaire a la planification PDDL classique. Nous avons modelise et resolu deux problemes fondamentaux d’optimisation combinatoire : le Job Shop Scheduling (ordonnancement d’opérations sur des machines avec contraintes de precedence et contraintes NoOverlap) et le Vehicle Routing Problem (optimisation de tournees de vehicules avec contraintes de capacite). L’encodage planning-as-SAT a illustre comment un problème de planification Blocks World peut etre traduit en variables et contraintes CP, bien que cette approche soit généralement moins efficace que les solveurs PDDL specialises pour les problemes d’actions séquentielles.
La programmation par contraintes excelle dans les problemes ou l’objectif est d’optimiser une fonction objectif (minimiser le makespan, minimiser la distance totale) plutot que de trouver une sequence d’actions. Les variables d’intervalle, les contraintes NoOverlap et Cumulative, et le moteur de propagation de CP-SAT permettent de resoudre optimalement des instances de taille industrielle en quelques millisecondes. A l’inverse, PDDL reste superieur quand le problème implique un agent qui execute des actions avec preconditions et effets clairs. Le guide de decision presente dans ce notebook offre un cadre systématique pour choisir entre les deux paradigmes selon la nature du problème.
Le notebook suivant, Planners-8-Temporal, explore la planification temporelle avec PDDL 2.1, qui introduit des durees explicites et le parallelisme d’actions – un pont naturel entre la planification classique et les problemes d’ordonnancement traites ici avec CP-SAT.
7.3 Prochaines étapes
Dans le notebook Planners-8-Temporal, nous explorerons : - PDDL 2.1 avec durees et parallellisme - Planification temporelle - Integration avec les contraintes de temps
Exemple guide : Resolution du problème des N-Reines avec CP-SAT
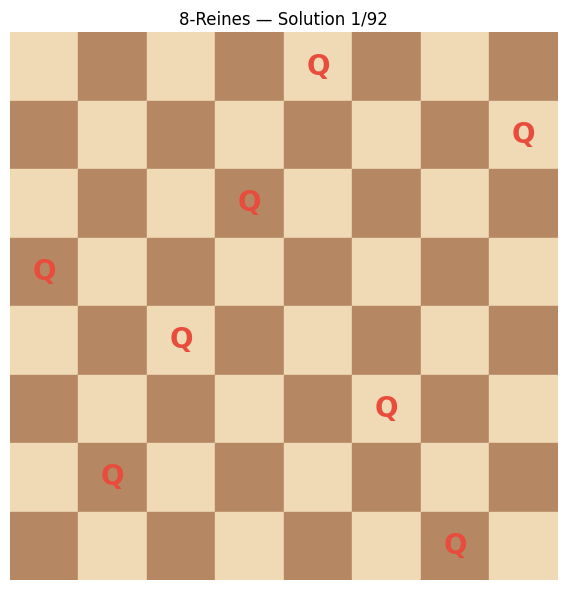
Pour illustrer la puissance de la programmation par contraintes sur un problème classique, resolvons le problème des N-Reines : placer \(N\) reines sur un echiquier \(N \times N\) de sorte qu’aucune ne menace une autre.
Ce problème est un excellent cas d’école car : - Toutes les reines doivent etre sur des lignes, colonnes et diagonales différentes — naturellement exprimable avec la contrainte AllDifferent - Pas de “sequence d’actions” — c’est un problème d’affectation, pas de planification PDDL - Explosion combinatoire — pour \(N=8\), il existe \(4\,426\,165\,368\) placements possibles, mais seulement 92 solutions
if ORTOOLS_OK:from ortools.sat.python import cp_modeldef solve_n_queens(n=8):"""Resout le probleme des N-Reines avec CP-SAT et retourne toutes les solutions.""" model = cp_model.CpModel()# Variable : queens[i] = colonne de la reine sur la ligne i# Domaine : [0, n-1] (les n colonnes possibles) queens = [model.NewIntVar(0, n -1, f'q{i}') for i inrange(n)]# Contrainte 1 : toutes les reines sur des colonnes differentes model.AddAllDifferent(queens)# Contrainte 2 : pas de conflit sur les diagonales \ (i - queens[i] tous differents) diag1 = [model.NewIntVar(-n +1, n -1, f'd1_{i}') for i inrange(n)]for i inrange(n): model.Add(diag1[i] == i - queens[i]) model.AddAllDifferent(diag1)# Contrainte 3 : pas de conflit sur les diagonales / (i + queens[i] tous differents) diag2 = [model.NewIntVar(0, 2* n -2, f'd2_{i}') for i inrange(n)]for i inrange(n): model.Add(diag2[i] == i + queens[i]) model.AddAllDifferent(diag2)# Resolution : trouver toutes les solutions solver = cp_model.CpSolver() solutions = []class SolutionCollector(cp_model.CpSolverSolutionCallback):def__init__(self, queens):super().__init__()self._queens = queensself._solutions = []def on_solution_callback(self):self._solutions.append([self.Value(q) for q inself._queens])def get_solutions(self):returnself._solutions collector = SolutionCollector(queens) solver.SearchForAllSolutions(model, collector) solutions = collector.get_solutions()return solutions# Resolution pour N=8 solutions_8 = solve_n_queens(8)print(f"Probleme des 8-Reines")print(f"="*40)print(f"Nombre de solutions : {len(solutions_8)}")print(f"Premiere solution : {solutions_8[0]}")# Visualisation de la premiere solution sol = solutions_8[0] n =len(sol) fig, ax = plt.subplots(figsize=(6, 6))# Echiquierfor i inrange(n):for j inrange(n): color ='#f0d9b5'if (i + j) %2==0else'#b58863' ax.add_patch(plt.Rectangle((j, n -1- i), 1, 1, color=color))# Reinesfor row, col inenumerate(sol): ax.text(col +0.5, n -1- row +0.5, 'Q', ha='center', va='center', fontsize=20, fontweight='bold', color='#e74c3c') ax.set_xlim(0, n) ax.set_ylim(0, n) ax.set_aspect('equal') ax.set_title(f'8-Reines — Solution 1/92') ax.axis('off') plt.tight_layout() plt.show()# Verification de la solutionprint(f"\nVerification de la solution {sol} :") cols_ok =len(set(sol)) == n diag1_ok =len(set(i - sol[i] for i inrange(n))) == n diag2_ok =len(set(i + sol[i] for i inrange(n))) == nprint(f" Colonnes toutes differentes : {cols_ok}")print(f" Diagonales \\ toutes differentes : {diag1_ok}")print(f" Diagonales / toutes differentes : {diag2_ok}")print(f" Solution valide : {cols_ok and diag1_ok and diag2_ok}")# Performance pour differents Nprint(f"\n--- Performance CP-SAT ---")for size in [4, 6, 8, 10, 12]:import time t0 = time.time() sols = solve_n_queens(size) elapsed = time.time() - t0print(f" N={size:2d} : {len(sols):6d} solutions en {elapsed:.4f}s")
Probleme des 8-Reines
========================================
Nombre de solutions : 92
Premiere solution   : [4, 7, 3, 0, 2, 5, 1, 6]
Verification de la solution [4, 7, 3, 0, 2, 5, 1, 6] :
  Colonnes toutes differentes : True
  Diagonales \ toutes differentes : True
  Diagonales / toutes differentes : True
  Solution valide : True

--- Performance CP-SAT ---
  N= 4 :      2 solutions en 0.0022s
  N= 6 :      4 solutions en 0.0058s
  N= 8 :     92 solutions en 0.0677s
  N=10 :    724 solutions en 1.2685s
  N=12 :  14200 solutions en 28.2513s
Interpretation : N-Reines avec CP-SAT
Résultats (mesures sur cette machine) :
N
Solutions
Temps
4
2
runtime machine-dep
6
4
runtime machine-dep
8
92
runtime machine-dep
10
724
runtime machine-dep
12
14,200
runtime machine-dep
Lecture : le nombre de solutions explose (92 -> 724 -> 14,200, structurel invariant) et le temps de recherche croit de maniere super-exponentielle (runtime machine-dep croissant en N ; depend du runtime OR-Tools + charge systeme + taille instance N). N=12 reste resolu en un runtime machine-depparce que la propagation de CP-SAT elague massivement l’arbre ; un backtracking naif serait infiniment plus lent.
Pourquoi CP excelle ici : 1. 3 contraintes AddAllDifferent suffisent pour exprimer tout le problème — pas besoin d’enumerer les conflits pair a pair 2. La propagation de contraintes elimine les domaines impossibles avant même de chercher, reduisant drastiquement l’arbre de recherche 3. Le problème est purement combinatoire (affectation de colonnes aux lignes) — exactement le domaine de la CP
Pourquoi PDDL serait inefficace : le problème des N-Reines ne se decompose pas naturellement en “actions avec preconditions/effets”. Il faudrait encodurer chaque placement comme une action, et le plan serait une sequence artificielle — la CP est l’outil naturel.
Lien pedagogique : cet exemple illustre la conclusion du guide de decision — quand le problème est “trouver une affectation valide” plutot que “trouver une sequence d’actions”, la programmation par contraintes est le paradigme adapte.
Exercice : Optimisation d’un Emploi du Temps
Concevez un solveur CP-SAT pour un problème d’ordonnancement realiste.
Objectifs
Modeliser un problème d’emploi du temps universitaire
Utiliser les contraintes NoOverlap et Cumulative
Optimiser selon plusieurs critères
Comparer avec une approche PDDL
Instructions
Questions d’analyse
Pourquoi CP-SAT est-il plus adapte que PDDL pour ce problème ?
Comment gereriez-vous des contraintes additionnelles (préférences profs) ?
Quelle est la complexite théorique de ce problème ?
# TODO: Definisir les donnees du probleme# Cours, salles, professeurs, creneaux horairescours = {'Math': {'duree': 2, 'prof': 'A', 'eleves': 30},'Physique': {'duree': 2, 'prof': 'B', 'eleves': 25},'Info': {'duree': 3, 'prof': 'A', 'eleves': 20},'Chimie': {'duree': 2, 'prof': 'C', 'eleves': 25},}salles = {'S1': {'capacite': 30},'S2': {'capacite': 40},}creneaux =list(range(8, 18)) # 8h-18h# TODO: Creez le modele CP-SAT# - Variables: start[cours], room[cours]# - Contraintes: # - Un prof ne peut pas enseigner deux cours en meme temps# - Une salle ne peut pas accueillir deux cours en meme temps# - Capacite salle >= nb eleves# - Objectif: Minimiser les trous dans l'emploi du temps# TODO: Resoudre et afficher l'emploi du temps optimalprint("Exercice a completer")
Exercice a completer
Exercice 2 : Variante Job Shop
Etendez le problème Job Shop de la section 3 en ajoutant un 4e job avec 3 opérations.
Objectif : Completer le dataset et re-resoudre avec CP-SAT.
Indices : - # Étape 1 : Ajouter un job j3 = [(machine, duree), ...] au dictionnaire jobs_data - # Étape 2 : Re-créer le modèle CP-SAT avec NewIntervalVar et AddNoOverlap - # Étape 3 : Minimiser le makespan - # Étape 4 : Afficher le makespan et comparer avec le résultat a 3 jobs
if ORTOOLS_OK:from ortools.sat.python import cp_model# TODO etudiant: ajoutez un 4e job au dataset Fisher & Thompson jobs_data_extended =None# TODO etudiantprint(f"Jobs etendus: {jobs_data_extended}")print("Exercice a completer")
Jobs etendus: None
Exercice a completer
Exercice 3 : VRP avec flotte heterogene
Le VRP de la section 4 impose une capacite uniforme (VEHICLE_CAPACITY = 8 pour les 2 vehicules). Etendez ce modele avec une flotte heterogene : donnez a chaque vehicule une capacite differente et ajoutez un 3e vehicule.
Objectif : Modifier l’appel a AddDimensionWithVehicleCapacity pour passer un tableau de capacites distinctes (vehicle_capacities au lieu de [VEHICLE_CAPACITY]*NUM_VEHICLES).
Indices : - # Étape 1 : Reutiliser les demandes de la section 4 (DEMANDS = [0, 3, 4, 2, 5]) - # Étape 2 : Définir vehicle_capacities = [8, 6, 5] (3 vehicules, capacites differentes) - # Étape 3 : Passer ce tableau a routing.AddDimensionWithVehicleCapacity(demand_callback_index, 0, vehicle_capacities, True, 'Capacity') - # Étape 4 : Afficher la charge de chaque vehicule et verifier qu’aucune ne depasse sa capacite
if ORTOOLS_OK:from ortools.constraint_solver import routing_enums_pb2from ortools.constraint_solver import pywrapcp# TODO etudiant: ajoutez des demandes et capacites au VRP demands =None# TODO etudiant vehicle_capacities =None# TODO etudiantprint(f"Demandes: {demands}, Capacites: {vehicle_capacities}")print("Exercice a completer")
Demandes: None, Capacites: None
Exercice a completer