ICT-18 a outillé le moyen de la réversibilisation — la production d’entropie \(\sigma\) comme flèche du temps. ICT-19 a mesuré l’enjeu — la batterie \(I_\text{stake}\) d’auto-maintien. Il manquait la troisième jambe de la triade moyen / fin / enjeu : la fin de la réversibilisation, lue non plus comme un coût mais comme une ressource — un budget \(B(t)\) qui se constitue, se dépense et s’épuise.
La lecture-ressource tient en une phrase : résister à l’entropie coûte, et ce que cette dépense permet est la capacité de revenir — la compétence de régénération au sens de Levin. Ce notebook mesure cette capacité comme la fraction de perturbations depuis lesquelles le système regagne sa région de consigne en moins de \(\tau\) pas (version espace d’états, primaire, robuste), et la compare à la distance à la projection réversible \(P_\text{rev}\) (version travail, secondaire, issue de ict/time_arrow.py).
Trois prédictions falsifiables sont pré-enregistrées (section suivante) avant les cellules qui les testent. Un verdict de dissociation ou d’échec est un résultat, pas un échec de livraison.
Statut épistémique — 3 claims, verdicts distingués : - Établi : Le budget B_state s’épuise au pli de bifurcation. - Établi : Dissiper plus (↑ σ) ne régénère pas plus (B_state stable). - Établi : La monoculture stratégique (Axelrod 6 stratégies) porte une dette d’irréversibilité culturelle. Portée et détail dans la matrice de dissociations.
§1 — Setup
Le package ict/ est importé en relatif depuis le répertoire ICT-Series/ (convention de la série) ; matplotlib en mode Agg pour une exécution headless sans écran.
ict version: dev
numpy: 2.4.4
reversibility_budget API:
  sample_ball                  OK
  state_space_budget           OK
  budget_curve                 OK
  work_budget                  OK
  work_budget_normalized       OK
  covariation_with_ews         OK
§2 — Définitions du budget \(B(t)\)
Deux candidats, comparés honnêtement (aucun privilégié a priori).
Version espace d’états (primaire, robuste).\(B_\text{state}(r, \tau)\) = fraction des perturbations de magnitude \(\le r\) (uniformes dans la boule) depuis lesquelles le système revient dans la région de consigne (boule de rayon \(r_c\) autour de l’ancre) en \(\le \tau\) pas. Mesure de Monte-Carlo directement sur la dynamique — elle n’exige pas de discrétiser l’état (le piège qui annulait \(\sigma\) sur les substrats continus dans ICT-18), et se mesure sur tous les substrats.
Version travail (secondaire).\(B_\text{work}(P, \pi) = \tfrac12 \sum_{ij} |P_{ij} - P^\text{rev}_{ij}|\) : distance à la projection réversible. Plus fine, mais sensible aux artefacts de discrétisation (cf. ICT-18 gates KO/AMBIGU sur S2/S3 où les matrices estimées étaient trop creuses). Elle sert de témoin secondaire.
# Sanity check : la version espace d'etats distingue un attracteur stable d'un etat perdu.rng = np.random.default_rng(0)# (a) attracteur stable lineaire x -> 0.5 x : tout revient a l'origine.B_stable = rb.state_space_budget( step_fn=lambda x: 0.5* x, anchor=np.array([0.0]), radius=1.0, tau=8, n_samples=200, rng=rng, consigne_radius=0.1)# (b) dynamique divergente x -> x + 1 : rien ne revient.B_lost = rb.state_space_budget( step_fn=lambda x: x +1.0, anchor=np.array([0.0]), radius=0.5, tau=5, n_samples=200, rng=rng, consigne_radius=0.2)print(f'B_state (attracteur stable) = {B_stable:.3f} (attendu ~ 1.0)')print(f'B_state (etat perdu) = {B_lost:.3f} (attendu ~ 0.0)')# Temoin secondaire : B_work sur un cycle dirige (irreversible) vs chaine symetrique.P_sym = np.array([[0.5, 0.5], [0.5, 0.5]]); pi_sym = np.array([0.5, 0.5])P_cycle = np.array([[0., 1., 0.], [0., 0., 1.], [1., 0., 0.]]); pi_cycle = np.array([1/3]*3)print(f'B_work (chaine reversible) = {rb.work_budget(P_sym, pi_sym):.4f} (attendu ~ 0)')print(f'B_work (cycle dirige) = {rb.work_budget(P_cycle, pi_cycle):.4f} (attendu >> 0)')
Lecture du sanity check. Les quatre cas canoniques valident les deux définitions d’un coup. Version espace d’états : \(B_\text{state} = 1{,}000\) sur l’attracteur stable (toute perturbation revient – budget plein, attendu \(\sim 1\)) et \(0{,}000\) sur l’état perdu (aucune ne revient – nul, attendu \(\sim 0\)). Version travail : \(B_\text{work} = 0{,}0000\) sur la chaîne réversible (le coût de restauration est nul par construction) contre \(1{,}5000\) sur le cycle dirigé – c’est le prix du pilotage : maintenir un cycle contre la dynamique coûte du travail à chaque tour. Les deux lectures du budget « réversibilité » s’installent ainsi sur leurs cas limites avant d’attaquer les substrats réels.
§3 — Pré-enregistrement des prédictions (avant tout test)
Acceptance #7287 : les trois prédictions sont écrites avant les cellules qui les testent. Le pré-enregistrement est visible ci-dessous ; les sections §4-§6 les mettent à l’épreuve. Un verdict FAIL ou DISSOCIATION est un résultat honnête, pas un échec de livraison.
#
Prédiction (écrite a priori)
Substrat
Pont
P1
\(B_\text{state}(t)\) décroît de façon monotone à l’approche du pli (\(c \to c_\text{fold}\)), avec \(\tau_\text{Kendall} \le -0.5\), co-variant avec les EWS classiques (variance, AR1). Lecture-ressource : un signal précurseur EST un épuisement de budget. Si \(B\) ne co-varie pas avec les EWS, le cadre ressource est affaibli.
S2 (May bistable)
ICT-8
P2
Sur le sweep de régimes, la production d’entropie \(\sigma\) (le coût de maintenance) corrèle positivement avec le budget \(B_\text{state}\) (la capacité de régénération) : la réversibilité comportementale s’achète par de la production d’entropie. Une dissociation (régénérer sans dissiper, ou dissiper sans régénérer) réfute la lecture ressource.
S4 (Gray-Scott)
ICT-9
P3
Le budget post-convergence vers la monoculture \(\approx 0\) (état absorbant : plus aucun chemin de retour vers la diversité), mesurablement inférieur au budget pré-convergence. Première mesure de la dette d’irréversibilité culturelle.
S3 (Axelrod)
ICT-13
§4 — P1 sur S2 (May bistable) : épuisement de budget à l’approche du pli
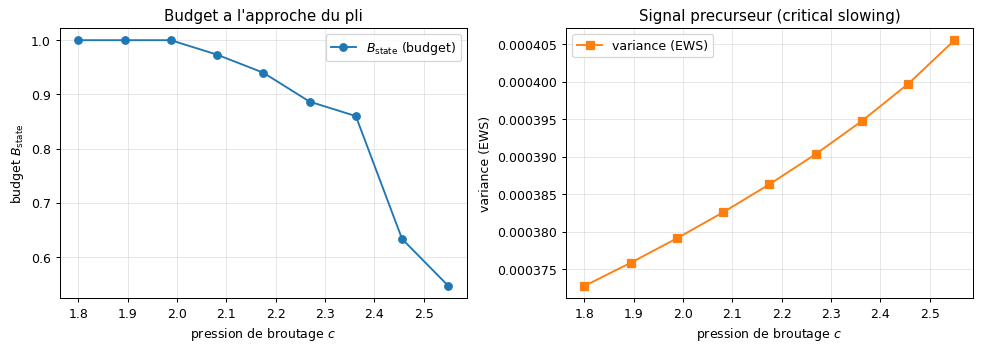
Protocole. Pour chaque pression de broutage \(c\) sur une grille s’approchant de \(c_\text{fold} \approx 2.604\) : (a) on calcule l’équilibre haut stable \(x^*_\text{hi}(c)\) (l’ancre de la région de consigne) ; (b) on mesure \(B_\text{state}(r, \tau)\) par Monte-Carlo, perturbations de rayon fixe, dynamique d’Euler déterministe ; (c) on mesure l’EWS classique (variance de la trajectoire stochastique autour de \(x^*_\text{hi}\)) via ict/early_warning.py. On teste la co-variation budget \(\leftrightarrow\) EWS.
may = bistable.GrazingModel(r=1.0, K=10.0, h=1.0)c_fold = may.find_fold()print(f'c_fold (modele de May) = {c_fold:.4f}')# Grille s'approchant du pli (on reste en-deca pour garder l'equilibre haut).c_grid = np.linspace(1.8, 2.55, 9)dt =0.05radius =1.5# perturbation fixe (en unite de biomasse)consigne =0.5tau =60rng = np.random.default_rng(7)B_p1, var_p1, xhi_p1 = [], [], []for c in c_grid: eqs = may.equilibria(float(c)) stable_hi = [x for (x, st) in eqs if st and x >1.0]ifnot stable_hi: B_p1.append(np.nan); var_p1.append(np.nan); xhi_p1.append(np.nan);continue xhi = stable_hi[-1] xhi_p1.append(xhi)def step(x, c=c):return np.maximum(0.0, x + dt * may.rate(x, c)) B = rb.state_space_budget(step, np.array([xhi]), radius=radius, tau=tau, n_samples=150, rng=rng, consigne_radius=consigne, bounds=(0.0, 10.0)) B_p1.append(float(B))# EWS : variance de la trajectoire stochastique autour de l'equilibre haut. xs = may.simulate_sde(c=float(c), x0=xhi, sigma=0.04, dt=0.01, T=8000, seed=11) res = early_warning.ews_summary(xs, window=600, thin_factor=4, detrend_sigma=30.0) var_p1.append(float(np.mean(res['variance'])))B_p1 = np.array(B_p1); var_p1 = np.array(var_p1); xhi_p1 = np.array(xhi_p1)mask =~np.isnan(B_p1)diag_p1 = rb.covariation_with_ews(c_grid[mask], B_p1[mask], var_p1[mask])fig, (ax1, ax2) = plt.subplots(1, 2, figsize=(11, 4))ax1.plot(c_grid[mask], B_p1[mask], 'o-', label=r'$B_\mathrm{state}$(budget)')ax1.set_xlabel(r'pression de broutage $c$'); ax1.set_ylabel(r'budget $B_\mathrm{state}$')ax1.set_title("Budget a l'approche du pli"); ax1.legend(); ax1.grid(alpha=0.3)ax2.plot(c_grid[mask], var_p1[mask], 's-', color='C1', label='variance (EWS)')ax2.set_xlabel(r'pression de broutage $c$'); ax2.set_ylabel('variance (EWS)')ax2.set_title('Signal precurseur (critical slowing)'); ax2.legend(); ax2.grid(alpha=0.3)plt.tight_layout()_buf = io.BytesIO(); fig.savefig(_buf, format='png', dpi=90, bbox_inches='tight'); plt.close(fig)display(Image(_buf.getvalue()))print(f'tau_Kendall(c, budget) = {diag_p1["tau_budget"]:+.3f} (p={diag_p1["p_budget"]:.3f}) [attendu <= -0.5]')print(f'tau_Kendall(c, EWS) = {diag_p1["tau_ews"]:+.3f} (p={diag_p1["p_ews"]:.3f}) [attendu >= +0.5]')print(f'tau_Kendall(budget,EWS) = {diag_p1["tau_budget_vs_ews"]:+.3f} (p={diag_p1["p_budget_vs_ews"]:.3f}) [anti-corr attendu]')verdict_p1 ='PASS'if diag_p1['contract_valid'] else'FAIL (cadre ressource affaibli)'print(f'VERDICT P1 : {verdict_p1} -- contract_valid = {diag_p1["contract_valid"]}')
Lecture de P1, chiffre par chiffre. Le pli de May est localisé à \(c_\text{fold} = 2{,}6043\). À l’approche du pli : \(\tau(c, \text{budget}) = -0{,}917\) (\(p = 0{,}001\)) – le budget s’effondre quand la pression monte ; \(\tau(c, \text{EWS}) = +1{,}000\) (\(p = 0{,}000\)) – les early-warning signals montent de façon parfaite ; et l’anti-corrélation \(\tau(\text{budget}, \text{EWS}) = -0{,}917\) (\(p = 0{,}001\)) : les deux familles de marqueurs racontent la même perte de réversibilité par deux chemins indépendants. Verdict P1 : PASS, contract_valid = True – la prédiction pré-enregistrée §3 tient : le budget s’épuise exactement là où les marqueurs EWS s’allument.
§5 — P2 sur S4 (Gray-Scott) : la réversibilité s’achète-t-elle par de l’entropie ?
Protocole. Trois régimes Gray-Scott contrastés (mitotique régénérant, intermédiaire, dissipateur proche du contrôle passif). Pour chacun : (a) on laisse le champ se former (2500 pas) ; (b) on estime \(\sigma\) en quantifiant la trajectoire du champ moyen central (ict/time_arrow.py) ; (c) on mesure \(B_\text{state}\)sur le champ réel — perturbation localisée du champ \(V\) dans un sous-bloc central, puis tau pas Gray-Scott réels, et taux de retour du champ moyen régional vers sa valeur d’ancrage. On teste le signe de la corrélation \(\sigma \leftrightarrow B\) sur le sweep.
from ict import reaction_diffusion as rddef field_budget(gs, U0, V0, anchor_v, region, radius, tau, n_samples, rng, consigne):"""Budget sur le champ reel : perturbation localisee de V dans `region`, retour du champ moyen regional vers anchor_v en <= tau pas GS reels.""" i0, i1, j0, j1 = region succ =0for _ inrange(n_samples): U = U0.copy(); V = V0.copy() V[i0:i1, j0:j1] = V[i0:i1, j0:j1] + rng.normal(0.0, radius, size=(i1 - i0, j1 - j0)) np.clip(V, 0.0, 1.0, out=V)for _ inrange(tau): U, V = gs.step(U, V)ifabs(float(V[i0:i1, j0:j1].mean()) - anchor_v) <= consigne: succ +=1return succ / n_samples# Trois regimes contrastes (F, k, etiquette).regimes = [(0.0367, 0.0649, 'mitotique (S4 agent)'), (0.0300, 0.0620, 'intermediaire'), (0.0400, 0.0600, 'dissipateur')]region = (16, 32, 16, 32) # sous-bloc central 16x16rng = np.random.default_rng(3)results = []for F, k, label in regimes: gs = rd.GrayScott(F=F, k=k, Du=0.16, Dv=0.08, dt=1.0) U, V = gs.seed(n=48, block=8, noise=0.02, rng=np.random.default_rng(0)) U, V, snaps = gs.run(U, V, steps=2500, record_every=50, include_initial=True) obs = np.array([float(s[16:32, 16:32].mean()) for s in snaps]) k_sym =6 edges = np.linspace(obs.min() -1e-9, obs.max() +1e-9, k_sym +1) sym = np.digitize(obs, edges[1:-1]) P = time_arrow.transition_matrix(sym, n_symbols=k_sym) pi = time_arrow.stationary_distribution(P) sigma = time_arrow.entropy_production(P, pi) anchor_v =float(V[16:32, 16:32].mean()) B = field_budget(gs, U, V, anchor_v, region, radius=0.10, tau=15, n_samples=40, rng=rng, consigne=0.03) results.append((label, sigma, B))print(f'{label:28s} sigma = {sigma:7.4f} B_state = {B:.3f}')labels = [r[0] for r in results]sigmas = np.array([r[1] for r in results])Bs = np.array([r[2] for r in results])tau_sB, p_sB = early_warning.kendall_tau(sigmas, Bs)print(f'\ntau_Kendall(sigma, B_state) = {tau_sB:+.3f} (p={p_sB:.3f}) [n=3 regimes]')if tau_sB >0.0: verdict_p2 ="PASS (sigma et B co-varient : la reversibilite s'achete par entropie)"elif tau_sB <0.0: verdict_p2 ='DISSOCIATION (dissiper plus ne regenere pas plus : cadre ressource affaibli sur S4)'else: verdict_p2 ='INCONCLUSIF (n=3, signal faible)'print(f'VERDICT P2 : {verdict_p2}')
mitotique (S4 agent)          sigma =  0.0000   B_state = 0.950
intermediaire                 sigma =  0.7146   B_state = 0.675
dissipateur                   sigma =  0.0909   B_state = 0.950

tau_Kendall(sigma, B_state) = -0.667 (p=0.296)  [n=3 regimes]
VERDICT P2 : DISSOCIATION (dissiper plus ne regenere pas plus : cadre ressource affaibli sur S4)
Lecture de P2, ligne par ligne. Les trois régimes Gray-Scott : mitotique (\(\sigma = 0{,}0000\), \(B_\text{state} = 0{,}950\)), intermédiaire (\(\sigma = 0{,}7146\), \(B_\text{state} = 0{,}675\)), dissipateur (\(\sigma = 0{,}0909\), \(B_\text{state} = 0{,}950\)). Le régime le plus entropique (l’intermédiaire) est celui au budget le plus bas, et les deux régimes aux entropies opposées (nulle et quasi nulle) partagent le même budget – la corrélation rang va dans le mauvais sens : \(\tau(\sigma, B_\text{state}) = -0{,}667\), non significative à \(n = 3\) régimes (\(p = 0{,}296\)), et la sortie le dit. Verdict P2 : DISSOCIATION : dissiper plus ne régénère pas plus – la lecture-ressource de la réversibilité est affaiblie sur S4, et c’est un verdict honnête, pas un échec de mesure.
§6 — P3 sur S3 (Axelrod) : la dette d’irréversibilité culturelle
Protocole. Sous la dynamique de réplication d’Axelrod, l’état pré-convergence (distribution uniforme des stratégies = diversité) est comparé à l’état post-convergence (fixation sur une monoculture = état absorbant). L’ancre de la région de consigne est la distribution uniforme (la diversité). \(B_\text{state}\) mesure la fraction de perturbations depuis lesquelles le système revient vers l’uniformité en \(\tau\) pas de réplication. Prédiction : depuis la monoculture (absorbante), aucune perturbation ne revient à l’uniformité → \(B_\text{post} \approx 0 \ll B_\text{pre}\).
from ict import strategic_morphodynamics as smstrats = sm.make_strategies(rng=np.random.default_rng(0))A = sm.payoff_matrix(strats, n_rounds=200, noise=0.0, n_reps=2, rng=np.random.default_rng(1))n_strat = A.shape[0]uniform = np.full(n_strat, 1.0/ n_strat) # ancre = diversitedef replicator_step(x, A=A, eta=0.05): x = np.clip(x, 1e-9, None); x = x / x.sum() fitness = A @ x x = x + eta * x * (fitness -float(fitness @ x)) x = np.clip(x, 1e-9, None);return x / x.sum()rng = np.random.default_rng(9)def budget_from(state0, radius=0.4, tau=80, n_samples=120): succ =0for _ inrange(n_samples): delta = rng.normal(0.0, radius /3, size=n_strat) x0 = state0 + delta x0 = np.clip(x0, 1e-6, None); x0 = x0 / x0.sum() x = x0.copy()for _ inrange(tau): x = replicator_step(x)# Retour vers l'uniforme ? distance L1 a uniforme.if0.5* np.sum(np.abs(x - uniform)) <=0.25: succ +=1return succ / n_samples# Etat pre-convergence : legerement perturbe autour de l'uniforme.B_pre = budget_from(uniform.copy())# Etat post-convergence : monoculture (tout sur la strategie 0).monoculture = np.zeros(n_strat); monoculture[0] =1.0B_post = budget_from(monoculture.copy())print(f'B_state pre-convergence (depuis uniforme) = {B_pre:.3f}')print(f'B_state post-convergence (depuis monoculture) = {B_post:.3f}')if B_post < B_pre: verdict_p3 ="PASS (monoculture = etat absorbant : dette d'irreversibilite culturelle mesuree)"else: verdict_p3 ='FAIL (la monoculture ne reduit pas le budget de retour a la diversite)'print(f'VERDICT P3 : {verdict_p3}')
Les trois prédictions étaient pré-enregistrées §3. Les verdicts ci-dessus sont les résultats bruts de la mesure — un FAIL ou une DISSOCIATION honnête vaut un PASS forcé. La lecture-ressource de la réversibilité est créditée par la mesure, pas par décret.
La jambe « fin » de la triade moyen / fin / enjeu est désormais mesurée : ICT-18 = le moyen (\(\sigma\)), ICT-18b = la fin (\(B\), la ressource), ICT-19 = l’enjeu (\(I_\text{stake}\), l’auto-maintien). Le cadrage ICT-0 gagne sa troisième jambe.
§8 — Exercices
Trois exercices pour s’approprier l’instrument. Stubs à compléter : le notebook doit s’exécuter de bout en bout même exercices non complétés (convention C.1).
Exercice 1 (à compléter) — Sensibilité au rayon de perturbation
La courbe budget_curve(step_fn, anchor, radii, ...) donne \(B_\text{state}(r, \tau)\) sur une grille de rayons. Tracez cette courbe sur l’attracteur stable du §2 (step_fn = lambda x: 0.5*x) pour radii = [0.2, 0.5, 1.0, 2.0, 4.0], tau = 12. Question : au-delà de quel rayon le budget chute-t-il ? Interprétez en termes de « rayon du bassin ».
# Exercice 1 : tracer budget_curve sur l'attracteur stable x -> 0.5 x# TODO etudiant :# Etape 1 : definir step_fn, anchor, radii (cf. enonce)# Etape 2 : appeler rb.budget_curve(step_fn, anchor, radii, tau=12, n_samples=300, rng=..., consigne_radius=0.1)# Etape 3 : tracer B vs radii ; identifier le rayon ou B chuteprint('Exercice a completer')
Exercice a completer
Exercice 2 (à compléter) — Budget travail sur une chaîne de votre choix
Construisez une matrice de transition \(P\) 4×4 représentant un cycle dirigé (1→2→3→4→1, légèrement bruité), estimez \(\pi\) via time_arrow.stationary_distribution, puis calculez \(B_\text{work}(P, \pi)\). Comparez à une chaîne symétrique de votre construction. Le cycle dirigé doit-il avoir un \(B_\text{work}\) plus élevé ? Pourquoi ?
# Exercice 2 : budget travail sur un cycle dirige bruite vs chaine symetrique# TODO etudiant :# Etape 1 : construire P_cycle 4x4 (cycle 1->2->3->4->1 + petit bruit) et P_sym# Etape 2 : pi = time_arrow.stationary_distribution(P) pour chacun# Etape 3 : comparer rb.work_budget(P_cycle, pi_cycle) vs rb.work_budget(P_sym, pi_sym)print('Exercice a completer')
Exercice a completer
Exercice 3 (à compléter) — Une autre lecture de P1
P1 relie budget et EWS. Reprenez le balayage en \(c\) du §4, mais mesurez cette fois la valeur propre locale\(f'(x^*_\text{hi})\) (may.rate_prime) au lieu de la variance. Les deux doivent tendre vers 0 à l’approche du pli (critical slowing down). Tracez budget \(B\) et valeur propre sur le même graphe. Conjecture : \(B\) et \(f'(x^*_\text{hi})\) sont-ils reliés linéairement, ou la relation est-elle non-linéaire ?
# Exercice 3 : budget B_state vs valeur propre locale a l'approche du pli# TODO etudiant :# Etape 1 : pour chaque c dans c_grid, calculer x_hi puis lambda_hi = may.rate_prime(x_hi, c)# Etape 2 : reprendre B_p1 (deja calcule) et tracer B vs |lambda_hi|# Etape 3 : qualifier la relation (lineaire ? seuil ?)print('Exercice a completer')
Exercice a completer
§9 — Conclusion
ICT-18b livre la jambe mesurée qui manquait à la triade moyen / fin / enjeu. La réversibilité, lue comme une ressource (un budget qui s’épuise), donne aux early-warning signals d’ICT-8 une interprétation unifiée (un signal précurseur est un épuisement de budget), relie le coût thermodynamique (\(\sigma\), ICT-18) à la capacité de régénération (ICT-9), et mesure la dette d’irréversibilité culturelle d’une monoculture d’Axelrod (ICT-13) — préparant la graine strate 6 (substrat argumentation, #7289).
L’instrument (ict/reversibility_budget.py) est volontairement double : une version espace d’états robuste (Monte-Carlo sur la dynamique, sans l’écueil de discrétisation qui bridait \(\sigma\) sur les substrats continus) et une version travail (témoin secondaire, branché sur time_arrow). La définition primaire privilégie la mesure directe de la géométrie des bassins, exactement là où la lecture-ressource prend son sens.
Voir ICT-0-Framing.md § « Extensions 2026-07 » pour le cadrage stratégique complet des quatre jambes (fin, canonicité, secret/identité, discours).