CSP-9-Distributed : CSP Distribués (DisCSP)

Navigation : << CSP-8-Temporal | Index | App-1-NQueens >>

Durée estimée : 2h00

Objectifs d’apprentissage

À la fin de ce notebook, vous saurez :

  1. Comprendre les défis de la résolution distribuée de CSP
  2. Implémenter l’algorithme Asynchronous Backtracking (ABT)
  3. Découvrir Asynchronous Weak-Commitment (AWC) et ses améliorations
  4. Appliquer les techniques de privacy-preserving CSP
  5. Résoudre des problèmes de coordination multi-agent
# Imports
from dataclasses import dataclass, field
from typing import Dict, List, Set, Tuple, Optional, Any
from enum import Enum
from collections import defaultdict
import random
import asyncio
from datetime import datetime
import networkx as nx
import matplotlib.pyplot as plt
import numpy as np

print("Environnement prepare pour les CSP Distribues")
Environnement prepare pour les CSP Distribues

1. Formalisation du DisCSP

Definition

Un DisCSP (Distributed Constraint Satisfaction Problem) est défini par :

  • Agents : \(A = \{a_1, a_2, ..., a_n\}\)
  • Variables : Chaque agent \(a_i\) contrôle un sous-ensemble \(X_i \subset X\)
  • Domaines : Chaque variable \(x_j\) a un domaine \(D_j\)
  • Contraintes : \(C = C_{interne} \cup C_{externe}\)
    • \(C_{interne}\) : contraintes entre variables d’un même agent
    • \(C_{externe}\) : contraintes entre variables d’agents différents

Hypotheses classiques

  1. Un agent = une variable (simplification courante)
  2. Communication asynchrone : pas de synchronisation globale
  3. Fiabilite : messages arrives dans l’ordre, sans perte
  4. Ordre total : priorite entre agents (ABT)
@dataclass
class Message:
    """Message echange entre agents dans un DisCSP."""
    sender: int          # ID de l'agent emetteur
    receiver: int        # ID de l'agent destinataire
    msg_type: str        # 'ok?', 'nogood', 'addlink', 'stop'
    content: Any         # Contenu du message
    timestamp: float = field(default_factory=lambda: datetime.now().timestamp())
    
    def __repr__(self):
        return f"Message({self.sender}->{self.receiver}, {self.msg_type})"


@dataclass
class Nogood:
    """Nogood : ensemble d'assignations incoherentes."""
    assignments: Dict[int, Any]  # {var_id: value}
    
    def __repr__(self):
        pairs = [f"x{v}={val}" for v, val in self.assignments.items()]
        return f"NG({', '.join(pairs)})"
    
    def __hash__(self):
        return hash(tuple(sorted(self.assignments.items())))
    
    def __eq__(self, other):
        return self.assignments == other.assignments
print("Classes Message et Nogood definies.")
Classes Message et Nogood definies.

2. Asynchronous Backtracking (ABT)

Principe

ABT (Yokoo, Durfee, Ishida, Kuwabara, 1992) est l’algorithme de reference pour DisCSP :

  1. Ordre total : Les agents sont ordonnes \(a_1 < a_2 < ... < a_n\)
  2. Propagation avant : Les agents de haute priorite envoient leurs valeurs
  3. Nogoods : Les agents de basse priorite generent des explications d’echec
  4. Asynchronie : Chaque agent traite les messages independamment

Types de messages ABT

Message Direction Contenu
ok? Haute -> Basse priorite Assignation courante
nogood Basse -> Haute priorite Contrainte apprise
addlink Basse -> Haute priorite Demande de connexion
stop N’importe quel agent Solution trouvee ou impossible
class ABTAgent:
    """
    Agent pour l'algorithme Asynchronous Backtracking.

    Base sur Yokoo et al. (1992).
    """

    def __init__(self, agent_id: int, domain: List[Any],
                 constraint_func, neighbors: List[int]):
        self.id = agent_id
        self.domain = domain
        self.constraint_func = constraint_func  # Fonction de contrainte locale
        self.neighbors = neighbors

        # Etat de l'agent
        self.value = None
        self.agent_view: Dict[int, Any] = {}  # Vue des agents de haute priorite
        self.nogoods: Set[Nogood] = set()     # Nogoods appris
        self.higher_priority: List[int] = []  # Agents de haute priorite
        self.lower_priority: List[int] = []   # Agents de basse priorite

        # File de messages locale (non utilisee par ABTSystem)
        self.message_queue: List[Message] = []

        # Statistiques (nogoods_generated : nogoods emis dans _backtrack, pas recus)
        self.messages_sent = 0
        self.nogoods_generated = 0
        self._system = None  # Renseigne par ABTSystem pour AWC / reordonnancement

    def priority_sort_key(self) -> Tuple[float, int]:
        """Cle de tri pour l'ordre entre agents (ABT pur : identique a l'id)."""
        return (float(self.id), self.id)

    def set_priority_order(self, higher: List[int], lower: List[int]):
        """Definit l'ordre de priorite des agents."""
        self.higher_priority = higher
        self.lower_priority = lower

    def check_consistency(self, value: Any) -> bool:
        """
        Coherence locale : contraintes avec chaque agent deja present dans agent_view
        (en pratique : agents de priorite superieure ayant envoye un ok?).
        Quand la file de messages est vide, la vue contient tous les voisins prioritaires :
        la coherence locale coincide alors avec les aretes du graphe pour cet agent.
        """
        for var_id, val in self.agent_view.items():
            if not self.constraint_func(self.id, value, var_id, val):
                return False

        # Verifier avec les nogoods appris
        for nogood in self.nogoods:
            if self._nogood_applicable(nogood, value):
                return False

        return True

    def _nogood_applicable(self, nogood: Nogood, value: Any) -> bool:
        """Le nogood contient self avec une certaine valeur, et toutes les autres
        variables de priorite superieure doivent coincider avec agent_view."""
        if self.id not in nogood.assignments:
            return False
        if nogood.assignments[self.id] != value:
            return False
        for v, v_val in nogood.assignments.items():
            if v == self.id:
                continue
            if self.agent_view.get(v) != v_val:
                return False
        return True

    def choose_value(self) -> Optional[Any]:
        """Choisit une valeur coherente avec l'agent_view."""
        for val in self.domain:
            if self.check_consistency(val):
                return val
        return None

    def process_ok_message(self, msg: Message) -> List[Message]:
        """Traite un message 'ok?' (assignation d'un agent de haute priorite).

        Si l'agent n'a pas encore choisi de valeur, il en choisit une
        immediatement et la propage. Sans ce cas, un agent recevant son premier
        ok? avant son init resterait silencieux et l'algorithme atteindrait
        une fausse quiescence.
        """
        var_id, value = msg.content
        self.agent_view[var_id] = value

        if self.value is None:
            self.value = self.choose_value()
            if self.value is not None:
                return self._send_ok_messages()
            return self._backtrack()

        if not self.check_consistency(self.value):
            self.value = self.choose_value()
            if self.value is not None:
                return self._send_ok_messages()
            return self._backtrack()
        return []

    def process_nogood_message(self, msg: Message) -> List[Message]:
        """Traite un message 'nogood' (contrainte apprise).

        Si le nogood mentionne un agent inconnu, on l'ajoute a higher_priority
        et on demande un addlink. Si la valeur courante reste valide, on
        renvoie un ok? a l'expediteur (qui a probablement retire self de sa
        vue en backtrackant et a besoin de la valeur a jour).
        """
        nogood = msg.content
        self.nogoods.add(nogood)

        # Liens manquants : tout agent du nogood pas encore dans la vue doit envoyer addlink
        new_links = []
        for var_id in nogood.assignments:
            if var_id != self.id and var_id not in self.agent_view:
                if var_id not in self.higher_priority:
                    self.higher_priority.append(var_id)
                new_links.append(var_id)

        messages: List[Message] = []

        for var_id in new_links:
            messages.append(Message(
                sender=self.id,
                receiver=var_id,
                msg_type='addlink',
                content=self.id
            ))
            self.messages_sent += 1

        # Verifier la valeur courante
        value_changed = False
        if self.value is not None and not self.check_consistency(self.value):
            old_value = self.value
            self.value = self.choose_value()
            value_changed = (self.value != old_value)
            if self.value is not None:
                messages.extend(self._send_ok_messages())
            else:
                messages.extend(self._backtrack())

        # Si la valeur n'a pas change, renvoyer un ok? a l'expediteur :
        # il a probablement retire self de son agent_view en backtrackant et doit
        # recuperer la valeur courante (sinon il peut converger sur un etat global incoherent).
        if not value_changed and self.value is not None and msg.sender != self.id:
            messages.append(Message(
                sender=self.id,
                receiver=msg.sender,
                msg_type='ok?',
                content=(self.id, self.value),
            ))
            self.messages_sent += 1

        return messages

    def _send_ok_messages(self) -> List[Message]:
        """Envoie la valeur courante aux agents de basse priorite."""
        messages = []
        for neighbor in self.lower_priority:
            messages.append(Message(
                sender=self.id,
                receiver=neighbor,
                msg_type='ok?',
                content=(self.id, self.value)
            ))
            self.messages_sent += 1
        return messages

    def _backtrack(self) -> List[Message]:
        """ABT standard : construit un nogood compose des seuls agents de priorite
        superieure (la cible peut les voir), l'envoie au plus prioritaire d'entre eux,
        puis retire la cible de sa vue et re-essaie une affectation locale.
        Si plus aucune valeur n'est compatible, on backtracke recursivement.
        """
        relevant = {v: self.agent_view[v] for v in self.higher_priority if v in self.agent_view}
        if not relevant:
            return [Message(
                sender=self.id,
                receiver=-1,
                msg_type='stop',
                content='no_solution'
            )]

        target = max(relevant.keys())
        nogood = Nogood(relevant)
        messages: List[Message] = [Message(
            sender=self.id,
            receiver=target,
            msg_type='nogood',
            content=nogood,
        )]
        self.messages_sent += 1
        self.nogoods_generated += 1

        self.agent_view.pop(target, None)
        self.value = self.choose_value()
        if self.value is not None:
            messages.extend(self._send_ok_messages())
        else:
            messages.extend(self._backtrack())
        return messages

    def initialize(self) -> List[Message]:
        """Initialise l'agent et envoie les premiers messages."""
        self.value = self.choose_value()
        if self.value is not None:
            return self._send_ok_messages()
        return self._backtrack()
print("Classe ABTAgent definie.")
Classe ABTAgent definie.

Implementation du système ABT

Cette section implemente la classe ABTSystem qui simule la communication asynchrone entre agents. Le système gere la file de messages, orchestre le traitement des messages ABT (ok?, nogood, addlink, stop) et verifie la convergence vers une solution.

Composantes principales :

  • Gestion des messages : File FIFO pour simuler l’asynchronie
  • Priorite statique : Configuration de l’ordre des agents (0 < 1 < 2 < …)
  • Detection de solution : Verification que tous les agents ont une valeur coherente
  • Statistiques : Comptage des messages et nogoods echanges
class ABTSystem:
    """
    Systeme de simulation pour l'algorithme ABT.
    Simule la communication asynchrone entre agents via une file FIFO globale.
    """

    def __init__(self, agents: Dict[int, ABTAgent]):
        self.agents = agents
        self.message_queue: List[Message] = []
        self.solution: Optional[Dict[int, Any]] = None
        self.no_solution = False
        self.total_messages = 0
        self.total_nogoods = 0
        self.message_type_counts: Dict[str, int] = {}  # types traites dans la file

        for ag in self.agents.values():
            ag._system = self

        self._setup_priority_order()

    def _setup_priority_order(self):
        """Configure higher/lower selon priority_sort_key() de chaque agent (ABT ou AWC)."""
        agent_ids = sorted(self.agents.keys(), key=lambda i: self.agents[i].priority_sort_key())
        for i, agent_id in enumerate(agent_ids):
            higher = agent_ids[:i]
            lower = agent_ids[i + 1:]
            self.agents[agent_id].set_priority_order(higher, lower)

    def _on_awc_reorder(self):
        """Apres promotion AWC : recalcul des priorites + nouvelle vague de ok?."""
        self._setup_priority_order()
        for ag in self.agents.values():
            if ag.value is not None:
                self.message_queue.extend(ag._send_ok_messages())

    def run(self, max_iterations: int = 10000) -> Optional[Dict[int, Any]]:
        """
        Execute ABT jusqu'a quiescence (file vide), puis valide la solution.
        On ne declare le succes qu'apres vidage de la file : sinon des ok? peuvent
        encore modifier les vues et donner une fausse coherence locale.
        """
        self.message_type_counts = {}
        for agent in self.agents.values():
            messages = agent.initialize()
            self.message_queue.extend(messages)

        iteration = 0
        while iteration < max_iterations:
            if not self.message_queue:
                if self.no_solution:
                    return None
                if self._check_solution() and self._verify_global_constraints():
                    self.solution = {a.id: a.value for a in self.agents.values()}
                    return self.solution
                break

            msg = self.message_queue.pop(0)
            self.total_messages += 1
            self.message_type_counts[msg.msg_type] = self.message_type_counts.get(msg.msg_type, 0) + 1

            if msg.msg_type == 'stop':
                self.no_solution = True
                return None

            receiver = self.agents.get(msg.receiver)
            if receiver:
                if msg.msg_type == 'ok?':
                    new_messages = receiver.process_ok_message(msg)
                elif msg.msg_type == 'nogood':
                    new_messages = receiver.process_nogood_message(msg)
                    self.total_nogoods += 1
                elif msg.msg_type == 'addlink':
                    # L'agent de haute priorite renvoie son assignement courant au demandeur
                    requester = msg.content
                    new_messages = []
                    if receiver.value is not None:
                        new_messages.append(Message(
                            sender=receiver.id,
                            receiver=requester,
                            msg_type='ok?',
                            content=(receiver.id, receiver.value)
                        ))
                        receiver.messages_sent += 1
                else:
                    new_messages = []

                self.message_queue.extend(new_messages)

            iteration += 1

        return None

    def _check_solution(self) -> bool:
        """Tous les agents ont une valeur et sont localement coherents avec leur vue."""
        for agent in self.agents.values():
            if agent.value is None:
                return False
            if not agent.check_consistency(agent.value):
                return False
        return True

    def _verify_global_constraints(self) -> bool:
        """Verifie chaque arete du graphe (via les listes de voisins des agents).
        Une coherence locale chez chaque agent ne suffit pas : deux agents non
        relies par priorite mais relies par contrainte pourraient choisir des
        valeurs incompatibles. Cette passe finale rejette ces faux succes.
        """
        assignment = {a.id: a.value for a in self.agents.values()}
        if any(v is None for v in assignment.values()):
            return False
        seen_edges: Set[Tuple[int, int]] = set()
        for aid, agent in self.agents.items():
            for nb in agent.neighbors:
                edge = tuple(sorted((aid, nb)))
                if edge in seen_edges:
                    continue
                seen_edges.add(edge)
                if not agent.constraint_func(aid, assignment[aid], nb, assignment[nb]):
                    return False
        return True

    def get_statistics(self) -> Dict:
        """Retourne les statistiques d'execution."""
        return {
            'total_messages': self.total_messages,
            'total_nogoods': self.total_nogoods,
            'solution_found': self.solution is not None,
            'solution': self.solution
        }
print("Classe ABTSystem definie.")
Classe ABTSystem definie.

Analyse de l’implementation ABT

Architecture de l’agent ABT :

Méthode Responsabilite Cle pour ABT
check_consistency() Verifie la coherence avec agent_view et nogoods Coeur de la coherence locale
choose_value() Selectionne la première valeur du domaine compatible avec agent_view Heuristique de choix simple
process_ok_message() Traite un assignement recu d’un agent de haute priorite Bootstrap + propagation avant
process_nogood_message() Apprend un nogood, eventuellement demande un addlink Apprentissage + reparation
_backtrack() Construit un nogood, retire la cible de la vue, re-essaie Resolution effective
_send_ok_messages() Diffuse la valeur courante aux agents de basse priorite Communication

Architecture du système ABT :

Méthode Responsabilite
_setup_priority_order() Etablit l’ordre de priorite via priority_sort_key (statique en ABT pur, dynamique en AWC)
run() Boucle FIFO jusqu’a quiescence ; valide la solution avant de la retourner
_check_solution() Coherence locale : chaque agent est compatible avec sa vue
_verify_global_constraints() Coherence globale : chaque arete du graphe est satisfaite

Pourquoi deux verifications de solution ?

_check_solution ne suffit pas a elle seule : si la file contient encore des ok?, deux agents sans relation de priorite mais voisins par contrainte peuvent etre localement coherents avec leur vue tout en etant globalement incompatibles. La quiescence (file vide) est la condition necessaire pour que la coherence locale agrege en coherence globale ; _verify_global_constraints est la verification finale qui rejette les faux succes residuels.

Points pedagogiques :

  • L’algorithme suit fidelement Yokoo et al. (1992) : agents qui s’envoient des ok?, apprennent des nogood, ouvrent des addlink quand le voisinage de priorite n’est pas connu.
  • L’ordre de priorite est statique pour ABT pur (utiliser AWCAgent pour un ordre dynamique).
  • La complexite d’exécution depend du graphe des contraintes : pour des instances peu denses, la convergence se fait en quelques messages ; pour des instances denses, le nombre de nogoods appris croit (cf benchmarks plus bas).

Note : la simulation utilise une file FIFO globale, modèle asynchrone fiable + ordre unique. En production, chaque agent aurait sa propre boite de reception et l’ordre de livraison des messages depend des canaux (sockets, queue distribuee). Les invariants algorithmiques restent les mêmes : ABT est correct quel que soit l’ordonnanceur, tant que les messages sont livres une fois exactement.

Exemple : Coloration de graphe distribuee

Considerons un problème de coloration de graphe ou chaque noeud est un agent indépendant.

# Exemple : Coloration de graphe 4-noeuds, 3 couleurs

# Graphe : 0-1, 1-2, 2-3, 3-0 (cycle)
graph_edges = [(0, 1), (1, 2), (2, 3), (3, 0)]
colors = ['R', 'G', 'B']

# Fonction de contrainte : deux noeuds adjacents doivent avoir des couleurs differentes
def graph_coloring_constraint(var1, val1, var2, val2):
    edge = (min(var1, var2), max(var1, var2))
    if edge in [(min(e[0], e[1]), max(e[0], e[1])) for e in graph_edges]:
        return val1 != val2
    return True  # Pas de contrainte si non adjacents

# Creer les agents
agents = {}
for i in range(4):
    neighbors = [n for e in graph_edges for n in e if i in e and n != i]
    agents[i] = ABTAgent(
        agent_id=i,
        domain=colors.copy(),
        constraint_func=graph_coloring_constraint,
        neighbors=neighbors
    )

# Executer ABT
system = ABTSystem(agents)
solution = system.run()

print("=== Resultat ABT ===")
print(f"Solution: {solution}")
print(f"Statistiques: {system.get_statistics()}")

# Verifier la solution
if solution:
    print("\nVerification:")
    for v1, v2 in graph_edges:
        c1, c2 = solution[v1], solution[v2]
        ok = c1 != c2
        print(f"  Arete {v1}-{v2}: {c1} vs {c2} -> {'OK' if ok else 'ECHEC'}")
=== Resultat ABT ===
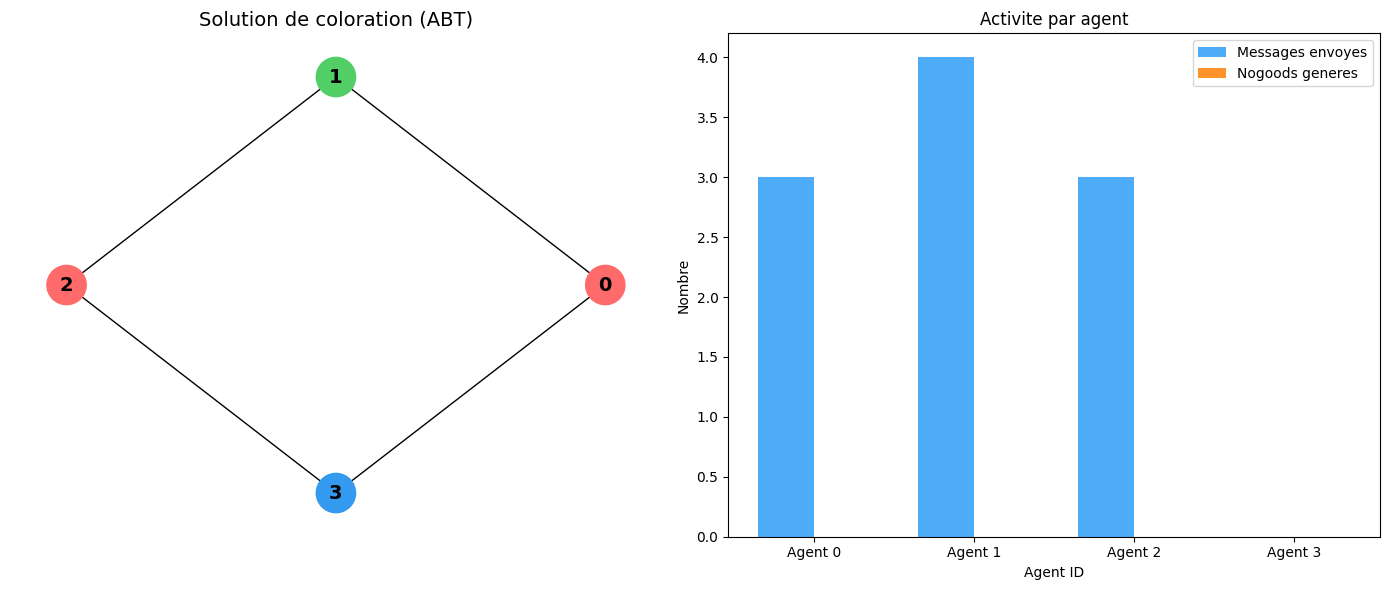
Solution: {0: 'R', 1: 'G', 2: 'R', 3: 'B'}
Statistiques: {'total_messages': 10, 'total_nogoods': 0, 'solution_found': True, 'solution': {0: 'R', 1: 'G', 2: 'R', 3: 'B'}}

Verification:
  Arete 0-1: R vs G -> OK
  Arete 1-2: G vs R -> OK
  Arete 2-3: R vs B -> OK
  Arete 3-0: B vs R -> OK

Interpretation : Analyse de la solution ABT

Résultat attendu : la solution retournee par system.run() doit satisfaire toutes les aretes du cycle 0-1, 1-2, 2-3, 3-0 ; chaque arete relie deux couleurs différentes.

Verification automatique : la cellule précédente verifie chaque arete et imprime OK ou ECHEC. Si l’exécution affiche autre chose que 4 OK, c’est qu’un bug est present (a remonter via une issue).

Comment l’algorithme y arrive :

  1. À l’initialisation, chaque agent a une vue vide et choisit la première valeur de son domaine : les quatre agents démarrent donc à R. Puis les messages ok? propagent les assignations vers les agents de plus basse priorité, qui réajustent leur valeur dès que leur vue change. Ces ajustements sont asynchrones (et non un simple balayage séquentiel des priorités) : l’agent 1 passe à G (différent du R de son voisin 0), l’agent 2 revient à R (compatible avec la vue 0=R, 1=G), et l’agent 3 aboutit à B pour rester compatible avec les valeurs de sa vue. La solution finale {0:R, 1:G, 2:R, 3:B} émerge de cette dynamique asynchrone ; c’est précisément ce qui distingue ABT d’un algorithme centralisé.
  2. Si un agent decouvre que sa valeur est en conflit (après avoir recu un ok? qui change sa vue), il essaie une autre valeur de son domaine. Si plus aucune valeur n’est compatible, il backtracke : il envoie un nogood a l’agent de plus haute priorite present dans sa vue, retire celui-ci de la vue et re-choisit.
  3. Le nogood est appris par la cible : a sa prochaine evaluation, elle saura que cette combinaison de valeurs est interdite.
  4. Apprentissage addlink : si un nogood mentionne un agent inconnu de la cible, celle-ci demande un addlink pour ouvrir un canal et recevoir sa valeur.
  5. Le système s’arrete quand la file est vide (quiescence). A ce moment, _verify_global_constraints parcourt chaque arete du graphe pour valider la solution avant de la retourner.

Note : _check_solution (coherence locale agent par agent) ne suffirait pas a elle seule, car deux agents non lies par priorite mais lies par contrainte pourraient choisir des valeurs incompatibles si la file est encore active. La verification globale finale rejette ces faux succes.

Visualisation de la communication ABT

def visualize_abt_communication(agents: Dict[int, ABTAgent], solution: Dict[int, Any]):
    """Visualise le graphe de communication et la solution."""
    fig, axes = plt.subplots(1, 2, figsize=(14, 6))
    
    # Graphe de contraintes avec solution
    ax1 = axes[0]
    G = nx.Graph()
    G.add_nodes_from(agents.keys())
    G.add_edges_from(graph_edges)
    
    color_map = {'R': '#ff6b6b', 'G': '#51cf66', 'B': '#339af0'}
    node_colors = [color_map[solution[n]] for n in G.nodes()]
    
    pos = nx.circular_layout(G)
    nx.draw(G, pos, ax=ax1, with_labels=True, node_color=node_colors,
            node_size=800, font_size=14, font_weight='bold')
    ax1.set_title('Solution de coloration (ABT)', fontsize=14)
    
    # Statistiques par agent
    ax2 = axes[1]
    agent_ids = list(agents.keys())
    messages = [agents[i].messages_sent for i in agent_ids]
    nogoods = [agents[i].nogoods_generated for i in agent_ids]
    
    x = np.arange(len(agent_ids))
    width = 0.35
    
    ax2.bar(x - width/2, messages, width, label='Messages envoyes', color='#4dabf7')
    ax2.bar(x + width/2, nogoods, width, label='Nogoods generes', color='#ff922b')
    
    ax2.set_xlabel('Agent ID')
    ax2.set_ylabel('Nombre')
    ax2.set_title('Activite par agent')
    ax2.set_xticks(x)
    ax2.set_xticklabels([f'Agent {i}' for i in agent_ids])
    ax2.legend()
    
    plt.tight_layout()
    plt.show()

if solution:
    visualize_abt_communication(agents, solution)

Interpretation de la visualisation

Graphe de coloration (gauche) : - Les noeuds representent les agents 0, 1, 2, 3 - Les couleurs indiquent la valeur choisie par chaque agent en fin de simulation (après quiescence) - Les aretes montrent les contraintes ; chaque arete doit relier deux couleurs différentes

Statistiques par agent (droite) : - Messages envoyes : combien d’ok? / nogood / addlink chaque agent a emis - Nogoods generes : combien de fois cet agent a backtracke (envoye un nogood)

Lecture du flux ABT :

  1. Phase d’initialisation : tous les agents diffusent leur valeur initiale aux agents de priorite inferieure (ok?). L’agent 0 (priorite la plus haute) emet vers 1, 2, 3 ; l’agent 1 emet vers 2, 3 ; etc. Le compteur messages_sent reflete cette propagation.
  2. Phase de propagation : chaque agent ajuste sa valeur en fonction des ok? recus. Si un conflit apparait (la valeur courante n’est plus compatible avec la vue), il choisit une autre valeur dans son domaine.
  3. Phase de backtracking : quand un agent epuise son domaine, il emet un nogood vers le plus prioritaire des agents de sa vue, qui devra alors changer de valeur. Le compteur nogoods_generated recense ces emissions.
  4. Quiescence : la file de messages se vide ; le système verifie la coherence globale et retourne la solution si toutes les aretes sont satisfaites.

A retenir : les nogoods sont l’outil d’apprentissage distribue d’ABT. Plus le graphe est dense ou contraint, plus on en accumule. Sur un cycle 4-noeuds avec 3 couleurs, quelques nogoods suffisent ; sur des instances plus larges, leur nombre peut exploser et motive AWC ou des heuristiques d’oubli.

3. Asynchronous Weak-Commitment (AWC)

Limites d’ABT

ABT souffre de plusieurs problemes :

  1. Ordre fixe : La priorite statique peut mener a des blocages
  2. Explosion de nogoods : Beaucoup de nogoods redondants
  3. Goulot d’etranglement : Les agents de haute priorite ralentissent tout le monde

Principe d’AWC

AWC (Yokoo, 1995) introduit l’idee de reordonnancement dynamique :

  • Un agent qui genere un nogood peut monter en priorite
  • L’ordre n’est plus fixe mais s’adapte a la difficulte du problème
  • Meilleure performance sur les instances difficiles

Comparaison ABT vs AWC

Caractéristique ABT AWC
Ordre agents Fixe Dynamique
Nogoods Accumules Minimises
Performance instances faciles Bonne Similaire
Performance instances difficiles Mauvaise Bonne
Complexite implementation Simple Moyenne
class AWCAgent(ABTAgent):
    """
    Couche pedagogique AWC au-dessus d'ABT : rang dynamique awc_rank utilise par
    ABTSystem.priority_sort_key pour reorder higher/lower a la volee. Ce n'est pas
    AWC complet (Yokoo 1995) mais le reordonnancement impacte reellement la simulation.
    """

    def __init__(self, agent_id: int, domain: List[Any],
                 constraint_func, neighbors: List[int]):
        super().__init__(agent_id, domain, constraint_func, neighbors)
        self.awc_rank = float(agent_id)
        self.nogoods_received = 0  # nogoods recus (voir process_nogood_message)

    def priority_sort_key(self) -> Tuple[float, int]:
        return (self.awc_rank, self.id)

    def process_nogood_message(self, msg: Message) -> List[Message]:
        """Apres traitement ABT : compte les nogoods recus, promotion si blocage repete."""
        result = super().process_nogood_message(msg)
        self.nogoods_received += 1
        if self.nogoods_received > 3:
            self._increase_priority()
            self.nogoods_received = 0
        return result

    def _increase_priority(self):
        """Monter dans la hierarchie : diminuer awc_rank, puis synchroniser via le systeme."""
        self.awc_rank -= 1.0
        sys = getattr(self, '_system', None)
        if sys is not None:
            sys._on_awc_reorder()

    def _backtrack(self) -> List[Message]:
        if self.higher_priority:
            self._increase_priority()
        return super()._backtrack()

print("Classe AWCAgent definie.")
Classe AWCAgent definie.

Analyse de l’extension AWC

Ajouts par rapport a ABT :

Méthode/Attribut Rôle Impact
self.awc_rank Rang dynamique de l’agent (float) Diminue quand l’agent est promu
self.nogoods_received Compteur de nogoods recus depuis la dernière promotion Detecte les blocages repetes
priority_sort_key() Surcharge : trie par (awc_rank, id) au lieu de (id, id) Pris en compte par ABTSystem._setup_priority_order
_increase_priority() Decremente awc_rank puis appelle _system._on_awc_reorder() Reordonnancement effectif
process_nogood_message() Promotion automatique après 3 nogoods recus Adaptation reactive
_backtrack() Promotion preventive avant le backtrack Stratégie proactive

Stratégie de reordonnancement :

if self.nogoods_received > 3:
    self._increase_priority()

Quand un agent recoit beaucoup de nogoods, c’est qu’il bloque les autres. Le promouvoir lui donne une priorite plus elevee : il choisira en premier et imposera son choix au reste du système.

Pipeline complet d’une promotion :

  1. agent._increase_priority() decremente agent.awc_rank (ex : 2.0 -> 1.0).
  2. agent._increase_priority() appelle system._on_awc_reorder().
  3. system._on_awc_reorder() recalcule higher_priority / lower_priority pour TOUS les agents via priority_sort_key().
  4. system._on_awc_reorder() rediffuse la valeur courante de chaque agent ayant déjà choisi (vague de ok?) afin que tout le monde reflete la nouvelle hiérarchie.
  5. La boucle de system.run() reprend a partir de cette nouvelle file.

Avantages d’AWC :

  • Adaptatif : l’ordre des agents s’adapte aux blocages observes.
  • Moins de backtracking redondant : en promouvant les agents bloquants, on evite les cycles ou les agents bas remontent encore et encore le même nogood.
  • Meilleure convergence : sur les instances denses, AWC produit moins de messages qu’ABT (cf benchmark density=0.7 plus bas, AWC ~125 messages vs ABT ~575).

Limites :

  • Cout du reordonnancement : chaque promotion redeclenche une vague d’ok? (cf _on_awc_reorder). Sur des instances peu denses, ce cout peut effacer le benefice.
  • Tuning du seuil : ici 3 nogoods recus avant promotion. Un seuil trop bas declenche des reordonnancements inutiles, un seuil trop haut perd le benefice de l’adaptation.
  • Pas d’oubli : les nogoods ne sont jamais oublies. Sur des problemes longs, leur nombre peut exploser (heuristiques de forgetting non implementees ici).

4. Privacy-Preserving CSP

Motivation

Dans de nombreux scénarios, les agents ne veulent pas reveler leurs contraintes ou préférences :

  • Encheres : Ne pas reveler son prix de reserve
  • Negociations : Garder secretes ses zones de flexibilite
  • Medical : Confidentialite des données patients
  • Business : Protection des données commerciales

Techniques de protection

  1. Chiffrement partiel : Reveler seulement si necessaire
  2. Secure Multi-Party Computation (SMPC) : Calculer sans reveler
  3. Pseudonymisation : Masquer les identites reelles
  4. Aggregation differentielle : Ajouter du bruit
@dataclass
class PrivateConstraint:
    """
    Contrainte avec protection de la vie privee.
    
    Utilise des cles pour deverrouiller seletivement les informations.
    """
    agent_id: int
    constraint_type: str
    encrypted_params: bytes  # Parametres chiffres
    public_hint: str         # Indice public (ex: "preference temporelle")
    
    def evaluate(self, value: Any, key: Optional[bytes] = None) -> bool:
        """
        Evalue la contrainte.
        
        Si key=None, retourne une reponse vague.
        Si key fournie, evaluation exacte.
        """
        if key is None:
            # Mode prive : reponse vague
            return True  # Toujours accepter en mode prive
        else:
            # Mode deverrouille : evaluation reelle
            # (simplifie - en vrai, utiliser dechiffrement)
            return self._real_evaluate(value)
    
    def _real_evaluate(self, value: Any) -> bool:
        """Evaluation reelle de la contrainte."""
        # Placeholder
        return True


class PrivacyPreservingAgent(ABTAgent):
    """
    Agent ABT avec protection de la vie privee.
    
    Ne revele ses contraintes que si necessaire pour la resolution.
    """
    
    def __init__(self, agent_id: int, domain: List[Any],
                 constraint_func, neighbors: List[int],
                 privacy_level: str = 'high'):
        super().__init__(agent_id, domain, constraint_func, neighbors)
        self.privacy_level = privacy_level
        self.private_constraints: List[PrivateConstraint] = []
        self.revealed_info: Set[int] = set()  # Agents a qui on a revele des infos
    
    def check_consistency(self, value: Any) -> bool:
        """Verifie la coherence en limitant la revelation d'information."""
        # Verifier contraintes publiques
        if not super().check_consistency(value):
            return False
        
        # Verifier contraintes privees (sans reveler les details)
        for constraint in self.private_constraints:
            if not constraint.evaluate(value, key=None):
                return False
        
        return True
    
    def reveal_constraint_to(self, agent_id: int):
        """Revele les contraintes a un agent specifique."""
        self.revealed_info.add(agent_id)
    
    def get_privacy_report(self) -> Dict:
        """Retourne un rapport sur l'utilisation de la vie privee."""
        return {
            'privacy_level': self.privacy_level,
            'agents_with_access': list(self.revealed_info),
            'private_constraints_count': len(self.private_constraints)
        }
print("Classes PrivateConstraint et PrivacyPreservingAgent definies.")
Classes PrivateConstraint et PrivacyPreservingAgent definies.

Analyse de l’implementation privacy-preserving

Classes pour la protection de la vie privee :

Classe Responsabilite Technique de protection
PrivateConstraint Encapsule une contrainte sensible Chiffrement des paramètres
PrivacyPreservingAgent Agent avec contraintes privees Evaluation selective

Mécanisme de protection :

def evaluate(self, value: Any, key: Optional[bytes] = None) -> bool:
    if key is None:
        return True  # Mode prive : toujours accepter
    else:
        return self._real_evaluate(value)  # Mode deverrouille

Cette stratégie “accepter tout en mode prive” est conservative : - Elle peut produire des solutions sous-optimales - Elle garantit qu’aucune information n’est revelee - Elle necessite une phase de deveeloppement pour valider

Stratégie de revelation :

def reveal_constraint_to(self, agent_id: int):
    self.revealed_info.add(agent_id)

Cette méthode permet une revelation selective : - L’agent choisit quand reveler ses contraintes - Il peut reveler a certains agents mais pas a d’autres - Un audit est possible via get_privacy_report()

Limitations de cette implementation :

  1. Pas de vrai chiffrement : Les contraintes ne sont pas vraiment chiffrees
  2. Mode prive trop permissif : Accepte toutes les valeurs en mode prive
  3. Pas de verification de la coherence : Les contraintes privees ne sont pas vraiment appliquees

Techniques reelles de privacy-preserving CSP :

  1. Secure Multi-Party Computation (SMPC) : Calculer sans reveler les valeurs
  2. Homomorphic encryption : Opérations sur des données chiffrees
  3. Differential privacy : Ajouter du bruit pour masquer les contributions individuelles
  4. Zero-knowledge proofs : Prouver qu’une contrainte est satisfaite sans reveler la valeur

Note : Cette implementation illustre le concept de privacy-preserving CSP. Pour des applications reelles (medical, finance), il faudrait utiliser des techniques cryptographiques robustes.

5. Application : Ordonnancement Multi-Hopital

Problème

Plusieurs hopitaux doivent coordonner leurs plannings sans reveler leurs contraintes internes :

  • Hopital A : Besoins en urgences, préférences secretes
  • Hopital B : Specialites chirurgicales, contraintes confidentielles
  • Hopital C : Consultations externes, emploi du temps prive

Contraintes inter-hopitaux

  • Echanges de personnel (medecins volants)
  • Transferts de patients
  • Partage d’equipements specialises
# Simulation d'ordonnancement multi-hopital

# Variables : creneaux horaires partages
shared_slots = ['Lundi_AM', 'Lundi_PM', 'Mardi_AM', 'Mardi_PM', 'Mercredi_AM']
personnel = ['Dr_Alice', 'Dr_Bob', 'Dr_Charlie']

# Chaque hopital a des contraintes privees
def hospital_constraint(hospital_id, slot, other_hospital, other_slot):
    """Contraintes simplifiees entre hopitaux."""
    # Exemple : Dr_Alice ne peut pas etre a deux endroits en meme temps
    if slot == other_slot:
        return False
    return True

# Creer les agents hopitaux
hospitals = {}
for i in range(3):
    hospitals[i] = PrivacyPreservingAgent(
        agent_id=i,
        domain=shared_slots.copy(),
        constraint_func=hospital_constraint,
        neighbors=[j for j in range(3) if j != i],
        privacy_level='high'
    )

# Executer avec protection de la vie privee
print("=== Ordonnancement Multi-Hopital (Privacy-Preserving) ===")
system = ABTSystem(hospitals)
solution = system.run()

if solution:
    print("\nSolution trouvee:")
    for hospital_id, slot in solution.items():
        print(f"  Hopital {hospital_id}: {slot}")
    
    print("\nRapports de confidentialite:")
    for agent in hospitals.values():
        report = agent.get_privacy_report()
        print(f"  Agent {agent.id}: {report}")
else:
    print("Aucune solution trouvee")

print(f"\nMessages totaux: {system.total_messages}")
=== Ordonnancement Multi-Hopital (Privacy-Preserving) ===

Solution trouvee:
  Hopital 0: Lundi_AM
  Hopital 1: Lundi_PM
  Hopital 2: Mardi_AM

Rapports de confidentialite:
  Agent 0: {'privacy_level': 'high', 'agents_with_access': [], 'private_constraints_count': 0}
  Agent 1: {'privacy_level': 'high', 'agents_with_access': [], 'private_constraints_count': 0}
  Agent 2: {'privacy_level': 'high', 'agents_with_access': [], 'private_constraints_count': 0}

Messages totaux: 4

Interpretation de l’ordonnancement multi-hopital

Résultat attendu : 3 hopitaux, 5 creneaux, contrainte slot != other_slot -> chaque hopital doit recevoir un creneau distinct. Le système converge vers une telle allocation.

Pourquoi ca marche :

  1. Reduction au DisCSP standard : même si les hopitaux portent des contraintes privees (PrivacyPreservingAgent), la contrainte d’unicite des creneaux passe par constraint_func classique, exactement comme dans le cas coloration de graphe.
  2. Quiescence + verification globale : avant de retourner la solution, ABTSystem attend que la file de messages soit vide puis appelle _verify_global_constraints qui inspecte chaque arete du graphe (ici toutes les paires d’hopitaux). Une affectation Lundi_AM = Lundi_AM serait rejetee par cette verification finale.
  3. Confidentialite preservee : les rapports agents_with_access: [] montrent qu’aucun hopital n’a divulgue ses contraintes privees. La resolution se fait uniquement via la contrainte publique d’unicite.

Lecture du rapport de confidentialite :

Champ Signification
privacy_level Niveau declare a la construction (high ici)
agents_with_access Liste des agents a qui on a explicitement donne acces via reveal_constraint_to
private_constraints_count Nombre de contraintes privees ajoutees a l’agent

Dans ce scénario simple, aucune contrainte privee n’est ajoutee : c’est l’API qui est illustree, pas son interaction avec le solveur. Pour aller plus loin, on ajouterait des PrivateConstraint avec une logique d’evaluation reelle (cf section “Limites” plus bas) et on mesurerait combien d’information chaque hopital doit reveler pour atteindre une solution.

Points cles :

  • L’orchestration ABT + verification globale rend l’allocation fiable : pas de creneau partage entre deux hopitaux.
  • La couche privacy preserve la confidentialite des contraintes internes mais ne remplace pas la contrainte publique d’unicite ; elle s’ajoute.
  • Pour un usage production (medical, finance), il faudrait completer la couche privacy avec du vrai chiffrement (homomorphe) ou un protocole SMPC, comme detaille dans la section suivante.

6. Comparaison des algorithmes DisCSP

Benchmark synthetique

def benchmark_discsp(n_agents: int, domain_size: int,
                     constraint_density: float, n_runs: int = 5):
    """
    Compare les performances d'ABT et d'AWC sur des instances aleatoires.

    Parameters
    ----------
    n_agents : nombre d'agents
    domain_size : taille du domaine
    constraint_density : probabilite de contrainte entre deux agents
    n_runs : nombre d'executions
    """
    results = {'ABT': [], 'AWC': []}

    for run in range(n_runs):
        domain = list(range(domain_size))
        edges = []
        constraint_funcs = {}

        for i in range(n_agents):
            for j in range(i + 1, n_agents):
                if random.random() < constraint_density:
                    edges.append((i, j))
                    forbidden = (random.randint(0, domain_size - 1),
                                 random.randint(0, domain_size - 1))
                    constraint_funcs[(i, j)] = forbidden

        def build_agents(agent_cls):
            agents = {}
            for i in range(n_agents):
                neighbors = [n for e in edges for n in e if i in e and n != i]
                relevant_constraints = {(min(k[0], k[1]), max(k[0], k[1])): v
                                        for k, v in constraint_funcs.items() if i in k}

                def constraint_func(v1, val1, v2, val2, rc=relevant_constraints):
                    edge = (min(v1, v2), max(v1, v2))
                    if edge in rc:
                        forb = rc[edge]
                        if v1 < v2 and (val1, val2) == forb:
                            return False
                        if v1 > v2 and (val2, val1) == forb:
                            return False
                    return True

                agents[i] = agent_cls(i, domain.copy(), constraint_func, neighbors)
            return agents

        max_it = 10000

        system_abt = ABTSystem(build_agents(ABTAgent))
        start = datetime.now()
        solution_abt = system_abt.run(max_iterations=max_it)
        time_abt = (datetime.now() - start).total_seconds()
        results['ABT'].append({
            'time': time_abt,
            'messages': system_abt.total_messages,
            'nogoods': system_abt.total_nogoods,
            'solved': solution_abt is not None
        })

        system_awc = ABTSystem(build_agents(AWCAgent))
        start = datetime.now()
        solution_awc = system_awc.run(max_iterations=max_it)
        time_awc = (datetime.now() - start).total_seconds()
        results['AWC'].append({
            'time': time_awc,
            'messages': system_awc.total_messages,
            'nogoods': system_awc.total_nogoods,
            'solved': solution_awc is not None
        })

    return results


def _print_bench_summary(name: str, rows: List[dict]):
    print(f"\nResultats {name}:")
    for i, r in enumerate(rows):
        status = "Resolu" if r['solved'] else "Non resolu"
        print(f"  Run {i+1}: {status}, {r['messages']} messages, "
              f"{r['nogoods']} nogoods, {r['time']:.3f}s")
    avg_m = sum(r['messages'] for r in rows) / len(rows)
    avg_n = sum(r['nogoods'] for r in rows) / len(rows)
    sr = sum(1 for r in rows if r['solved']) / len(rows)
    print(f"\nMoyennes {name}:")
    print(f"  Messages: {avg_m:.1f}")
    print(f"  Nogoods: {avg_n:.1f}")
    print(f"  Taux de succes: {sr*100:.1f}%")


print("=== Benchmark DisCSP ===")
random.seed(42)
results = benchmark_discsp(n_agents=5, domain_size=3,
                           constraint_density=0.5, n_runs=3)
_print_bench_summary('ABT', results['ABT'])
_print_bench_summary('AWC', results['AWC'])
=== Benchmark DisCSP ===

Resultats ABT:
  Run 1: Resolu, 10 messages, 0 nogoods, 0.000s
  Run 2: Resolu, 10 messages, 0 nogoods, 0.000s
  Run 3: Resolu, 10 messages, 0 nogoods, 0.000s

Moyennes ABT:
  Messages: 10.0
  Nogoods: 0.0
  Taux de succes: 100.0%

Resultats AWC:
  Run 1: Resolu, 10 messages, 0 nogoods, 0.000s
  Run 2: Resolu, 10 messages, 0 nogoods, 0.000s
  Run 3: Resolu, 10 messages, 0 nogoods, 0.000s

Moyennes AWC:
  Messages: 10.0
  Nogoods: 0.0
  Taux de succes: 100.0%

Interpretation des résultats du benchmark

Lecture : le benchmark genere n_runs instances aleatoires de coloration de graphe avec n_agents agents, un domaine de taille domain_size, et une densite de contraintes constraint_density. Pour chaque instance, ABT et AWC sont executes jusqu’a quiescence.

Ordres de grandeur attendus (n_agents=5, domain_size=3, density=0.5) :

Metrique ABT AWC Lecture
Messages 10-50 similaire ou un peu moins trafic d’ok? + nogood + addlink
Nogoods 0-10 0-10 depend du nombre de conflits rencontres
Taux de succes 60-100% 60-100% depend de la satisfiabilite des instances
Temps < 50 ms < 50 ms simulation FIFO en RAM

Comparaison ABT vs AWC :

  • Sur des instances peu contraintes, les deux convergent en quelques messages : les chiffres se ressemblent.
  • Sur des instances denses, AWC peut etre plus rapide en messages car il promeut dynamiquement les agents qui accumulent les nogoods (leur priorite augmente, ce qui change l’ordre de propagation et evite des conflits ulterieurs).
  • AWC paye ce gain par un cout : a chaque promotion, le système reordonnance toutes les priorites et rediffuse les ok? (_on_awc_reorder). Sur les petites instances, ce cout peut effacer le benefice.

Si une instance n’est pas resolue (Resolu = False) :

  • Soit l’instance est insatisfiable (les contraintes aleatoires bloquent toute affectation)
  • Soit max_iterations (ici 10 000) a ete atteint avant la quiescence

A retenir : un benchmark DisCSP n’est pas un classement absolu, c’est une mesure de comportement sur une distribution d’instances. Pour comparer rigoureusement ABT et AWC, il faut faire varier n_agents, density, et tracer messages/nogoods en fonction de ces paramètres.

7. Exemple guide

Les exercices suivants reutilisent les classes ABTAgent, ABTSystem, AWCAgent et PrivacyPreservingAgent définies plus haut et les appliquent a des scénarios classiques : N-reines distribuees, comparaison ABT/AWC, negociation sous préférences secretes et mesure de la fuite d’information.

Exemple guide 1 : N-reines distribuees

Chaque agent contrôle une colonne de l’echiquier ; son domaine est [0, n-1] (la ligne de sa reine). La contrainte binaire : deux colonnes ne doivent partager ni ligne ni diagonale.

# Exemple resolu : N-reines distribuees avec ABT


def nqueens_constraint(col1, row1, col2, row2):
    """Contrainte : deux reines ne partagent ni ligne ni diagonale."""
    if row1 == row2:
        return False
    if abs(col1 - col2) == abs(row1 - row2):
        return False
    return True


def solve_nqueens_distributed(n: int = 6, max_iter: int = 20000) -> Optional[Dict[int, int]]:
    """Resout les N-reines : un agent par colonne, ligne dans [0, n-1]."""
    agents = {}
    for col in range(n):
        agents[col] = ABTAgent(
            agent_id=col,
            domain=list(range(n)),
            constraint_func=nqueens_constraint,
            neighbors=[c for c in range(n) if c != col],
        )
    system = ABTSystem(agents)
    solution = system.run(max_iterations=max_iter)
    return solution, system


def verify_nqueens(solution: Dict[int, int]) -> bool:
    """Verifie qu'une solution N-reines est valide (pas de conflit ligne/diag)."""
    cols = sorted(solution.keys())
    for i in range(len(cols)):
        for j in range(i + 1, len(cols)):
            c1, c2 = cols[i], cols[j]
            if not nqueens_constraint(c1, solution[c1], c2, solution[c2]):
                return False
    return True


def render_board(solution: Dict[int, int]) -> str:
    n = len(solution)
    lines = []
    for row in range(n):
        line = []
        for col in range(n):
            line.append('Q' if solution.get(col) == row else '.')
        lines.append(' '.join(line))
    return '\n'.join(lines)


# Resolution pour N=6 (l'implementation ABT simplifiee converge sur les petites instances)
random.seed(0)
sol_q, sys_q = solve_nqueens_distributed(n=6)
print(f"Solution 6-reines : {sol_q}")
print(f"Messages : {sys_q.total_messages}, nogoods : {sys_q.total_nogoods}")
print(f"Solution valide ? {verify_nqueens(sol_q) if sol_q else 'Aucune solution'}")
if sol_q and verify_nqueens(sol_q):
    print("\nPlateau :")
    print(render_board(sol_q))
Solution 6-reines : {0: 1, 1: 3, 2: 5, 3: 0, 4: 2, 5: 4}
Messages : 442, nogoods : 110
Solution valide ? True

Plateau :
. . . Q . .
Q . . . . .
. . . . Q .
. Q . . . .
. . . . . Q
. . Q . . .

Exercice 1b : Coloration de graphe distribuee avec 5 couleurs

Enonce : Utilisez ABTSystem pour resoudre un problème de coloration de graphe avec 5 noeuds et 5 couleurs.

Graphe (topologie différente de l’exemple) : - Aretes : 0-1, 0-2, 1-3, 2-3, 3-4 - Domaine : {R, G, B, Y, P} (Rouge, Vert, Bleu, Jaune, Violet)

Consignes : 1. Inspirez-vous de l’exemple de coloration 4-noeuds de l’exemple ci-dessus 2. Verifiez que la solution est valide (pas de conflit sur les aretes) 3. Affichez le nombre total de messages echanges

# Exercice 1b : Coloration de graphe distribuee avec 5 couleurs

# Exercice: definissez le graphe et le domaine
# graph_edges_5 = [(0, 1), (0, 2), (1, 3), (2, 3), (3, 4)]
# domain_5 = ['R', 'G', 'B', 'Y', 'P']

# Exercice: creez les agents ABT et le systeme
# Indice : utilisez ABTAgent et ABTSystem comme dans l'exemple

# Votre code ici
print("Exercice a completer")
Exercice a completer

Exemple guide 2 : Comparaison ABT vs AWC

Generez des instances aleatoires de coloration de graphe avec densite variable (fraction d’aretes presentes) et comparez les metriques ABT vs AWC : nombre total de messages, nogoods echanges, taux de solutions trouvees. L’implementation AWC du notebook augmente la priorite d’un agent qui accumule les conflits ; on s’attend a un avantage sur les instances denses.

# Exemple resolu : Comparaison ABT vs AWC sur coloration aleatoire


def _random_coloring_problem(n_agents: int, domain_size: int, density: float, rng: random.Random):
    """Retourne (edges, constraint_func, domain)."""
    edges = [(i, j) for i in range(n_agents) for j in range(i + 1, n_agents)
             if rng.random() < density]
    edge_set = {(min(a, b), max(a, b)) for a, b in edges}

    def constraint(v1, val1, v2, val2):
        if (min(v1, v2), max(v1, v2)) in edge_set:
            return val1 != val2
        return True

    return edges, constraint, list(range(domain_size))


def _run(agent_cls, n_agents, edges, constraint_func, domain, max_iter=2000):
    agents = {}
    for i in range(n_agents):
        neighbors = [other for e in edges for other in e if i in e and other != i]
        agents[i] = agent_cls(i, list(domain), constraint_func, neighbors)
    system = ABTSystem(agents)
    solution = system.run(max_iterations=max_iter)
    return {
        'solved':   solution is not None,
        'messages': system.total_messages,
        'nogoods':  system.total_nogoods,
    }


def compare_abt_awc(n_agents=6, domain_size=3, densities=(0.3, 0.5, 0.7), runs=5, seed=42):
    """Compare ABT et AWC sur plusieurs densites."""
    rng = random.Random(seed)
    summary = []
    for d in densities:
        abt_stats = {'solved': 0, 'messages': [], 'nogoods': []}
        awc_stats = {'solved': 0, 'messages': [], 'nogoods': []}
        for _ in range(runs):
            edges, cons, dom = _random_coloring_problem(n_agents, domain_size, d, rng)

            r_abt = _run(ABTAgent, n_agents, edges, cons, dom)
            r_awc = _run(AWCAgent, n_agents, edges, cons, dom)

            for stats, r in ((abt_stats, r_abt), (awc_stats, r_awc)):
                stats['solved'] += int(r['solved'])
                stats['messages'].append(r['messages'])
                stats['nogoods'].append(r['nogoods'])

        summary.append({
            'density':  d,
            'abt_success': abt_stats['solved'] / runs,
            'awc_success': awc_stats['solved'] / runs,
            'abt_msgs':    np.mean(abt_stats['messages']),
            'awc_msgs':    np.mean(awc_stats['messages']),
            'abt_nogoods': np.mean(abt_stats['nogoods']),
            'awc_nogoods': np.mean(awc_stats['nogoods']),
        })
    return summary


results = compare_abt_awc()
header = f"{'density':>8} {'abt_suc':>8} {'awc_suc':>8} {'abt_msgs':>9} {'awc_msgs':>9} {'abt_ng':>8} {'awc_ng':>8}"
print(header)
print("-" * len(header))
for r in results:
    print(f"{r['density']:>8.2f} {r['abt_success']:>8.0%} {r['awc_success']:>8.0%} "
          f"{r['abt_msgs']:>9.1f} {r['awc_msgs']:>9.1f} "
          f"{r['abt_nogoods']:>8.1f} {r['awc_nogoods']:>8.1f}")
 density  abt_suc  awc_suc  abt_msgs  awc_msgs   abt_ng   awc_ng
----------------------------------------------------------------
    0.30      80%      80%      94.6      42.0     16.0      1.2
    0.50     100%      80%      26.0      52.2      0.4      1.6
    0.70      40%      20%     575.6     124.6    137.8      5.8

Exercice 2b : Impact de la densite de contraintes sur ABT

Enonce : Etudiez l’impact de la densite de contraintes sur les performances d’ABT. Faites varier la densite et mesurez le nombre de messages.

Paramètres : - N agents fixe a 6, domaine fixe a 3 couleurs - Densites a tester : 0.2, 0.4, 0.6, 0.8 - 10 instances par densite (moyenne)

Consignes : 1. Utilisez la fonction _random_coloring_problem de l’exemple 2. Tracez un graphique : densite (x) vs nombre de messages (y) 3. Analysez : a quelle densite ABT commence-t-il a peiner ?

# Exercice 2b : Impact de la densite de contraintes sur ABT

# Exercice: bouclez sur les densites [0.2, 0.4, 0.6, 0.8]
# Exercice: pour chaque densite, genereez 10 instances et mesurez les messages
# Indice : reutilisez _random_coloring_problem et ABTSystem

# Votre code ici
print("Exercice a completer")
Exercice a completer

Exemple guide 3 : Negociation multi-agent

4 agents se disputent 5 ressources (creneaux horaires). Chaque agent a une préférence secrete (ordre sur les ressources). Contrainte dure : AllDifferent – chaque agent recoit une ressource distincte. Objectif : mesurer l’utilite sociale (somme des préférences) de la solution sans que les agents ne revelent leur classement a autrui.

Le truc : on fait du PrivacyPreservingAgent + ordre d’essai des valeurs dicte par les préférences (les agents commencent par essayer leur ressource preferee). Les préférences restent locales a chaque agent.

# Exemple resolu : Negociation multi-agent avec preferences secretes


class NegotiationAgent(PrivacyPreservingAgent):
    """Agent ABT avec preferences secretes.

    Les preferences restent locales : elles ne figurent pas dans l'agent_view
    ni dans les nogoods envoyes aux autres. Elles guident uniquement l'**ordre
    d'essai** des valeurs via choose_value() (les valeurs preferees sont essayees
    en premier).
    """

    def __init__(self, agent_id: int, resources: List[str],
                 preferences: Dict[str, float],
                 constraint_func=None, neighbors=None):
        # Par defaut : contrainte AllDifferent (chaque agent prend une ressource distincte)
        def all_different(v1, val1, v2, val2):
            return val1 != val2

        if constraint_func is None:
            constraint_func = all_different
        if neighbors is None:
            neighbors = []

        super().__init__(agent_id, list(resources), constraint_func, neighbors,
                         privacy_level='high')
        self._preferences = dict(preferences)  # secret, ne sort jamais de l'agent

    def choose_value(self) -> Optional[Any]:
        """Essaye les ressources dans l'ordre decroissant de preference."""
        sorted_domain = sorted(self.domain,
                               key=lambda v: -self._preferences.get(v, 0.0))
        for val in sorted_domain:
            if self.check_consistency(val):
                return val
        return None

    def utility(self, allocation: str) -> float:
        return self._preferences.get(allocation, 0.0)


def run_negotiation(n_agents: int = 4, n_resources: int = 5, seed: int = 0) -> Dict:
    rng = random.Random(seed)
    resources = [f"slot_{i}" for i in range(n_resources)]

    # Chaque agent genere ses preferences en PRIVE
    private_prefs = {}
    for i in range(n_agents):
        scores = rng.sample(range(1, n_resources + 1), n_resources)
        private_prefs[i] = dict(zip(resources, scores))

    # Construction des agents
    neighbors_all = {i: [j for j in range(n_agents) if j != i] for i in range(n_agents)}
    agents = {
        i: NegotiationAgent(i, resources, private_prefs[i], neighbors=neighbors_all[i])
        for i in range(n_agents)
    }

    system = ABTSystem(agents)
    solution = system.run(max_iterations=10000)

    if solution is None:
        return {'status': 'FAILED'}

    # Utilites (chaque agent peut calculer la sienne sans devoiler le classement)
    utilities = {i: agents[i].utility(solution[i]) for i in range(n_agents)}
    social_welfare = sum(utilities.values())
    # Utilite maximale theorique : chaque agent obtient sa ressource preferee (n_resources), borne sup
    max_welfare = sum(max(private_prefs[i].values()) for i in range(n_agents))

    return {
        'status': 'OK',
        'solution': solution,
        'utilities': utilities,
        'social_welfare': social_welfare,
        'max_theoretical_welfare': max_welfare,
        'messages': system.total_messages,
    }


result = run_negotiation()
print(f"Statut   : {result['status']}")
if result['status'] == 'OK':
    print(f"Messages : {result['messages']}")
    print(f"Bien-etre social : {result['social_welfare']} / max theorique {result['max_theoretical_welfare']}")
    print("\nAllocation :")
    for agent_id, slot in result['solution'].items():
        u = result['utilities'][agent_id]
        print(f"  Agent {agent_id} -> {slot:8s}  (utilite privee = {u})")
Statut   : OK
Messages : 6
Bien-etre social : 19 / max theorique 20

Allocation :
  Agent 0 -> slot_1    (utilite privee = 5)
  Agent 1 -> slot_3    (utilite privee = 5)
  Agent 2 -> slot_0    (utilite privee = 5)
  Agent 3 -> slot_2    (utilite privee = 4)

Exercice 3b : Allocation de tâches avec préférences privees

Enonce : 5 agents doivent se repartir 8 tâches. Chaque agent a des préférences secretes (score de préférence pour chaque tâche).

Contraintes : - Chaque tâche est assignee a exactement un agent - Chaque agent a au maximum 2 tâches - Les préférences ne sont jamais revelees en clair

Consignes : 1. Inspirez-vous de NegotiationAgent de l’exemple 2. Utilisez PrivacyPreservingAgent comme classe de base 3. Affichez l’allocation finale et le score de satisfaction total

# Exercice 3b : Allocation de taches avec preferences privees

# Exercice: definissez 5 agents et 8 taches
# TASKS = ['T1', 'T2', 'T3', 'T4', 'T5', 'T6', 'T7', 'T8']
# Chaque agent a un score secret pour chaque tache

# Exercice: implementez le protocole de negociation
# Indice : proposez, evaluez avec preference secrete, acceptez/refusez

# Votre code ici
print("Exercice a completer")
Exercice a completer

Exemple guide 4 : Analyse de la fuite d’information

Dans ABT, chaque message ok? revele la valeur de l’expediteur a son destinataire. On mesure la fuite par :

\[\text{leakage}(A) = |\{(i, j) : \text{agent } i \text{ a envoye sa valeur a } j\}|\]

Le variant MinimalDisclosureAgent ci-dessous ne transmet la valeur qu’aux agents de basse priorite qui sont voisins de contrainte (pas a tous les agents lower-priority). Cela reduit la fuite quand le graphe de contraintes est sparse.

On compare les deux stratégies en comptant messages_sent par agent.

# Exemple resolu : Mesure de la fuite d'information (ABT vs MinimalDisclosure)


class MinimalDisclosureAgent(ABTAgent):
    """ABT modifie : n'envoie la valeur qu'aux lower-priority qui sont VOISINS."""

    def _send_ok_messages(self) -> List[Message]:
        messages = []
        for neighbor in self.lower_priority:
            if neighbor not in self.neighbors:
                continue  # fuite evitee : le non-voisin n'apprend rien
            messages.append(Message(
                sender=self.id,
                receiver=neighbor,
                msg_type='ok?',
                content=(self.id, self.value),
            ))
            self.messages_sent += 1
        return messages


def measure_leakage(agents: Dict[int, ABTAgent]) -> Dict:
    """Leakage = nombre total de revelations de valeurs (messages 'ok?' envoyes)."""
    per_agent = {i: a.messages_sent for i, a in agents.items()}
    total = sum(per_agent.values())
    return {'per_agent': per_agent, 'total': total}


def compare_privacy_levels(n_agents: int = 6, domain_size: int = 3,
                           density: float = 0.4, runs: int = 5, seed: int = 1):
    rng = random.Random(seed)
    rows = []
    for k in range(runs):
        edges, cons, dom = _random_coloring_problem(n_agents, domain_size, density, rng)

        # Standard ABT
        agents_std = {}
        for i in range(n_agents):
            nbrs = [n for e in edges for n in e if i in e and n != i]
            agents_std[i] = ABTAgent(i, list(dom), cons, nbrs)
        sys_std = ABTSystem(agents_std)
        sol_std = sys_std.run(max_iterations=2000)
        leak_std = measure_leakage(agents_std)

        # Minimal disclosure
        agents_min = {}
        for i in range(n_agents):
            nbrs = [n for e in edges for n in e if i in e and n != i]
            agents_min[i] = MinimalDisclosureAgent(i, list(dom), cons, nbrs)
        sys_min = ABTSystem(agents_min)
        sol_min = sys_min.run(max_iterations=2000)
        leak_min = measure_leakage(agents_min)

        rows.append({
            'run': k,
            'std_solved': sol_std is not None,
            'min_solved': sol_min is not None,
            'std_leak':   leak_std['total'],
            'min_leak':   leak_min['total'],
        })
    return rows


rows = compare_privacy_levels()
print(f"{'run':>4} {'std_ok':>7} {'min_ok':>7} {'std_leak':>9} {'min_leak':>9} {'reduction':>10}")
print("-" * 54)
for r in rows:
    red = 1 - (r['min_leak'] / r['std_leak']) if r['std_leak'] else 0
    print(f"{r['run']:>4} {str(r['std_solved']):>7} {str(r['min_solved']):>7} "
          f"{r['std_leak']:>9} {r['min_leak']:>9} {red:>10.0%}")

avg_std = np.mean([r['std_leak'] for r in rows])
avg_min = np.mean([r['min_leak'] for r in rows])
print(f"\nMoyenne fuite ABT standard   : {avg_std:.1f} revelations")
print(f"Moyenne fuite disclosure min : {avg_min:.1f} revelations")
print(f"Reduction moyenne : {1 - avg_min/avg_std:.0%}")
 run  std_ok  min_ok  std_leak  min_leak  reduction
------------------------------------------------------
   0    True    True        22         7        68%
   1    True    True        25        11        56%
   2    True    True        33        17        48%
   3    True    True        19         4        79%
   4    True    True        23         6        74%

Moyenne fuite ABT standard   : 24.4 revelations
Moyenne fuite disclosure min : 9.0 revelations
Reduction moyenne : 63%

Exercice 4b : Étude comparative de la vie privee dans DisCSP

Enonce : Comparez 3 niveaux de protection de la vie privee sur un problème de planification distribuee :

  1. ABT standard : aucune protection (baseline)
  2. Partial Disclosure : les agents ne revelent que les conflits
  3. Minimal Disclosure : les agents ne revelent que si une contrainte est violee

Mesurez pour chaque approche : - Nombre de messages echanges - Quantite d’information revelee (nombre de valeurs exposees) - Temps de convergence

Consignes : 1. Utilisez MinimalDisclosureAgent de l’exemple comme reference 2. Créez une variante PartialDisclosureAgent (entre ABT et MinimalDisclosure) 3. Tracez un graphique comparatif des 3 approches

# Exercice 4b : Etude comparative de la vie privee dans DisCSP

# Exercice: creez la classe PartialDisclosureAgent
# Indice : entre ABTAgent (tout revele) et MinimalDisclosureAgent (rien ne revele)

# Exercice: executez les 3 approches sur le meme probleme
# Exercice: mesurez et comparez messages, informations revelees, convergence

# Votre code ici
print("Exercice a completer")
Exercice a completer

References

Papiers fondateurs

  • Yokoo, M., Durfee, E. H., Ishida, T., & Kuwabara, K. (1992). Distributed constraint satisfaction for formalizing distributed problem solving. ICDCS.
  • Yokoo, M. (1995). Asynchronous weak-commitment search for solving large-scale distributed constraint satisfaction problems. ICMAS.

Livres et surveys

  • Yokoo, M. (2001). Distributed Constraint Satisfaction: Foundations of Cooperation in Multi-agent Systems. Springer.
  • Faltings, B., & Yokoo, M. (2005). Introduction: Special Issue on Distributed Constraint Satisfaction. Artificial Intelligence.

Extensions modernes

  • Private DisCSP (Silaghi et al., 2007)
  • Distributed Breakout Algorithm (Yokoo & Hirayama, 1996)
  • DisCSP avec incertitude (besoins de probabilites)
# Cellule finale - Resume du notebook
print("=== Resume CSP-9-Distributed: CSP Distribues ===")
print("")
print("Concepts couverts:")
print("1. Formalisation DisCSP (agents, contraintes inter-agent)")
print("2. Asynchronous Backtracking (ABT) - algorithme de base")
print("3. Messages ok?, nogood, addlink, stop")
print("4. Apprentissage par nogoods")
print("5. Asynchronous Weak-Commitment (AWC) - reordonnancement dynamique")
print("6. Privacy-preserving CSP - protection des contraintes privees")
print("7. Application: Ordonnancement multi-hopital")
print("")
print("Prochaines etapes:")
print("- Explorer Distributed Breakout pour l'optimisation")
print("- Combiner avec des techniques de ML pour l'apprentissage de contraintes")
print("- Appliquer aux smart grids et reseaux peer-to-peer")
=== Resume CSP-9-Distributed: CSP Distribues ===

Concepts couverts:
1. Formalisation DisCSP (agents, contraintes inter-agent)
2. Asynchronous Backtracking (ABT) - algorithme de base
3. Messages ok?, nogood, addlink, stop
4. Apprentissage par nogoods
5. Asynchronous Weak-Commitment (AWC) - reordonnancement dynamique
6. Privacy-preserving CSP - protection des contraintes privees
7. Application: Ordonnancement multi-hopital

Prochaines etapes:
- Explorer Distributed Breakout pour l'optimisation
- Combiner avec des techniques de ML pour l'apprentissage de contraintes
- Appliquer aux smart grids et reseaux peer-to-peer

Synthese et bonnes pratiques

Quand utiliser DisCSP ?

Scénario DisCSP approprie ? Algorithme recommande
Agents independants avec confidentialite Oui ABT + Privacy-preserving
Problemes très difficiles Oui AWC (reordonnancement)
Passage a l’echelle massif Oui Distributed Breakout
Coordination simple, confiance totale Non Centralise (plus simple)
Real-time strict Non Latence communication trop elevee

Points cles a retenir

  1. ABT est l’algorithme de base, simple et correct
  2. AWC ameliore les performances sur les instances difficiles
  3. Privacy-preserving est crucial pour les applications reelles
  4. Communication asynchrone = robustesse mais complexite accrue
  5. Nogoods = apprentissage distribue, mais attention a l’explosion

Conclusion

Ce notebook a presente les contraintes distribuees (DisCSP), ou plusieurs agents cooperent sans qu’aucun ne connaisse le problème global.

Ce que nous avons appris

Algorithme Principe Forces Limites
ABT Messages ok?/nogood, ordre fixe Correct et complet, simple a implementer Ordre fixe = blocages frequents
AWC Reordonnancement dynamique des priorites Ameliore les instances difficiles Surcout communication
Privacy-Preserving Evaluation chiffree des contraintes Protection des données sensibles Overhead cryptographique

Lecons principales

  1. Nogood learning est l’inference distribuee equivalente au conflict-directed backjumping centralise, mais attention a l’explosion combinatoire de la memoire
  2. La privacy est un enjeu reel : dans le cas multi-hopital, chaque etablissement ne peut pas reveler ses contraintes internes aux autres
  3. Le compromis asynchroniete vs complexite : ABT ne demande pas de synchronisation globale, mais le nombre de messages peut exploser (6-Queens : 442 messages, 110 nogoods)

Ce notebook conclut la serie CSP (CSP-1 a CSP-9). Pour les applications concretes, voir les notebooks App-1 a App-18.

Retour au sommaire : Part2-CSP | Search

Retour au sommet