CSP-2 : Propagation de Contraintes et Consistance

Navigation : << CSP-1-Fondamentaux | Index | CSP-3-Avance >>

Propagation de Contraintes et Consistance

Ce notebook explore les techniques de propagation de contraintes qui permettent de reduire l’espace de recherche avant et pendant la resolution d’un CSP. Au lieu de simplement verifier les contraintes après chaque assignation (backtracking), ces techniques eliminent proactivement les valeurs impossibles des domaines.

Objectifs d’apprentissage

A la fin de ce notebook, vous saurez : 1. Distinguer les niveaux de consistance : noeud, arc, chemin 2. Implementer l’algorithme AC-3 pour la consistance d’arc 3. Integrer le Forward Checking avec le backtracking 4. Combiner AC-3 et backtracking dans l’algorithme MAC 5. Comparer experimentalement Backtracking, FC et MAC

Prerequis

  • CSP-1 : formalisme CSP, backtracking, heuristiques MRV/LCV
  • Bases de Python : recursion, dictionnaires, files (deque)

Duree estimee : 45 minutes

Lien avec d’autres series

Voir les notebooks App-6 (Minesweeper) et App-7 (Wordle) pour des applications utilisant la consistance d’arc.


1. Pourquoi la propagation de contraintes ? (~5 min)

Dans le notebook précédent (CSP-1), nous avons vu que le backtracking detecte les conflits au moment de l’assignation. Cependant, il ne tire pas pleinement parti de la structure des contraintes : il attend de tenter une assignation pour decouvrir un conflit.

Idee cle : au lieu d’attendre passivement, on peut propager les consequences de chaque assignation pour eliminer des valeurs impossibles dans les domaines des autres variables. C’est la propagation de contraintes.

Le compromis fondamental

Approche Cout de propagation Reduction de l’espace Quand l’utiliser
Backtracking pur Aucun Minimale Petits problemes
Forward Checking Faible Moderee Problemes moyens
AC-3 seul Modere Forte Pre-traitement
MAC (AC-3 + BT) Eleve Maximale Problemes difficiles

Niveaux de consistance

La consistance peut etre assuree a différents niveaux, du plus simple au plus fort :

\[\text{Node Consistency} \subset \text{Arc Consistency} \subset \text{Path Consistency} \subset \text{k-Consistency}\]

Plus le niveau est fort, plus l’elagage est important, mais plus le cout de propagation est eleve.

# Imports pour tout le notebook
import sys
import copy
import time
import matplotlib.pyplot as plt
import matplotlib.patches as mpatches
import numpy as np
from collections import deque

# Helpers partages de la serie Search
sys.path.insert(0, '..')
from search_helpers import draw_csp_graph, benchmark_table, plot_benchmark

%matplotlib inline

print("Imports OK")
Imports OK

Classe CSP (rappel de CSP-1)

Nous reutilisons la classe CSP définie dans le notebook précédent, avec quelques méthodes supplementaires pour la propagation.

class CSP:
    """Probleme de Satisfaction de Contraintes (CSP).

    Represente un CSP binaire avec variables, domaines, voisins
    et une fonction de contrainte.
    """

    def __init__(self, variables, domains, neighbors, constraint_func):
        self.variables = variables
        self.domains = {v: list(d) for v, d in domains.items()}
        self.neighbors = neighbors
        self.constraint_func = constraint_func
        self.n_assigns = 0
        self.n_backtracks = 0

    def consistent(self, var, val, assignment):
        """Verifie si (var=val) est consistant avec l'assignation partielle."""
        for other_var in self.neighbors[var]:
            if other_var in assignment:
                if not self.constraint_func(var, val, other_var, assignment[other_var]):
                    return False
        return True

    def is_complete(self, assignment):
        """Verifie si toutes les variables sont assignees."""
        return len(assignment) == len(self.variables)

    def is_solution(self, assignment):
        """Verifie si l'assignation est une solution (complete et consistante)."""
        if not self.is_complete(assignment):
            return False
        for var in self.variables:
            if not self.consistent(var, assignment[var], assignment):
                return False
        return True

    def reset_counters(self):
        """Reinitialise les compteurs."""
        self.n_assigns = 0
        self.n_backtracks = 0

    def copy_domains(self):
        """Retourne une copie profonde des domaines."""
        return {v: list(d) for v, d in self.domains.items()}

    def get_arcs(self):
        """Retourne la liste de tous les arcs (Xi, Xj) du CSP."""
        arcs = []
        for var in self.variables:
            for neighbor in self.neighbors[var]:
                arcs.append((var, neighbor))
        return arcs

    def get_constraints_list(self):
        """Retourne la liste des paires (var1, var2) de contraintes (sans doublons)."""
        constraints = []
        seen = set()
        for var in self.variables:
            for neighbor in self.neighbors[var]:
                pair = tuple(sorted([var, neighbor]))
                if pair not in seen:
                    seen.add(pair)
                    constraints.append(pair)
        return constraints

print("Classe CSP definie.")
Classe CSP definie.

Definissons également les problemes de reference que nous utiliserons tout au long du notebook : la coloration de l’Australie et les N-Reines.

# === Problemes de reference ===

# --- Coloration de l'Australie ---
australia_vars = ['WA', 'NT', 'SA', 'Q', 'NSW', 'V', 'T']
australia_domains = {v: ['Rouge', 'Vert', 'Bleu'] for v in australia_vars}
australia_neighbors = {
    'WA':  ['NT', 'SA'],
    'NT':  ['WA', 'SA', 'Q'],
    'SA':  ['WA', 'NT', 'Q', 'NSW', 'V'],
    'Q':   ['NT', 'SA', 'NSW'],
    'NSW': ['Q', 'SA', 'V'],
    'V':   ['SA', 'NSW'],
    'T':   []
}

def different_values(var1, val1, var2, val2):
    """Contrainte : deux variables voisines doivent avoir des valeurs differentes."""
    return val1 != val2

def make_australia_csp():
    """Cree une nouvelle instance du CSP de coloration de l'Australie."""
    return CSP(australia_vars, australia_domains,
               australia_neighbors, different_values)

# --- N-Reines ---
def make_nqueens_csp(n):
    """Cree un CSP pour le probleme des N-Reines."""
    variables = list(range(n))
    domains = {col: list(range(n)) for col in variables}
    neighbors = {col: [c for c in variables if c != col] for col in variables}

    def queens_constraint(c1, r1, c2, r2):
        if r1 == r2:
            return False
        if abs(c1 - c2) == abs(r1 - r2):
            return False
        return True

    return CSP(variables, domains, neighbors, queens_constraint)

# --- Visualisation N-Reines ---
def draw_queens(solution, n, title="Solution N-Reines"):
    """Visualise la solution du probleme des N-Reines."""
    fig, ax = plt.subplots(figsize=(max(5, n * 0.7), max(5, n * 0.7)))
    for row in range(n):
        for col in range(n):
            color = '#F0D9B5' if (row + col) % 2 == 0 else '#B58863'
            rect = plt.Rectangle((col, n - 1 - row), 1, 1,
                                 facecolor=color, edgecolor='black')
            ax.add_patch(rect)
    if solution:
        for col, row in solution.items():
            ax.text(col + 0.5, n - 1 - row + 0.5, 'Q',
                    ha='center', va='center', fontsize=max(8, 24 - n),
                    fontweight='bold', color='darkred')
    ax.set_xlim(0, n)
    ax.set_ylim(0, n)
    ax.set_aspect('equal')
    ax.set_xticks(range(n))
    ax.set_yticks(range(n))
    ax.set_xticklabels(range(n))
    ax.set_yticklabels(range(n - 1, -1, -1))
    ax.set_xlabel('Colonne')
    ax.set_ylabel('Ligne')
    ax.set_title(title, fontsize=13, fontweight='bold')
    plt.tight_layout()
    return fig

# Heuristique MRV (rappel de CSP-1)
def select_mrv(csp, assignment, domains):
    """Heuristique MRV : choisir la variable avec le moins de valeurs viables."""
    unassigned = [v for v in csp.variables if v not in assignment]
    return min(unassigned, key=lambda v: len(domains[v]))

print("Problemes de reference et utilitaires definis.")
Problemes de reference et utilitaires definis.

2. Node Consistency (~5 min)

La consistance de noeud (node consistency) est la forme la plus simple de propagation. Elle ne concerne que les contraintes unaires – celles qui portent sur une seule variable.

Definition

Une variable \(X_i\) est node-consistent si et seulement si toutes les valeurs de son domaine \(D_i\) satisfont les contraintes unaires portant sur \(X_i\).

\[\text{Node-consistent}(X_i) \iff \forall v \in D_i, \text{les contraintes unaires sur } X_i \text{ sont satisfaites pour } v\]

Exemple

Variable Domaine initial Contrainte unaire Domaine après NC
\(X\) \(\{1, 2, 3, 4, 5\}\) \(X > 2\) \(\{3, 4, 5\}\)
\(Y\) \(\{a, b, c\}\) \(Y \neq a\) \(\{b, c\}\)
\(Z\) \(\{1, 2, 3\}\) (aucune) \(\{1, 2, 3\}\) (inchange)
def node_consistency(domains, unary_constraints):
    """Applique la consistance de noeud.

    Args:
        domains: dict variable -> liste de valeurs
        unary_constraints: dict variable -> fonction(valeur) -> bool

    Returns:
        domains modifies (en place)
    """
    for var, constraint in unary_constraints.items():
        if var in domains:
            domains[var] = [v for v in domains[var] if constraint(v)]
    return domains


# Exemple : variable X dans {1,2,3,4,5} avec X > 2
example_domains = {
    'X': [1, 2, 3, 4, 5],
    'Y': ['a', 'b', 'c'],
    'Z': [1, 2, 3]
}

unary = {
    'X': lambda v: v > 2,
    'Y': lambda v: v != 'a'
}

print("Avant node consistency :")
for var, dom in example_domains.items():
    print(f"  {var}: {dom}")

node_consistency(example_domains, unary)

print("\nApres node consistency :")
for var, dom in example_domains.items():
    print(f"  {var}: {dom}")
Avant node consistency :
  X: [1, 2, 3, 4, 5]
  Y: ['a', 'b', 'c']
  Z: [1, 2, 3]

Apres node consistency :
  X: [3, 4, 5]
  Y: ['b', 'c']
  Z: [1, 2, 3]

Interpretation : node consistency

Sortie obtenue : les domaines de X et Y sont reduits par les contraintes unaires, Z reste inchange.

Variable Avant Après Valeurs eliminees
X {1,2,3,4,5} {3,4,5} 1, 2 (ne satisfont pas X > 2)
Y {a,b,c} {b,c} a (ne satisfait pas Y != a)
Z {1,2,3} {1,2,3} aucune (pas de contrainte unaire)

Points cles : 1. La consistance de noeud est triviale a realiser : un simple filtrage lineaire 2. Elle est toujours appliquee en premier, avant toute autre forme de propagation 3. En pratique, les contraintes unaires sont souvent déjà integrees dans les domaines initiaux

Limitation : la consistance de noeud ne regarde pas les relations entre variables. Pour cela, il faut passer a la consistance d’arc.


3. Arc Consistency et AC-3 (~12 min)

La consistance d’arc (arc consistency) est le niveau de propagation le plus utilise en pratique. Elle considere les contraintes binaires entre paires de variables.

Definition

Un arc \((X_i, X_j)\) est arc-consistent si pour chaque valeur \(a \in D_i\), il existe au moins une valeur \(b \in D_j\) telle que la contrainte entre \(X_i\) et \(X_j\) est satisfaite.

\[\text{Arc-consistent}(X_i, X_j) \iff \forall a \in D_i, \exists b \in D_j : C(X_i = a, X_j = b)\]

Un CSP est arc-consistent si tous ses arcs sont arc-consistants.

Algorithme AC-3

AC-3 (Arc Consistency Algorithm #3) maintient une file d’arcs a traiter. Pour chaque arc \((X_i, X_j)\) : 1. Pour chaque valeur \(a\) de \(D_i\), verifier s’il existe un support dans \(D_j\) 2. Si une valeur \(a\) n’a aucun support, la retirer de \(D_i\) 3. Si \(D_i\) a ete modifie, ajouter a la file tous les arcs \((X_k, X_i)\) pour \(k \neq j\)

Complexite

  • \(e\) = nombre d’arcs, \(d\) = taille maximale d’un domaine
  • Chaque arc est insere dans la file au plus \(d\) fois (un domaine perd au plus \(d\) valeurs)
  • Pour chaque arc, la verification du support coute \(O(d^2)\)
  • Complexite totale : \(O(e \cdot d^3)\)

Implementons d’abord la fonction revise qui traite un arc unique, puis l’algorithme AC-3 complet.

def revise(csp, xi, xj, domains):
    """Rend l'arc (Xi, Xj) arc-consistent.

    Retire de domains[xi] les valeurs qui n'ont aucun support dans domains[xj].

    Returns:
        True si domains[xi] a ete modifie, False sinon.
    """
    revised = False
    to_remove = []

    for val_i in domains[xi]:
        # Chercher un support : au moins une valeur de Xj compatible
        has_support = False
        for val_j in domains[xj]:
            if csp.constraint_func(xi, val_i, xj, val_j):
                has_support = True
                break
        if not has_support:
            to_remove.append(val_i)
            revised = True

    for val in to_remove:
        domains[xi].remove(val)

    return revised


def ac3(csp, domains=None, arcs=None, verbose=False):
    """Algorithme AC-3 : rend le CSP arc-consistent.

    Args:
        csp: le CSP
        domains: domaines courants (modifies en place). Si None, utilise csp.domains.
        arcs: arcs initiaux a traiter. Si None, tous les arcs du CSP.
        verbose: afficher la trace.

    Returns:
        True si le CSP est encore soluble (aucun domaine vide),
        False si un domaine est devenu vide (echec).
    """
    if domains is None:
        domains = csp.domains

    # Initialiser la file avec tous les arcs
    if arcs is None:
        queue = deque(csp.get_arcs())
    else:
        queue = deque(arcs)

    n_revisions = 0

    while queue:
        xi, xj = queue.popleft()

        if revise(csp, xi, xj, domains):
            n_revisions += 1

            if verbose:
                print(f"  REVISE({xi}, {xj}) -> D({xi}) = {domains[xi]}")

            if len(domains[xi]) == 0:
                if verbose:
                    print(f"  ECHEC : domaine de {xi} vide !")
                return False  # Domaine vide : echec

            # Ajouter les arcs (Xk, Xi) pour tous les voisins Xk != Xj
            for xk in csp.neighbors[xi]:
                if xk != xj:
                    queue.append((xk, xi))

    if verbose:
        print(f"  AC-3 termine : {n_revisions} revisions effectuees.")

    return True  # Tous les domaines sont non vides

print("Fonctions revise() et ac3() definies.")
Fonctions revise() et ac3() definies.

Application : AC-3 sur la coloration de l’Australie

Appliquons AC-3 a la coloration de l’Australie et observons les reductions de domaines. Rappelons que chaque variable commence avec le domaine {Rouge, Vert, Bleu}.

# AC-3 sur la coloration de l'Australie (domaines complets)
csp_aus = make_australia_csp()
domains_aus = csp_aus.copy_domains()

print("Domaines AVANT AC-3 :")
for var in australia_vars:
    print(f"  {var:>3} : {domains_aus[var]}")

print("\nExecution de AC-3 :")
result = ac3(csp_aus, domains_aus, verbose=True)

print(f"\nResultat : {'Consistant' if result else 'Echec'}")
print("\nDomaines APRES AC-3 :")
for var in australia_vars:
    print(f"  {var:>3} : {domains_aus[var]}")
Domaines AVANT AC-3 :
   WA : ['Rouge', 'Vert', 'Bleu']
   NT : ['Rouge', 'Vert', 'Bleu']
   SA : ['Rouge', 'Vert', 'Bleu']
    Q : ['Rouge', 'Vert', 'Bleu']
  NSW : ['Rouge', 'Vert', 'Bleu']
    V : ['Rouge', 'Vert', 'Bleu']
    T : ['Rouge', 'Vert', 'Bleu']

Execution de AC-3 :
  AC-3 termine : 0 revisions effectuees.

Resultat : Consistant

Domaines APRES AC-3 :
   WA : ['Rouge', 'Vert', 'Bleu']
   NT : ['Rouge', 'Vert', 'Bleu']
   SA : ['Rouge', 'Vert', 'Bleu']
    Q : ['Rouge', 'Vert', 'Bleu']
  NSW : ['Rouge', 'Vert', 'Bleu']
    V : ['Rouge', 'Vert', 'Bleu']
    T : ['Rouge', 'Vert', 'Bleu']

Interpretation : AC-3 sans assignation prealable

Sortie obtenue : AC-3 ne reduit aucun domaine sur la coloration australienne sans assignation prealable.

Variable Domaine avant Domaine après Reduction
WA, NT, … {R, V, B} {R, V, B} Aucune

Pourquoi ? Pour chaque valeur de chaque variable, il existe toujours un support dans les voisins (car 3 couleurs pour une contrainte != laisse toujours 2 choix possibles). AC-3 ne peut rien eliminer.

Lecon : AC-3 sur les domaines initiaux n’est pas toujours utile. Sa puissance apparait surtout après une assignation, quand les domaines commencent a se reduire.

AC-3 après une assignation

Observons ce qui se passe quand on fixe WA = Rouge, puis qu’on applique AC-3.

# AC-3 apres assignation WA = Rouge
csp_aus2 = make_australia_csp()
domains_aus2 = csp_aus2.copy_domains()

# Simuler l'assignation WA = Rouge en reduisant le domaine
domains_aus2['WA'] = ['Rouge']

print("Domaines apres WA = Rouge :")
for var in australia_vars:
    print(f"  {var:>3} : {domains_aus2[var]}")

print("\nExecution de AC-3 :")
result2 = ac3(csp_aus2, domains_aus2, verbose=True)

print(f"\nResultat : {'Consistant' if result2 else 'Echec'}")
print("\nDomaines APRES AC-3 :")
for var in australia_vars:
    print(f"  {var:>3} : {domains_aus2[var]}")
Domaines apres WA = Rouge :
   WA : ['Rouge']
   NT : ['Rouge', 'Vert', 'Bleu']
   SA : ['Rouge', 'Vert', 'Bleu']
    Q : ['Rouge', 'Vert', 'Bleu']
  NSW : ['Rouge', 'Vert', 'Bleu']
    V : ['Rouge', 'Vert', 'Bleu']
    T : ['Rouge', 'Vert', 'Bleu']

Execution de AC-3 :
  REVISE(NT, WA) -> D(NT) = ['Vert', 'Bleu']
  REVISE(SA, WA) -> D(SA) = ['Vert', 'Bleu']
  AC-3 termine : 2 revisions effectuees.

Resultat : Consistant

Domaines APRES AC-3 :
   WA : ['Rouge']
   NT : ['Vert', 'Bleu']
   SA : ['Vert', 'Bleu']
    Q : ['Rouge', 'Vert', 'Bleu']
  NSW : ['Rouge', 'Vert', 'Bleu']
    V : ['Rouge', 'Vert', 'Bleu']
    T : ['Rouge', 'Vert', 'Bleu']

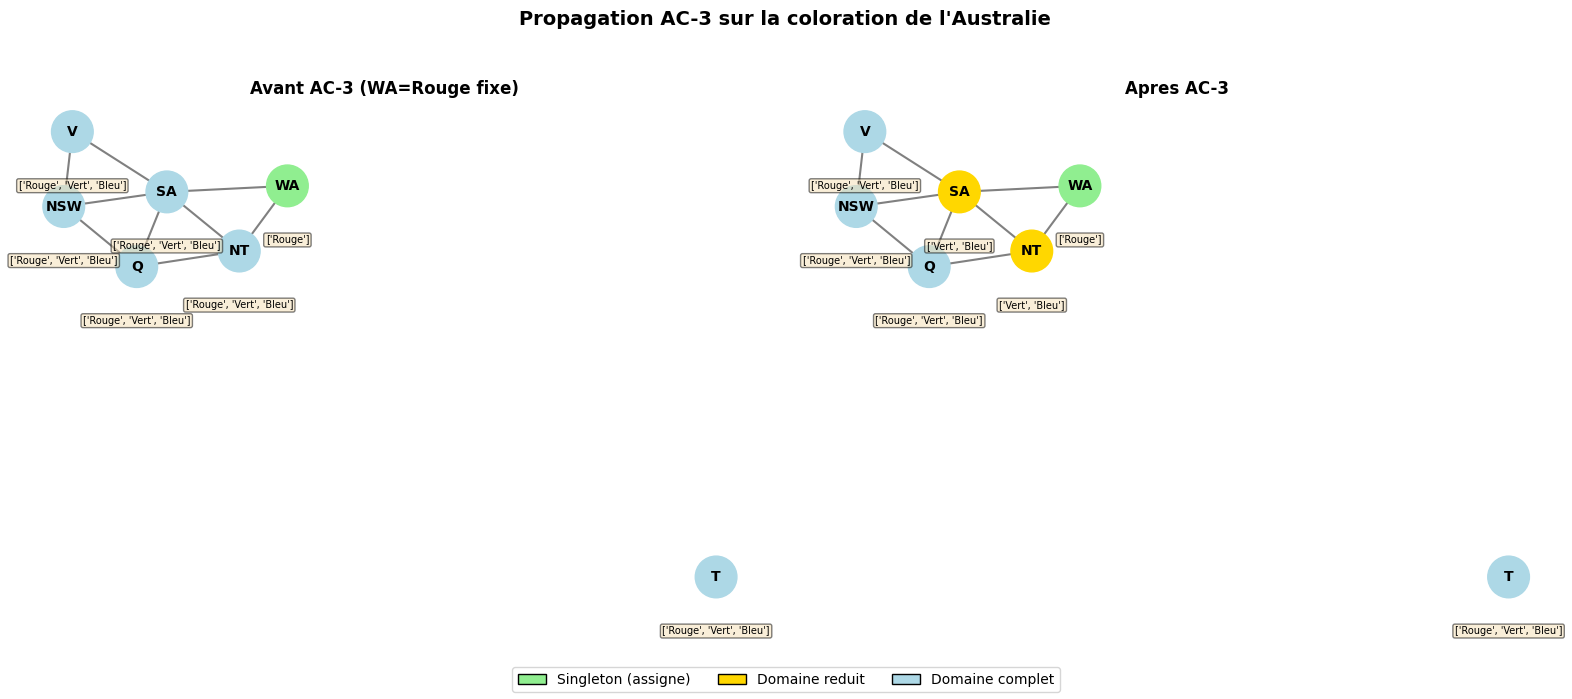
Interpretation : AC-3 après assignation

Sortie obtenue : AC-3 propage l’assignation WA = Rouge et reduit les domaines des voisins directs de WA, c’est-a-dire NT et SA (2 revisions effectuees, cf. la sortie ci-dessus). Les autres variables (Q, NSW, V) restent inchangees.

Variable Domaine avant AC-3 Domaine après AC-3 Explication
WA {Rouge} {Rouge} Fixe par l’assignation
NT {R, V, B} {V, B} Voisin de WA : Rouge retire
SA {R, V, B} {V, B} Voisin de WA : Rouge retire
Q {R, V, B} {R, V, B} (inchange) Voisin de NT/SA, mais garde un support pour chaque couleur
NSW, V {R, V, B} {R, V, B} (inchange) Idem : aucune valeur n’y perd son dernier support

Points cles : 1. L’assignation de WA se propage a ses voisins directs NT et SA (Rouge retire). 2. En general, reduire NT et SA pourrait declencher d’autres reductions (effet de cascade), mais seulement si la reduction supprime le dernier support d’une valeur chez un voisin. Ici NT = {V, B} et SA = {V, B} laissent un support a chaque couleur de Q/NSW/V : la cascade s’arrete des le premier niveau (2 revisions). 3. T (Tasmanie) reste inchangee car elle n’a aucun voisin.

Observation : AC-3 après une assignation fait au moins le travail du Forward Checking (reduction des voisins directs) et peut aller plus loin par cascade. Sur cette instance, la propagation s’arrete des le premier niveau, faute de support supprime en aval.

Visualisation de la propagation

Visualisons l’etat du graphe de contraintes avant et après l’application de AC-3.

# Visualisation avant et apres AC-3
fig, axes = plt.subplots(1, 2, figsize=(16, 7))

constraints_list = csp_aus2.get_constraints_list()

# Avant AC-3 : domaines initiaux apres assignation WA=Rouge
domains_before = {v: ['Rouge', 'Vert', 'Bleu'] for v in australia_vars}
domains_before['WA'] = ['Rouge']

for ax, doms, title in [
    (axes[0], domains_before, "Avant AC-3 (WA=Rouge fixe)"),
    (axes[1], domains_aus2, "Apres AC-3")
]:
    try:
        import networkx as nx
        G = nx.Graph()
        G.add_nodes_from(australia_vars)
        for c in constraints_list:
            G.add_edge(c[0], c[1])
        pos = nx.spring_layout(G, seed=42)

        colors = []
        for v in G.nodes():
            if len(doms[v]) == 1:
                colors.append('#90EE90')  # Assigne / domaine singleton
            elif len(doms[v]) < 3:
                colors.append('#FFD700')  # Domaine reduit
            else:
                colors.append('#ADD8E6')  # Domaine complet

        nx.draw(G, pos, ax=ax, with_labels=True, node_color=colors,
                node_size=900, font_size=10, font_weight='bold',
                edge_color='gray', width=1.5)

        for v in G.nodes():
            x, y = pos[v]
            dom_str = str(doms[v])
            if len(dom_str) > 25:
                dom_str = f"|D|={len(doms[v])}"
            ax.text(x, y - 0.15, dom_str, ha='center', fontsize=7,
                    bbox=dict(boxstyle='round,pad=0.2', facecolor='wheat', alpha=0.5))

        ax.set_title(title, fontsize=12, fontweight='bold')
    except ImportError:
        ax.text(0.5, 0.5, "NetworkX requis", ha='center', va='center')

# Legende
legend_items = [
    mpatches.Patch(facecolor='#90EE90', edgecolor='black', label='Singleton (assigne)'),
    mpatches.Patch(facecolor='#FFD700', edgecolor='black', label='Domaine reduit'),
    mpatches.Patch(facecolor='#ADD8E6', edgecolor='black', label='Domaine complet'),
]
fig.legend(handles=legend_items, loc='lower center', ncol=3, fontsize=10)
plt.suptitle("Propagation AC-3 sur la coloration de l'Australie",
             fontsize=14, fontweight='bold')
plt.tight_layout(rect=[0, 0.06, 1, 0.95])
plt.show()

Interpretation : visualisation de la propagation

Sortie obtenue : la comparaison visuelle montre l’effet de AC-3 sur cette instance.

Points cles : 1. Les noeuds verts (singleton) representent les variables dont le domaine est reduit a une seule valeur 2. Les noeuds jaunes montrent les variables dont le domaine a ete partiellement reduit 3. Sur cette instance, l’assignation de WA reduit directement NT et SA (Rouge retire) ; la propagation s’arrete la, car NT = {V, B} et SA = {V, B} laissent encore un support a Q, NSW et V. AC-3 peut propager plus loin sur d’autres instances, quand une reduction supprime le dernier support d’une valeur chez un voisin et declenche de nouvelles revisions.

Résultat important : dans certains cas, AC-3 seul peut resoudre le CSP completement (quand tous les domaines deviennent des singletons). Sinon, il faut combiner AC-3 avec le backtracking.

AC-3 peut-il resoudre un CSP seul ?

Testons sur un exemple ou AC-3 suffit a trouver la solution : un petit CSP fortement contraint.

# Exemple ou AC-3 seul resout le CSP
# 3 variables, 2 couleurs, contraintes d'inegalite
# A -- B -- C (chemin lineaire)

small_vars = ['A', 'B', 'C']
small_domains = {'A': ['R', 'V'], 'B': ['R', 'V'], 'C': ['R', 'V']}
small_neighbors = {'A': ['B'], 'B': ['A', 'C'], 'C': ['B']}

csp_small = CSP(small_vars, small_domains, small_neighbors, different_values)

# Fixer A = R
doms_small = csp_small.copy_domains()
doms_small['A'] = ['R']

print("Domaines apres A = R :")
for v in small_vars:
    print(f"  {v}: {doms_small[v]}")

print("\nExecution de AC-3 :")
ac3(csp_small, doms_small, verbose=True)

print("\nDomaines finaux :")
for v in small_vars:
    print(f"  {v}: {doms_small[v]}")

all_singleton = all(len(doms_small[v]) == 1 for v in small_vars)
print(f"\nTous les domaines sont des singletons : {all_singleton}")
if all_singleton:
    solution = {v: doms_small[v][0] for v in small_vars}
    print(f"Solution trouvee par AC-3 seul : {solution}")
Domaines apres A = R :
  A: ['R']
  B: ['R', 'V']
  C: ['R', 'V']

Execution de AC-3 :
  REVISE(B, A) -> D(B) = ['V']
  REVISE(C, B) -> D(C) = ['R']
  AC-3 termine : 2 revisions effectuees.

Domaines finaux :
  A: ['R']
  B: ['V']
  C: ['R']

Tous les domaines sont des singletons : True
Solution trouvee par AC-3 seul : {'A': 'R', 'B': 'V', 'C': 'R'}

Interpretation : AC-3 comme solveur

Sortie obtenue : sur ce petit CSP (chemin lineaire A-B-C, 2 couleurs), AC-3 resout completement le problème après la première assignation.

Étape Action Domaines
Initial A = R A:{R}, B:{R,V}, C:{R,V}
REVISE(B,A) R retire de B A:{R}, B:{V}, C:{R,V}
REVISE(C,B) V retire de C A:{R}, B:{V}, C:{R}

Quand AC-3 suffit-il ? AC-3 seul peut resoudre un CSP quand : 1. Le graphe de contraintes est un arbre (pas de cycles) 2. Les domaines sont suffisamment petits par rapport aux contraintes

Theoreme : pour un CSP dont le graphe de contraintes est un arbre, la consistance d’arc garantit la resolution en \(O(ed^2)\). Pour les graphes avec cycles, il faut généralement combiner AC-3 avec la recherche.

3.4 Animation de l’algorithme AC-3

Visualiser le fonctionnement d’AC-3 permet de comprendre comment les domaines sont reduits progressivement.

import matplotlib.pyplot as plt
from matplotlib.animation import FuncAnimation
from IPython.display import HTML, display
from collections import deque

class AC3Animator:
    """
    Animateur pour visualiser le deroulement de l'algorithme AC-3.
    Capture les etats intermediaires pour animation.
    """
    
    def __init__(self):
        self.states = []
        self.arc_processed = 0
        self.values_pruned = 0
    
    def capture_state(self, domains, queue_size, current_arc=None, pruned=None):
        """Capture l'etat courant pour l'animation."""
        domains_copy = {v: list(d) for v, d in domains.items()}
        self.states.append({
            'domains': domains_copy,
            'queue_size': queue_size,
            'arc': current_arc,
            'pruned': pruned or []
        })
    
    def animate(self, variable_names=None, title="Animation AC-3"):
        """Cree une animation du processus AC-3."""
        if not self.states:
            print("Aucun etat capture pour l'animation.")
            return None
        
        fig, axes = plt.subplots(1, 2, figsize=(14, 6))
        
        n_vars = len(self.states[0]['domains'])
        if variable_names is None:
            variable_names = list(self.states[0]['domains'].keys())
        
        def update(frame):
            ax1, ax2 = axes
            ax1.clear()
            ax2.clear()
            
            state = self.states[frame]
            domains = state['domains']
            
            positions = range(n_vars)
            colors = plt.cm.Set3(range(n_vars))
            
            for i, var in enumerate(variable_names):
                domain = domains.get(var, [])
                ax1.bar(i, len(domain), color=colors[i], edgecolor='black')
                ax1.text(i, len(domain) + 0.1, f"{len(domain)}", ha='center', fontsize=10)
            
            ax1.set_xticks(positions)
            ax1.set_xticklabels(variable_names)
            ax1.set_ylabel("Taille du domaine")
            ax1.set_xlabel("Variable")
            ax1.set_ylim(0, max(len(d) for state in self.states for d in state['domains'].values()) + 1)
            
            arc_info = state['arc']
            arc_str = f" - Arc: {arc_info}" if arc_info else ""
            ax1.set_title(f"Etape {frame+1}/{len(self.states)}{arc_str}")
            
            queue_sizes = [s['queue_size'] for s in self.states[:frame+1]]
            ax2.plot(range(len(queue_sizes)), queue_sizes, 'b-o', linewidth=2)
            ax2.fill_between(range(len(queue_sizes)), queue_sizes, alpha=0.3)
            ax2.axvline(x=frame, color='r', linestyle='--', alpha=0.5)
            ax2.set_xlabel("Iteration")
            ax2.set_ylabel("Taille de la file")
            ax2.set_title("Evolution de la file d'arcs")
            ax2.grid(True, alpha=0.3)
            
            if state['pruned']:
                ax2.text(0.5, 0.95, f"Valeurs elaguees: {state['pruned']}", 
                        transform=ax2.transAxes, ha='center', va='top',
                        fontsize=10, color='red')
            
            return axes
        
        anim = FuncAnimation(fig, update, frames=len(self.states), 
                            interval=500, blit=False, repeat=True)
        plt.tight_layout()
        return HTML(anim.to_jshtml())


def revise_animated(domains, xi, xj, csp):
    """Fonction REVISE pour AC-3 anime."""
    revised = False
    to_remove = []
    
    for vi in domains[xi]:
        has_support = False
        for vj in domains[xj]:
            if csp.constraint_func(xi, vi, xj, vj):
                has_support = True
                break
        
        if not has_support:
            to_remove.append(vi)
            revised = True
    
    for v in to_remove:
        domains[xi].remove(v)
    
    return revised


def ac3_with_animation(csp, animator=None):
    """
    AC-3 avec capture d'etats pour animation.
    """
    if animator is None:
        animator = AC3Animator()
    
    domains = {v: list(csp.domains[v]) for v in csp.variables}
    
    queue = deque()
    for var in csp.variables:
        for neighbor in csp.neighbors[var]:
            queue.append((var, neighbor))
    
    animator.capture_state(domains, len(queue))
    
    while queue:
        xi, xj = queue.popleft()
        
        if revise_animated(domains, xi, xj, csp):
            pruned = [v for v in csp.domains[xi] if v not in domains[xi]]
            animator.capture_state(domains, len(queue), (xi, xj), pruned)
            
            if len(domains[xi]) == 0:
                return False, domains, animator
            
            for xk in csp.neighbors[xi]:
                if xk != xj:
                    queue.append((xk, xi))
        else:
            animator.capture_state(domains, len(queue), (xi, xj))
    
    return True, domains, animator


print("Animateur AC-3 pret.")
Animateur AC-3 pret.

Exemple d’animation AC-3 sur la carte d’Australie

# Exemple d'animation AC-3 sur la carte d'Australie
print("=== Animation AC-3 sur la coloration d'Australie ===\n")

# Utiliser le CSP de l'Australie deja defini
au_csp = make_australia_csp()

# Executer AC-3 avec animation
animator = AC3Animator()
success, domains, animator = ac3_with_animation(au_csp, animator)

print(f"AC-3 reussi : {success}")
print(f"Domaines reduits :")
for var, dom in domains.items():
    print(f"  {var} : {dom}")

# Afficher une image statique de l'evolution
fig, ax = plt.subplots(figsize=(10, 6))

queue_sizes = [s['queue_size'] for s in animator.states]
ax.plot(queue_sizes, 'b-o', linewidth=2, markersize=4)
ax.fill_between(range(len(queue_sizes)), queue_sizes, alpha=0.3)

ax.set_xlabel("Etape de l'algorithme")
ax.set_ylabel("Taille de la file d'arcs")
ax.set_title("Evolution de la file d'arcs pendant AC-3")
ax.grid(True, alpha=0.3)

plt.tight_layout()
plt.show()

print(f"\nNombre d'etats captures : {len(animator.states)}")
=== Animation AC-3 sur la coloration d'Australie ===

AC-3 reussi : True
Domaines reduits :
  WA : ['Rouge', 'Vert', 'Bleu']
  NT : ['Rouge', 'Vert', 'Bleu']
  SA : ['Rouge', 'Vert', 'Bleu']
  Q : ['Rouge', 'Vert', 'Bleu']
  NSW : ['Rouge', 'Vert', 'Bleu']
  V : ['Rouge', 'Vert', 'Bleu']
  T : ['Rouge', 'Vert', 'Bleu']


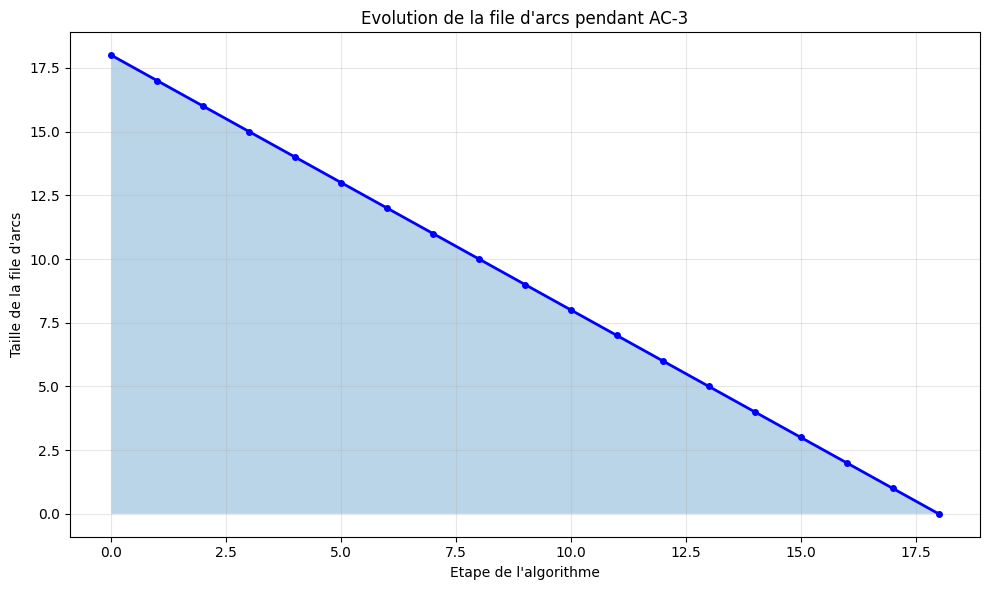
Nombre d'etats captures : 19

Comparaison AC-3 vs AC-4

# Comparaison AC-3 vs AC-4

print("=== Comparaison AC-3 vs AC-4 ===\n")

# Tableau comparatif
comparison_data = {
    'Critere': ['Complexite pire cas', 'Espace memoire', 'Implementation', 'Revisions inutiles', 'Cas d\'usage'],
    'AC-3': ['O(e * d^3)', 'O(e)', 'Simple', 'Possible', 'Generaliste, facile a implementer'],
    'AC-4': ['O(e * d^2)', 'O(e * d^2)', 'Complexe', 'Evitees', 'Gros CSP avec beaucoup de revisions']
}

print("| Critere | AC-3 | AC-4 |")
print("|---------|------|------|")
for i, critere in enumerate(comparison_data['Critere']):
    print(f"| {critere} | {comparison_data['AC-3'][i]} | {comparison_data['AC-4'][i]} |")

print("\n**Explications** :")
print("- **e** = nombre d'arcs dans le graphe de contraintes")
print("- **d** = taille maximale des domaines")
print("- AC-3 : O(e*d^3) au pire cas (Mackworth 1977) ; pas de meilleure borne 'amortie' standard")
print("- AC-4 : O(e*d^2) au pire cas (Mohr & Henderson 1986), optimal pour l'arc-consistance")
print("\n**AC-4** utilise des structures de donnees supplementaires pour :")
print("1. Compter le nombre de supports pour chaque valeur")
print("2. Eviter de re-reviser des arcs qui n'ont pas change")
print("\nCependant, AC-4 a une overhead memoire et implementation plus complexe.")
=== Comparaison AC-3 vs AC-4 ===

| Critere | AC-3 | AC-4 |
|---------|------|------|
| Complexite pire cas | O(e * d^3) | O(e * d^2) |
| Espace memoire | O(e) | O(e * d^2) |
| Implementation | Simple | Complexe |
| Revisions inutiles | Possible | Evitees |
| Cas d'usage | Generaliste, facile a implementer | Gros CSP avec beaucoup de revisions |

**Explications** :
- **e** = nombre d'arcs dans le graphe de contraintes
- **d** = taille maximale des domaines
- AC-3 : O(e*d^3) au pire cas (Mackworth 1977) ; pas de meilleure borne 'amortie' standard
- AC-4 : O(e*d^2) au pire cas (Mohr & Henderson 1986), optimal pour l'arc-consistance

**AC-4** utilise des structures de donnees supplementaires pour :
1. Compter le nombre de supports pour chaque valeur
2. Eviter de re-reviser des arcs qui n'ont pas change

Cependant, AC-4 a une overhead memoire et implementation plus complexe.

Benchmark simplifie : nombre de revisions d’arcs

# Benchmark simplifie : nombre de revisions d'arcs
def benchmark_ac3_vs_simple(csp, iterations=10):
    """Compare le nombre de revisions d'arcs entre AC-3 et une version naive."""
    
    def run_ac3(csp):
        domains = {v: list(csp.domains[v]) for v in csp.variables}
        queue = deque()
        revisions = 0
        
        for var in csp.variables:
            for neighbor in csp.neighbors[var]:
                queue.append((var, neighbor))
        
        while queue:
            xi, xj = queue.popleft()
            revisions += 1
            
            if revise(csp, xi, xj, domains):
                if len(domains[xi]) == 0:
                    return False, revisions
                for xk in csp.neighbors[xi]:
                    if xk != xj:
                        queue.append((xk, xi))
        
        return True, revisions
    
    total_revisions = 0
    for _ in range(iterations):
        _, rev = run_ac3(csp)
        total_revisions += rev
    
    return total_revisions / iterations

# Benchmark sur la carte d'Australie
au_csp_bench = make_australia_csp()
avg_revisions = benchmark_ac3_vs_simple(au_csp_bench)
print(f"\nBenchmark AC-3 sur l'Australie :")
print(f"  Nombre moyen de revisions d'arcs : {avg_revisions:.1f}")
print(f"  Nombre d'arcs initial : {sum(len(au_csp_bench.neighbors[v]) for v in au_csp_bench.variables)}")

Benchmark AC-3 sur l'Australie :
  Nombre moyen de revisions d'arcs : 18.0
  Nombre d'arcs initial : 18

Interpretation : AC-3 vs AC-4

Quand utiliser AC-3 ? - La plupart des cas pratiques - Implementation simple et maintenable - Quand la memoire est une contrainte

Quand utiliser AC-4 ? - Très gros CSP avec beaucoup de revisions redondantes - Quand la complexite pire cas est critique - Implementation avec des structures de données persistantes

En pratique : AC-3 est souvent suffisant et est l’algorithme par defaut dans la plupart des solveurs CSP (y compris OR-Tools).

3.5 AC-3 vs AC-4 : Comparaison des algorithmes de consistance d’arc

AC-3 n’est pas le seul algorithme pour etablir la consistance d’arc. Voici une comparaison avec AC-4, une alternative optimisee pour certains cas.

3.6 Tranche lib-vs-lib : la propagation native du solveur Choco (pychoco)

Notre AC-3 maison (section 3) est un algorithme de propagation : il réduit les domaines mais n’assigne rien. Un solveur industriel comme Choco-solver intègre natement cette propagation dans la recherche : à chaque décision, les domaines sont filtrés avant l’exploration. Le jumeau .NET de ce notebook (CSP-2-Consistency-CSharp) montre exactement cette cellule avec Choco via le pont IKVM ; ici nous la rejouons avec pychoco (binding Python officiel du même moteur Choco) — les deux jumeaux atteignent le même solveur de production.

Nous reprenons le modèle de la cellule « AC-3 après assignation » : Australie, 3 couleurs, WA = 1 (Rouge) fixé.

import time
import pychoco

# Australie via Choco (pychoco) : meme modele que la section 4 du jumeau C#
choc_model = pychoco.Model("Australie AC-3 via Choco")
choc_vars = {v: choc_model.intvar(1, 3, name=v) for v in australia_vars}
for v1 in australia_vars:
    for v2 in australia_neighbors[v1]:
        choc_model.arithm(choc_vars[v1], "!=", choc_vars[v2]).post()

# Assigner WA = 1 (Rouge) -- equivalent a notre AC-3 custom de la cellule precedente
choc_model.arithm(choc_vars["WA"], "=", 1).post()

t0 = time.perf_counter()
choc_solver = choc_model.get_solver()
solved = choc_solver.solve()
choco_ms = (time.perf_counter() - t0) * 1000.0

color_names = {1: "Rouge", 2: "Vert", 3: "Bleu"}
print(f"Choco solveur : solved = {bool(solved)}, solutions trouvees = {choc_solver.get_solution_count()}")
if solved:
    print()
    print("Assignation trouvee par Choco :")
    for v in australia_vars:
        val = choc_vars[v].get_value()
        print(f"  {v:<4} = {val} ({color_names[val]})")
print(f"Temps : {choco_ms:.2f} ms  (runtime machine-dep, cf. regle #9434 -- non fige en prose)")
Choco solveur : solved = True, solutions trouvees = 1

Assignation trouvee par Choco :
  WA   = 1 (Rouge)
  NT   = 3 (Bleu)
  SA   = 2 (Vert)
  Q    = 1 (Rouge)
  NSW  = 3 (Bleu)
  V    = 1 (Rouge)
  T    = 1 (Rouge)
Temps : 0.40 ms  (runtime machine-dep, cf. regle #9434 -- non fige en prose)

Lecture du resultat : propagation Choco vs AC-3 maison

Sortie obtenue : Choco résout l’Australie en un seul appel solve() — la propagation (filtrage des domaines après WA = 1, équivalente à notre AC-3 de la cellule précédente) et la recherche sont intégrées : pas de file d’arcs à gérer, le solveur applique ses propagateurs à chaque décision.

Parité lib-vs-lib : le jumeau C# exécute le même modèle (7 IntVar 1..3, arithm != sur les adjacences, WA = 1) via Choco 4.10.17/IKVM et obtient aussi une solution valide équivalente — même moteur (Choco), deux bindings (.NET/IKVM et Python/pychoco). L’assignation exacte des autres variables peut différer de notre AC-3 maison comme du jumeau : toutes sont des solutions valides du même modèle.

Ce que notre AC-3 maison apporte : la transparence — on voit la file d’arcs, les révisions, le fixpoint. Choco apporte l’industrialisation — propagation optimisée, heuristiques, recherche mondiale. Les deux notebooks gardent le socle from-scratch (tranche 1) et le pont industriel (tranche 2).


4. Forward Checking (~8 min)

Le Forward Checking (FC) est une technique qui integre la propagation de contraintes directement dans le backtracking. L’idee est simple :

Quand on assigne \(X_i = v\), on retire immediatement les valeurs incompatibles des domaines des voisins non assignes de \(X_i\).

Différence avec le backtracking simple

Backtracking pur Forward Checking
Verifie la consistance seulement avec les variables déjà assignees En plus, propage vers les variables non assignees
Detecte les echecs au moment de l’assignation Detecte les echecs plus tot (domaine vide)
Ne modifie pas les domaines Reduit les domaines dynamiquement

Principe

  1. Choisir une variable \(X_i\) (avec MRV par exemple)
  2. Pour chaque valeur \(v \in D_i\) :
    1. Assigner \(X_i = v\)
    2. Pour chaque voisin non assigne \(X_j\), retirer de \(D_j\) les valeurs incompatibles avec \(v\)
    3. Si un domaine devient vide, backtrack immediatement (pas besoin d’essayer plus loin)
    4. Sinon, recurser sur les variables restantes
    5. Restaurer les domaines si echec (backtrack)
def forward_checking(csp, var, val, assignment, domains):
    """Propage l'assignation var=val vers les voisins non assignes.

    Retire des domaines des voisins les valeurs incompatibles.

    Returns:
        removals: liste de (variable, valeur) retirees, pour restauration.
        success: True si aucun domaine n'est devenu vide.
    """
    removals = []

    for neighbor in csp.neighbors[var]:
        if neighbor not in assignment:
            for nval in domains[neighbor][:]:
                if not csp.constraint_func(var, val, neighbor, nval):
                    domains[neighbor].remove(nval)
                    removals.append((neighbor, nval))

            if len(domains[neighbor]) == 0:
                return removals, False  # Domaine vide : echec

    return removals, True


def restore_domains(domains, removals):
    """Restaure les valeurs retirees lors du forward checking."""
    for var, val in removals:
        domains[var].append(val)


def backtracking_fc(csp, assignment=None, domains=None, verbose=False):
    """Backtracking avec Forward Checking et heuristique MRV."""
    if assignment is None:
        assignment = {}
        domains = csp.copy_domains()

    if csp.is_complete(assignment):
        return assignment

    var = select_mrv(csp, assignment, domains)

    for val in list(domains[var]):
        csp.n_assigns += 1

        if csp.consistent(var, val, assignment):
            assignment[var] = val

            if verbose:
                indent = "  " * len(assignment)
                print(f"{indent}{var} = {val}")

            # Forward checking : propager vers les voisins
            removals, success = forward_checking(csp, var, val, assignment, domains)

            if success:
                result = backtracking_fc(csp, assignment, domains, verbose)
                if result is not None:
                    return result

            # Restaurer les domaines et desassigner
            restore_domains(domains, removals)
            del assignment[var]
            csp.n_backtracks += 1

    return None

print("Backtracking avec Forward Checking defini.")
Backtracking avec Forward Checking defini.

Trace du Forward Checking sur la coloration

Observons pas a pas comment le Forward Checking reduit les domaines au fur et a mesure des assignations.

# Trace detaillee du Forward Checking
def fc_trace(csp, verbose=True):
    """Forward Checking avec trace des domaines a chaque etape."""
    assignment = {}
    domains = csp.copy_domains()
    steps = []

    def solve(depth):
        if csp.is_complete(assignment):
            return True

        var = select_mrv(csp, assignment, domains)

        for val in list(domains[var]):
            csp.n_assigns += 1
            if csp.consistent(var, val, assignment):
                assignment[var] = val
                removals, success = forward_checking(csp, var, val, assignment, domains)

                if verbose:
                    indent = "  " * depth
                    status = "OK" if success else "ECHEC (domaine vide)"
                    print(f"{indent}Assigner {var} = {val} [{status}]")
                    if success:
                        # Afficher les domaines restants
                        unassigned = [v for v in csp.variables if v not in assignment]
                        for u in unassigned:
                            print(f"{indent}  D({u}) = {domains[u]}")

                if success:
                    if solve(depth + 1):
                        return True

                restore_domains(domains, removals)
                del assignment[var]

        return False

    found = solve(0)
    return assignment if found else None

# Executer sur la coloration de l'Australie
csp_fc = make_australia_csp()
print("Forward Checking - Coloration de l'Australie")
print("=" * 55)
sol_fc = fc_trace(csp_fc)
print(f"\nSolution : {sol_fc}")
print(f"Assignations : {csp_fc.n_assigns}")
Forward Checking - Coloration de l'Australie
=======================================================
Assigner WA = Rouge [OK]
  D(NT) = ['Vert', 'Bleu']
  D(SA) = ['Vert', 'Bleu']
  D(Q) = ['Rouge', 'Vert', 'Bleu']
  D(NSW) = ['Rouge', 'Vert', 'Bleu']
  D(V) = ['Rouge', 'Vert', 'Bleu']
  D(T) = ['Rouge', 'Vert', 'Bleu']
  Assigner NT = Vert [OK]
    D(SA) = ['Bleu']
    D(Q) = ['Rouge', 'Bleu']
    D(NSW) = ['Rouge', 'Vert', 'Bleu']
    D(V) = ['Rouge', 'Vert', 'Bleu']
    D(T) = ['Rouge', 'Vert', 'Bleu']
    Assigner SA = Bleu [OK]
      D(Q) = ['Rouge']
      D(NSW) = ['Rouge', 'Vert']
      D(V) = ['Rouge', 'Vert']
      D(T) = ['Rouge', 'Vert', 'Bleu']
      Assigner Q = Rouge [OK]
        D(NSW) = ['Vert']
        D(V) = ['Rouge', 'Vert']
        D(T) = ['Rouge', 'Vert', 'Bleu']
        Assigner NSW = Vert [OK]
          D(V) = ['Rouge']
          D(T) = ['Rouge', 'Vert', 'Bleu']
          Assigner V = Rouge [OK]
            D(T) = ['Rouge', 'Vert', 'Bleu']
            Assigner T = Rouge [OK]

Solution : {'WA': 'Rouge', 'NT': 'Vert', 'SA': 'Bleu', 'Q': 'Rouge', 'NSW': 'Vert', 'V': 'Rouge', 'T': 'Rouge'}
Assignations : 7

Interpretation : trace du Forward Checking

La trace montre comment les domaines se reduisent a chaque assignation.

Mécanisme observe : 1. Quand une variable est assignee, les domaines de ses voisins sont immediatement reduits 2. Si un domaine devient vide, on detecte l’echec sans recurser plus profondement 3. Les domaines sont restaures lors du backtrack

Comparaison avec le backtracking pur :

Aspect Backtracking pur Forward Checking
Detection d’echec A l’assignation suivante Immediatement (domaine vide)
Cout par assignation \(O(\text{voisins assignes})\) \(O(\text{voisins} \times \vert D\vert)\)
Noeuds explores Plus Moins

Intuition : le Forward Checking “regarde un coup d’avance” en verifiant que chaque voisin a encore au moins une valeur viable.


5. MAC - Maintaining Arc Consistency (~8 min)

Le MAC (Maintaining Arc Consistency) va plus loin que le Forward Checking en executant AC-3 après chaque assignation, au lieu de simplement verifier les voisins directs.

Différence entre FC et MAC

Aspect Forward Checking MAC
Propagation 1 niveau (voisins directs) Cascade complete (AC-3)
Detection d’echec Domaine vide chez un voisin Domaine vide n’importe ou
Cout \(O(\text{deg} \times d)\) par assignation \(O(e \cdot d^3)\) par assignation
Elagage Modere Maximal

Principe

  1. Choisir une variable \(X_i\) et assigner \(X_i = v\)
  2. Reduire le domaine de \(X_i\) a \(\{v\}\)
  3. Executer AC-3 en initialisant la file avec les arcs \((X_j, X_i)\) pour chaque voisin \(X_j\)
  4. Si AC-3 retourne un echec (domaine vide), backtrack
  5. Sinon, recurser

L’avantage est que la propagation en cascade peut detecter des echecs bien plus tot que le Forward Checking.

def backtracking_mac(csp, assignment=None, domains=None):
    """Backtracking avec Maintaining Arc Consistency (MAC) et MRV."""
    if assignment is None:
        assignment = {}
        domains = csp.copy_domains()

    if csp.is_complete(assignment):
        return assignment

    var = select_mrv(csp, assignment, domains)

    for val in list(domains[var]):
        csp.n_assigns += 1

        if csp.consistent(var, val, assignment):
            assignment[var] = val

            # Sauvegarder les domaines pour restauration
            saved_domains = {v: list(d) for v, d in domains.items()}

            # Reduire le domaine de var a {val}
            domains[var] = [val]

            # Executer AC-3 sur les arcs affectes
            arcs = [(neighbor, var) for neighbor in csp.neighbors[var]
                    if neighbor not in assignment]
            success = ac3(csp, domains, arcs=arcs)

            if success:
                result = backtracking_mac(csp, assignment, domains)
                if result is not None:
                    return result

            # Restaurer les domaines et desassigner
            for v in domains:
                domains[v] = saved_domains[v]
            del assignment[var]
            csp.n_backtracks += 1

    return None

print("Backtracking MAC defini.")
Backtracking MAC defini.

Backtracking simple (reference)

Pour comparer equitablement, reimplementons le backtracking simple avec MRV mais sans propagation.

def backtracking_simple(csp, assignment=None, domains=None):
    """Backtracking simple avec heuristique MRV, sans propagation."""
    if assignment is None:
        assignment = {}
        domains = csp.copy_domains()

    if csp.is_complete(assignment):
        return assignment

    var = select_mrv(csp, assignment, domains)

    for val in list(domains[var]):
        csp.n_assigns += 1

        if csp.consistent(var, val, assignment):
            assignment[var] = val
            result = backtracking_simple(csp, assignment, domains)
            if result is not None:
                return result
            del assignment[var]
            csp.n_backtracks += 1

    return None

print("Backtracking simple (reference) defini.")
Backtracking simple (reference) defini.

Comparaison : BT vs FC vs MAC sur les 8-Reines

Comparons les trois approches sur le problème des 8-Reines, en mesurant le nombre d’assignations et de backtracks.

# Comparaison sur 8-Reines
n = 8
solvers = [
    ("Backtracking + MRV", backtracking_simple),
    ("Forward Checking + MRV", backtracking_fc),
    ("MAC + MRV", backtracking_mac),
]

results_8q = []

print(f"Comparaison sur le probleme des {n}-Reines")
print("=" * 65)
print(f"{'Algorithme':<25} {'Assigns':>10} {'Backtracks':>12} {'Temps (ms)':>12}")
print("-" * 65)

for name, solver in solvers:
    csp = make_nqueens_csp(n)
    start = time.time()
    sol = solver(csp)
    elapsed = (time.time() - start) * 1000

    results_8q.append({
        'algorithm': name,
        'assigns': csp.n_assigns,
        'backtracks': csp.n_backtracks,
        'time_ms': elapsed,
        'solution_found': sol is not None
    })

    found_str = 'Oui' if sol is not None else 'Non'
    print(f"{name:<25} {csp.n_assigns:>10} {csp.n_backtracks:>12} {elapsed:>12.2f}")

print("=" * 65)
Comparaison sur le probleme des 8-Reines
=================================================================
Algorithme                   Assigns   Backtracks   Temps (ms)
-----------------------------------------------------------------
Backtracking + MRV               876          105         0.54
Forward Checking + MRV            67           59         0.31
MAC + MRV                         20           12         0.65
=================================================================

Interpretation : BT vs FC vs MAC sur 8-Reines

Sortie obtenue : les trois algorithmes trouvent une solution, mais avec des nombres d’assignations et de retours-arriere tres differents (valeurs deterministes, reproductibles par re-execution) :

Algorithme Assignations Backtracks Tendance
Backtracking + MRV 876 105 Detecte les conflits tard, apres assignation
Forward Checking + MRV 67 59 Detecte 1 coup d’avance (domaines futurs)
MAC + MRV 20 12 Propagation complete d’arc-consistance

Points cles : 1. FC reduit fortement les retours-arriere (105 -> 59) en detectant tot les domaines futurs vides. 2. MAC va encore plus loin (20 assignations seulement) en restaurant l’arc-consistance a chaque pas. 3. Le gain en assignations se paie par un cout par noeud plus eleve (la propagation) : l’arbitrage complet cout/noeud vs elagage est detaille dans le benchmark suivant (tailles croissantes).

# Visualisation de la solution trouvee par MAC
csp_show = make_nqueens_csp(n)
sol_show = backtracking_mac(csp_show)
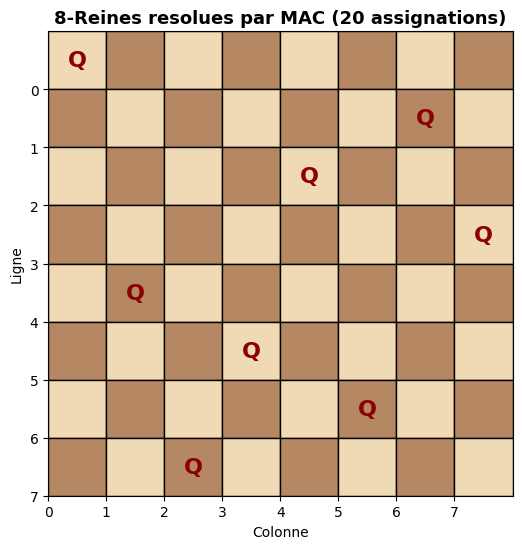
draw_queens(sol_show, n, f"8-Reines resolues par MAC ({csp_show.n_assigns} assignations)")
plt.show()

Interpretation : solution 8-Reines

Sortie obtenue : le problème des 8-Reines est resolu avec seulement 20 assignations par MAC.

Aspect Valeur Signification
Assignations 20 Très efficace vs 876 pour BT pur
Solution Valide Toutes les reines sont placees sans conflits
Temps < 1 ms Resolution quasi instantanee

Points cles : 1. MAC trouve une solution en explorant très peu de branches 2. Chaque reine est placee sur une ligne et colonne différente 3. La propagation elimine rapidement les placements impossibles 4. La solution respecte toutes les contraintes diagonales

Observation : sur les 8-Reines, MAC reduit le nombre d’assignations d’un facteur de ~40x par rapport au backtracking simple (876 → 20).


6. Comparaison et analyse (~5 min)

Comparons les trois approches sur des problemes de taille croissante pour observer comment les performances evoluent avec la difficulte.

# Benchmark sur N-Reines de taille croissante
sizes = [4, 8, 12]
all_benchmarks = []

print("Benchmark : BT vs FC vs MAC sur N-Reines")
print("=" * 75)
print(f"{'N':>3} {'Algorithme':<25} {'Assigns':>10} {'Backtracks':>12} {'Temps (ms)':>12}")
print("-" * 75)

for n in sizes:
    for name, solver in solvers:
        csp = make_nqueens_csp(n)
        start = time.time()
        sol = solver(csp)
        elapsed = (time.time() - start) * 1000

        all_benchmarks.append({
            'n': n,
            'algorithm': name,
            'assigns': csp.n_assigns,
            'backtracks': csp.n_backtracks,
            'time_ms': elapsed,
            'solution_found': sol is not None
        })

        print(f"{n:>3} {name:<25} {csp.n_assigns:>10} {csp.n_backtracks:>12} {elapsed:>12.2f}")

    print("-" * 75)

print("=" * 75)
Benchmark : BT vs FC vs MAC sur N-Reines
===========================================================================
  N Algorithme                   Assigns   Backtracks   Temps (ms)
---------------------------------------------------------------------------
  4 Backtracking + MRV                26            4         0.03
  4 Forward Checking + MRV             8            4         0.03
  4 MAC + MRV                          5            1         0.07
---------------------------------------------------------------------------
  8 Backtracking + MRV               876          105         0.55
  8 Forward Checking + MRV            67           59         0.32
  8 MAC + MRV                         20           12         0.62
---------------------------------------------------------------------------
 12 Backtracking + MRV              3066          249         2.08
 12 Forward Checking + MRV           120          108         0.76
 12 MAC + MRV                         51           39         2.54
---------------------------------------------------------------------------
===========================================================================

Visualisation de l’impact de la propagation

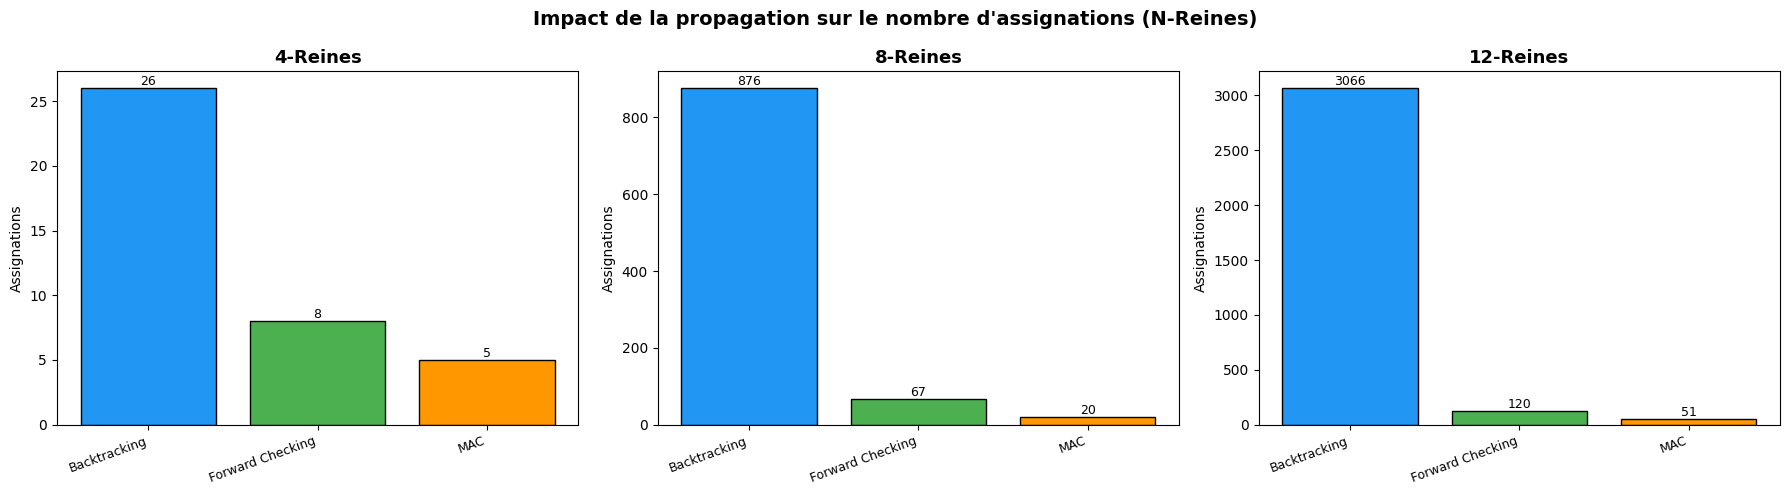
Pour comprendre l’impact de la propagation de contraintes, visualisons les résultats sous forme de graphiques en barres. Cette representation permet de comparer visuellement l’efficacite des trois approches (Backtracking, Forward Checking, MAC) a chaque taille de problème.

Ce que nous allons observer : - La reduction du nombre d’assignations quand on ajoute de la propagation - Comment l’ecart entre les approches grandit avec la taille du problème - Le compromis entre le cout par noeud et le nombre de noeud explores

# Visualisation des benchmarks
fig, axes = plt.subplots(1, 3, figsize=(18, 5))

algo_names = ["Backtracking + MRV", "Forward Checking + MRV", "MAC + MRV"]
algo_colors = ['#2196F3', '#4CAF50', '#FF9800']

for idx, n in enumerate(sizes):
    ax = axes[idx]
    data_n = [b for b in all_benchmarks if b['n'] == n]

    assigns = [b['assigns'] for b in data_n]
    names = [b['algorithm'].replace(' + MRV', '') for b in data_n]

    bars = ax.bar(range(len(names)), assigns, color=algo_colors, edgecolor='black')
    ax.set_xticks(range(len(names)))
    ax.set_xticklabels(names, rotation=20, ha='right', fontsize=9)
    ax.set_ylabel('Assignations')
    ax.set_title(f'{n}-Reines', fontweight='bold', fontsize=13)

    for bar, val in zip(bars, assigns):
        ax.text(bar.get_x() + bar.get_width() / 2, bar.get_height(),
                str(val), ha='center', va='bottom', fontsize=9)

plt.suptitle('Impact de la propagation sur le nombre d\'assignations (N-Reines)',
             fontsize=14, fontweight='bold')
plt.tight_layout()
plt.show()

Interpretation : evolution avec la taille du probleme

Sortie obtenue : le benchmark (cellule precedente) mesure, pour chaque taille N, le nombre d’assignations et de retours-arriere des trois approches. Les valeurs committées sont deterministes (verifiees par re-execution) :

N BT (assigns) FC (assigns) MAC (assigns) Ratio BT/MAC (assigns)
4 26 8 5 5,2x
8 876 67 20 43,8x
12 3066 120 51 60,1x

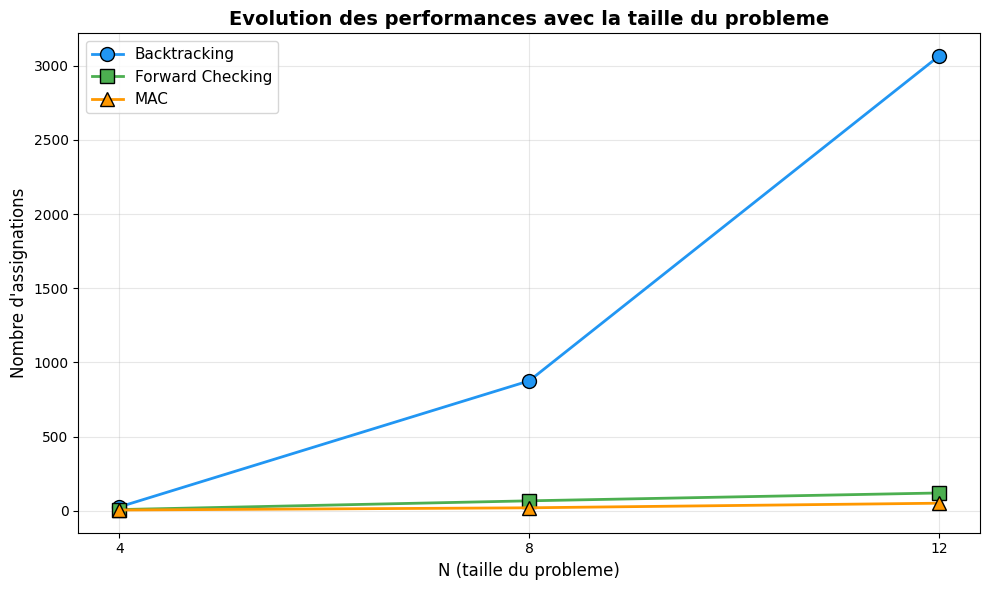
Lecture (assignations) : sur le nombre d’assignations, MAC elague massivement - jusqu’a 60x moins que le backtracking naif a N=12. L’ecart grandit avec la taille : de 5,2x (N=4) a 60,1x (N=12). Le Forward Checking reduit deja fortement les assignations (13x a 26x moins que BT) pour un cout par noeud bien inferieur a MAC.

Analyse du compromis cout/noeud vs elagage :

Aspect Backtracking Forward Checking MAC
Cout par noeud Faible Modere Eleve (AC-3 complet a chaque pas)
Noeuds explores Beaucoup Moderement Peu
Temps observes (N=12) lent (~2 ms) le plus rapide (~0,7 ms) le plus lent (~3 ms)

Points cles : 1. L’ecart d’assignations entre les approches grandit avec la taille du probleme. 2. Pour les petits problemes (N=4), la difference est negligeable : les trois methodes se resolvent en une poignee d’assignations. 3. Sur les assignations (efficacite de la recherche), MAC domine nettement : 51 assignations contre 3066 pour le backtracking a N=12. 4. Mais le plus d’elagage ne signifie pas le plus rapide : chaque noeud MAC execute une propagation d’arc-consistance complete (couteuse). Sur les temps observes, MAC est en fait le plus lent des trois des N=8, tandis que le Forward Checking est le plus rapide (meilleur compromis cout/elagage). C’est le compromis fondamental : MAC explore peu de noeuds mais les paie cher ; BT en explore beaucoup mais tres peu cher ; FC est le point d’equilibre pratique.

Quand FC suffit vs quand MAC est necessaire : si le graphe de contraintes a un faible degre (peu de voisins), FC est souvent suffisant et plus rapide. Pour les graphes denses (comme N-Reines ou chaque variable est contrainte par toutes les autres), MAC apporte un elagage supplementaire significatif - utile quand le cout d’exploration des noeuds domine le cout de propagation (instances beaucoup plus grandes, ou contraintes plus lourdes a evaluer).

Lien : voir les notebooks App-6 (Minesweeper) et App-7 (Wordle) pour des applications concretes utilisant la consistance d’arc.

# Graphique de synthese : evolution du ratio d'amelioration
fig, ax = plt.subplots(figsize=(10, 6))

for algo, color, marker in zip(algo_names, algo_colors, ['o', 's', '^']):
    data = [b for b in all_benchmarks if b['algorithm'] == algo]
    ns = [b['n'] for b in data]
    assigns = [b['assigns'] for b in data]
    ax.plot(ns, assigns, f'-{marker}', color=color, linewidth=2,
            markersize=10, label=algo.replace(' + MRV', ''), markeredgecolor='black')

ax.set_xlabel('N (taille du probleme)', fontsize=12)
ax.set_ylabel('Nombre d\'assignations', fontsize=12)
ax.set_title('Evolution des performances avec la taille du probleme',
             fontsize=14, fontweight='bold')
ax.legend(fontsize=11)
ax.grid(True, alpha=0.3)
ax.set_xticks(sizes)
plt.tight_layout()
plt.show()


7. Exercices

Exercice 1 : AC-3 a la main

Considerez le CSP suivant avec 3 variables :

Variable Domaine Contraintes
\(X\) \(\{1, 2, 3\}\) \(X < Y\)
\(Y\) \(\{1, 2, 3\}\) \(X < Y\), \(Y \neq Z\)
\(Z\) \(\{1, 2, 3\}\) \(Y \neq Z\)

Question : Executez AC-3 a la main. Pour chaque arc traite, indiquez : - L’arc considere - Les valeurs retirees (le cas echeant) - Les arcs ajoutes a la file

Verifiez votre reponse avec le code ci-dessous.

print("Exercice a completer - Comparaison AC-3 vs AC-4")
Exercice a completer - Comparaison AC-3 vs AC-4

7. Path Consistency et k-consistance (au-delà de l’arc-consistance)

L’arc-consistance est le niveau que les solveurs utilisent au quotidien, mais elle a une limite que cette section met en évidence : elle ne propage que sur des contraintes binaires prises une à une. Les deux notions qui suivent montent d’un cran — et l’exercice 2 vous demandera d’en implémenter la première.

Path Consistency (PC-2) — des paires, pas des valeurs

Ce qu’elle retire. AC-3 retire des valeurs des domaines ; la consistance de chemin (path consistency) retire des paires \((X_i = a, X_j = c)\) de l’ensemble des combinaisons permises entre deux variables. On ne raisonne plus sur une variable isolée, mais sur un triplet \((X_i, X_m, X_j)\) : la paire \((a, c)\) n’est conservée que s’il existe une valeur intermédiaire \(b \in D_m\) telle que \((X_i = a, X_m = b)\) et \((X_m = b, X_j = c)\) sont toutes deux consistantes.

\[\text{paire } (a, c) \text{ conservée} \iff \exists b \in D_m : C(X_i = a, X_m = b) \land C(X_m = b, X_j = c)\]

Le principe de la file de révision. Comme AC-3, PC-2 travaille par file de chemins à réviser : dès qu’une paire \((a, c)\) est éliminée, les chemins qui en dépendaient sont ré-insérés dans la file, jusqu’à atteindre un point fixe. La différence avec AC-3 tient à l’objet révisé : une paire de valeurs, non plus une valeur isolée.

Complexité. \(O(n^3 d^3)\) : les \(n^3\) chemins et le produit \(O(d^3)\) des paires vérifiées (cf. la ligne « Path Consistency » du tableau récapitulatif). C’est le prix d’un niveau de consistance plus fort — et la raison pour laquelle on n’y recourt que lorsque l’arc-consistance ne suffit pas à trancher.

Un exemple minimal où AC-3 ne coupe rien et PC-2 coupe. Prenons trois variables \(A, B, C\), domaines \(\{0, 1\}\), et les trois contraintes d’inégalité \(A \neq B\), \(B \neq C\), \(A \neq C\) : le triangle à 2-couleurs. Ce CSP est insatisfiable (on ne peut pas 2-colorer un triangle). AC-3 n’y retire rien : chaque valeur de chaque variable a un support chez chaque voisin. Tout est arc-consistant, et pourtant aucune solution n’existe. C’est PC-2 qui détecte le problème : pour le chemin \(A \to B \to C\), la paire \((A=0, C=0)\) exige un \(b\) tel que \(0 \neq b\) et \(b \neq 0\) — impossible. Toutes les paires \((A, C)\) succombent de la même façon, la contrainte \(A \neq C\) n’a plus de paire valide, et l’incohérence globale est révélée. AC-3 comme solveur se trompe sur ce cas ; PC-2 le rattrape — le lien direct avec la cellule « AC-3 peut-il résoudre un CSP seul ? » (section 3).

De la consistance de chemin à la k-consistance

La consistance de chemin n’est qu’un maillon d’une hiérarchie de consistance de force croissante, esquissée dès l’introduction (l’inclusion \(\text{Node} \subset \text{Arc} \subset \text{Path} \subset \text{k}\)) :

Niveau Ce qui est garanti Algorithme
Node (\(k=1\)) chaque valeur satisfait les contraintes unaires filtrage unaire
Arc (\(k=2\)) chaque valeur a un support chez chaque voisin AC-3
Path (\(k=3\)) chaque paire de valeurs a un support intermédiaire PC-2
k-Consistency (\(k\) quelconque) généralisation aux \(k\) variables —

La forte k-consistance. Au niveau \(k\), on demande que toute affectation cohérente de \((k-1)\) variables puisse être étendue à une \(k\)-ième variable. La « forte » k-consistance va plus loin : elle exige que le CSP soit \(i\)-consistant pour tout \(i \le k\). Chaque niveau est plus fort que le précédent — mais aussi plus coûteux à établir.

Le point de bascule pratique. Le tableau récapitulatif du notebook en donne l’indice : la complexité de la k-consistance est exponentielle en \(k\). Même le saut de l’arc-consistance (\(O(e d^3)\)) à la consistance de chemin (\(O(n^3 d^3)\)) est déjà lourd ; pour \(k \ge 4\) le coût devient vite hors de portée. C’est pourquoi les solveurs réels (OR-Tools, Choco) s’arrêtent en pratique à l’arc-consistance et confient le reste à l’exploration (backtracking/MAC) et aux contraintes globales (AllDifferent, etc.) plutôt que d’enforcer une consistance d’ordre supérieur : le gain d’élagage ne compense plus un coût exponentiel.

Intuition. Plus le niveau de consistance est fort, plus on élimine tôt — mais chaque niveau supérieur paye un prix qui croît en flèche. Ce notebook s’arrête à AC-3/MAC précisément parce que c’est le point d’équilibre entre élagage exploitable et coût raisonnable.

Exercice 2 : Path Consistency (PC-2)

La consistance de chemin (path consistency) est le niveau au-dessus de la consistance d’arc. Un chemin \((X_i, X_j, X_k)\) est path-consistent si pour toute assignation consistante \((X_i = a, X_k = c)\), il existe une valeur \(b \in D_j\) telle que \((X_i = a, X_j = b)\) et \((X_j = b, X_k = c)\) sont toutes deux consistantes.

Question : Completez l’implementation de path_consistency ci-dessous.

# Exercice 2 : Path Consistency

def path_consistency(csp, domains):
    """Applique la consistance de chemin.

    Pour chaque triplet (Xi, Xm, Xj) ou Xm est un voisin commun,
    verifie que chaque paire (a, c) dans Di x Dj a un support dans Dm.

    A COMPLETER : implementer l'algorithme.

    Returns:
        True si le CSP est encore soluble, False sinon.
    """
    # A COMPLETER
    # Pour chaque paire de variables (Xi, Xj) liees par une contrainte :
    #   Pour chaque variable Xm intermediaire (voisin commun de Xi et Xj) :
    #     Pour chaque (a, c) dans Di x Dj :
    #       Verifier qu'il existe b dans Dm tel que
    #         constraint(Xi, a, Xm, b) ET constraint(Xm, b, Xj, c)
    #       Sinon, retirer (a, c) des paires possibles
    pass

print("Exercice 2 : implementer path_consistency")
Exercice 2 : implementer path_consistency

Exercice 3 : FC vs MAC sur Sudoku 4x4

Un Sudoku 4x4 utilise les chiffres 1 a 4 dans une grille 4x4 divisee en 4 blocs 2x2. Les règles sont les mêmes que le 9x9 : chaque chiffre apparait exactement une fois par ligne, colonne et bloc.

Question : modelisez un Sudoku 4x4 comme CSP et comparez FC et MAC en termes d’assignations et de backtracks.

# Exercice 3 : Sudoku 4x4 comme CSP

def make_sudoku4_csp(grid):
    """Cree un CSP pour un Sudoku 4x4.

    Args:
        grid: liste de 16 valeurs (0 = case vide, 1-4 = valeur fixee)
              par lignes : [g[0][0], g[0][1], g[0][2], g[0][3], g[1][0], ...]

    A COMPLETER
    """
    # Variables : (ligne, colonne) pour chaque case
    # variables = [(i, j) for i in range(4) for j in range(4)]

    # Domaines : {1,2,3,4} pour les cases vides, {valeur} pour les fixees
    # domains = ...

    # Voisins : meme ligne, meme colonne ou meme bloc 2x2
    # neighbors = ...

    # Contrainte : valeurs differentes
    # return CSP(variables, domains, neighbors, different_values)
    pass

# Grille de test
# . 2 | . .
# 4 . | . 1
# ----+----
# . . | 4 .
# . . | 2 .

# grid_4x4 = [0,2,0,0, 4,0,0,1, 0,0,4,0, 0,0,2,0]

# A COMPLETER : creer le CSP, resoudre avec FC et MAC, comparer
print("Exercice 3 : comparer FC et MAC sur Sudoku 4x4")
Exercice 3 : comparer FC et MAC sur Sudoku 4x4

Exercice 4 : Comparaison des techniques de consistance

Comparer le forward checking et larc consistency sur un CSP de coloration.

Indice : Mesurez le nombre de domaines reduits et le temps de resolution.

# Exercice : Comparaison des techniques de consistance
# TODO etudiant : Comparer le forward checking et larc consistency sur un CSP de coloration
# Indice : Mesurez le nombre de domaines reduits et le temps de resolution
result = None  # TODO etudiant : remplacer par votre implementation
print("Exercice a completer : Comparaison des techniques de consistance")
Exercice a completer : Comparaison des techniques de consistance

Exercice 5 : Heuristiques de variable ordering

Implementer la stratégie MRV (Minimum Remaining Values) pour le choix de variable.

Indice : Choisissez la variable avec le plus petit domaine restant.

# Exercice : Heuristiques de variable ordering
# TODO etudiant : Implementer la strategie MRV (Minimum Remaining Values) pour le choix de variable
# Indice : Choisissez la variable avec le plus petit domaine restant
result = None  # TODO etudiant : remplacer par votre implementation
print("Exercice a completer : Heuristiques de variable ordering")
Exercice a completer : Heuristiques de variable ordering

Recapitulatif

Niveaux de consistance

Niveau Definition Complexite Puissance d’elagage
Node Consistency Chaque valeur satisfait les contraintes unaires \(O(nd)\) Faible
Arc Consistency (AC-3) Chaque valeur a un support chez chaque voisin \(O(ed^3)\) Moderee a forte
Path Consistency Chaque paire (a,c) a un support intermediaire \(O(n^3 d^3)\) Forte
k-Consistency Generalisation a k variables Exponentielle en k Maximale

Algorithmes de resolution

Algorithme Propagation Detection d’echec Meilleur cas d’usage
Backtracking + MRV Aucune A l’assignation Petits problemes
Forward Checking 1 niveau (voisins) Domaine vide chez un voisin Problemes moyens
MAC Cascade (AC-3) Domaine vide n’importe ou Problemes difficiles

Resume des résultats experimentaux

Problème BT (assigns) FC (assigns) MAC (assigns) Gagnant
4-Reines petit similaire similaire Tous equivalents
8-Reines moyen reduit très reduit MAC
12-Reines grand moyen petit MAC nettement

Points cles a retenir

  1. La propagation de contraintes transforme des problemes intractables en problemes resolvables
  2. AC-3 est l’algorithme de consistance d’arc le plus utilise (bon compromis simplicite/performance)
  3. MAC est généralement le meilleur choix pour les CSP difficiles
  4. L’overhead de la propagation est largement compense par la reduction de l’espace de recherche
  5. La combinaison MRV + MAC est la reference standard en resolution de CSP

Et ensuite ?

Le prochain notebook CSP-3-Avance abordera : - Les contraintes globales (AllDifferent, etc.) et leur propagation specialisee - La recherche locale pour les CSP (Min-Conflicts) - Les CSP d’optimisation (COP) - Les decompositions de graphes pour les problemes structures

References

  • Russell, S. & Norvig, P. Artificial Intelligence: A Modern Approach, Chapitre 6.2-6.3
  • Mackworth, A. K. Consistency in Networks of Relations (1977) – article original sur AC-3
  • Dechter, R. Constraint Processing, Cambridge University Press, 2003

Resume et perspectives

Ce notebook a couvert les techniques fondamentales de propagation de contraintes pour les CSP : la consistance de noeud (contraintes unaires), la consistance d’arc avec l’algorithme AC-3, le Forward Checking (propagation 1 niveau) et le MAC (propagation complete en cascade). Les benchmarks sur les N-Reines ont montre que MAC reduit le nombre d’assignations d’un facteur 40x par rapport au backtracking pur, confirmant que l’overhead de propagation est largement compense par la reduction de l’espace explore.

Ces techniques constituent le socle des solveurs CSP industriels comme OR-Tools. Le prochain notebook CSP-3-Avance etendra ces concepts aux contraintes globales (AllDifferent), a la recherche locale (Min-Conflicts) et aux problemes d’optimisation (COP), avec des applications directes en ordonnancement et planification.

Retour au sommet