ICT-10 — Grammaire des catastrophes : l’obstacle qui engendre les formes, le verbe qui les fait basculer
Serie ICT (Integrated Causal Trajectories, Epic #4588) — charniere strate 2 -> strate 3. Prerequis conseilles : ICT-0-Framing, ICT-8 (paysages d’attracteurs, pli, ralentissement critique) et ICT-9 (agence comme reparation mesuree).
Un prelude a Rene Thom — mais sans complaisance
Ce notebook est le prelude semiophysique de la serie : il introduit le vocabulaire de Rene Thom (Esquisse d’une semiophysique, 1991 ; Stabilite structurelle et morphogenese, 1972) — saillance, pregnance, catastrophe, actant — mais en respectant la règle de la serie : aucun concept n’entre dans ICT tant qu’il n’est pas attache a une mesure, une intervention ou un contraste. La théorie des catastrophes a une mauvaise reputation (« metaphore qualitative ») précisément quand on l’invoque sans rien mesurer. Ici, chaque image de Thom est adossee a une grandeur calculee sur la catastrophe canonique, la fronce (cusp).
Les deux fils, tresses
Fil
Concept de Thom
Ce qu’on mesure
A. Le metatheoreme (ferme la strate 2)
« l’obstacle comme source de l’ontologie » (Ch.3)
le nombre d’equilibres ne change qu’aux plis — naissance/disparition d’une paire
B. Le lacet de predation (ouvre la strate 3)
la scene actantielle predateur/proie (Ch.4)
un cycle d’hysteresis a deux catastrophes (perception J, capture K) + un representant internep_hat qui anticipe
La surprise du chapitre 2 (« Le Langage »)
En relisant Thom de pres, les objets qu’on mesure ici se revelent etre ses propres modèles linguistiques (Ch.2, pp.35-52) :
les quatre transitions generiques du metatheoreme (debut, fin, ramification, confluence) « symbolisent adequatement le contenu » des premiers pivots du langage enfantin (p.38) ;
la phrase transitive SVO (« le chat mange la souris ») est « une classe de chemins transverses a une hypersurface de catastrophe, decrivant la transmission brutale d’un etat stable 1 vers un etat stable 2 » (p.42) — c’est exactement notre lacet ;
l’idee d’anticiper la trajectoire de l’objet (p.50) est exactement notre p_hat.
On n’ouvre donc pas un front « langage » non instrumente : on nomme la correspondance, avec le caveat de Thom lui-même — « le modèle saillance-pregnance ne vise pas a la prediction » (p.51). Le pont vers les LLM (et leur explicabilite par auto-encodeurs epars) reste lointain : on en discute les barreaux honnetement en section 6.
Statut épistémique — 3 claims, verdicts distingués : - Établi : Le métathéorème (comptage d’équilibres ne change qu’aux plis) clôt la strate 2. - Fortement soutenu : p̂gagne en anticipation sur trajectoire lisse, perd sur dérive/créneau. - Spéculatif : La correspondance sémiophysique (Ch.2 Thom) : pivots ↔︎ transitions, verbe SVO ↔︎ lacet, anticipation ↔︎ p̂. Portée et détail dans la matrice de dissociations.
import os, sysimport numpy as npimport matplotlib.pyplot as pltsys.path.insert(0, os.path.abspath("."))from ict import catastrophe as catGRAINE =7np.random.seed(GRAINE)trapz =getattr(np, "trapezoid", None) or np.trapz # numpy >= 2.0 : trapz -> trapezoid# La fronce : V(x; a, b) = x^4/4 + a x^2/2 + b x ; dynamique gradient dx/dt = -(x^3 + a x + b)# a = parametre de "dedoublement" (a<0 : bistable) ; b = parametre de "biais" (penche un puits)print("Catastrophe fronce (cusp) -- la catastrophe elementaire a 2 parametres de controle (a, b).")print("Region bistable (2 actants) : 4a^3 + 27b^2 < 0 (donc a < 0).")
Catastrophe fronce (cusp) -- la catastrophe elementaire a 2 parametres de controle (a, b).
Region bistable (2 actants) :  4a^3 + 27b^2 < 0   (donc a < 0).
1. La fronce : le squelette mesure
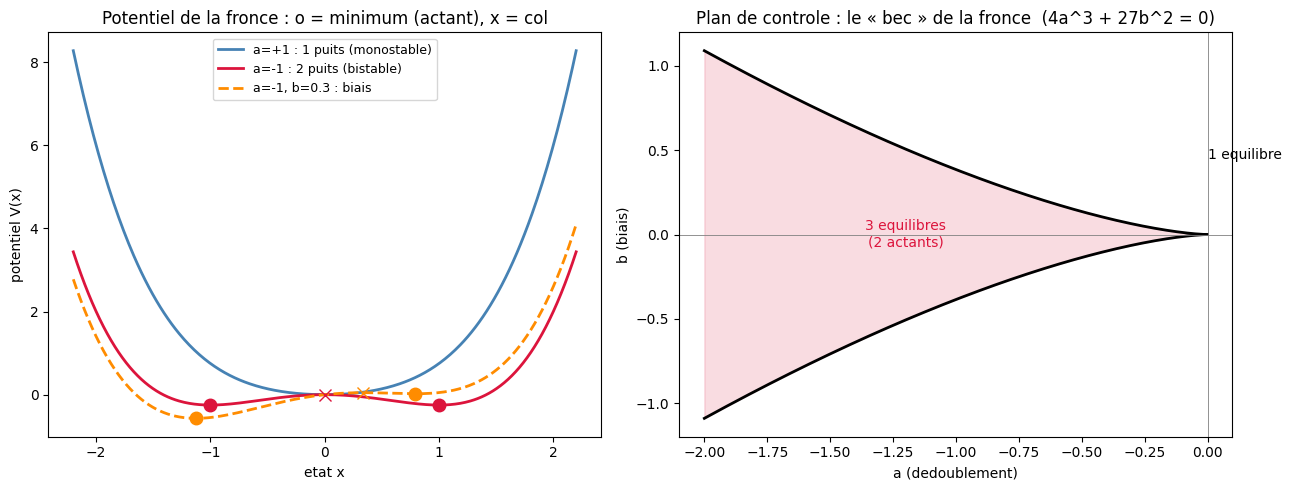
La fronce est la catastrophe a deux paramètres de contrôle\((a, b)\), de potentiel \(V(x) = \tfrac{x^4}{4} + \tfrac{a}{2}x^2 + b\,x\). Les equilibres sont les racines de \(x^3 + a x + b = 0\) ; ils sont stables (minima, \(V''>0\)) ou instables (col). Tout se joue sur le signe du discriminant : pour \(4a^3 + 27b^2 < 0\) (donc \(a<0\)) il y a trois equilibres — deux minima separes par un col, soit deux actants au sens de Thom. La courbe de bifurcation \(4a^3 + 27b^2 = 0\) (la parabole semi-cubique, le « bec » de la fronce) est le lieu ou un minimum et le col fusionnent et disparaissent : un pli.
C’est le même objet qu’en ICT-8 : la bifurcation pli du modèle de paturage de May etait une section de cette fronce ; le ralentissement critique mesure la-bas (la valeur propre \(\to 0\)) est l’aplatissement du puits a l’approche du pli, ci-dessous a droite.
fig, (axL, axR) = plt.subplots(1, 2, figsize=(13, 5))# (gauche) potentiel : monostable (a>0) vs bistable (a<0, deux puits)x = np.linspace(-2.2, 2.2, 400)axL.plot(x, cat.cusp_potential(x, a=1.0, b=0.0), color="steelblue", lw=2, label="a=+1 : 1 puits (monostable)")axL.plot(x, cat.cusp_potential(x, a=-1.0, b=0.0), color="crimson", lw=2, label="a=-1 : 2 puits (bistable)")axL.plot(x, cat.cusp_potential(x, a=-1.0, b=0.3), color="darkorange", lw=2, ls="--", label="a=-1, b=0.3 : biais")for a_, b_, col in [(-1.0, 0.0, "crimson"), (-1.0, 0.3, "darkorange")]:for xe, st in cat.cusp_equilibria(a_, b_): axL.plot(xe, cat.cusp_potential(xe, a_, b_), "o"if st else"x", color=col, ms=9)axL.set_xlabel("etat x"); axL.set_ylabel("potentiel V(x)")axL.set_title("Potentiel de la fronce : o = minimum (actant), x = col"); axL.legend(fontsize=9)# (droite) la courbe de bifurcation dans le plan de controle (a, b)a_grid = np.linspace(-2.0, 0.4, 300)b_inf, b_sup = cat.bifurcation_curve(a_grid)axR.plot(a_grid, b_sup, color="black", lw=2); axR.plot(a_grid, b_inf, color="black", lw=2)axR.fill_between(a_grid, b_inf, b_sup, where=~np.isnan(b_sup), color="crimson", alpha=0.15)axR.text(-1.2, 0.0, "3 equilibres\n(2 actants)", ha="center", va="center", fontsize=10, color="crimson")axR.text(0.15, 0.45, "1 equilibre", ha="center", fontsize=10)axR.axhline(0, color="grey", lw=0.6); axR.axvline(0, color="grey", lw=0.6)axR.set_xlabel("a (dedoublement)"); axR.set_ylabel("b (biais)")axR.set_title("Plan de controle : le « bec » de la fronce (4a^3 + 27b^2 = 0)")plt.tight_layout(); plt.show()print("a=-1, b=0 -> equilibres :", [(round(x,3), 'stable'if s else'col') for x,s in cat.cusp_equilibria(-1,0)])print("a=+1, b=0 -> equilibres :", [(round(x,3), 'stable'if s else'col') for x,s in cat.cusp_equilibria(1,0)])print(f"pli a a=-1 : b = +/-{cat.fold_lines(-1.0)[1]:.4f}")
a=-1, b=0   -> equilibres : [(-1.0, 'stable'), (0.0, 'col'), (1.0, 'stable')]
a=+1, b=0   -> equilibres : [(0.0, 'stable')]
pli a a=-1 : b = +/-0.3849
2. Le metatheoreme : l’obstacle comme source de l’ontologie
Le metatheoreme de Thom (Ch.3, §B) dit, en substance : une forme saillante mobile dans un flux ne peut donner naissance qu’a un petit nombre de transitions generiques — debut, fin, ramification, confluence. La non-linearite \(x^3\) joue le rôle de l’obstacle : c’est lui qui engendre la multiplicite des bassins (la pluralite des « etres »). D’ou la formule l’obstacle comme source de l’ontologie.
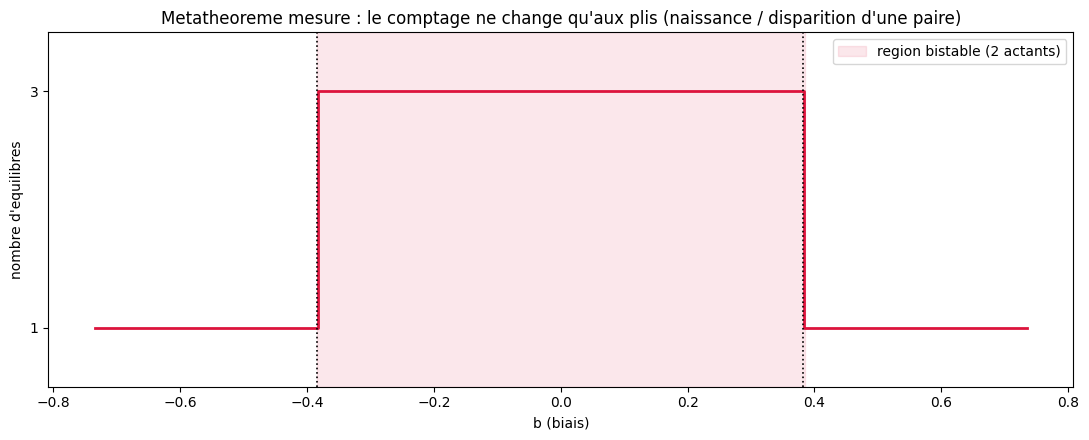
On le mesure directement : balayons \(b\) a \(a<0\) fixe et comptons les equilibres. Le nombre ne saute qu’aux plis, et toujours de \(\pm 2\) (un minimum et un col naissent ou s’annihilent ensemble). Le long d’un chemin generique, il n’y a donc exactement deux transitions de comptage — ni plus, ni moins.
Lien Ch.2 (p.38) : ces quatre transitions — debut, fin, ramification, confluence — sont, mot pour mot, celles dont Thom dit qu’elles « symbolisent adequatement le contenu » des premiers pivots du langage enfantin. La confluence devient d’abord une preposition (« chez »), puis un verbe divalent (Tesnière). Le comptage qu’on trace ici est la proto-grammaire mesuree.
a =-1.0b_lo, b_hi = cat.fold_lines(a)bs = np.linspace(b_lo -0.35, b_hi +0.35, 400)counts = np.array([cat.count_equilibria(a, float(b)) for b in bs])transitions = np.where(np.diff(counts) !=0)[0]fig, ax = plt.subplots(figsize=(11, 4.5))ax.step(bs, counts, where="mid", color="crimson", lw=2)for j in transitions: ax.axvline(bs[j], color="black", ls=":", lw=1.2)ax.axvspan(b_lo, b_hi, color="crimson", alpha=0.10, label="region bistable (2 actants)")ax.set_yticks([1, 3]); ax.set_ylim(0.5, 3.5)ax.set_xlabel("b (biais)"); ax.set_ylabel("nombre d'equilibres")ax.set_title("Metatheoreme mesure : le comptage ne change qu'aux plis (naissance / disparition d'une paire)")ax.legend(loc="upper right")plt.tight_layout(); plt.show()print(f"valeurs prises par le comptage : {sorted(set(counts.tolist()))} (1 hors region, 3 dedans)")print(f"nombre de transitions de comptage le long du balayage : {len(transitions)} (les deux plis)")print("les quatre types generiques de Thom : naissance (1->3), confluence/disparition (3->1).")
valeurs prises par le comptage : [1, 3]  (1 hors region, 3 dedans)
nombre de transitions de comptage le long du balayage : 2  (les deux plis)
les quatre types generiques de Thom : naissance (1->3), confluence/disparition (3->1).
Exercice 1 — la fourche (pitchfork), section symetrique de la fronce
A \(b=0\) (pas de biais), la fronce devient symetrique : c’est la fourche. Quand \(a\) descend sous \(0\), l’unique equilibre \(x=0\) se dedouble en deux minima symetriques (plus le col en \(0\)). Completez equilibres_fourche(a) pour renvoyer la liste des positions d’equilibre a \(b=0\), et observez le dedoublement.
Indices :cat.cusp_equilibria(a, 0.0) renvoie la liste (x*, stable) ; on ne demande ici que les positions x*. Le point critique (la « pointe » de la fourche) est en \(a=0\).
def equilibres_fourche(a):"""Positions d'equilibre de la fronce SYMETRIQUE (b=0), pour observer la fourche. Renvoyer None tant que l'exercice n'est pas complete."""# TODO etudiant : extraire les positions x* depuis cat.cusp_equilibria(a, 0.0)# return [x for x, _ in cat.cusp_equilibria(a, 0.0)]returnNone# TODO# Verification (a decommenter une fois complete) :# for a in [0.5, 0.0, -0.5, -1.0]:# print(f"a={a:+.1f} -> equilibres (b=0) : {equilibres_fourche(a)}")print("Exercice 1 a completer : observer le dedoublement de la fourche quand a passe sous 0.")
Exercice 1 a completer : observer le dedoublement de la fourche quand a passe sous 0.
3. Le lacet de predation : la scene actantielle mesuree
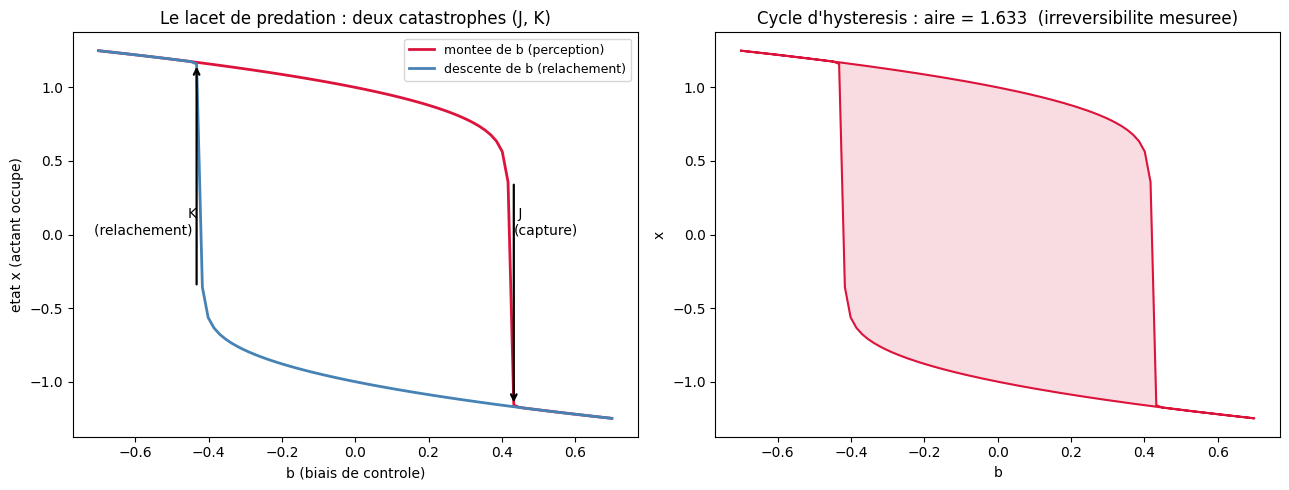
On ferme la strate 2 (morphogenese) et on ouvre la strate 3 (agents). Le lacet de predation de Thom (Ch.4, §C) est la scene actantielle canonique : deux actants (predateur, proie) comme deux minima, et deux franchissements de la catastrophe le long d’un cycle — la perception (J : la proie entre dans le champ du predateur) et la capture (K). On le mesure par un cycle d’hysteresis : a \(a<0\) fixe, on fait varier le biais \(b\) vers le haut puis vers le bas en suivant adiabatiquement le minimum courant. Le système reste sur sa branche jusqu’a ce qu’elle disparaisse a un pli, puis saute : c’est la catastrophe.
Lien Ch.2 (p.42) : « la signification d’un verbe peut etre symbolisee […] comme une classe de chemins transverses a une hypersurface de catastrophe, decrivant la transmission brutale d’un etat stable 1 vers un etat stable 2 ». La phrase transitive SVOest ce lacet. Et l’aire du cycle (non nulle) mesure l’irreversibilite : capture \(\neq\) emission — la direction agent\(\to\)patient de la scene. C’est la même fronce que la transition liquide-gaz de Van der Waals (note 8 du Ch.2) et que « la chaleur fait fondre la glace » (p.48).
a =-1.0b_up = np.linspace(-0.7, 0.7, 90)b_path = np.concatenate([b_up, b_up[::-1]]) # aller (montee) puis retour (descente)x0 = cat.cusp_equilibria(a, float(b_path[0]))[0][0]xs = cat.hysteresis_loop(a, b_path, x_start=x0)jumps = cat.loop_jumps(b_path, xs, threshold=0.5)aire =float(trapz(xs, b_path))fig, (axL, axR) = plt.subplots(1, 2, figsize=(13, 5))n =len(b_up)axL.plot(b_path[:n], xs[:n], color="crimson", lw=2, label="montee de b (perception)")axL.plot(b_path[n:], xs[n:], color="steelblue", lw=2, label="descente de b (relachement)")for j in jumps: axL.annotate("", xy=(b_path[j], xs[j]), xytext=(b_path[j], xs[j-1]), arrowprops=dict(arrowstyle="->", color="black", lw=1.6))iflen(jumps) >=1: axL.text(b_path[jumps[0]], 0.0, " J\n(capture)", fontsize=10)iflen(jumps) >=2: axL.text(b_path[jumps[1]], 0.0, "K\n(relachement) ", fontsize=10, ha="right")axL.set_xlabel("b (biais de controle)"); axL.set_ylabel("etat x (actant occupe)")axL.set_title("Le lacet de predation : deux catastrophes (J, K)"); axL.legend(fontsize=9)# le lacet ferme dans le plan (b, x) : son aire = hysteresis = irreversibiliteaxR.fill(b_path, xs, color="crimson", alpha=0.15)axR.plot(b_path, xs, color="crimson", lw=1.5)axR.set_xlabel("b"); axR.set_ylabel("x")axR.set_title(f"Cycle d'hysteresis : aire = {abs(aire):.3f} (irreversibilite mesuree)")plt.tight_layout(); plt.show()print(f"nombre de catastrophes le long du lacet : {len(jumps)} (J = capture, K = relachement)")print(f"b aux franchissements : {[round(float(b_path[j]),3) for j in jumps]} (pli theorique : +/-{b_hi:.3f})")print(f"aire du cycle (hysteresis, signe = orientation) : {aire:+.3f} -> non nulle = scene orientee (SVO)")
nombre de catastrophes le long du lacet : 2  (J = capture, K = relachement)
b aux franchissements : [0.433, -0.433]  (pli theorique : +/-0.385)
aire du cycle (hysteresis, signe = orientation) : +1.633  -> non nulle = scene orientee (SVO)
Exercice 2 — l’hysteresis disparait a la pointe de la fronce
L’irreversibilite (l’aire du lacet) doit s’effondrer quand on rapproche \(a\) de \(0\) : a la pointe \(a=0\), les deux puits fusionnent, il n’y a plus de bistabilite, donc plus de saut — la scene actantielle se degrade en transition lisse. Completez aire_lacet(a) qui renvoie l’aire (valeur absolue) du cycle d’hysteresis pour un \(a<0\) donne, et verifiez la decroissance vers \(0\).
Indices : reproduire le balayage b_path de la section 3, appeler cat.hysteresis_loop(a, b_path, ...), puis abs(trapz(xs, b_path)). Adapter l’amplitude du balayage de \(b\) a la taille du pli cat.fold_lines(a).
def aire_lacet(a):"""Aire (valeur absolue) du cycle d'hysteresis pour un a < 0 donne. Mesure l'irreversibilite de la scene actantielle. Renvoyer None tant que non complete."""# TODO etudiant :# bf = cat.fold_lines(a)# if bf is None: return 0.0 # a >= 0 : pas de bistabilite, pas d'hysteresis# b_up = np.linspace(-2*bf[1], 2*bf[1], 90)# b_path = np.concatenate([b_up, b_up[::-1]])# xs = cat.hysteresis_loop(a, b_path, x_start=cat.cusp_equilibria(a, float(b_path[0]))[0][0])# return abs(float(trapz(xs, b_path)))returnNone# TODO# Verification (a decommenter) :# for a in [-1.0, -0.6, -0.3, -0.1]:# print(f"a={a:+.2f} -> aire du lacet = {aire_lacet(a)}")print("Exercice 2 a completer : l'hysteresis (aire) s'effondre quand a -> 0 (degenerescence).")
Exercice 2 a completer : l'hysteresis (aire) s'effondre quand a -> 0 (degenerescence).
4. Le representant interne p_hat : anticiper la proie
Thom (Ch.4) place dans l’etat metabolique du predateur un representant interne de la proie, qui « anticipe » la proie reelle (et Ch.2, p.50 : on se deplace en « anticipant la trajectoire de l’objet »). C’est le germe d’une proto-representation — et le pont, sous caveat, vers la strate 3 (agents) et, plus loin, l’explicabilite.
On le mesure sans complaisance, sur un banc durci en trois directions :
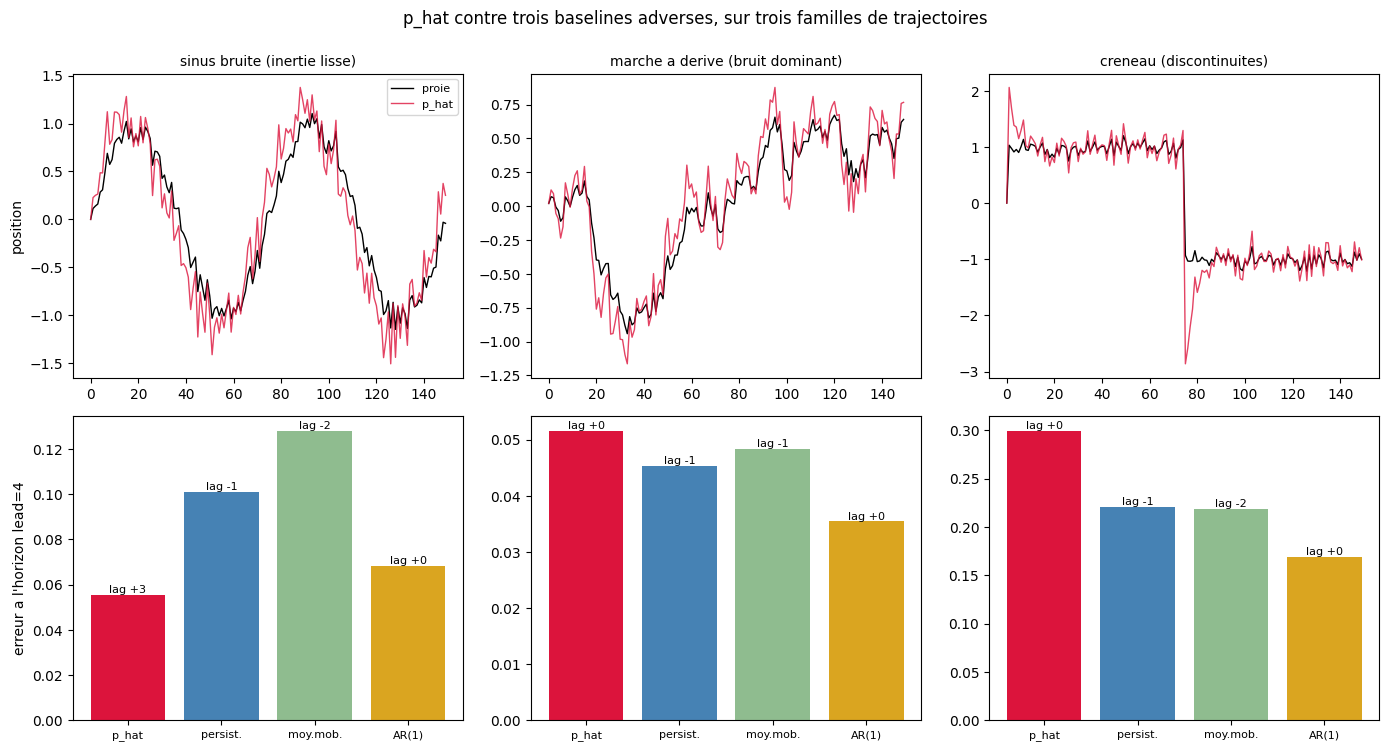
Trois familles de trajectoires aux cinematiques opposees : le sinus bruite (inertie lisse, exploitable par un modèle de vitesse), la marche aleatoire a derive (le bruit domine la derive : la vitesse instantanee n’est que du bruit amplifie), le creneau (discontinuites : tout modèle de vitesse sur-reagit au saut).
Trois baselines adverses, reellement calculees : la persistance (suit sans modèle), la moyenne mobile (lisse mais retarde), et un AR(1) dont le coefficient est ajuste sur la serie complete (in-sample) — un adversaire volontairement avantage, pas un homme de paille.
Deux metriques separees, jamais agregees : (a) le pic de correlation croisee (a quel decalage l’estimateur correle-t-il le mieux avec la proie ? lag > 0 = il regarde vers le futur) et
l’erreur a horizon fixelead. Les deux peuvent diverger — et divergent reellement ci-dessous.
Clause de falsifiabilite : p_hat doit battre la meilleure des trois baselines, famille par famille (le gain se reporte par famille, jamais en moyenne). S’il ne gagne pas sur au moins 2 familles sur 3, le verdict honnete est « avantage regime-dependant » — pas « p_hat anticipe ». La ou p_hat echoue doit rester visible dans la sortie.
familles = ["sinus", "derive", "creneau"]ETIQUETTES = {"sinus": "sinus bruite (inertie lisse)","derive": "marche a derive (bruit dominant)","creneau": "creneau (discontinuites)"}ESTIMATEURS = ["p_hat", "persistance", "moyenne_mobile", "ar1"]LEAD =4GRAINES = [0, 1, 7, 42, 99] # robustesse multi-graines# --- banc principal (graine GRAINE) : deux metriques SEPAREES, par famille ---proies, rapports = {}, {}for famille in familles: proie = cat.prey_trajectory(famille, n_steps=300, noise=0.10, rng=np.random.default_rng(GRAINE)) proies[famille] = proie rapports[famille] = cat.anticipation_report(proie, lead=LEAD, alpha=0.25, window=5, max_lag=10)# --- robustesse : marge de p_hat contre la MEILLEURE baseline, 5 graines ---marges = {famille: [] for famille in familles}for graine in GRAINES:for famille in familles: proie_g = cat.prey_trajectory(famille, n_steps=300, noise=0.10, rng=np.random.default_rng(graine)) rep = cat.anticipation_report(proie_g, lead=LEAD) best =min(v["erreur"] for nom, v in rep.items() if nom !="p_hat") marges[famille].append(best - rep["p_hat"]["erreur"]) # > 0 : p_hat gagne# --- tableau par famille : erreur@lead ET pic de correlation, jamais agreges ---victoires = {}for famille in familles: rep = rapports[famille]print(f"=== {famille} ===")for nom in ESTIMATEURS:print(f" {nom:15s} erreur@{LEAD} = {rep[nom]['erreur']:.4f} pic_lag = {rep[nom]['pic_lag']:+d}") best_nom, best =min(((nom, rep[nom]["erreur"]) for nom in ESTIMATEURS[1:]), key=lambda nv: nv[1]) m = np.array(marges[famille]) victoires[famille] =int((m >0).sum()) verdict ="BAT"if rep["p_hat"]["erreur"] < best else"PERD contre"print(f" -> p_hat {verdict} la meilleure baseline ({best_nom} : {best:.4f})"f" | {victoires[famille]}/{len(GRAINES)} graines, marge {m.mean():+.4f} +/- {m.std():.4f}")# --- figure : trajectoires + p_hat (haut), erreurs des 4 estimateurs (bas) ---COULEURS = {"p_hat": "crimson", "persistance": "steelblue","moyenne_mobile": "darkseagreen", "ar1": "goldenrod"}fig, axes = plt.subplots(2, 3, figsize=(14, 7.5))for j, famille inenumerate(familles): proie = proies[famille] p_hat = cat.constant_velocity_tracker(proie, lead=LEAD, alpha=0.25) ax = axes[0, j] ax.plot(proie[:150], color="black", lw=1.0, label="proie") ax.plot(p_hat[:150], color="crimson", lw=1.0, alpha=0.8, label="p_hat") ax.set_title(ETIQUETTES[famille], fontsize=10)if j ==0: ax.set_ylabel("position"); ax.legend(fontsize=8) ax = axes[1, j] rep = rapports[famille] barres = ax.bar(range(len(ESTIMATEURS)), [rep[nom]["erreur"] for nom in ESTIMATEURS], color=[COULEURS[nom] for nom in ESTIMATEURS])for barre, nom inzip(barres, ESTIMATEURS): # pic_lag annote sur chaque barre ax.text(barre.get_x() + barre.get_width() /2, barre.get_height(),f"lag {rep[nom]['pic_lag']:+d}", ha="center", va="bottom", fontsize=8) ax.set_xticks(range(len(ESTIMATEURS))) ax.set_xticklabels(["p_hat", "persist.", "moy.mob.", "AR(1)"], fontsize=8)if j ==0: ax.set_ylabel(f"erreur a l'horizon lead={LEAD}")fig.suptitle("p_hat contre trois baselines adverses, sur trois familles de trajectoires", y=0.995)plt.tight_layout(); plt.show()n_gagnees =sum(v >len(GRAINES) //2for v in victoires.values())print(f"\nVerdict : p_hat bat la meilleure baseline sur {n_gagnees}/{len(familles)} familles"f" (critere de la clause : >= 2/3 pour crediter l'anticipation)")print("-> avantage REGIME-DEPENDANT : p_hat anticipe la ou l'inertie est exploitable (sinus),""\n pas sur la derive bruitee ni sur les discontinuites. L'echec reste visible ci-dessus.")
Verdict : p_hat bat la meilleure baseline sur 1/3 familles (critere de la clause : >= 2/3 pour crediter l'anticipation)
-> avantage REGIME-DEPENDANT : p_hat anticipe la ou l'inertie est exploitable (sinus),
   pas sur la derive bruitee ni sur les discontinuites. L'echec reste visible ci-dessus.
Verdict sans complaisance : un avantage regime-dependant
Le banc durci renverse la conclusion trop confortable d’un banc a une seule famille (« p_hat bat la persistance ») :
Sinus bruite — p_hatgagne contre les trois baselines (erreur 0.055 contre 0.068 pour le meilleur adversaire, l’AR(1)), et c’est robuste : 5/5 graines, marge +0.012 ± 0.002. Son pic de correlation a lag +3 confirme qu’il correle avec le futur de la proie.
Marche a derive — p_hatperd (0/5 graines, marge −0.020 ± 0.003) : le bruit domine la derive, et la vitesse lissee n’est que du bruit amplifie. C’est aussi la famille ou les deux metriques divergent : p_hat a le pic de correlation le moins retarde (lag +0, contre −1 pour la persistance) tout en ayant la pire erreur des quatre estimateurs (0.052). Un pic de correlation flatteur ne prouve pas un contenu predictif — d’ou l’obligation de reporter les deux metriques separement.
Creneau — p_hatperd nettement (0/5 graines, marge −0.137 ± 0.016) : a chaque saut, le modèle de vitesse sur-reagit et extrapole dans le vide.
Le verdict honnete est donc : l’anticipation de p_hat est regime-dependante — reelle la ou la trajectoire a une inertie exploitable, illusoire ailleurs. C’est ce que la clause de falsifiabilite exigeait de rendre visible ; un banc a une seule famille l’aurait masque. L’AR(1), ajuste in-sample sur la serie complete, reste l’adversaire le plus dur partout — le battre sur le sinus n’en a que plus de valeur.
Exercice 3 — sans complaisance : le compromis de l’anticipation
L’anticipation n’est pas gratuite. La vitesse brute (alpha=1, sans lissage) amplifie le bruit d’observation d’un facteur lead : en milieu bruite, p_hat peut alors devenir pire que la simple persistance. C’est un compromis biais-variance qu’il faut mesurer, pas masquer. Completez gain_anticipation(bruit, alpha) : le gain = erreur(persistance) − erreur(p_hat) a l’horizon LEAD (positif = p_hat utile), et observez qu’il chute quand alpha -> 1 sur une proie bruitee.
Indices : regenerer une proie sin + bruit * randn (graine fixe), construire p_hat avec l’alpha donne et le suiveur, puis comparer cat.lead_error(..., LEAD).
def gain_anticipation(bruit, alpha):"""Gain de l'anticipation : lead_error(persistance) - lead_error(p_hat), a l'horizon LEAD. Positif = p_hat utile ; chute vers <=0 si alpha=1 (vitesse brute) sur proie bruitee. Renvoyer None tant que non complete."""# TODO etudiant :# g = np.random.default_rng(GRAINE)# y = np.sin(t) + bruit * g.standard_normal(T)# ph = cat.constant_velocity_tracker(y, lead=LEAD, alpha=alpha)# su = cat.persistence_tracker(y)# return cat.lead_error(su, y, LEAD) - cat.lead_error(ph, y, LEAD)returnNone# TODO# Verification (a decommenter) :# for al in [0.25, 0.5, 1.0]:# print(f"bruit=0.20, alpha={al:.2f} -> gain anticipation = {gain_anticipation(0.20, al)}")print("Exercice 3 a completer : mesurer le compromis biais-variance (alpha=1 degrade en milieu bruite).")
Exercice 3 a completer : mesurer le compromis biais-variance (alpha=1 degrade en milieu bruite).
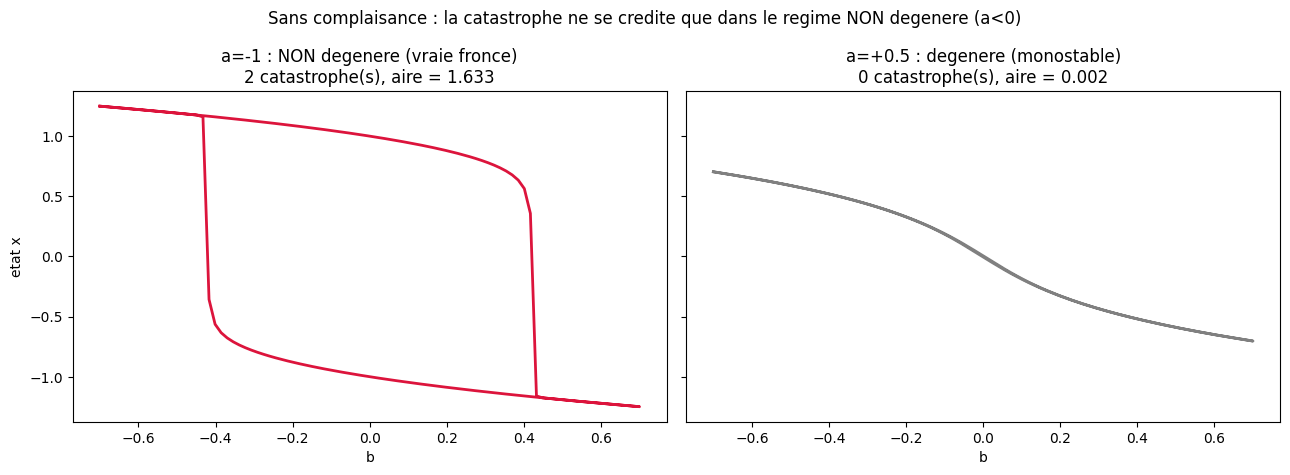
5. Sans complaisance : la catastrophe n’est reelle que hors degenerescence
La tentation serait de balayer \(b\)sans verifier \(a<0\) et d’appeler « hysteresis » la courbe obtenue. Or a \(a \geq 0\) il n’y a qu’un equilibre : le suivi est continu, zero saut, aire nulle. Annoncer une « scene actantielle » dans ce regime, c’est fabriquer un phantome — l’equivalent, pour les catastrophes, du « problème degenere » (un A* sur graphe a cout uniforme, ou un Z3 sur une contrainte qu’un if resout). On le mesure : même balayage, deux regimes.
b_up = np.linspace(-0.7, 0.7, 90); b_path = np.concatenate([b_up, b_up[::-1]])fig, axes = plt.subplots(1, 2, figsize=(13, 4.8), sharey=True)for ax, (a_, ttl) inzip(axes, [(-1.0, "a=-1 : NON degenere (vraie fronce)"), (0.5, "a=+0.5 : degenere (monostable)")]): xs = cat.hysteresis_loop(a_, b_path, x_start=cat.cusp_equilibria(a_, float(b_path[0]))[0][0]) nj =len(cat.loop_jumps(b_path, xs, threshold=0.5)) ar =abs(float(trapz(xs, b_path))) ax.plot(b_path, xs, color="crimson"if a_ <0else"grey", lw=2) ax.set_xlabel("b"); ax.set_title(f"{ttl}\n{nj} catastrophe(s), aire = {ar:.3f}")axes[0].set_ylabel("etat x")plt.suptitle("Sans complaisance : la catastrophe ne se credite que dans le regime NON degenere (a<0)")plt.tight_layout(); plt.show()for a_ in (-1.0, 0.5): xs = cat.hysteresis_loop(a_, b_path, x_start=cat.cusp_equilibria(a_, float(b_path[0]))[0][0])print(f"a={a_:+.1f} : {len(cat.loop_jumps(b_path, xs, 0.5))} saut(s), aire={abs(float(trapz(xs,b_path))):.3f}, bistable={cat.in_bistable_region(a_, 0.0)}")
6. Portee et barreaux : du gradient basse-dimension aux systèmes discrets
Le caveat, droit. La théorie des catastrophes classe les singularites des dynamiques gradient de basse dimension (les 7 catastrophes elementaires couvrent \(\leq 4\) paramètres de contrôle). Un LLM n’est ni gradient (au sens dynamique), ni de basse dimension. Appliquer la fronce litteralement a un reseau de milliards de paramètres serait une catégorie-erreur. Thom lui-même est explicitement non-predictif (Ch.2, p.51). Ce notebook fournit donc des designs de mesure, pas un modèle de LLM.
Mais le pont n’est pas sans barreaux. Le passage « peu d’attracteurs continus -> multitude d’unites discretes a couplage contrôle » est déjà chez Thom : c’est sa transition animal->humain (Ch.2, p.35). Les barreaux intermediaires, dans nos series :
l’ingenierie du couplage continu <-> symbolique discret
2. Lean
serie Lean + harnais prover
l’objet discret de haute dimension (preuve = arbre), déjà couple a du continu (sélection de premisses guidee) — Ch.2 p.46 : « la generativite interne au langage formel, sur laquelle l’homme n’a plus de prise une fois fixees les conditions initiales »
3. Auto-encodeurs epars (SAE)
cible lointaine
trouver le squelette discret de features dans la variete continue d’activations — le même geste que Thom, a l’echelle, sans la garantie basse-dimension
Une brique candidate de veille a ete deposee (#4653) : les arbres d’EML (analogue continu de portes NAND), substrat possiblement « interpretable-par-construction » — a tester, conjecture etiquetee comme telle, et hors ICT (materiel serie neurosymbolique).
Suite immediate de la strate 2/3, chaque metaphore restant attachee a une mesure : ICT-11 (profils d’agence causale aux echelles micro/meso/macro) et ICT-Synthese (reunir \(\Phi\), trajectoires, bassins, transitions, reparation, agence). Discipline de la serie : ne pas ouvrir cinq fronts a la fois.
Conclusion — la grammaire tenue par la mesure
On a tresse les deux fils, et le chapitre 2 de Thom les a noues a sa théorie du langage :
Le fil metaphorique (Thom)
Le fil de la mesure (ICT-10)
l’obstacle engendre les etres (metatheoreme)
le comptage d’equilibres ne change qu’aux plis : exactement 2 transitions
les 4 transitions = pivots du langage enfantin (Ch.2 p.38)
naissance (1->3) et confluence/disparition (3->1), mesurees
la phrase transitive SVO = chemin transverse a une catastrophe (Ch.2 p.42)
le lacet de predation : 2 catastrophes (J, K), aire non nulle
capture \(\neq\) emission : la scene est orientee
l’aire signee du cycle d’hysteresis = irreversibilite mesuree
anticiper la trajectoire de l’objet (Ch.2 p.50)
p_hat : avantage regime-dependant — bat 3 baselines adverses sur trajectoire lisse (5/5 graines), perd sur derive et creneau
Aucune image de Thom n’a ete declaree : chacune a ete mesuree sur la fronce canonique. La strate 2 (morphogenese) se referme sur son squelette catastrophique ; la strate 3 (agents) s’ouvre sur une scene actantielle et un representant interne dont l’anticipation est mesuree — et bornee a son regime de validite. Le pont vers les LLM reste lointain et a barreaux (section 6) — mais la règle ne change pas : une metaphore n’entre dans ICT que lorsqu’elle est attachee a une mesure.