ICT-2 — Le tri comme morphogenèse minimale (self-sorting arrays)
Série ICT — Integrated Causal Trajectories (Epic #4588), qui prolonge la série IIT / PyPhi.
D’IIT à ICT : de l’état à la trajectoire
La série IIT étudie des structures causales associées à un état : matrice de transition (TPM), sous-système, Φ, structure cause-effet. La série ICT déplace le regard vers les trajectoires :
où chaque \(C_t\) résume l’organisation causale du système à l’instant \(t\). Les questions deviennent dynamiques : une organisation se maintient-elle ? se répare-t-elle ? change-t-elle d’échelle ? garde-t-elle une identité malgré les perturbations ?
Pour entrer dans ce cadre sans la lourdeur calculatoire de PyPhi, ce notebook utilise un toy model totalement transparent : le tri auto-organisé.
Le tri vu comme une morphogenèse
D’après :
Taining Zhang, Adam Goldstein, Michael Levin, « Classical sorting algorithms as a model of morphogenesis: self-sorting arrays reveal unexpected competencies in a minimal model of basal intelligence », Adaptive Behavior, 2025 — arXiv:2401.05375.
L’idée renverse la perspective habituelle du tri. Au lieu d’un contrôleur global qui parcourt un tableau et échange des éléments, chaque élément devient une cellule autonome qui applique localement la règle de son algotype. L’ordre global n’est plus imposé d’en haut : il émerge de décisions purement locales. Le tri devient une trajectoire collective dans un espace de configurations — une morphogenèse minimale.
Sur ce banc d’essai, tout est calculable et enregistrable, et pourtant des compétences inattendues apparaissent : robustesse aux cellules cassées, sacrifices locaux au service du but global (« délai de gratification »), auto-réparation après lésion. C’est exactement le type de signatures que la série ICT cherche à rendre mesurable.
Objectifs d’apprentissage
Comprendre la vue-cellule (cell-eye-view) d’un algorithme de tri.
Enregistrer et visualiser une trajectoire dans le morphospace (sortedness, inversions, erreur de monotonie).
Mesurer trois compétences émergentes : robustesse, délai de gratification, auto-réparation.
Observer comment l’hétérogénéité (tableaux chimériques) crée des impasses locales.
Prérequis
Notions de base sur les algorithmes de tri (bubble / insertion).
Python : numpy, matplotlib (les structures du modèle sont dans le package local ict/).
Durée estimée : 45 minutes
Statut épistémique — Établi : Le tri auto-organisé exhibe une compétence for free (auto-réparation, délai de gratification). Portée et détail dans la matrice de dissociations.
Repères IIT — sous-systèmes et structures cause-effet
Vocabulaire IIT nécessaire pour interpréter ICT-2 (self-sorting morphogenesis) en termes d’information intégrée. Pour Φ/TPM/partition (notions de base), voir ICT-1 § Repères IIT canoniques. Pour le texte fondateur, voir ICT-0-Annexe (\(\Phi_{\text{dyn}}\)). Source primaire : IIT-1 — Intro to PyPhi + IIT-2 — Advanced Topics.
ICT-1 calculait \(\Phi\)état par état sur le système entier. ICT-2 soulève une question plus fine : quelles parties du tableau qui se trie sont causalement responsables de ce tri ? Cela exige deux notions que ICT-1 n’introduisait pas :
Sous-système (subsystem) — un sous-ensemble \(\mathcal{S}' \subseteq \mathcal{S}\) des nœuds du système, avec sa propre TPM marginale (calculée en ignorant les nœuds hors \(\mathcal{S}'\)). PyPhi représente un sous-système par un masque binaire sur les nœuds : par exemple 0110 sur un système à 4 nœuds = les nœuds 1 et 2 seulement. Tout système \(\mathcal{S}\) a \(2^N - 1\) sous-systèmes non vides ; chaque sous-système a son propre \(\Phi_{\mathrm{CE}}\).
Information cause-effet (\(\Phi_{\mathrm{CE}}\), cause-effect information) — pour un sous-système \(\mathcal{S}'\) dans un état donné, c’est l’information que \(\mathcal{S}'\) génère à la fois vers le passé (ses causes : dans quelle mesure l’état passé de \(\mathcal{S}'\) est-il contraint par son propre mécanisme, au-dessus et au-delà du reste du système ?) et vers le futur (ses effects : dans quelle mesure l’état présent de \(\mathcal{S}'\) contraint-il son propre futur, au-dessus et au-delà du reste ?). La cause et l’effet sont des distributions de probabilités sur les états antérieurs/postérieurs ; \(\Phi_{\mathrm{CE}}\) est la distance EMD entre le système entier et la partition MIP qui sépare \(\mathcal{S}'\) du reste.
Partition d’un système \(\mathcal{S}\) en deux moitiés \(\mathcal{S}^L \cup \mathcal{S}^R\) — vue en ICT-1, c’est la brique de calcul de \(\Phi_{\mathrm{CE}}\) : PyPhi balaie toutes les bipartitions dirigées du système (en plus des sous-systèmes candidats) et retient celle qui minimise la divergence entre le système entier et la somme de ses parties — c’est le MIP (Minimum Information Partition). Pour \(N\) nœuds il y a \(2^{N-1} - 1\) bipartitions dirigées à comparer (cf ICT-1 « Pourquoi 3 nœuds »).
Lecture IIT de ICT-2. Le tableau qui se trie est un système \(\mathcal{S}\) à \(N\) cellules. À chaque état \(s_t\), le tri en cours est un certain motif (zones homogènes + frontière). La question IIT est : quelle est la valeur de \(\Phi_{\mathrm{CE}}\) du système \(\mathcal{S}\) dans cet état ? Si \(\Phi_{\mathrm{CE}} > 0\), le tableau est causalement intégré au-dessus de ses parties — la morphogenèse n’est pas un artefact local mais une structure globale qui contraint passé et futur. Si on bipartitionne en deux moitiés du tableau, on mesure l’information que chaque moitié génère indépendamment ; le MIP dit « la partition qui enlève le moins d’intégration possible » — c’est précisément la frontière morphologique. Un tableau déjà trié a un \(\Phi_{\mathrm{CE}}\) plus faible qu’un tableau en train de se trier : une fois l’ordre établi, les cellules n’ont plus d’information à générer les unes sur les autres (leur état futur est fixé par la règle locale). Un tableau chimerique (cell 14-16) qui ne se trie pas, lui, conserve un \(\Phi_{\mathrm{CE}}\) non trivial mais reste piégé dans un attracteur local — information présente, intégration sans progrès : c’est exactement le type de distinction que la triad IIT/ICT permet de poser.
Ce notebook, comme ICT-1, n’exécute pas PyPhi sur les tableaux (le code resterait intraitable pour \(N > 5\)). Il introduit les concepts pour que ICT-6 (Sorting-to-TPM bridge) puisse les opérationnaliser sur les simulations.
# --- Imports et configuration ---import sys, ossys.path.insert(0, os.path.abspath(".")) # le package `ict/` est a cote de ce notebookimport numpy as npimport matplotlib.pyplot as pltfrom ict.self_sorting import SelfSortingArray, ALGOTYPESfrom ict import sorting_metrics as mplt.rcParams["figure.figsize"] = (8, 4)plt.rcParams["axes.grid"] =TrueRNG = np.random.default_rng(42)def perm(k, rng=RNG):# une permutation de 0..k-1 en entiers Python natifs (sortie lisible)return [int(x) for x in rng.permutation(k)]print("Algotypes disponibles :", ALGOTYPES)
Algotypes disponibles : ('bubble', 'insertion')
1. La vue-cellule : une cellule, une règle locale
Chaque cellule porte une valeur (la clé de tri) et un algotype (sa règle locale) :
bubble : la cellule regarde sa voisine de droite ; si elle est plus grande, elle glisse à droite (les grandes valeurs migrent vers la fin).
insertion : la cellule regarde sa voisine de gauche ; si elle est plus petite, elle glisse à gauche (les petites valeurs migrent vers le début).
Un planificateur asynchrone seedable active une cellule au hasard à chaque pas. Il n’y a aucun contrôleur global : seulement des cellules qui réagissent à leur voisinage immédiat. Vérifions qu’un tableau homogène se trie de lui-même.
# --- Exemple guide : un tableau homogene (bubble) se trie tout seul ---valeurs = perm(16)arr = SelfSortingArray(valeurs, seed=7) # tous les algotypes = "bubble" par defautprint("Etat initial :", arr.values)arr.run()print("Etat final :", arr.values)print(f"Trie ? {arr.values ==sorted(valeurs)} | pas={arr.steps} | swaps={arr.probe.swaps}")
Interprétation. Sans aucune coordination centrale, l’activation aléatoire répétée de cellules qui ne connaissent que leur voisin suffit à atteindre l’ordre global. Chaque échange local corrige exactement une inversion : le système ne crée jamais de désordre net, il en élimine. C’est la forme la plus dépouillée d’une morphogenèse — une cible globale atteinte par des règles locales aveugles.
2. La trajectoire dans le morphospace
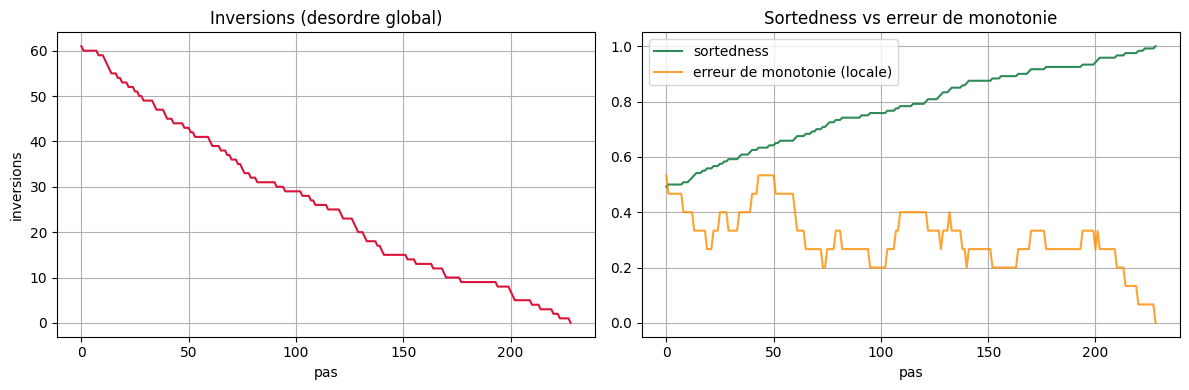
On enregistre, pas à pas, trois mesures :
inversions : nombre de paires dans le mauvais ordre (mesure globale du désordre) ;
erreur de monotonie : fraction de paires adjacentes en descente (mesure locale).
La trajectoire est le voyage du système dans cet espace.
# --- Exemple guide : trajectoire d'un tri ---arr = SelfSortingArray(perm(16), seed=11)arr.run()inv = m.inversions_curve(arr.probe.values)srt = m.sortedness_curve(arr.probe.values)mono = m.monotonicity_curve(arr.probe.values)fig, ax = plt.subplots(1, 2, figsize=(12, 4))ax[0].plot(inv, color="crimson"); ax[0].set_title("Inversions (desordre global)")ax[0].set_xlabel("pas"); ax[0].set_ylabel("inversions")ax[1].plot(srt, label="sortedness", color="seagreen")ax[1].plot(mono, label="erreur de monotonie (locale)", color="darkorange", alpha=0.8)ax[1].set_title("Sortedness vs erreur de monotonie"); ax[1].set_xlabel("pas"); ax[1].legend()plt.tight_layout(); plt.show()dg = m.delayed_gratification_events(mono)inc_inv =sum(1for a, b inzip(inv, inv[1:]) if b > a)print(f"Inversions : {inv[0]} -> {inv[-1]} | pas ou les inversions AUGMENTENT : {inc_inv}")print(f"Erreur de monotonie : episodes ou elle AUGMENTE (delai de gratification) : {dg}")
Inversions : 61 -> 0 | pas ou les inversions AUGMENTENT : 0
Erreur de monotonie : episodes ou elle AUGMENTE (delai de gratification) : 17
Interprétation — le délai de gratification. Les inversions ne remontent jamais (0 augmentation) : globalement, le système ne recule pas. Mais l’erreur de monotonie locale, elle, augmente transitoirement à de nombreux pas. Autrement dit, pour faire progresser l’ordre global, le système accepte de dégrader localement sa structure — un échange qui résout une inversion peut créer une nouvelle descente chez les voisins. C’est la version structurelle du délai de gratification décrit par Zhang, Goldstein & Levin : un système d’agents locaux « accepte d’aller moins bien avant d’aller mieux », sans qu’aucune cellule ne planifie ce sacrifice.
3. Robustesse : des cellules défectueuses (frozen)
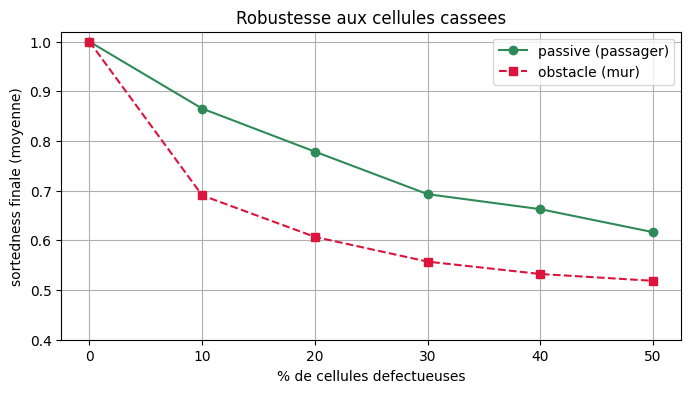
Une cellule frozen est cassée : elle n’initie jamais d’action. Deux régimes :
passive (défaut, fidèle au papier) : elle reste un passager, qu’une voisine saine peut déplacer ;
obstacle : elle est en plus infranchissable (un mur).
Question : jusqu’où le système tolère-t-il des cellules cassées ? Balayons la fraction de cellules gelées et mesurons la sortedness finale (moyenne sur plusieurs graines).
# --- Exemple guide : robustesse passive vs obstacle ---fracs = [0.0, 0.1, 0.2, 0.3, 0.4, 0.5]n =20def sweep(mode): out = []for frac in fracs: accs = []for s inrange(15): r = np.random.default_rng(100+ s) v = [int(x) for x in r.permutation(n)] k =int(round(frac * n)) fz = [True] * k + [False] * (n - k); r.shuffle(fz) a = SelfSortingArray(v, frozen=list(fz), seed=s, frozen_mode=mode).run(record=False) accs.append(m.sortedness(a.values)) out.append(np.mean(accs))return outpassive, obstacle = sweep("passive"), sweep("obstacle")plt.plot([f*100for f in fracs], passive, "o-", label="passive (passager)", color="seagreen")plt.plot([f*100for f in fracs], obstacle, "s--", label="obstacle (mur)", color="crimson")plt.xlabel("% de cellules defectueuses"); plt.ylabel("sortedness finale (moyenne)")plt.title("Robustesse aux cellules cassees"); plt.legend(); plt.ylim(0.4, 1.02); plt.show()for f, p, o inzip(fracs, passive, obstacle):print(f" {int(f*100):2d}% gelees -> passive={p:.3f} | obstacle={o:.3f}")
Interprétation. La dégradation est progressive, pas catastrophique : c’est la robustesse émergente. Et le régime passif domine partout le régime obstacle. La raison est instructive : une cellule cassée mais transportable est portée à sa place par ses voisines saines (l’information de tri circule à travers elle), alors qu’un mur fige une frontière que personne ne peut franchir. La compétence collective ne tient donc pas seulement aux règles des cellules, mais à ce que le milieu autorise comme mouvements — un point central pour la suite ICT (le rôle des contraintes d’échelle).
4. Auto-réparation : régénération après lésion
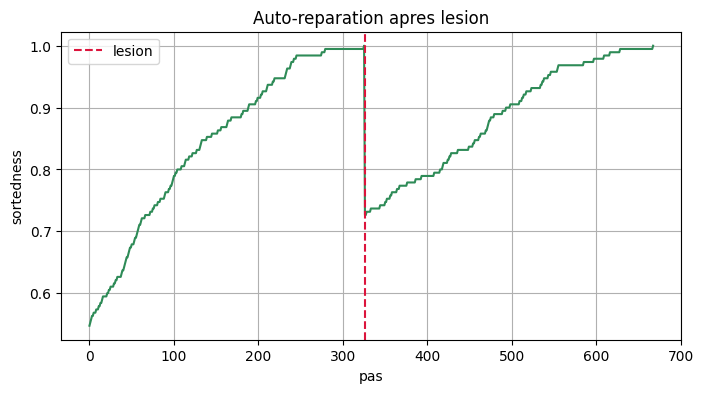
La morphogenèse biologique se distingue par la régénération. Testons-la : on laisse le tableau atteindre l’ordre, on inflige une lésion (quelques échanges aléatoires exogènes), puis on laisse le système se réorganiser. Combien de pas pour récupérer ?
# --- Exemple guide : perturbation puis recuperation ---arr = SelfSortingArray(perm(20), seed=3)arr.run()p_step =len(arr.probe.values) -1# instant juste avant la lesionarr.perturb(n_swaps=4) # lesion exogenearr.run() # le systeme se reorganisesrt = m.sortedness_curve(arr.probe.values)rt = m.recovery_time(srt, perturbation_step=p_step +1)plt.plot(srt, color="seagreen")plt.axvline(p_step +1, color="crimson", ls="--", label="lesion")plt.xlabel("pas"); plt.ylabel("sortedness"); plt.title("Auto-reparation apres lesion")plt.legend(); plt.show()print(f"sortedness avant lesion = {srt[p_step]:.3f}, juste apres = {srt[p_step+1]:.3f}")print(f"temps de recuperation = {rt} pas | etat final trie ? {arr.values ==sorted(arr.values)}")
sortedness avant lesion = 1.000, juste apres = 0.726
temps de recuperation = 341 pas | etat final trie ? True
Interprétation. Le système ne « sait » pas qu’il a été lésé — il n’a ni mémoire de l’état-cible, ni détecteur d’erreur global. Pourtant la même dynamique locale qui avait construit l’ordre le reconstruit après la perturbation, jusqu’au retour à l’état trié. C’est la marque d’un attracteur : l’ordre n’est pas un point de départ privilégié, c’est l’état vers lequel converge toute trajectoire. La régénération est gratuite — elle découle des mêmes règles que la morphogenèse initiale.
5. Hétérogénéité : tableaux chimériques et impasses locales
Un tableau chimérique mélange les algotypes. Comme bubble (pousse à droite) et insertion (tire à gauche) servent le même ordre croissant, on pourrait croire qu’un tel tableau se trie aussi. Observons ce qui se passe réellement.
# --- Exemple guide : un tableau chimerique alterne ---n =20v = perm(n)algos = [ALGOTYPES[i %2] for i inrange(n)] # bubble, insertion, bubble, ...arr = SelfSortingArray(v, algotypes=algos, seed=5)arr.run()print("Trie ?", arr.values ==sorted(v), "| sortedness finale =", round(m.sortedness(arr.values), 3))# une frontiere "insertion | bubble" inversee est un point fixe local :# la cellule de gauche ne regarde qu'a gauche, celle de droite qu'a droite,# aucune ne peut corriger l'inversion qui les separe.deadlocks =sum(1for i inrange(len(arr.cells) -1)if arr.cells[i].algotype =="insertion"and arr.cells[i+1].algotype =="bubble"and arr.cells[i].value > arr.cells[i+1].value)agg = m.aggregation_curve(arr.probe.algotypes)print(f"Impasses locales residuelles (insertion|bubble inversees) : {deadlocks}")print(f"Indice d'agregation des algotypes : initial={agg[0]:.2f}, max={max(agg):.2f}, final={agg[-1]:.2f}")
Interprétation — quand l’autonomie locale se piège elle-même. Le tableau chimérique ne se trie pas toujours complètement. Une frontière insertion | bubble en désordre forme un point fixe local : la cellule de gauche ne regarde qu’à gauche, celle de droite qu’à droite — l’inversion qui les sépare n’est dans le champ de vision de personne. L’hétérogénéité, qui pourrait sembler enrichir le système, introduit ici des échecs de coordination qu’aucune cellule homogène ne rencontre.
Note d’honnêteté. Le papier de Zhang, Goldstein & Levin rapporte une compétence positive supplémentaire — les cellules tendent à s’agréger avec leurs semblables (« kin ») pendant le voyage, sans que cela soit encodé nulle part. Notre modèle minimal à règles uni-directionnelles ne reproduit pas fidèlement cette agrégation (l’indice ci-dessus reste faible) ; il révèle plutôt la pathologie duale, l’impasse. L’agrégation chimérique sera étudiée avec un jeu de règles plus riche dans ICT-4. Mesurer ce que le modèle fait vraiment, plutôt que ce qu’on espérait, est précisément la discipline de la série ICT.
6. Exercices
Trois exercices pour manipuler le modèle. Les squelettes sont à compléter ; le notebook s’exécute de bout en bout même sans les remplir.
Exercice 1 — Bubble est-il plus rapide qu’insertion ?
Objectif. Comparer le coût (nombre de swaps) pour trier le même tableau initial avec un tableau 100 % bubble puis 100 % insertion, moyenné sur plusieurs graines.
Indices. - # Étape 1 : fixer un tableau initial v (par ex. list(np.random.default_rng(0).permutation(30))). - # Étape 2 : pour seed dans range(20), construire SelfSortingArray(v, algotypes=[t]*len(v), seed=seed), .run(), relever arr.probe.swaps. - # Étape 3 : comparer les moyennes des deux algotypes.
# Exercice 1 : cout comparatif bubble vs insertiondef cout_moyen(algotype, v, n_seeds=20):# TODO etudiant : moyenne du nombre de swaps sur n_seeds graines# Indice : arr = SelfSortingArray(v, algotypes=[algotype]*len(v), seed=s).run() result =None# TODO etudiantreturn result# v = list(np.random.default_rng(0).permutation(30))# print("bubble :", cout_moyen("bubble", v))# print("insertion:", cout_moyen("insertion", v))
Exercice 2 — Variabilité de l’auto-réparation
Objectif. Après une lésion identique (perturb(n_swaps=5)), le temps de récupération dépend du hasard d’activation. Estimer sa moyenne et son écart-type sur 15 graines.
Indices. - # Étape 1 : pour chaque graine, trier, mémoriser p_step, perturber, re-trier. - # Étape 2 : rt = m.recovery_time(m.sortedness_curve(arr.probe.values), p_step + 1). - # Étape 3 : ignorer les None (jamais récupéré), puis np.mean / np.std.
# Exercice 2 : distribution du temps de recuperationdef temps_recuperation(n_seeds=15): temps = []# TODO etudiant : remplir `temps` avec les recovery_time non-Nonepassreturn temps# rts = temps_recuperation()# print("recovery_time : moyenne / ecart-type")
Exercice 3 — Guérir l’impasse chimérique
Objectif. Concevoir une règle locale qui évite les impasses de la section 5 tout en gardant des algotypes distincts.
Piste. Une cellule qui, lorsqu’elle est bloquée, jette aussi un coup d’œil à son autre voisin briserait la frontière insertion | bubble. Décrire (en commentaire) la règle, puis tester l’idée en assignant les algotypes autrement (par ex. par blocs plutôt qu’en alternance) et mesurer la sortedness finale.
Indices. - # Étape 1 : construire algos par blocs : ["bubble"]*10 + ["insertion"]*10. - # Étape 2 : comparer la sortedness finale à celle du tableau alterné de la section 5. - # Étape 3 : conclure sur le rôle de l’agencement des algotypes.
# Exercice 3 : agencement des algotypes et impassesdef sortedness_finale(algos, seed=5): v =list(np.random.default_rng(1).permutation(len(algos)))# TODO etudiant : construire l'array chimerique, le faire tourner, renvoyer m.sortedness(...) result =None# TODO etudiantreturn result# print("alterne :", sortedness_finale([ALGOTYPES[i % 2] for i in range(20)]))# print("blocs :", sortedness_finale(["bubble"]*10 + ["insertion"]*10))
Conclusion et perspectives
Ce que ce toy model a rendu mesurable, sans aucun contrôleur global :
une trajectoire dans le morphospace (inversions, sortedness, monotonie) ;
le délai de gratification : sacrifices locaux au service du progrès global ;
la robustesse aux cellules défectueuses (et la supériorité du régime passif) ;
l’auto-réparation après lésion (l’ordre comme attracteur) ;
les impasses que l’hétérogénéité introduit dans un système d’agents autonomes.
Ce sont les premières signatures de trajectoires causales intégrées — l’objet de la série ICT.