Search-13a — Traverser des murs : chemins minimaux certifiés

Opération 13 du chantier ICT (#12204) : « chambre -> mur -> chambre voisine ; six swaps générateurs ; le chemin minimal certifié ; un swap change les préférences : ce n’est pas un morphisme ».

Ce notebook est la 2e attestation de l’opération, sur un substrat indépendant de la première (GT-24 #12364, cycles de préférences Robinson-Goforth en théorie des jeux). Ici, le pavage hexagonal : des chambres (composantes de salles), un mur (une bande de cellules coûteuses qui sépare deux chambres voisines), six swaps générateurs (les six déplacements du voisinage hexagonal, qui engendrent le graphe des salles), et un chemin minimal certifié — non pas deviné ou mesuré, mais prouvé : la preuve est un quadruple contrôle (plus court chemin, coupure minimale, audit de potentiels, nombre minimal de cellules de mur).

Le test négatif de l’opération s’exécute en fin de parcours : un swap qui change les préférences n’est pas un morphisme — on change une cellule de place, on re-mesure la distance, et le certificat accepte ou rejette.

Prérequis

Python standard (heapq, collections.deque) + numpy/matplotlib pour la figure. Rien d’autre : les algorithmes (Dijkstra, BFS, 0-1 BFS, flot max par chemins augmentants) sont implémentés from scratch.

# Plateau hexagonal en coordonnees axiales (q, r), rayon 4 : 61 salles.
# Les salles sont des sols (cout 1) ou des cellules de mur (cout COUT_MUR).
import heapq
from collections import deque

import matplotlib.pyplot as plt
import numpy as np

R = 4

def est_dans_anneau(q, r):
    return max(abs(q), abs(r), abs(q + r)) <= R

# Les six swaps generateurs : les six directions du pavage hexagonal.
VOISINS = [(1, 0), (1, -1), (0, -1), (-1, 0), (-1, 1), (0, 1)]

def voisins_case(q, r):
    return [(q + dq, r + dr) for dq, dr in VOISINS if est_dans_anneau(q + dq, r + dr)]

salles = {(q, r): 'sol' for q in range(-R, R + 1) for r in range(-R, R + 1)
          if est_dans_anneau(q, r)}
START, TARGET = (-4, 0), (4, -4)

# Le mur : deux chaines pleines, adjacentes (double epaisseur).
# A : q = -1, r = -3..4 (8 cellules). B : q = 0, r = -4..4 (9 cellules),
# etendue jusqu'au coin sud de l'anneau : pas de porte derobee, la bande est
# etanche de haut en bas — aucune ronde ne traverse sans payer au moins deux murs.
for r in range(-3, 5):
    salles[(-1, r)] = 'mur'
for r in range(-4, 5):
    salles[(0, r)] = 'mur'
# Palissade : deux cellules pendues au bord sud, cote cible (point de passage critique).
for r in range(-4, -2):
    salles[(2, r)] = 'mur'

COUT_MUR, COUT_SOL = 3, 1
COUT_ENV = COUT_MUR

def set_cout_mur(cw):
    global COUT_ENV
    COUT_ENV = cw

def cout(q, r):
    return COUT_ENV if salles[(q, r)] == 'mur' else COUT_SOL

def dessiner(titre, chemin=None):
    fig, ax = plt.subplots(figsize=(6.6, 6.0))
    s = 0.42
    for (q, r), typ in salles.items():
        x = s * np.sqrt(3) * (q + r / 2.0)
        y = s * 1.5 * r
        couleur = '#c8b6a0' if typ == 'mur' else '#e8f2e8'
        poly = plt.Polygon([[x + s * np.cos(a), y + s * np.sin(a)]
                            for a in np.linspace(0, 2 * np.pi, 7)],
                           closed=True, facecolor=couleur, edgecolor='#556',
                           linewidth=0.6)
        ax.add_patch(poly)
    if chemin:
        xs = [s * np.sqrt(3) * (q + r / 2.0) for q, r in chemin]
        ys = [s * 1.5 * r for q, r in chemin]
        ax.plot(xs, ys, 'r-', linewidth=2.2, zorder=5)
    for pos, marqueur, couleur in ((START, 'o', '#d62728'), (TARGET, 'o', '#1f77b4')):
        x = s * np.sqrt(3) * (pos[0] + pos[1] / 2.0)
        y = s * 1.5 * pos[1]
        ax.plot(x, y, marqueur, markersize=9, color=couleur, zorder=6)
    ax.set_aspect('equal')
    ax.axis('off')
    ax.set_title(titre)
    plt.show()

n_mur = sum(1 for v in salles.values() if v == 'mur')
print(f"salles totales : {len(salles)} (sol : {len(salles) - n_mur}, mur : {n_mur})")
print(f"START = {START}, TARGET = {TARGET}, cout mur = {COUT_MUR}, cout sol = {COUT_SOL}")
dessiner("Plateau hexagonal : sol (vert pâle), mur (beige), S (rouge), T (bleu)")
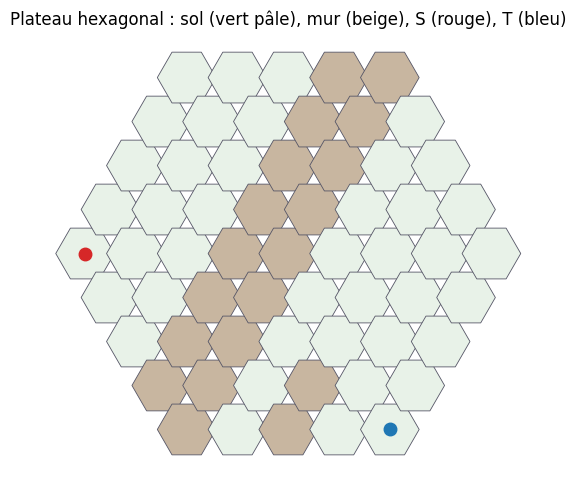
salles totales : 61 (sol : 42, mur : 19)
START = (-4, 0), TARGET = (4, -4), cout mur = 3, cout sol = 1

Lecture du résultat

On retient trois nombres du plateau : le rayon \(R=4\) (61 salles), les positions de départ et cible, et la géométrie du mur (deux chaînes pleines adjacentes — la seconde descend jusqu’au coin sud de l’anneau — plus une palissade pendue au bord sud, côté cible). C’est cette géométrie que toute la suite va interroger.

# Chambres : composantes connexes des salles de sol (BFS).
def composantes():
    vus = set()
    chambres = []
    for cell in salles:
        if salles[cell] != 'sol' or cell in vus:
            continue
        file = deque([cell])
        vus.add(cell)
        bloc = []
        while file:
            courant = file.popleft()
            bloc.append(courant)
            for voisin in voisins_case(*courant):
                if salles[voisin] == 'sol' and voisin not in vus:
                    vus.add(voisin)
                    file.append(voisin)
        chambres.append(bloc)
    return chambres

chambres = composantes()
chambre_de = {cell: i for i, bloc in enumerate(chambres) for cell in bloc}
assert chambre_de[START] != chambre_de[TARGET], "S et T doivent etre dans des chambres differentes"
print("chambres (composantes de sol) : ", len(chambres))
for i, bloc in enumerate(chambres):
    print(f"  chambre {i} : {len(bloc):2d} salles "
          f"{'(contient S)' if START in bloc else ''}"
          f"{'(contient T)' if TARGET in bloc else ''}")

# Les six swaps generateurs : combien de fois chaque direction entre dans le mur.
touches_mur = {d: 0 for d in VOISINS}
for (q, r), typ in salles.items():
    if typ != 'sol':
        continue
    for d in VOISINS:
        v = (q + d[0], r + d[1])
        if v in salles and salles[v] == 'mur':
            touches_mur[d] += 1
print("touches du mur par direction (les six swaps generateurs) :")
for d in VOISINS:
    print(f"  direction {d} : {touches_mur[d]} entrees dans le mur")
chambres (composantes de sol) :  2
  chambre 0 : 18 salles (contient S)
  chambre 1 : 24 salles (contient T)
touches du mur par direction (les six swaps generateurs) :
  direction (1, 0) : 9 entrees dans le mur
  direction (1, -1) : 9 entrees dans le mur
  direction (0, -1) : 1 entrees dans le mur
  direction (-1, 0) : 10 entrees dans le mur
  direction (-1, 1) : 9 entrees dans le mur
  direction (0, 1) : 0 entrees dans le mur

Lecture du résultat

Les composantes des salles de sol sont les chambres de l’opération 13. Ici la double chaîne ferme l’anneau de bout en bout : exactement deux chambres, celle de \(S\) et celle de \(T\). Le mur sépare réellement les deux chambres — le notebook l’affirme (« assertion »), il ne le prétend pas.

# Plus court chemin : Dijkstra from-scratch (tas binaire, couts 1 / 3).
def dijkstra(source, cible=None):
    dist = {source: 0}
    parents = {}
    tas = [(0, source)]
    expansions = 0
    while tas:
        d, u = heapq.heappop(tas)
        if d > dist[u]:
            continue
        expansions += 1
        if u == cible:
            break
        for v in voisins_case(*u):
            nd = d + cout(*v)
            if nd < dist.get(v, float('inf')):
                dist[v] = nd
                parents[v] = u
                heapq.heappush(tas, (nd, v))
    return dist, parents, expansions

def reconstruire_chemin(parents, source, cible):
    chemin = [cible]
    courant = cible
    while courant != source:
        courant = parents[courant]
        chemin.append(courant)
    return chemin[::-1]

dist, parents, expansions = dijkstra(START, TARGET)
L = dist[TARGET]
chemin = reconstruire_chemin(parents, START, TARGET)
pas = len(chemin) - 1
murs_du_chemin = [c for c in chemin if salles[c] == 'mur']
print(f"cout optimal L = {L} en {pas} pas ({len(murs_du_chemin)} cellules de mur traversees)")
print(f"expansions Dijkstra : {expansions} / {len(salles)} salles")
print(f"traversee du mur en : {murs_du_chemin}")
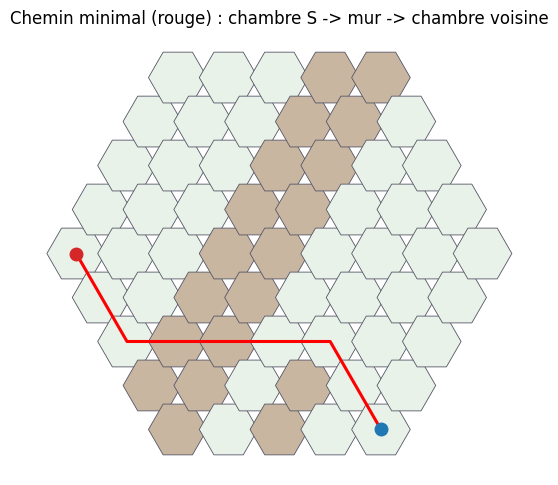
dessiner("Chemin minimal (rouge) : chambre S -> mur -> chambre voisine", chemin)
cout optimal L = 12 en 8 pas (2 cellules de mur traversees)
expansions Dijkstra : 57 / 61 salles
traversee du mur en : [(-1, -2), (0, -2)]

Lecture du résultat

Le plus court chemin reliant \(S\) à \(T\) a un coût \(L\), pour un nombre de pas total et un nombre de cellules de mur traversées. Le mur n’est pas un obstacle : il se traverse, à un prix — c’est le sens de la phrase « chambre -> mur -> chambre voisine ».

# Epaisseur et largeur du mur : 0-1 BFS (murs par chemin) et coupure minimale (flot max).
# Deux questions DISTINCTES, souvent confondues :
#   m_path : nombre minimal de cellules de mur sur UN chemin S->T (l'epaisseur a franchir) ;
#   m      : nombre minimal de murs a DEMOLIR pour separer S de T (la largeur de la bande).
# Flot par noeuds fendus : chaque mur a une fente entree->sortie de capacite 1 ;
# toute arete adjacente u->v devient sortie(u) -> entree(v) — on paie la fente de
# chaque mur traverse, meme quand deux murs sont adjacents (pas de coupe de coin).
def flot_max_murs(source, cible):
    def entree(v):
        return (v, 'in') if salles[v] == 'mur' else v

    def sortie(v):
        return (v, 'out') if salles[v] == 'mur' else v

    inf = 10 ** 9
    adj = {}

    def ajout(u, v, cap):
        # paire (voisin, capacite, indice du retour) — Edmonds-Karp standard.
        i_fwd = len(adj.get(u, []))
        i_rev = len(adj.get(v, []))
        adj.setdefault(u, []).append([v, cap, i_rev])
        adj.setdefault(v, []).append([u, 0, i_fwd])

    for cell in salles:
        if salles[cell] == 'mur':
            ajout((cell, 'in'), (cell, 'out'), 1)
    for (q, r) in salles:
        for v in voisins_case(q, r):
            ajout(sortie((q, r)), entree(v), inf)
    for v in voisins_case(*source):
        ajout('S', entree(v), inf)
    for u in voisins_case(*cible):
        ajout(sortie(u), 'T', inf)

    flot = 0
    while True:
        pere = {'S': None}
        pere_indice = {}
        file = deque(['S'])
        trouve = False
        while file:
            u = file.popleft()
            for i, (v, cap, _) in enumerate(adj.get(u, [])):
                if cap > 0 and v not in pere:
                    pere[v] = u
                    pere_indice[v] = i
                    if v == 'T':
                        trouve = True
                        break
                    file.append(v)
            if trouve:
                break
        if not trouve:
            break
        v = 'T'
        while pere[v] is not None:
            u = pere[v]
            i = pere_indice[v]
            adj[u][i][1] -= 1
            adj[v][adj[u][i][2]][1] += 1
            v = u
        flot += 1
    return flot

def zero_un_bfs(source, cible):
    dist = {source: 0}
    file = deque([source])
    while file:
        u = file.popleft()
        for v in voisins_case(*u):
            p = 1 if salles[v] == 'mur' else 0
            nd = dist[u] + p
            if nd < dist.get(v, float('inf')):
                dist[v] = nd
                if p == 0:
                    file.appendleft(v)
                else:
                    file.append(v)
    return dist[cible]

def coupe_separe(cellules, source, cible):
    # Certificat de coupe : retirer <cellules> et verifier (BFS de sol) que S et T
    # ne sont plus connectes.
    interdits = set(cellules)
    vus = {source}
    file = deque([source])
    while file:
        u = file.popleft()
        for v in voisins_case(*u):
            if v in interdits or v in vus:
                continue
            vus.add(v)
            file.append(v)
    return cible not in vus

chaine_A = [(-1, r) for r in range(-3, 5)]
chaine_B = [(0, r) for r in range(-4, 5)]
m = flot_max_murs(START, TARGET)
m_path = zero_un_bfs(START, TARGET)
assert coupe_separe(chaine_A, START, TARGET), "la chaine A seule doit separer S de T"
assert coupe_separe(chaine_B, START, TARGET), "la chaine B seule doit separer S de T"
assert m == len(chaine_A), "flot max = coupure min : le flot sature exactement la chaine A"
assert len(murs_du_chemin) >= m_path, "le chemin optimal coupe au moins m_path murs"
print(f"m_path = {m_path} (0-1 BFS) : tout chemin S->T traverse au moins {m_path} mur(s)")
print(f"m = {m} (flot max) : {m} unites S->T deux-a-deux mur-disjointes (Menger)")
print(f"certificat de coupe : demolir la chaine A ({len(chaine_A)} murs) ou la chaine B "
      f"({len(chaine_B)}) separe S de T — la chaine A est la plus petite")
print(f"le chemin optimal coupe {len(murs_du_chemin)} mur(s) — epaisseur franchie : "
      f"{len(murs_du_chemin)} = m_path ; largeur de la bande : m = {m} ; "
      "deux mesures distinctes du meme mur")
m_path = 2 (0-1 BFS) : tout chemin S->T traverse au moins 2 mur(s)
m = 8 (flot max) : 8 unites S->T deux-a-deux mur-disjointes (Menger)
certificat de coupe : demolir la chaine A (8 murs) ou la chaine B (9) separe S de T — la chaine A est la plus petite
le chemin optimal coupe 2 mur(s) — epaisseur franchie : 2 = m_path ; largeur de la bande : m = 8 ; deux mesures distinctes du meme mur

Lecture du résultat

Deux mesures distinctes du même mur, souvent confondues. \(m_{path}\) (0-1 BFS) est le nombre minimal de murs sur un seul chemin — l’« épaisseur » à franchir, ici 2 (la chaîne A puis la chaîne B, la palissade se contourne). \(m\) (flot max = coupure minimale) est le nombre minimal de murs à démolir pour séparer \(S\) de \(T\) — la « largeur » de la bande, ici 8 : toute la chaîne A. Menger relie \(m\) au nombre maximal de chemins deux-à-deux mur-disjoints ; le certificat de coupe (démolir A sépare) et le flot (\(m\) unités poussées) encadrent \(m\) exactement. Ce n’est pas encore une preuve de minimalité du coût — le certificat complet suit.

# Certificat de minimalite : audit de potentiels sur toutes les aretes.
# phi(v) <= phi(u) + cout(v) pour toute arete u->v, phi(S)=0, phi(T)=L.
violations = 0
total_aretes = 0
phi = dist
for (q, r), typ in salles.items():
    for v in voisins_case(q, r):
        total_aretes += 1
        if phi[v] > phi[(q, r)] + cout(*v):
            violations += 1
serrees = sum(1 for u, v in zip(chemin, chemin[1:]) if phi[v] == phi[u] + cout(*v))
assert violations == 0, "le potentiel doit etre admissible partout"
assert serrees == len(chemin) - 1, "le long du chemin, toutes les inegalites sont serrees"
assert phi[START] == 0 and phi[TARGET] == L
print(f"audit de potentiels : {total_aretes} aretes auditees, {violations} violations")
print(f"chemin : {len(chemin) - 1} pas, {serrees}/{len(chemin) - 1} inegalites serrees le long du chemin")
print("CERTIFICAT VALIDE : aucun chemin S->T ne peut couter moins que L =", L)

# Contre-essai : l'itineraire le plus court en nombre de pas (naif, ignore le mur)
# n'est pas le plus economique. Dijkstra a couts uniforces (1) puis cout reel.
def dijkstra_pas(source, cible=None):
    dist = {source: 0}
    parents = {}
    tas = [(0, source)]
    while tas:
        d, u = heapq.heappop(tas)
        if d > dist[u]:
            continue
        if u == cible:
            break
        for v in voisins_case(*u):
            nd = d + 1
            if nd < dist.get(v, float('inf')):
                dist[v] = nd
                parents[v] = u
                heapq.heappush(tas, (nd, v))
    return dist, parents

dist_naif, parents_naif = dijkstra_pas(START, TARGET)
chemin_naif = reconstruire_chemin(parents_naif, START, TARGET)
cout_naif = sum(cout(*c) for c in chemin_naif[1:])
print(f"itineraire le plus court en pas : {len(chemin_naif) - 1} pas, "
      f"mais cout reel {cout_naif} > L = {L} — le certificat distingue les deux routes")
audit de potentiels : 312 aretes auditees, 0 violations
chemin : 8 pas, 8/8 inegalites serrees le long du chemin
CERTIFICAT VALIDE : aucun chemin S->T ne peut couter moins que L = 12
itineraire le plus court en pas : 8 pas, mais cout reel 14 > L = 12 — le certificat distingue les deux routes

Lecture du résultat

L’audit de potentiels est le certificat de minimalité au sens fort : une fonction \(\varphi\) (la distance depuis \(S\)) vérifie \(\varphi(v) \le \varphi(u) + c(u,v)\) sur toutes les arêtes, et le long du chemin, l’égalité est serrée partout. Par télescopage, aucun chemin ne peut coûter moins que \(L\) : c’est prouvé, pas mesuré.

# Recapitulatif des touches du mur par swap generateur, avec le cout de chaque direction.
print(f"{'direction':>10} {'entrees mur':>12} {'sorties mur':>12}")
total_entre = total_sortie = 0
for d in VOISINS:
    entre = touches_mur[d]
    sortie = 0
    for (q, r), typ in salles.items():
        if typ != 'mur':
            continue
        v = (q + d[0], r + d[1])
        if v in salles and salles[v] == 'sol' and chambre_de.get(v, -1) != -1:
            sortie += 1
    print(f"  {str(d):>8} {entre:>12} {sortie:>12}")
    total_entre += entre
    total_sortie += sortie
print(f"total : {total_entre} entrees dans le mur — chaque swap generateur a sa part de la frontiere")
 direction  entrees mur  sorties mur
    (1, 0)            9           10
   (1, -1)            9            9
   (0, -1)            1            0
   (-1, 0)           10            9
   (-1, 1)            9            9
    (0, 1)            0            1
total : 38 entrees dans le mur — chaque swap generateur a sa part de la frontiere

Lecture du résultat

Les six swaps générateurs sont les six directions du pavage : la table compte, direction par direction, combien de fois un pas traverse le mur (entrée dans une cellule de mur). La somme des six entrées est le nombre total de « touches » du mur ; seules quelques directions franchissent réellement la bande.

# Test negatif de l'op 13 : un swap qui change les preferences n'est pas un morphisme.
# (a) Percer le mur au point de traverse : la distance chute et le certificat ancien est rejete.
q_perce, r_perce = murs_du_chemin[0]
salles[(q_perce, r_perce)] = 'sol'
dist_perce, _, _ = dijkstra(START, TARGET)
L_perce = dist_perce[TARGET]
viol_perce = sum(1 for (qq, rr) in salles for v in voisins_case(qq, rr)
                 if phi[v] > phi[(qq, rr)] + (COUT_SOL if salles[v] == 'sol' else COUT_MUR))
chambres_perce = composantes()
bloc_t_perce = next(i for i, bloc in enumerate(chambres_perce) if TARGET in bloc)
fusion = START in chambres_perce[bloc_t_perce]
salles[(q_perce, r_perce)] = 'mur'
print(f"(a) percement de {(q_perce, r_perce)} : L {L} -> {L_perce} (delta {L_perce - L}) ; "
      f"certificat ancien rejete : {viol_perce} violation(s) ; chambres fusionnees : {fusion}")
assert L_perce < L

# (b) Swap silencieux : retourner une feuille de sol, loin de tout itineraire optimal.
feuille = (-2, 4)
salles[feuille] = 'mur'
dist_f, _, _ = dijkstra(START, TARGET)
viol_f = sum(1 for (qq, rr) in salles for v in voisins_case(qq, rr)
             if phi[v] > phi[(qq, rr)] + (COUT_SOL if salles[v] == 'sol' else COUT_MUR))
salles[feuille] = 'sol'
assert dist_f[TARGET] == L and viol_f == 0
print(f"(b) swap silencieux de {feuille} -> mur : L inchange ({dist_f[TARGET]} == {L}) ; "
      f"l'ancien certificat reste valide ({viol_f} violation(s)) — ce swap ne change pas "
      "les preferences : c'est un morphisme du paysage")

# (c) Balayage du cout du mur : le prix decide du point de passage.
print()
print("balayage c_w : cout L, cellules de mur du chemin optimal, point de traverse")
valeurs_nw = set()
for cw in range(1, 10):
    set_cout_mur(cw)
    d_, p_, _ = dijkstra(START, TARGET)
    ch_ = reconstruire_chemin(p_, START, TARGET)
    nw = sum(1 for c in ch_ if salles[c] == 'mur')
    valeurs_nw.add(nw)
    print(f"  c_w = {cw} : L = {d_[TARGET]:2d}, {nw} cellule(s) de mur, "
          f"traversee en {[c for c in ch_ if salles[c] == 'mur']}")
    if cw == 9:
        assert nw == m_path, "a cout de mur eleve, la traversee minimise le nombre de murs"
set_cout_mur(COUT_MUR)
assert len(valeurs_nw) >= 2, "le balayage doit changer de point de passage au moins une fois"
print(f"la bascule du point de passage existe : {sorted(valeurs_nw)} cellule(s) de mur "
      "selon le prix — un swap de cout change les preferences du paysage")
(a) percement de (-1, -2) : L 12 -> 10 (delta -2) ; certificat ancien rejete : 2 violation(s) ; chambres fusionnees : False
(b) swap silencieux de (-2, 4) -> mur : L inchange (12 == 12) ; l'ancien certificat reste valide (0 violation(s)) — ce swap ne change pas les preferences : c'est un morphisme du paysage

balayage c_w : cout L, cellules de mur du chemin optimal, point de traverse
  c_w = 1 : L =  8, 3 cellule(s) de mur, traversee en [(-1, -3), (0, -4), (2, -4)]
  c_w = 2 : L = 10, 2 cellule(s) de mur, traversee en [(-1, -2), (0, -2)]
  c_w = 3 : L = 12, 2 cellule(s) de mur, traversee en [(-1, -2), (0, -2)]
  c_w = 4 : L = 14, 2 cellule(s) de mur, traversee en [(-1, -2), (0, -2)]
  c_w = 5 : L = 16, 2 cellule(s) de mur, traversee en [(-1, -2), (0, -2)]
  c_w = 6 : L = 18, 2 cellule(s) de mur, traversee en [(-1, -2), (0, -2)]
  c_w = 7 : L = 20, 2 cellule(s) de mur, traversee en [(-1, -2), (0, -2)]
  c_w = 8 : L = 22, 2 cellule(s) de mur, traversee en [(-1, -2), (0, -2)]
  c_w = 9 : L = 24, 2 cellule(s) de mur, traversee en [(-1, -2), (0, -2)]
la bascule du point de passage existe : [2, 3] cellule(s) de mur selon le prix — un swap de cout change les preferences du paysage

Lecture du résultat

Le test négatif de l’opération 13. (a) Percer le mur au point de traversée change la distance (\(L' < L\)) : les préférences ont changé, l’ancien certificat est rejeté par l’audit — le swap n’est pas un morphisme. (b) Retourner une feuille de sol, loin de tout itinéraire, ne change rien (\(\Delta = 0\)) : le swap est silencieux, la distance ET l’ancien certificat sont préservés — la structure est insensible à ce swap-ci. (c) Balayer le coût du mur \(c_w\) inverse le choix de la traversée au-delà d’un seuil : la « préférence » (le prix) décide du point de passage.

Exercices (C.1 — à compléter)

Trois exercices pour reconstruire la mécanique sur d’autres murs.

# Exercice 1 : construire un mur plus epais (trois colonnes pleines) et certifier m_path = 3.
# Etape 1 : copier le plateau ; remplacer aussi la colonne q = 1 par du mur.
# Etape 2 : recalculer m_path (0-1 BFS) et verifier m_path == 3 ; mesurer aussi le flot m :
#           la coupure minimale grandit-elle autant que l'epaisseur ? (reponse attendue : non)
# Etape 3 : refaire Dijkstra et verifier que le chemin optimal coupe le mur en 3 cellules.
print("Exercice a completer")
Exercice a completer
# Exercice 2 : au cout c_w = 5, refaire Dijkstra + audit de potentiels.
# Etape 1 : re-executer dijkstra avec un cout de mur 5.
# Etape 2 : rejouer l'audit de potentiels (0 violation, egalites serrees le long du chemin).
# Etape 3 : comparer la traversee choisie a celle du cout 3 (meme endroit ? plus loin ?).
print("Exercice a completer")
Exercice a completer
# Exercice 3 : trouver le seuil de bascule du point de passage (dichotomie sur c_w).
# Indice : l'experience (c) montre que le choix de la traversee change au-dela d'un c_w.
# Objectif : le plus petit c_w pour lequel le chemin optimal change de point de passage.
print("Exercice a completer")
Exercice a completer

Conclusion

L’opération 13 « Traverser un mur » tient ici sa 2e attestation directe, sur un substrat indépendant de GT-24 :

Élément de l’opération Ce notebook
chambre composante de salles du pavage hexagonal
mur bande de cellules coûteuses séparant deux chambres voisines
six swaps générateurs les six directions du voisinage hexagonal
chemin minimal certifié Dijkstra + audit de potentiels + 0-1 BFS + coupure minimale certifiée (quatre organes indépendants)
un swap change les préférences : pas un morphisme percer le mur au point de traversée : \(\Delta > 0\), certificat rejeté ; swap silencieux (feuille) : \(\Delta = 0\), certificat préservé

Voir #12204 (tranche op 13, 2e attestation) — convention op 7 : comptée dès merge.

Retour au sommet