valider indépendamment des trajectoires MAPF (mouvements, conflits sommet et arête) ;
distinguer faisabilité, optimalité observée et garantie algorithmique ;
construire un petit oracle CP-SAT time-expanded pour le makespan ;
auditer les hypothèses d’optimalité de CBS, ECBS et OD-A* ;
qualifier honnêtement ce qu’un statut optimal établit — ou n’établit pas.
Prérequis : A*, heuristique admissible, programmation par contraintes, CP-SAT. Durée estimée : 60 min.
Hommage à un travail étudiant
Ce notebook distille le projet G3 « Coordination de drones par Multi-Agent Path Finding » de Matteo Atkinson et Paul Witkowski, EPITA SCIA, Programmation par Contraintes 2026 :
Leur appareil combine quatre solveurs — CP-SAT, CBS, ECBS, OD-A* — une API Flask et une visualisation Three.js 3D. Les slides revendiquent des garanties d’optimalité ou de sous-optimalité bornée. CoursIA ne recopie pas ces solveurs : il rejoue trois scénarios, conserve leurs trajectoires sous licence MIT, puis les soumet à un validateur et à un oracle indépendants. La question n’est donc pas « quel solveur est le plus rapide ? », mais : quelle preuve autorise chaque étiquette ?
Provenance. Les données dérivées, le SHA source, le protocole de collecte et les limites sont consignés dans data/app24-mapf-audit/SOURCE.md.
1. Charger le snapshot frais
Le notebook est autonome : il lit un petit snapshot JSON issu du rerun du code étudiant, sans importer le dépôt PrCon ni ses solveurs.
from pathlib import Pathimport jsonfrom itertools import combinationsimport matplotlib.pyplot as pltimport pandas as pdfrom ortools.sat.python import cp_modeldef locate_data():for base in (Path.cwd(), Path.cwd().parent, Path.cwd().parent.parent): candidate = base /"data"/"app24-mapf-audit"/"fresh_runs.json"if candidate.exists():return candidatereturn Path.cwd() /"data"/"app24-mapf-audit"/"fresh_runs.json"DATA_PATH = locate_data()data = json.loads(DATA_PATH.read_text(encoding="utf-8"))print(f"Snapshot chargé : {len(data['scenarios'])} scénarios, commit source {data['source_commit'][:10]}")print("Auteurs crédités :", ", ".join(data["students"]))
Interprétation. Le snapshot nomme ses auteurs et son commit source. Cette traçabilité permet de reproduire le même appareil, mais elle ne transforme pas les sorties sérialisées en vérité : toutes les propriétés importantes seront recalculées ci-dessous.
2. Formaliser MAPF : espace, conflits et objectifs
Un agent occupe une position discrète par pas de temps. Il peut attendre ou rejoindre une case voisine. Deux conflits sont interdits :
sommet : deux agents sur la même position au même instant ;
arête (swap) : deux agents échangent leurs positions pendant le même pas.
Après la fin d’une trajectoire, l’agent reste à son but. Le makespan est le dernier temps d’arrivée ; le flowtime est la somme des temps d’arrivée.
def scenario_positions(scenario): rows, cols = scenario["grid"]["rows"], scenario["grid"]["cols"] alts = scenario["grid"].get("alts", 1) obstacles =set()for building in scenario.get("buildings", []):if alts ==1: obstacles.add((building["row"], building["col"]))else: obstacles.update( (building["row"], building["col"], altitude)for altitude inrange(building["height"]) )if alts ==1:return [(r, c) for r inrange(rows) for c inrange(cols) if (r, c) notin obstacles]return [ (r, c, a)for r inrange(rows) for c inrange(cols) for a inrange(alts)if (r, c, a) notin obstacles ]def neighbors(position, valid_positions): valid =set(valid_positions) candidates = [position]for axis inrange(len(position)):for delta in (-1, 1): moved =list(position) moved[axis] += delta candidates.append(tuple(moved))return [candidate for candidate in candidates if candidate in valid]def stable_arrival(path, goal):returnnext( t for t inrange(len(path))ifall(tuple(position) == goal for position in path[t:]) )def objectives(drones, paths): arrivals = []for drone in drones: path = paths[str(drone["id"])] goal =tuple(drone["goal"]) arrivals.append(stable_arrival(path, goal))returnmax(arrivals), sum(arrivals)for scenario in data["scenarios"]:print(f"{scenario['name']:12s} : {len(scenario_positions(scenario)):2d} positions, {len(scenario['drones'])} agents")
Interprétation. Les trois instances couvrent une grille 2D minimale, une grille 3D avec bâtiments et une grille 2D moyenne. Les objectifs sont recalculés depuis les trajectoires plutôt que crus depuis les champs makespan et flowtime.
3. Un validateur indépendant répond seulement « faisable ? »
Le validateur ci-dessous ne connaît ni CP-SAT, ni CBS, ni OD-A*. Il vérifie les endpoints, les mouvements, les conflits et la persistance au but.
def validate_paths(scenario, paths): issues = [] drones = scenario["drones"] valid =set(scenario_positions(scenario)) expected_ids = {str(drone["id"]) for drone in drones}ifset(paths) != expected_ids:return ["ensemble d'agents incorrect"]for drone in drones: agent =str(drone["id"]) path = [tuple(position) for position in paths[agent]]ifnot path or path[0] !=tuple(drone["start"]) or path[-1] !=tuple(drone["goal"]): issues.append(f"agent {agent}: endpoints invalides")for t, position inenumerate(path):if position notin valid: issues.append(f"agent {agent}: position invalide à t={t}")if t and position notin neighbors(path[t -1], valid): issues.append(f"agent {agent}: mouvement invalide à t={t}") horizon =max(len(path) for path in paths.values())for t inrange(horizon): now = { agent: tuple(path[min(t, len(path) -1)])for agent, path in paths.items() }iflen(set(now.values())) !=len(now): issues.append(f"conflit sommet à t={t}")if t +1< horizon: nxt = { agent: tuple(path[min(t +1, len(path) -1)])for agent, path in paths.items() }for first, second in combinations(now, 2):if now[first] == nxt[second] and now[second] == nxt[first]: issues.append(f"conflit arête {first}/{second} à t={t}")return issuesvalidation_rows = []for scenario in data["scenarios"]:for run in scenario["runs"]: computed_makespan, computed_flowtime = objectives(scenario["drones"], run["paths"]) issues = validate_paths(scenario, run["paths"]) validation_rows.append({"scénario": scenario["name"],"solveur": run["solver"],"statut déclaré": run["declared_status"],"makespan recalculé": computed_makespan,"flowtime recalculé": computed_flowtime,"validation": "OK"ifnot issues else"; ".join(issues), })validation = pd.DataFrame(validation_rows)print(validation.to_string(index=False))assert validation["validation"].eq("OK").all()
   scénario solveur statut déclaré  makespan recalculé  flowtime recalculé validation
 micro_flat  CP-SAT        optimal                   6                  18         OK
 micro_flat     CBS        optimal                   6                  18         OK
 micro_flat   OD-A*        optimal                   8                  20         OK
   micro_3d  CP-SAT        optimal                   8                  30         OK
   micro_3d     CBS        optimal                   8                  30         OK
   micro_3d   OD-A*        optimal                   8                  30         OK
medium_flat  CP-SAT        optimal                  12                  54         OK
medium_flat     CBS        optimal                  12                  49         OK
medium_flat   OD-A*        optimal                  16                  60         OK
Interprétation. Toutes les trajectoires du snapshot passent les contrôles indépendants. Les temps d’arrivée sont comptés à partir de l’instant où chaque agent reste définitivement au but : une visite suivie d’un départ n’est pas une arrivée. Ce résultat établit la faisabilité sur ces trois instances, sans prouver l’optimalité du makespan ou du flowtime.
Exercice 1 — Détecter un swap
Complétez un contrôle isolé qui reçoit deux chemins et retourne les instants où les agents échangent leurs positions.
Indice : comparer (a[t], a[t+1]) à (b[t+1], b[t]).
def swap_times(path_a, path_b):# TODO étudiant : parcourir l'horizon commun et retourner les instants de swap. result =Nonereturn resultprint("Exercice a completer")
Exercice a completer
Point de contrôle. Un conflit arête est temporel : deux agents peuvent visiter les mêmes cases à des instants différents sans collision.
4. Makespan et flowtime ne racontent pas la même histoire
Deux solutions peuvent s’inverser selon l’objectif. L’exemple guide suivant utilise directement des temps d’arrivée.
solution  makespan  flowtime
       A         8        12
       B         5        15
Préférence makespan : B
Préférence flowtime : A
Interprétation. B minimise le makespan, tandis que A minimise le flowtime. Une étiquette optimal sans objectif nommé est donc incomplète.
Exercice 2 — Construire une inversion d’objectifs
Proposez deux vecteurs de temps d’arrivée pour quatre agents tels que le premier ait le meilleur makespan et le second le meilleur flowtime.
# TODO étudiant : remplacer ces valeurs par deux vecteurs qui inversent les préférences.arrivals_first =Nonearrivals_second =Noneprint("Exercice a completer")
Exercice a completer
Point de contrôle. Avant de comparer des solveurs, écrire noir sur blanc l’objectif qu’ils optimisent évite de transformer une différence de métrique en défaut algorithmique.
5. Un oracle CP-SAT indépendant pour le makespan
Pour chaque horizon H, l’oracle crée les booléens x[a,p,t], impose une position par agent et par temps, les mouvements légaux, la persistance au but, puis interdit conflits sommet et swaps. Le premier horizon faisable est le makespan optimal du modèle fini.
def manhattan(first, second):returnsum(abs(a - b) for a, b inzip(first, second))def solve_at_horizon(scenario, horizon, time_limit=20.0): positions = scenario_positions(scenario) index = {position: i for i, position inenumerate(positions)} nbrs = {p: [index[q] for q in neighbors(position, positions)] for p, position inenumerate(positions)} drones = scenario["drones"] model = cp_model.CpModel() x = { (a, p, t): model.NewBoolVar(f"x_{a}_{p}_{t}")for a inrange(len(drones)) for p inrange(len(positions)) for t inrange(horizon +1) }for a, drone inenumerate(drones):for t inrange(horizon +1): model.AddExactlyOne(x[a, p, t] for p inrange(len(positions))) model.Add(x[a, index[tuple(drone["start"])], 0] ==1) goal_index = index[tuple(drone["goal"])] model.Add(x[a, goal_index, horizon] ==1)for t inrange(horizon): model.Add(x[a, goal_index, t] <= x[a, goal_index, t +1])for p inrange(len(positions)): model.Add(x[a, p, t] <=sum(x[a, q, t +1] for q in nbrs[p]))for t inrange(horizon +1):for p inrange(len(positions)): model.AddAtMostOne(x[a, p, t] for a inrange(len(drones))) directed_edges = { (p, q)for p, qs in nbrs.items() for q in qs if p != q }for t inrange(horizon):for p, q in directed_edges:for first, second in combinations(range(len(drones)), 2): model.Add( x[first, p, t] + x[first, q, t +1]+ x[second, q, t] + x[second, p, t +1] <=3 ) solver = cp_model.CpSolver() solver.parameters.max_time_in_seconds = time_limit solver.parameters.num_search_workers =4 status = solver.Solve(model)if status notin (cp_model.OPTIMAL, cp_model.FEASIBLE):returnNone, solver.StatusName(status) paths = {}for a, drone inenumerate(drones): paths[str(drone["id"])] = [list(positions[next(p for p inrange(len(positions)) if solver.Value(x[a, p, t]))])for t inrange(horizon +1) ]return paths, solver.StatusName(status)def makespan_oracle(scenario): lower =max( manhattan(tuple(drone["start"]), tuple(drone["goal"]))for drone in scenario["drones"] )for horizon inrange(lower, lower +21): paths, status = solve_at_horizon(scenario, horizon)if paths isnotNone:return horizon, paths, status, lowerraiseRuntimeError("Aucune solution trouvée dans la fenêtre d'horizons auditée")print("Oracle défini : recherche croissante du premier horizon faisable")
Oracle défini : recherche croissante du premier horizon faisable
Interprétation. L’oracle ne réutilise ni l’horizon ni les contraintes du solveur étudiant. La recherche croissante rend la borne inférieure et le premier horizon faisable visibles ; le statut CP-SAT reste attaché à chaque modèle fini.
   scénario  borne inférieure  makespan oracle statut CP-SAT validation
 micro_flat                 6                6       OPTIMAL         OK
   micro_3d                 8                8       OPTIMAL         OK
medium_flat                12               12       OPTIMAL         OK
Interprétation. Sur chaque petite instance, la borne de distance et le premier horizon faisable coïncident ou sont séparés par la coordination requise. Le résultat établit un makespan minimal pour ce modèle explicite et cette recherche d’horizons — pas une garantie universelle sur le code étudiant.
6. Réfuter un statut optimal par un contre-exemple
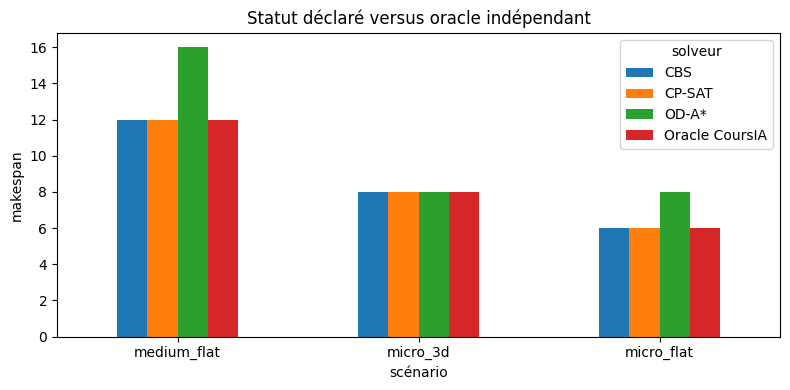
Comparons maintenant les makespans déclarés à l’oracle indépendant.
Interprétation. OD-A* retourne optimal alors que son makespan dépasse l’oracle sur deux scénarios. Les trajectoires restent valides : le contre-exemple réfute précisément le statut d’optimalité, pas la faisabilité du solveur. Sur le scénario 3D, le makespan est égal mais le flowtime diffère ; cet écart ne réfute pas une prétention limitée au makespan.
7. Pourquoi l’heuristique OD-A* ne porte pas la garantie annoncée
Dans l’implémentation étudiante, g augmente d’une unité par timestep joint, tandis que h additionne les distances restantes de tous les agents. Pour minimiser le makespan, le coût restant est gouverné par un maximum, pas par une somme.
micro = data["scenarios"][0]remaining_distances = [ manhattan(tuple(drone["start"]), tuple(drone["goal"]))for drone in micro["drones"]]h_sum =sum(remaining_distances)true_parallel_lower_bound =max(remaining_distances)print("Distances individuelles :", remaining_distances)print("Heuristique somme utilisée :", h_sum)print("Borne makespan par mouvements parallèles :", true_parallel_lower_bound)print("Admissible pour le makespan :", h_sum <= true_parallel_lower_bound)assert h_sum > true_parallel_lower_bound
Distances individuelles : [6, 6, 6]
Heuristique somme utilisée : 18
Borne makespan par mouvements parallèles : 6
Admissible pour le makespan : False
Interprétation. Dès l’état initial, la somme surestime le nombre minimal de timesteps parallèles. Elle peut être pertinente pour une somme de coûts, mais elle n’est pas admissible pour le makespan avec ce g. Le théorème d’optimalité de A* ne s’applique donc pas à ce couple coût/heuristique.
8. CBS : arriver au but ne suffit pas face à une contrainte future
Le snapshot contient un cas 1×3 : l’agent atteint son but à t=2, mais ce même but est interdit à t=4. Avec persistance au but, retourner immédiatement à pos == goal viole la contrainte future.
case = data["future_goal_case"]path = [tuple(position) for position in case["student_low_level_path"]]goal =tuple(case["goal"])forbidden_time = case["forbidden"]["time"]def safe_goal_termination(path, goal_position, constraints): arrival =len(path) -1return path[-1] == goal_position andall( position != goal_position or time <= arrivalfor position, time in constraints )constraints = {(tuple(case["forbidden"]["position"]), forbidden_time)}print("Chemin low-level retourné :", path)print("Arrêt naïf `pos == goal` :", path[-1] == goal)print("Arrêt sûr avec contraintes futures :", safe_goal_termination(path, goal, constraints))print("Contrainte future respectée selon le rerun :", case["constraint_respected"])assert path[-1] == goal andnot safe_goal_termination(path, goal, constraints)
Interprétation. Le micro-cas reproduit un défaut du low-level A* : la solution est rendue avant d’examiner une interdiction future au but. Comme CBS et ECBS réutilisent ce low-level et un horizon empirique, les garanties de leurs versions canoniques ne sont pas automatiquement transférées à cette implémentation.
Exercice 3 — Restaurer le contrat de garantie
Complétez un prédicat d’arrêt qui n’accepte le but que si aucune contrainte future ne l’interdit. Puis indiquez quelles autres hypothèses (horizon, coût, heuristique) devraient être auditées pour CBS ou ECBS.
Indice : chercher le plus grand temps interdit au but.
def goal_is_safe(goal_position, arrival_time, constraints):# TODO étudiant : refuser si le but est interdit après arrival_time. result =Nonereturn resultprint("Exercice a completer")
Exercice a completer
Point de contrôle. Réparer le prédicat d’arrêt est nécessaire mais ne prouve pas à lui seul toute l’implémentation : l’horizon et l’ordre de coût restent à justifier.
9. ECBS : une formule FOCAL n’est pas une preuve complète
ECBS sélectionne classiquement dans un ensemble FOCAL borné par w × f_min. Cette règle peut soutenir une garantie w-sous-optimale si les bornes, les coûts et le low-level satisfont les hypothèses du théorème. Ici, le low-level présente le défaut reproduit ci-dessus et l’horizon est empirique. Les sorties peuvent être bonnes ; la borne ≤ w × optimum de cette implémentation reste non établie par les trois scénarios.
10. Matrice des niveaux de preuve
evidence = pd.DataFrame([ ["CP-SAT étudiant", "trajectoires valides sur 3 scénarios", "optimum CoursIA sous modèle fini", "suffisance générale de l'horizon étudiant"], ["CBS étudiant", "valide et égal à l'oracle sur 3 scénarios", "égalité sur ces instances", "garantie générale (but futur + horizon)"], ["ECBS étudiant", "architecture et résultats rapportés", "aucune borne w certifiée ici", "garantie w de cette implémentation"], ["OD-A* étudiant", "trajectoires valides", "sous-optimalité sur 2 scénarios", "statut `optimal`"],], columns=["Solveur", "Ce que montre le rerun", "Ce que l'oracle établit", "Ce qui reste non prouvé"])print(evidence.to_string(index=False))
        Solveur                    Ce que montre le rerun          Ce que l'oracle établit                   Ce qui reste non prouvé
CP-SAT étudiant      trajectoires valides sur 3 scénarios optimum CoursIA sous modèle fini suffisance générale de l'horizon étudiant
   CBS étudiant valide et égal à l'oracle sur 3 scénarios        égalité sur ces instances   garantie générale (but futur + horizon)
  ECBS étudiant       architecture et résultats rapportés     aucune borne w certifiée ici        garantie w de cette implémentation
 OD-A* étudiant                      trajectoires valides  sous-optimalité sur 2 scénarios                          statut `optimal`
Interprétation. La matrice empêche le glissement le plus fréquent : passer de « le résultat est bon ici » à « l’algorithme est garanti ». Un validateur, un oracle borné et un théorème répondent à trois questions différentes.
11. Limites honnêtes
Trois scénarios seulement. Ils suffisent à produire des contre-exemples, pas à caractériser la scalabilité.
Snapshot dérivé d’un commit. Une modification future du projet étudiant exige une nouvelle collecte et une nouvelle attribution.
Oracle borné. La recherche croissante établit le premier horizon faisable des petits modèles construits ici ; elle ne certifie pas toutes les variantes MAPF.
Makespan privilégié. Le notebook calcule aussi le flowtime mais l’oracle minimise le makespan. Une optimalité flowtime demanderait un autre objectif.
Pas de benchmark runtime. Les temps absolus dépendent de la machine et ne sont pas utilisés pour classer les solveurs.
Pas de certification de l’application complète. L’API Flask, la visualisation Three.js, les zones dynamiques et les grands scénarios ne sont pas audités ici.
Pas de preuve formelle. CP-SAT fournit un statut sur un modèle exécutable ; aucun certificat indépendant ni preuve Lean de l’encodage n’est produit.
12. Conclusion
Le geste de Matteo Atkinson et Paul Witkowski est conservé et élargi : leur comparaison de solveurs devient un laboratoire d’audit des garanties. Les trajectoires fraîches sont faisables ; l’oracle confirme plusieurs optima observés, réfute deux statuts OD-A*, et le micro-cas CBS révèle une hypothèse d’arrêt violée.
Quatre règles se généralisent au-delà de MAPF :
valide ne signifie pas optimal ;
égaler un oracle sur quelques instances ne donne pas une garantie générale ;
un statut retourné n’est pas un certificat ;
la preuve d’un algorithme canonique ne couvre une implémentation que si ses hypothèses sont préservées.
Sources
Stern, R., et al. (2019), Multi-Agent Pathfinding: Definitions, Variants, and Benchmarks, SoCS.
Sharon, G., et al. (2015), Conflict-Based Search for Optimal Multi-Agent Path Finding, Artificial Intelligence 219.
Standley, T. (2010), Finding Optimal Solutions to Cooperative Pathfinding Problems, AAAI.
Barer, M., et al. (2014), Suboptimal Variants of the Conflict-Based Search Algorithm for the Multi-Agent Pathfinding Problem, SoCS.
Projet G3 et historique PrCon : PRs #33, #36 et #42, liens en introduction.