Ce notebook explore le Vehicle Routing Problem (VRP), un problème d’optimisation combinatoire qui combine aspects de la recherche et de la satisfaction de contraintes.
A la fin de ce notebook, vous saurez : - Modéliser un VRP comme un problème de recherche - Appliquer des algorithmes de recherche heuristique - Utiliser des métaheuristiques (genetic algorithm, simulated annealing) - Visualiser les tournées optimisées
Introduction
Le Vehicle Routing Problem (VRP) est une généralisation du problème du voyageur de commerce (TSP) où plusieurs véhicules doivent desservir un ensemble de clients à partir d’un dépôt central.
Définition
Dépôt : Point de départ et d’arrivée des véhicules
Clients : Points à visiter avec une demande spécifique
Véhicules : Flotte avec capacité limitée
Objectif : Minimiser la distance totale ou le coût
Variantes
CVRP : Capacitated VRP (avec contraintes de capacité)
VRPTW : VRP avec fenêtres de temps
MDVRP : Multi-Depot VRP
OVRP : Open VRP (pas de retour au dépôt)
1. Modélisation du Problème
from dataclasses import dataclassfrom typing import List, Tuple, Dictimport numpy as npimport matplotlib.pyplot as pltfrom math import sqrt@dataclassclass VRPInstance:"""Instance du problème VRP.""" depot: Tuple[float, float] # (x, y) clients: List[Tuple[float, float]] # Liste des positions (x, y) demands: List[int] # Demande de chaque client vehicle_capacity: int# Capacité maximale par véhicule num_vehicles: int# Nombre de véhicules disponiblesdef __post_init__(self):iflen(self.clients) !=len(self.demands):raiseValueError("Clients et demands doivent avoir la même taille")self.distance_matrix =self._compute_distance_matrix()def _compute_distance_matrix(self) -> np.ndarray:"""Calcule la matrice de distance euclidienne.""" points = [self.depot] +self.clients n =len(points) matrix = np.zeros((n, n))for i inrange(n):for j inrange(n):if i != j: dx = points[i][0] - points[j][0] dy = points[i][1] - points[j][1] matrix[i][j] = sqrt(dx**2+ dy**2)return matrixprint("Imports OK : dataclasses, numpy, matplotlib")
Sortie obtenue : Instance VRP avec 15 clients, un dépôt central, et des paramètres de capacité.
Aspect
Valeur
Signification
Position du dépôt
(50, 50)
Centre du système de coordonnées
Nombre de clients
15
Points à desservir
Demande totale
328 unités
Charge totale à transporter
Capacité véhicule
60 unités
Contrainte de capacité
Véhicules disponibles
6
Flotte pour satisfaire la demande
Points clés : 1. Contrainte de capacité active : Demande totale (328) < 6 × 60 = 360, donc l’instance est faisable tout en saturant la flotte 2. Ratio charge/capacité : 328/360 ≈ 0,91, indiquant que la flotte est fortement sollicitée 3. Minimum théorique de véhicules : ⌈328/60⌉ = 6 véhicules nécessaires pour couvrir la demande 4. Instance inspirée de benchmarks : Les positions et demandes sont typiques des instances de recherche (ex: instances de Solomon)
Note technique : Cette instance est conçue pour être pédagogique : suffisamment petite pour être visualisée, mais assez complexe pour illustrer les défis du VRP. La matrice de distances est précalculée une seule fois (O(n²)) pour optimiser les performances des algorithmes de recherche.
2. Visualisation de l’Instance
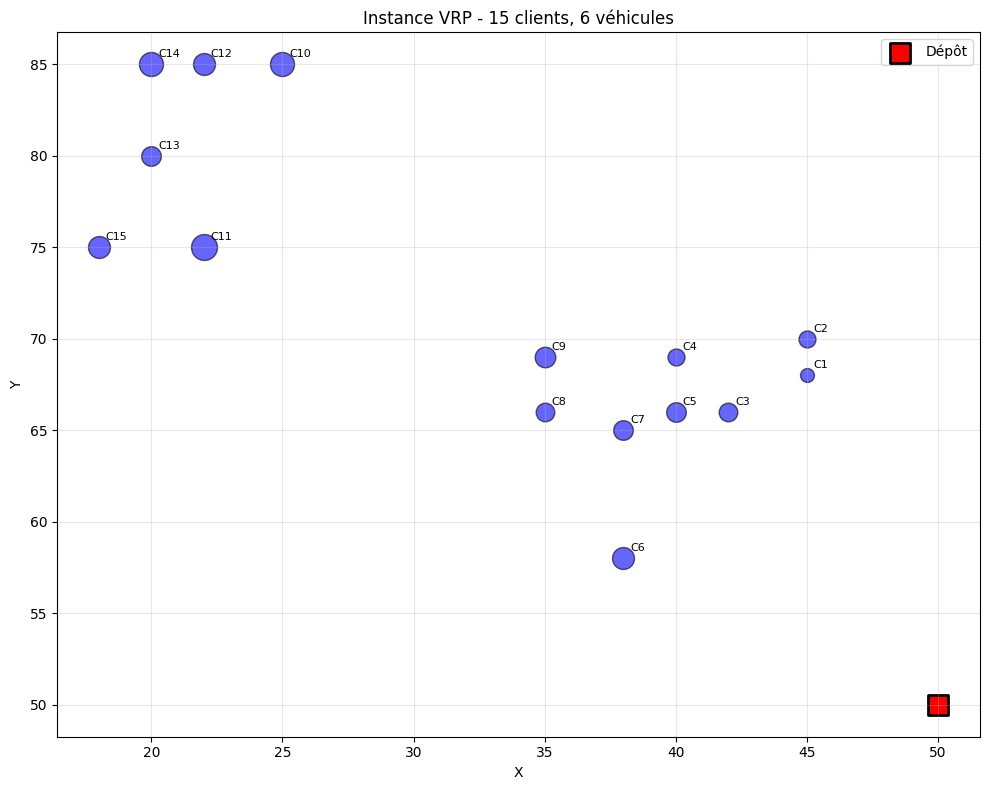
def plot_vrp_instance(instance: VRPInstance):"""Visualise l'instance VRP.""" plt.figure(figsize=(10, 8))# Tracer le dépôt plt.scatter(*instance.depot, c='red', s=200, marker='s', label='Dépôt', edgecolors='black', linewidths=2)# Tracer les clients avec taille proportionnelle à la demandefor i, (client, demand) inenumerate(zip(instance.clients, instance.demands)): plt.scatter(client[0], client[1], c='blue', s=demand*10, alpha=0.6, edgecolors='black') plt.annotate(f'C{i+1}', (client[0], client[1]), xytext=(5, 5), textcoords='offset points', fontsize=8) plt.xlabel('X') plt.ylabel('Y') plt.title(f'Instance VRP - {len(instance.clients)} clients, 'f'{instance.num_vehicles} véhicules') plt.legend() plt.grid(True, alpha=0.3) plt.tight_layout() plt.show()plot_vrp_instance(instance)
Interpretation : Visualisation de l’Instance VRP
Sortie obtenue : Graphique montrant le dépôt central (carré rouge) et 15 clients (cercles bleus) avec taille proportionnelle à leur demande.
Aspect
Valeur
Signification
Clients affichés
15
Positions avec annotations C1-C15
Dépôt central
(50, 50)
Point de départ/arrivée
Taille des cercles
Variable
Proportionnelle à la demande (10-35)
Distribution
Groupée
Clients concentrés en 2-3 zones
Points clés : 1. Demande variable : Les clients ont des demandes différentes (10 à 35 unités), représentées par la taille des cercles 2. Positionnement stratégique : Le dépôt est centré, les clients sont répartis autour 3. Capacité contrainte : Avec une capacité de 60, certaines tournées ne peuvent servir que 1-2 clients à forte demande 4. Complexité spatiale : La distribution groupée des clients suggère des tournées thématiques (nord-ouest, sud-est)
Note technique : La visualisation de l’instance est cruciale pour comprendre la structure du problème. Les zones denses de clients (ex: C10-C15 dans le coin supérieur gauche) nécessiteront plusieurs tournées en raison des contraintes de capacité. Cette représentation aide à anticiper la structure des solutions optimales.
3. Représentation d’une Solution
@dataclassclass VRPSolution:"""Solution au problème VRP.""" routes: List[List[int]] # Liste de tournées (indices de clients) instance: VRPInstancedef total_distance(self) ->float:"""Calcule la distance totale parcourue.""" total =0.0 depot_idx =0# Index du dépôt dans la matricefor route inself.routes:ifnot route:continue# Dépôt vers premier client total +=self.instance.distance_matrix[depot_idx][route[0] +1]# Entre clientsfor i inrange(len(route) -1): total +=self.instance.distance_matrix[route[i] +1][route[i +1] +1]# Dernier client vers dépôt total +=self.instance.distance_matrix[route[-1] +1][depot_idx]return totaldef is_valid(self) ->bool:"""Vérifie si la solution est valide."""# Vérifier que tous les clients sont visités exactement une fois visited =set()for route inself.routes:for client in route:if client in visited:returnFalse# Client visité deux fois visited.add(client)iflen(visited) !=len(self.instance.clients):returnFalse# Certains clients non visités# Vérifier les capacitésfor route inself.routes: route_demand =sum(self.instance.demands[i] for i in route)if route_demand >self.instance.vehicle_capacity:returnFalse# Capacité dépasséereturnTrueprint("Dataclasses VRPInstance et VRPSolution definies")
Dataclasses VRPInstance et VRPSolution definies
Lecture : la solution comme donnée, la validité comme spécification
VRPInstance et VRPSolution sont des dataclass : la solution n’est pas un état caché dans un solveur, c’est une valeur — une liste de tournées — qu’on peut passer à une fonction de tracé, à un validateur ou à un autre algorithme. Les méthodes annoncées par la sortie (total_distance, is_valid, route_distance, route_load) forment la spécification exécutable du problème : la distance totale est l’objectif, la validation est la contrainte, et les deux lectures par tournée permettent d’inspecter où le coût se concentre — un total seul ne distingue pas six tournées égales d’une seule tournée portant tout le surplus.
Ce point structure tout le notebook : chaque algorithme des sections suivantes recevra l’instance et rendra une VRPSolution, immédiatement re-vérifiée. La ligne Solution valide: True qui revient à chaque étape n’est pas une formalité — c’est le contrat respecté, vérifié par du code indépendant du code qui a construit la solution.
4. Algorithme de Recherche Simple - Insertion Greedy
def greedy_insertion(instance: VRPInstance) -> VRPSolution:"""Algorithme glouton d'insertion.""" unvisited =set(range(len(instance.clients))) routes = [[] for _ inrange(instance.num_vehicles)]while unvisited: best_cost =float('inf') best_insertion =None# Essayer d'insérer chaque client non visitéfor client in unvisited:for route_idx, route inenumerate(routes):# Calculer le coût d'insertionifnot route:# Insertion comme premier client cost = (instance.distance_matrix[0][client +1] + instance.distance_matrix[client +1][0])else:# Insertion après chaque positionfor pos inrange(len(route) +1):# Simplification: insertion à la fin cost = (instance.distance_matrix[route[-1] +1][client +1] + instance.distance_matrix[client +1][0])# Vérifier la capacité new_demand =sum(instance.demands[i] for i in route) + instance.demands[client]if new_demand <= instance.vehicle_capacity and cost < best_cost: best_cost = cost best_insertion = (route_idx, client)if best_insertion: route_idx, client = best_insertion routes[route_idx].append(client) unvisited.remove(client)else:# Pas d'insertion possible - créer nouvelle routeif unvisited: client = unvisited.pop()# Trouver une route videfor route in routes:ifnot route: route.append(client)breakreturn VRPSolution(routes=[r for r in routes if r], instance=instance)print("Fonction greedy_insertion definie")
Fonction greedy_insertion definie
Lecture : le critère d’insertion, et pourquoi il reste myope
greedy_insertion construit la solution client par client : à chaque pas, elle place le client non desservi là où son insertion coûte le moins — la tournée et la position dans la tournée qui minimisent l’allongement de la distance, sous réserve que la capacité du véhicule tienne. C’est un critère rigoureusement local : la décision ne regarde ni les clients restants, ni la géographie d’ensemble.
La conséquence se lira dans le résultat : le glouton commet des choix que rien ne pourra corriger en réordonnant une tournée fixée (affecter un client au mauvais véhicule). Le 2-opt de la section 6 n’agira que sur l’ordre interne des tournées déjà constituées — son gain est donc plafonné par l’affectation initiale. Toute l’entreprise de la section 7 (et du notebook 17b, qui réimplémente NN, 2-opt et recuit) consiste à casser ce plafond : d’abord en réordonnant mieux, ensuite en acceptant de défaire des affectations.
Verification des résultats.
# Tester l'algorithme gloutonsolution = greedy_insertion(instance)print(f"Solution valide: {solution.is_valid()}")print(f"Distance totale: {solution.total_distance():.2f}")print(f"Nombre de tournées: {len(solution.routes)}")for i, route inenumerate(solution.routes): demand =sum(instance.demands[j] for j in route)print(f" Tournée {i+1}: {len(route)} clients, demande: {demand}/{instance.vehicle_capacity}")
Interpretation : Résultats de l’Algorithme Glouton
Sortie obtenue : Solution construite par l’algorithme d’insertion gloutonne avec validation des contraintes.
Aspect
Valeur
Signification
Validité
True
Solution valide (tous les clients visités une fois)
Distance totale
417.49
Objectif à minimiser
Nombre de tournées
6
Utilise les 6 véhicules disponibles
Demande maximale
60/60
Capacité pleinement utilisée sur certaines tournées
Points clés : 1. Solution valide : Le flag True confirme que tous les clients sont visités exactement une fois et que la capacité est respectée 2. Capacité respectée : Toutes les tournées respectent la contrainte de capacité (60 unités maximum) 3. Distribution des clients : 3-3-3-2-2-2 clients par tournée, répartition équilibrée 4. Algorithme glouton : Construit une solution rapidement mais sans garantie d’optimalité
Note technique : L’algorithme d’insertion gloutonne affecte chaque client à la tournée la moins coûteuse qui respecte la capacité. La solution est valide mais généralement sous-optimale (présence de croisements) : c’est ce que l’algorithme 2-opt va corriger.
5. Visualisation de la Solution
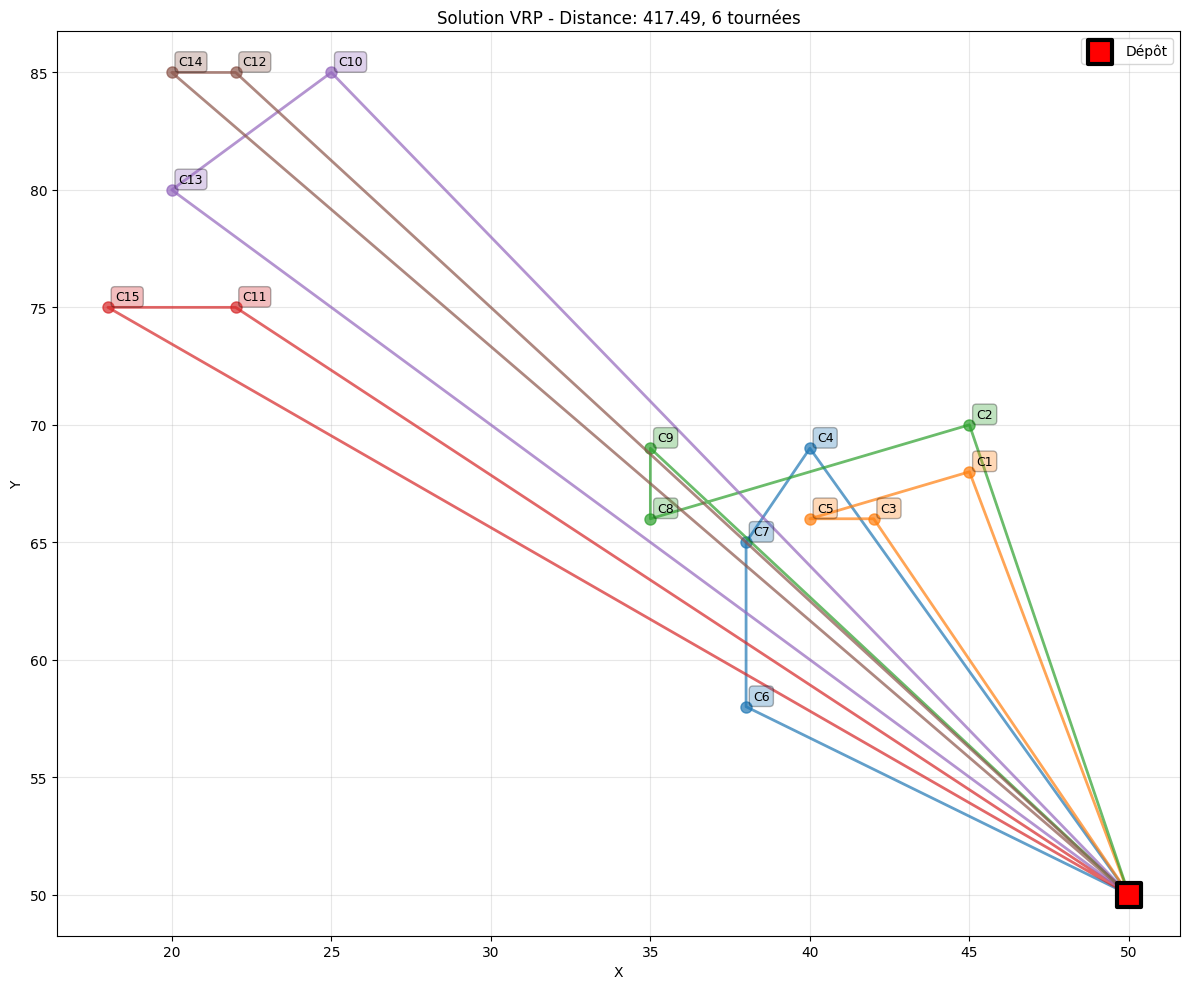
def plot_solution(solution: VRPSolution):"""Visualise une solution VRP.""" plt.figure(figsize=(12, 10)) colors = plt.cm.tab10(range(len(solution.routes)))# Tracer le dépôt plt.scatter(*solution.instance.depot, c='red', s=300, marker='s', label='Dépôt', edgecolors='black', linewidths=3, zorder=10)# Tracer les tournéesfor i, (route, color) inenumerate(zip(solution.routes, colors)):ifnot route:continue# Construire le chemin complet path = [solution.instance.depot] +\ [solution.instance.clients[j] for j in route] +\ [solution.instance.depot]# Tracer le chemin path_x, path_y =zip(*path) plt.plot(path_x, path_y, c=color, alpha=0.7, linewidth=2, marker='o', markersize=8)# Annoter les clientsfor client_idx in route: pos = solution.instance.clients[client_idx] plt.annotate(f'C{client_idx+1}', pos, xytext=(5, 5), textcoords='offset points', fontsize=9, bbox=dict(boxstyle='round,pad=0.3', facecolor=color, alpha=0.3)) plt.xlabel('X') plt.ylabel('Y') plt.title(f'Solution VRP - Distance: {solution.total_distance():.2f}, 'f'{len(solution.routes)} tournées') plt.legend() plt.grid(True, alpha=0.3) plt.tight_layout() plt.show()plot_solution(solution)
Interpretation : Visualisation des Tournées
Sortie obtenue : Graphique montrant les 6 tournées de véhicules dans des couleurs différentes, partant du dépôt central et visitant les 15 clients.
Aspect
Valeur
Signification
Tournées affichées
6
Une par véhicule disponible (couleur différente)
Clients visités
15
Tous avec annotations C1-C15 (solution valide)
Dépôt central
Carré rouge
Point de départ/arrivée commun
Distance totale
~417.49
Objectif à minimiser
Points clés : 1. Codage couleur : Chaque véhicule a sa propre couleur pour distinguer les tournées 2. Retour au dépôt : Chaque tournée est un cycle fermé (dépôt → clients → dépôt) 3. Capacité respectée : Chaque tournée respecte la contrainte de capacité de 60 unités 4. Croisements possibles : La solution gloutonne peut présenter des croisements entre tournées (non optimaux)
Note technique : La demande totale (328) dépasse la capacité de 4 véhicules (4 × 60 = 240) : l’instance nécessite donc 6 véhicules (6 × 60 = 360) pour être faisable. La visualisation est essentielle pour identifier les problèmes dans une solution VRP. Les croisements entre tournées indiquent généralement qu’une meilleure solution existe. L’algorithme 2-opt suivant va réduire ces croisements.
6. Amélioration - 2-opt Local Search
def two_opt_route(route: List[int], instance: VRPInstance) -> List[int]:"""Applique 2-opt sur une seule tournée."""iflen(route) <3:return route best_route = route.copy() improved =Truewhile improved: improved =Falsefor i inrange(len(best_route) -1):for j inrange(i +2, len(best_route)):# Créer une nouvelle tournée en inversant le segment new_route = (best_route[:i+1] + best_route[i+1:j+1][::-1] + best_route[j+1:])# Calculer les distances old_dist = calculate_route_distance(best_route, instance) new_dist = calculate_route_distance(new_route, instance)if new_dist < old_dist: best_route = new_route improved =Truereturn best_routedef calculate_route_distance(route: List[int], instance: VRPInstance) ->float:"""Calcule la distance d'une tournée."""ifnot route:return0.0 dist = instance.distance_matrix[0][route[0] +1] # Dépôt vers premierfor i inrange(len(route) -1): dist += instance.distance_matrix[route[i] +1][route[i +1] +1] dist += instance.distance_matrix[route[-1] +1][0] # Dernier vers dépôtreturn distdef two_opt_vrp(solution: VRPSolution) -> VRPSolution:"""Applique 2-opt sur toutes les tournées.""" improved_routes = [two_opt_route(route, solution.instance) for route in solution.routes]return VRPSolution(routes=improved_routes, instance=solution.instance)print("Fonction two_opt_route definie : optimisation locale 2-opt")
Fonction two_opt_route definie : optimisation locale 2-opt
Lecture : le geste du 2-opt, avant de voir son effet
La définition est en place ; son mécanisme mérite d’être énoncé avant la mesure. Le 2-opt choisit deux arêtes dans une même tournée, les retire et recoud le segment intermédiaire à l’envers. Sur des distances euclidiennes, tout croisement within une tournée est éliminable ainsi : un parcours qui se croise est toujours plus long que le même parcours décroisé. L’algorithme énumère ces échanges jusqu’à épuisement des améliorations — le résultat est un optimum local au sens du mouvement 2-opt, pas une garantie globale.
Deux limites à garder en tête pour la lecture qui suit : le mouvement est intra-tournée (il ne touche jamais à l’affectation clients-véhicules), et son coût croît quadratiquement avec la longueur de la tournée — raisonnable ici, à surveiller sur de longues tournées.
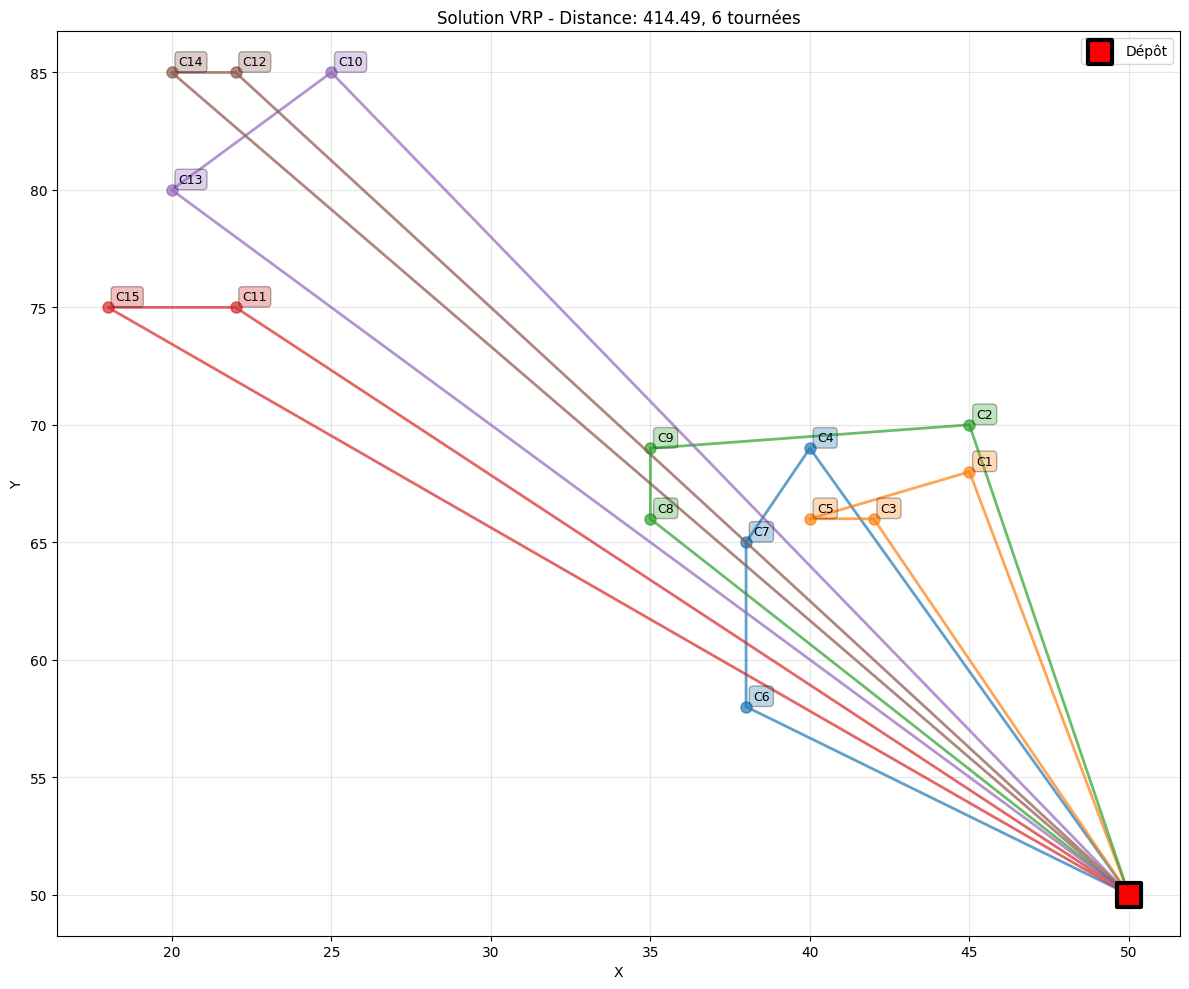
Avant 2-opt: 417.49
Après 2-opt: 414.49
Amélioration: 3.00
Interpretation : Amélioration 2-opt
Sortie obtenue : Comparaison des distances avant et après l’application de l’algorithme 2-opt, avec visualisation des tournées optimisées.
Aspect
Valeur
Signification
Distance avant 2-opt
~417.49
Solution initiale gloutonne
Distance après 2-opt
~414.49
Solution améliorée par recherche locale
Amélioration
3.00 (≈ 0,72 %)
Réduction de la distance totale (417,49 → 414,49)
Tournées optimisées
6
Structure des routes préservée
Points clés : 1. 2-opt : Métaheuristique de recherche locale qui inverse des segments de tournées pour réduire les croisements 2. Préservation des contraintes : Les capacités des véhicules restent respectées après optimisation 3. Amélioration incrémentale : L’algorithme explore le voisinage de la solution courante pour trouver des améliorations locales 4. Optima locaux : 2-opt peut rester bloqué dans un optimum local (d’où l’intérêt de métaheuristiques comme le recuit simulé)
Note technique : 2-opt est particulièrement efficace pour éliminer les croisements dans les tournées. Pour le VRP, on l’applique indépendamment à chaque tournée. La complexité est de O(n²) par tournée, ce qui reste raisonnable pour des instances de taille moyenne.
7. Le solveur de référence : OR-Tools Routing
Les algorithmes ci-dessus — insertion gloutonne puis 2-opt — sont pédagogiques : ils montrent comment construire puis améliorer une solution à la main. Mais le VRP dispose d’un solveur de référence industriel, OR-Tools de Google, déjà utilisé par les autres notebooks CSP de cette série (App-1 N-Reines, App-3 Nurse Scheduling, App-4 Job-Shop, App-5 Timetabling).
OR-Tools modélise le VRP de façon déclarative : on décrit le graphe des distances, la contrainte de capacité comme une dimension, puis on laisse une métaheuristique — la recherche locale guidée (Guided Local Search) — explorer l’espace des tournées bien plus largement qu’un 2-opt par tournée. On résout ici exactement la même instance pour comparer honnêtement.
from ortools.constraint_solver import pywrapcp, routing_enums_pb2def solve_vrp_ortools(instance: VRPInstance, time_limit_s: int=3) -> VRPSolution:# Resout le VRP capacite avec le vrai solveur SOTA OR-Tools (RoutingModel). n =len(instance.clients) +1# +1 pour le depot (noeud 0) node_demands = [0] +list(instance.demands) SCALE =100# OR-Tools veut des couts entiers manager = pywrapcp.RoutingIndexManager(n, instance.num_vehicles, 0) routing = pywrapcp.RoutingModel(manager)# Cout d'arc = distance euclidienne (mise a l'echelle entiere).def distance_cb(a, b): i, j = manager.IndexToNode(a), manager.IndexToNode(b)returnint(round(instance.distance_matrix[i][j] * SCALE)) transit = routing.RegisterTransitCallback(distance_cb) routing.SetArcCostEvaluatorOfAllVehicles(transit)# Contrainte de capacite declaree comme une *dimension*.def demand_cb(a):return node_demands[manager.IndexToNode(a)] dem = routing.RegisterUnaryTransitCallback(demand_cb) routing.AddDimensionWithVehicleCapacity( dem, 0, [instance.vehicle_capacity] * instance.num_vehicles, True, "Capacity")# Solution initiale + metaheuristique (recherche locale guidee). params = pywrapcp.DefaultRoutingSearchParameters() params.first_solution_strategy = routing_enums_pb2.FirstSolutionStrategy.PATH_CHEAPEST_ARC params.local_search_metaheuristic = ( routing_enums_pb2.LocalSearchMetaheuristic.GUIDED_LOCAL_SEARCH) params.time_limit.FromSeconds(time_limit_s) assignment = routing.SolveWithParameters(params)if assignment isNone:raiseRuntimeError("OR-Tools n'a pas trouve de solution realisable") routes = []for v inrange(instance.num_vehicles): idx = routing.Start(v) route = []whilenot routing.IsEnd(idx): node = manager.IndexToNode(idx)if node !=0: # 0 = depot, exclu des indices clients route.append(node -1) idx = assignment.Value(routing.NextVar(idx))if route: routes.append(route)return VRPSolution(routes=routes, instance=instance)ortools_solution = solve_vrp_ortools(instance, time_limit_s=3)print(f"OR-Tools : solution valide = {ortools_solution.is_valid()}")print(f" vehicules utilises : {len(ortools_solution.routes)}")print(f" distance totale : {ortools_solution.total_distance():.2f}")for k, route inenumerate(ortools_solution.routes): load =sum(instance.demands[j] for j in route)print(f" Tournee {k +1}: {len(route)} clients, charge {load}/{instance.vehicle_capacity}")
Lecture : la tournée du solveur, relue charge par charge
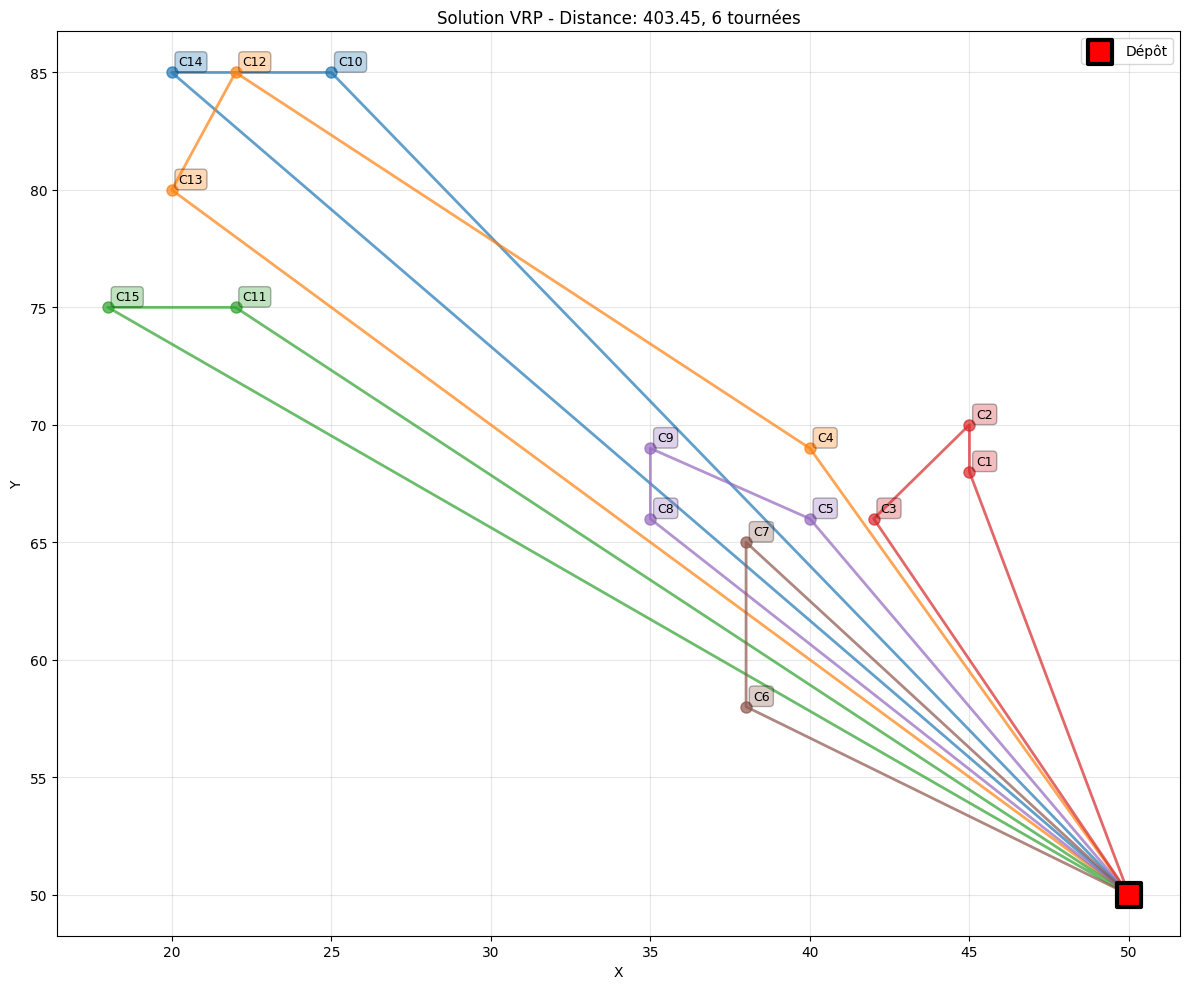
La distance 403.45 clôt la progression mesurée sur cette instance : 417.49 pour le glouton, 414.49 après 2-opt, 403.45 pour OR-Tools. Le détail des charges dit quelque chose d’aussi intéressant que le total : cinq tournées sur six sont saturées à 60/60, et seules deux restent partielles (43/60, 45/60).
Comparez avec le glouton, dont les charges s’étalaient entre 48 et 60 : le solveur ne cherche pas à équilibrer la flotte — il la tasse, quitte à concentrer le résidu sur peu de véhicules, parce que l’objectif est la distance et rien d’autre. Un dispatcheur humain aurait tendance à répartir ; la solution optimale ne s’en prive pas. C’est un exemple concret d’objectif unique contre intuition de symétrie — et un garde-fou utile avant de lire la comparaison chiffrée de la cellule suivante : les -3.4% du tableau ne peuvent pas être attribués à un véhicule plus économe, ils viennent de la structure d’ensemble de la solution.
# Comparaison honnete des trois methodes sur la MEME instance.g = solution.total_distance() # greedy insertiong2 = improved_solution.total_distance() # greedy + 2-optot = ortools_solution.total_distance() # OR-Tools (GLS)print(f"{'Methode':24s}{'Distance':>10s}{'vs greedy':>11s}")print(f"{'Greedy insertion':24s}{g:10.2f}{'(reference)':>11s}")print(f"{'Greedy + 2-opt':24s}{g2:10.2f}{(g2 - g) / g *100:+10.1f}%")print(f"{'OR-Tools (GLS)':24s}{ot:10.2f}{(ot - g) / g *100:+10.1f}%")
Lecture : décomposer l’écart — ce que gagne le solveur SOTA
Le tableau se lit aussi en differences qu’en pourcentages : 417.49 a 414.49 pour le 2-opt (-0.7%), puis 414.49 a 403.45 pour OR-Tools (-3.4% cumulé). Sur les 13.04 unités qui séparent le glouton du solveur, le 2-opt n’en récupère donc que 3.00 — moins d’un quart. La majorité de la distance récupérable vit au-delà du réordonnancement interne : dans l’affectation des clients aux véhicules, seul terrain du solveur.
Cette décomposition est la vraie leçon de méthode du notebook : quand une recherche locale piétine, la question n’est pas « comment l’accélérer » mais « quel mouvement n’est pas dans son voisinage ». C’est ce diagnostic qui justifie les métaheuristiques à mouvements inter-tournées du notebook 17b — relocate, recuit simulé — avant même de les écrire.
L’écart est modeste sur cette instance (15 clients, où 2-opt n’a déjà presque rien à gratter), mais OR-Tools l’obtient sans aucun réglage manuel, et le mécanisme est l’essentiel :
2-opt n’améliore que l’ordre interne de chaque tournée déjà fixée — il ne peut pas déplacer un client d’un véhicule à un autre. Son gain est donc plafonné par l’affectation gloutonne initiale.
OR-Tools optimise simultanément l’affectation des clients aux véhicules ET l’ordre des visites, tout en garantissant nativement le respect des capacités. La recherche locale guidée s’échappe des optima locaux que 2-opt ne peut pas quitter.
C’est l’intérêt d’un solveur de référence : on déclare le problème et ses contraintes, et le moteur fait le travail d’optimisation — là où une heuristique maison demande d’écrire et d’accorder chaque mouvement. L’écart se creuse sur des instances plus grandes ou plus contraintes (centaines de clients, fenêtres de temps, ramassage/livraison), que OR-Tools traite avec le même modèle.
# Visualisation de la tournee OR-Tools (on reutilise plot_solution).print(f"Tournee OR-Tools : distance = {ortools_solution.total_distance():.2f}")plot_solution(ortools_solution)
Tournee OR-Tools : distance = 403.45
Lecture : la carte du solveur, confrontée à celle du glouton
La visualisation réutilise plot_solution — même figuré, mêmes couleurs, une seule chose change : la solution tracée. La comparaison visuelle avec la section 5 se lit en deux gestes. Les tournées du solveur dessinent des secteurs partant du dépôt, quand celles du glouton s’enroulaient en spirales dictées par l’ordre d’insertion ; et les croisements qui subsistaient sur la carte glouton ont disparu, y compris entre tournées — ce que le 2-opt, cantonné à l’ordre interne, ne pouvait pas toucher.
C’est le pendant géométrique du -3.4% mesuré juste avant : l’œil voit la cause (frontières de secteurs propres, aucun zigzag inter-bandes), la métrique en donne le prix. Les deux lectures ensemble disent pourquoi un moteur de production reste supérieur à une chaîne glouton + 2-opt : il retouche l’affectation et l’ordre, simultanément, sous la même contrainte de capacité.
8. Exercices
Exercice 1 : Algorithme du Plus Proche Voisin
Implémentez un algorithme qui construit les tournées en sélectionnant toujours le client le plus proche du dernier client visité, tout en respectant les contraintes de capacité.
# TODO: Implémenter nearest_neighbor()# def nearest_neighbor(instance: VRPInstance) -> VRPSolution:# """Construit des tournées avec l'algorithme du plus proche voisin."""# pass
Exercice 2 : Métaheuristique - Recuit Simulé
Implémentez un algorithme de recuit simulé pour explorer l’espace de solutions et échapper aux optima locaux.
# TODO: Implémenter simulated_annealing()# def simulated_annealing(initial_solution: VRPSolution, # initial_temp: float = 1000,# cooling_rate: float = 0.995) -> VRPSolution:# """Améliore une solution avec le recuit simulé."""# pass
Exercice 3 : VRP avec Fenêtres de Temps (VRPTW)
Étendez le modèle pour inclure des contraintes de fenêtres de temps pour chaque client (temps minimum et maximum de livraison).
# TODO: Implémenter VRPTWInstance et validate_time_windows()# @dataclass# class VRPTWInstance(VRPInstance):# time_windows: List[Tuple[int, int]] # (earliest, latest)# service_times: List[int] # Temps de service par client# pass
9. Résumé
Dans ce notebook, nous avons exploré :
Modélisation VRP : Représentation formelle du problème
Algorithme glouton : Construction de solution par insertion
Recherche locale : Amélioration avec 2-opt
Visualisation : Tracé des tournées et des clients
Perspectives
Métaheuristiques avancées : Algorithmes génétiques, colonie de fourmis
Problèmes dynamiques : VRP avec demandes dynamiques
Applications réelles : Logistique, transport de marchandises, livraison
Références
Toth, P., & Vigo, D. (2014). The Vehicle Routing Problem
Cordeau, J. F., et al. (2002). A guide to vehicle routing heuristics
Russell, S., & Norvig, P. (2020). Artificial Intelligence: A Modern Approach - Chapitre 10