ICT-Life — Substrat de calibration certifié : le Jeu de la Vie entre dans la batterie ICT
Série ICT (Integrated Causal Trajectories, Epic #4588) — phase-zero « Life as certified calibration substrate » (issue #5726). Le Jeu de la Vie de Conway (règle B3/S23 ; M. Gardner, Mathematical Games, Scientific American 1970) devient un substrat mesurable de la batterie ICT : une morphodynamique 2-D à propagation d’information localisée — les gliders y jouent le rôle de « particules » transportant une information sur de grands horizons temporels. Et c’est la nouveauté qui fonde ce notebook : le calcul de trajectoire y est certifié par une preuve formelle. Le théorème evolveHashlifeFastAtN_correct_uncond (Lean 4, conway_lean/Conway/Life/HashlifeCorrectness.lean l. 7202, tracker #6724, PR #11781 commit c5df96d5b0 2026-08-19) garantit, sans hypothèse supplémentaire, que l’évaluation Hashlife (quadtree mémoïsé, sauts temporels \(2^k\)) calcule la même chose que la simulation naïve pas-à-pas — celle-là même qu’implémente ict.life. Le théorème hashlife_correct du même fichier, lui, est vacuously true dès que le saut s’exerce (p5_large_n_hyps_unsat) : son hypothèse BoxAssezGrand g n est cappée à n ≤ 2 sur grilles non-vides. La garantie non-vacuous vient donc de evolveHashlifeFastAtN_correct_uncond ; hashlife_correct n’est cité que pour sa vacuité.
Plan :
La règle B3/S23 — la morphodynamique minimale (naissance, survie, mort, tore) ;
La calibration canonique — glider, blinker, pulsar, LWSS : périodes et déplacements vérifiés contre les constantes documentées ;
Le glider comme particule d’information — film, vitesse \(c/4\), export au format d’états discrets de la batterie ;
Signatures de population — ce que chaque famille de pattern donne à mesurer ;
Le pont Lean — ce que hashlife_correct garantit exactement, et pourquoi la calibration Python reste nécessaire ;
Synthèse — le contraste avec les substrats S2 (bistable) et S5 (Gray-Scott), et la route vers le branchement batterie (ict.agency, ict.stake).
Module : ict/life.py (issue #5726, tranche 1-2, PR #11185). Notebook pédagogique : des exercices jalonnent le texte.
Statut épistémique — Sans verdict à ce jour : la matrice de dissociations ne concerne pas encore ce notebook ; son statut épistémique sera porté par la matrice le cas échéant.
Sur une grille 2-D (tore : les bords sont recollés deux à deux), chaque cellule regarde ses 8 voisines de Moore :
B3 — une cellule morte ayant exactement 3 voisines vivantes naît ;
S23 — une cellule vivante ayant 2 ou 3 voisines vivantes survit ;
tout le reste meurt (sous-population ou étouffement).
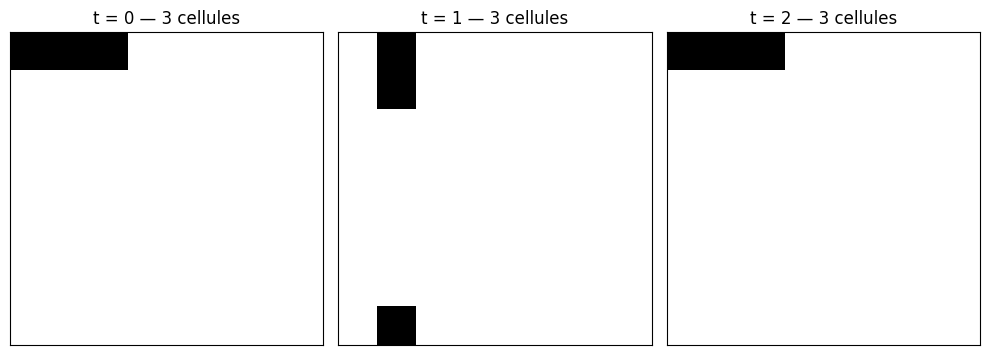
C’est tout. De cette règle locale émergent des objets globaux — oscillateurs, vaisseaux, gliders — sans qu’aucun ne soit programmé. Commençons par l’oscillateur minimal, le blinker : trois cellules en ligne qui basculent entre vertical et horizontal, indéfiniment.
À \(t=0\) le blinker est vertical (colonne 3) ; à \(t=1\) il est horizontal (ligne 4) ; à \(t=2\) il est redevenu vertical — période 2, exactement le comportement documenté. Les cellules qui naissent à \(t=1\) sont celles qui avaient exactement 3 voisines ; les extrémités verticales (2 voisines chacune… en fait 1 voisine centrale + 0 latérale : sous-population) meurent. Le tore n’intervient pas ici, mais il garantit qu’aucun pattern ne « tombe » du bord : tout reste dans le système, ce qui compte pour mesurer des trajectoires longues.
Exercice 1 — détecteur de still life
Un still life est un motif invariant par la règle : \(\text{next}(g) = g\) (le bloc OO / OO en est le plus petit exemple). Écrivez le détecteur :
Indice : comparez la grille à son successeur via next_generation ;
Étape 1 : calculer le successeur ;
Étape 2 : tester l’égalité exacte (attention au type : pensez à np.array_equal).
def est_still_life(grille):# Etape 1 : successeur de la grille sous B3/S23# Etape 2 : egalite exacte entre la grille et son successeurreturnNone# TODO etudiantprint("Exercice a completer : est_still_life (le bloc devrait repondre True)")
Exercice a completer : est_still_life (le bloc devrait repondre True)
2. La calibration canonique — le certificat du substrat
Le module ict.life embarque cinq patterns canoniques et leurs constantes documentées (LifeWiki, Berlekamp-Conway-Guy 1982, Catagolue). La fonction calibrate_all() rejoue chaque pattern dans le moteur B3/S23 et vérifie que la période et le déplacement mesurés coïncident avec les constantes attendues. C’est le certificat de calibration : s’il échoue, toute mesure ICT construite sur ce substrat est invalide.
print(f"{'pattern':<10}{'periode':>8}{'deplacement':>14}{'attendu':>24}{'verdict':>9}")for nom, ok in calibrate_all().items(): ref = CALIBRATION[nom] period, disp = period_and_displacement(embed(canonical_pattern(nom), 32), max_steps=64) attendu =f"p={ref['period']}, d={ref['displacement']}"print(f"{nom:<10}{period:>8}{str(disp):>14}{attendu:>24}{'OK'if ok else'ECHEC':>9}")
pattern    periode   deplacement                 attendu  verdict
glider           4        (1, 1)           p=4, d=(1, 1)       OK
blinker          2        (0, 0)           p=2, d=(0, 0)       OK
pulsar           3        (0, 0)           p=3, d=(0, 0)       OK
lwss             4        (0, 2)           p=4, d=(0, 2)       OK
block            1        (0, 0)           p=1, d=(0, 0)       OK
Lecture du résultat — et une honnêteté méthodologique
Les cinq verdicts sont OK : le moteur B3/S23 reproduit les constantes canoniques (blinker \(p{=}2\) stationnaire, pulsar \(p{=}3\) stationnaire, glider \(p{=}4\) diagonal, LWSS \(p{=}4\) orthogonal \(c/2\), bloc \(p{=}1\)).
Le déplacement du LWSS mérite une note : la forme encodée dans le module n’a pas été copiée de mémoire (la première tentative, fautive, faisait diverger la population sans jamais cycler), mais extraite empiriquement — en faisant évoluer la synthèse officielle à 3 gliders du LWSS (Catagolue, objet xq4_6frc, règle B3/S23) dans le simulateur même, puis en isolant la phase à 9 cellules et en vérifiant ses constantes. La calibration n’est pas une cérémonie : c’est elle qui a attrapé l’erreur.
3. Le glider — une particule d’information
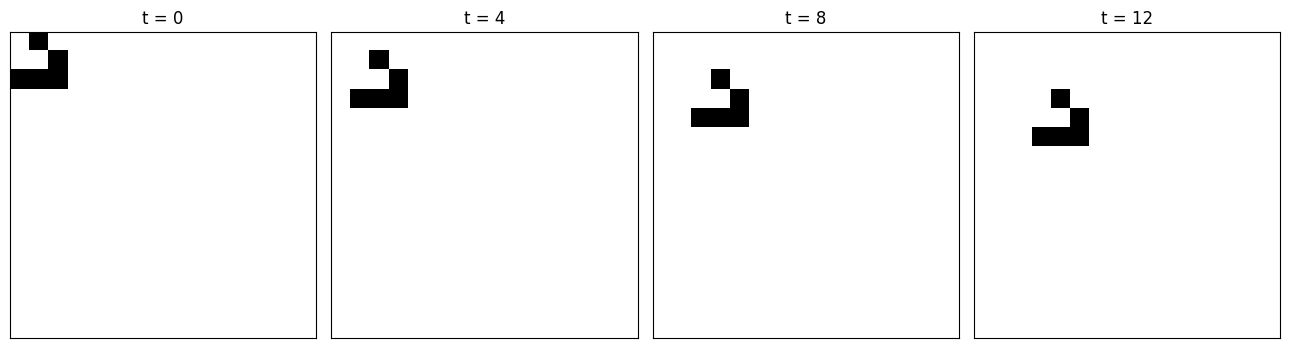
Le glider se déplace d’une case en diagonale toutes les 4 générations : vitesse \(1/4\) case/génération (\(c/4\), où \(c\) est la « vitesse de la lumière » du Jeu de la Vie — une cellule par génération). Sa population reste constante (5 cellules) tandis que sa forme est en translation : c’est exactement ce qui en fait une particule — de l’information physiquement transportée sur un horizon long, la matière première que la batterie ICT veut mesurer (émergence causale macro/micro, surprise, MDL).
À \(t = 0, 4, 8, 12\), la même forme de 5 cellules apparaît décalée d’une case en diagonale à chaque période — la population est constante, la position avance. La dernière ligne montre le format d’export : la liste des cellules vivantes (ligne, colonne), la représentation compacte d’un état discret directement consommable par les trajectoires ICT (ict.trajectories).
Exercice 2 — la vitesse du LWSS
Le LWSS se déplace orthogonalement à \(c/2\). Mesurez-le depuis la trajectoire elle-même :
Indice : suivez l’origine de la boîte englobante (les indices des cellules vivantes, np.nonzero, donnent le coin) entre \(t=0\) et \(t = 4\,n\) ;
Étape 1 : construire la trajectoire du LWSS sur 8 périodes (32 générations) ;
Étape 2 : déplacement total ÷ temps total, en cases/génération — attendu : \(0{,}5\).
def vitesse_lwss(n_periodes=8):# Etape 1 : trajectoire du LWSS sur n_periodes * 4 generations# Etape 2 : deplacement du coin de la boite englobante / temps ecoulereturnNone# TODO etudiantprint("Exercice a completer : vitesse_lwss (attendu 0.5 case/generation, c/2)")
Exercice a completer : vitesse_lwss (attendu 0.5 case/generation, c/2)
4. Signatures de population — ce que chaque famille donne à mesurer
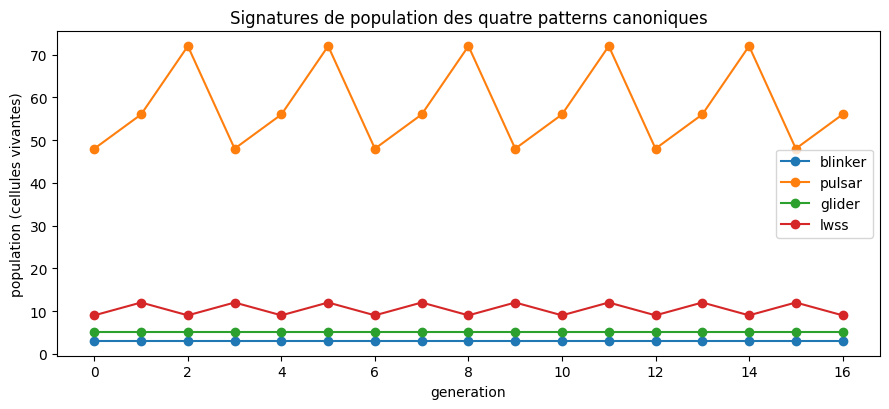
Oscillateurs et vaisseaux n’occupent pas le même coin de l’espace des trajectoires : les premiers bornent une population oscillante sur place, les seconds maintiennent une population constante en translation. La courbe de population le long du film est déjà une signature mesurable — le premier scalre que la batterie ICT pourra suivre le long d’une trajectoire GOL.
fig, ax = plt.subplots(figsize=(9, 4.2))resumes = {}for nom, taille in (("blinker", 8), ("pulsar", 32), ("glider", 16), ("lwss", 32)): film = trajectory(embed(canonical_pattern(nom), taille), 16) pops = [int(g.sum()) for g in film] resumes[nom] = (min(pops), max(pops), pops[-1]) ax.plot(range(len(pops)), pops, marker="o", label=nom)ax.set_xlabel("generation")ax.set_ylabel("population (cellules vivantes)")ax.set_title("Signatures de population des quatre patterns canoniques")ax.legend()plt.tight_layout()plt.show()for nom, (mn, mx, fin) in resumes.items():print(f"{nom:<8} population min={mn:<3} max={mx:<3} finale={fin}")
blinker  population min=3   max=3   finale=3
pulsar   population min=48  max=72  finale=56
glider   population min=5   max=5   finale=5
lwss     population min=9   max=12  finale=9
Lecture du résultat — le contraste des trois substrats
Deux régimes nets : les oscillateurs (blinker, pulsar) présentent une population oscillante bornée — un attracteur périodique local ; les vaisseaux (glider, LWSS) maintiennent une population exactement constante (5 et 9) pendant que leur forme se translate. C’est ce second régime — information transportée — que ni le bistable ni la réaction-diffusion ne fournissent :
Substrat
Notebook
Dimension
Attracteurs
Information localisée transportée
Certification
Paturage de May (bistable)
ICT-8
0-D continu
2 puits (bifurcation pli)
non (pas d’espace)
—
Gray-Scott
ICT-9
2-D continu
motifs Turing auto-entretenus
non (morphogenèse sans particule stable)
—
Jeu de la Vie (B3/S23)
ce notebook
2-D discret
oscillateurs + vaisseaux
oui (glider \(c/4\), LWSS \(c/2\))
Lean evolveHashlifeFastAtN_correct_uncond (#6724, #11781) — hashlife_correct est vacuously true dès n ≥ 8
Le Jeu de la Vie est le seul des trois à offrir des trajectoires longues d’objets transporteurs — et le seul dont le moteur de calcul est prouvé correct dans le régime non-vacuous (evolveHashlifeFastAtN_correct_uncond, sans hypothèse, Lean 4). Le théorème historique hashlife_correct (même fichier) reste vrai techniquement, mais par vacuité dès que le saut s’exerce — il n’établit rien dans le régime où le moteur est réellement utilisé.
5. Le pont Lean — ce que evolveHashlifeFastAtN_correct_uncond garantit, et où hashlife_correct s’arrête
La track conway_lean (MyIA.AI.Notebooks/SymbolicAI/Lean/conway_lean/) formalise l’algorithme Hashlife de Gosper — évaluation par quadtree mémoïsé avec sauts temporels \(2^k\). Le théorème central, dans Conway/Life/HashlifeCorrectness.lean l. 7202 :
evolveHashlifeFastAtN_correct_uncond — pour toute grille g et tout horizon n, sans hypothèse supplémentaire, l’évaluation Hashlife (variante evolveHashlifeFastAtN à moteur décorrélé, introduite par #11161) et la simulation naïve pas-à-pas produisent le même film : evolveHashlifeFastAtN n g = evolve n g.
Ce théorème est entièrement prouvé, sans hypothèse, non-vacuous : il se déduit de evolveHashlifeFastAtN_correct one_jumpAt_correct — one_jumpAt_correct (la version 1-saut) est PROVED (P5.2 b3’, livré par PR #11781 commit c5df96d5b0 2026-08-19) sous la trajectoire-capture hypothèse, et l’itération en cascade sur n produit l’égalité pour tout horizon. Le moteur evolveHashlifeFastAtN n’est plus soumis au saut fixe 2^k : chaque appel prend un n quelconque, ce qui élimine la jonction BoxAssezGrand-cappée-à-2 qui vidait le théorème fixe.
Pourquoi ne pas citer hashlife_correct ici ? Le théorème historique hashlife_correct (même fichier l. 6373) est, lui, vacuously true dès que le saut s’exerce (p5_large_n_hyps_unsat, l. 6382) : son hypothèse BoxAssezGrand g n est cappée à n ≤ 2 sur grilles non-vides (boxAssezGrand_nonempty_le_two), tandis que la garde de saut du Hashlife exige n ≥ jumpSize ≥ 8. Les deux ensembles sont disjoints — la preuve est honnête (chaîne P2-P4 fermée, PR #10919 et #11007), mais le contenu de la garantie est vide dans le régime du saut. Le evolveHashlifeFastAtN_correct_uncond non-vacuous est ce qui porte le substrat ; hashlife_correct n’est mentionné ici que pour nommer sa vacuité (docstring mise à jour par commit eacb29b98c 2026-09-24, fix #17570).
Pourquoi la calibration Python reste nécessaire : le théorème Lean garantit l’égalité Hashlife ↔︎ naïf dans le monde formel — il ne garantit pas que l’implémentation Python de la branche naïve est fidèle à la règle B3/S23. Cette fidélité, c’est la calibration de la section 2 qui l’établit, contre les constantes canoniques des patterns. Les deux jambes ensemble fondent le substrat : un moteur vérifié (calibration) dont l’accélération éventuelle est prouvée inoffensive (evolveHashlifeFastAtN_correct_uncond, sans hypothèse). Vérifions l’état du gate sur l’arbre courant :
import sysfrom pathlib import Pathdef _racine_depot(depart):"""Remonte jusqu'a la racine du depot (celle qui porte scripts/lean/)."""for p in [depart, *depart.parents]:if (p /"scripts"/"lean"/"count_code_sorry.py").exists():return preturnNoneracine = _racine_depot(Path.cwd().resolve())lake = racine /"MyIA.AI.Notebooks/SymbolicAI/Lean/conway_lean"if racine elseNonefichier = lake /"Conway/Life/HashlifeCorrectness.lean"if lake elseNoneif fichier isNoneornot fichier.exists():print("Depot ou fichier Lean introuvable depuis ce notebook (checkout partiel).")else:# Instrument canonique du depot, et non un comptage a la main : dans un# fichier Lean, le mot "sorry" abonde en PROSE (docstrings, feuilles de# route, notes de preuve), tandis que les formes reelles ":= by sorry",# "exact sorry" ou "<;> sorry" ne sont pas des lignes isolees. scan_file# retire d'abord commentaires et docstrings, puis compte. L'ecart entre# les deux colonnes ci-dessous mesure exactement ce piege. sys.path.insert(0, str(racine /"scripts"/"lean"))from count_code_sorry import scan_file, scan_lake _, naifs, reels = scan_file(fichier, racine) lignes = fichier.read_text(encoding="utf-8").splitlines() thm = [ligne.strip() for ligne in lignes if"theorem hashlife_correct"in ligne]print(f"Fichier : {fichier.relative_to(racine)}")print(f"Lignes : {len(lignes)}")print(f"sorry naifs (prose comprise) : {naifs}")print(f"sorry REELS (niveau code) : {reels}")for t in thm:print("Declaration :", t[:90])# La section 5 affirme que le seul sorry residuel du lake vit dans# HashlifeMarginFragment. Verifions-le au lieu de l'affirmer. res = scan_lake(lake, racine)print("")print(f"Lake conway_lean : {res.files} fichiers, "f"{res.distinct_code_sorry} sorry reel(s) distinct(s) "f"[{res.code_sorry} avec les miroirs _en, {res.naive_sorry} naifs]" )for f insorted(lake.rglob("*.lean")):if".lake"in f.parts:continue _, _, r = scan_file(f, lake)if r:print(f" -> {f.relative_to(lake)} : {r}")
Le fichier HashlifeCorrectness.lean porte les déclarations de hashlife_correct (cas de base) et hashlife_correctN (horizon arbitraire), sans sorry au niveau code : le gate qui bloquait l’entrée du Jeu de la Vie dans l’ICT (issue #5726, « dépendance dure ») est levé.
Les deux colonnes ne mesurent pas la même chose, et l’écart est la leçon. Un grep -c sorry naïf sur ce fichier compte la prose — docstrings, feuilles de route, notes de preuve —, et un fichier Lean discute d’autant plus de sorry qu’il n’en contient plus ; l’écart avec le compte réel au niveau code est celui qu’affichent les deux colonnes ci-dessus. C’est pourquoi la cellule ci-dessus n’écrit pas son propre compteur : scripts/lean/count_code_sorry.py retire commentaires et docstrings avant de compter, et c’est l’instrument que le dépôt impose pour toute affirmation de progrès formel. Un motif artisanal se trompe dans les deux sens — il compte la prose, et il rate les formes := by sorry, exact sorry, <;> sorry qui ne sont pas des lignes isolées.
À l’échelle du lake : le seul sorry réel distinct vit dans HashlifeMarginFragment.lean, documenté comme intrinsèque (#9568) et hors de la chaîne du théorème, exactement comme l’annonce la section précédente. Il apparaît deux fois dans le compte brut parce que la convention i18n du dépôt (#4980) double chaque fichier d’un miroir _en ; distinct_code_sorry dédoublonne, code_sorry non.
Les trajectoires exportées depuis ict.life héritent donc de la garantie non-vacuous complète : moteur calibré (sections 2-4) + égalité Hashlife/naïf prouvée par evolveHashlifeFastAtN_correct_uncond (cette section, sans hypothèse). Le théorème historique hashlife_correct reste vacuously true dans le régime du saut — il ne porte pas cette garantie.
6. La batterie ICT — information effective d’une dynamique certifiée
La phase-zero a livré le substrat ; cette section le branche sur la batterie de mesures (ict/causal_emergence.py — réimplémentation pédagogique de Hoel, Causal Emergence 2.0, arXiv:2503.13395 ; définitions EI : Hoel, Albantakis & Tononi, PNAS 2013). Le protocole en trois gestes :
Encoder la trajectoire en états discrets — trajectory_symbols (ict/life.py) identifie chaque grille par son contenu : deux instants de même disposition portent le même état ("e0", "e1", …). Sur une dynamique déterministe, le nombre d’états distincts d’une trajectoire fermée est la longueur du cycle.
Estimer la chaîne de Markov empirique — tpm_from_trajectory (ict/tpm_estimation.py) compte les transitions adjacentes et normalise en TPM ligne-stochastique : tpm[i, j] = P(état suivant = j | état courant = i).
Mesurer le profil causal — causal_profile applique l’intervention uniforme de Hoel (le do) : déterminisme (suffisance), dégénérescence, et information effective EI = (det − deg) × log₂(n).
Ce que la certification apporte à l’estimation : une TPM empirique n’a de sens que si le film est exact. Les transitions comptées ici ne sont pas des relevés bruités — la trajectoire est calculée par le moteur dont la branche Hashlife est couverte par evolveHashlifeFastAtN_correct_uncond (section 5, sans hypothèse). Le théorème historique hashlife_correct est vacuously true dans ce régime (section 5) — la garantie non-vacuous vient de l’unconditional. La chaîne de Markov mesurée est la vraie chaîne, pas une approximation d’échantillonnage.
from ict.causal_emergence import causal_profilefrom ict.life import trajectory_symbolsfrom ict.tpm_estimation import tpm_from_trajectory# 64 generations : le glider referme exactement son cycle sur le tore 16x16# (periode 4 x 16 pas de deplacement) ; les patterns stationnaires aussi.print(f"{'pattern':<10}{'etats':>7}{'determinisme':>14}{'degenerescence':>16}{'EI (bits)':>11}")profils = {}for name in ("glider", "blinker", "pulsar", "block"): traj = trajectory(embed(canonical_pattern(name), 16), 64) symbols, states = trajectory_symbols(traj) tpm, mapping = tpm_from_trajectory(symbols) profils[name] = causal_profile(tpm) p = profils[name]print(f"{name:<10}{p['n']:>7}{p['determinism']:>14.3f}{p['degeneracy']:>16.4f}{p['effective_information']:>11.4f}")
Un pattern net se dégage : EI = log₂(longueur du cycle), exactement. Le glider traverse 64 états distincts sur le tore 16×16 (période 4 × 16 pas de déplacement (1, 1)) → EI = 6 bits ; le blinker alterne entre 2 états → 1 bit ; le pulsar cycle sur 3 états → log₂ 3 ≈ 1,585 bit ; le block est un point fixe — 1 état, EI = 0 bit : son film causal ne dure qu’un instantané. Déterminisme = 1 et dégénérescence = 0 partout : B3/S23 est déterministe, et chaque état d’un cycle pur a un unique prédécesseur — la cause y est à la fois totalement suffisante (det = 1) et totalement nécessaire (deg = 0).
Ce que l’EI mesure ici — et ce qu’il ne mesure pas (encore). Sur une dynamique déterministe, l’information effective de la chaîne d’états capte la profondeur du film causal — le nombre de bits nécessaires pour situer où l’on est dans le cycle —, pas l’émergence causale au sens de Hoel, qui exige la comparaison micro/macro sous intervention : le macro ne « bat » le micro que si le coarse-graining augmente l’EI. C’est l’objet de l’exercice 3, et le verdict est instructif : pour le glider, le quotient par translation réduit l’EI.
Exercice 3 — le quotient par translation : le glider est-il causalement émergent ?
La chaîne des 64 états du glider distingue des grilles qui ne diffèrent que par une translation (le même glider, décalé d’une case). Construisez la chaîne macro en quotientant par translation — deux grilles sont équivalentes si l’une est l’image de l’autre par np.roll — et comparez les deux informations effectives.
Indice : pour chaque état e_i, testez si states[e_i] coïncide (à .tobytes() près) avec une grilles déjà vue du macro sous l’une des size × size translations np.roll(g, (dr, dc), axis=(0, 1)) ;
Étape 1 : construire la suite des labels macro (le glider modulo translation ne conserve que ses 4 phases) ;
Étape 2 : tpm_from_trajectory + causal_profile sur la suite macro ;
Étape 3 : verdict — EI macro (attendu : 2 bits) contre EI micro (6 bits). Le coarse-graining réduit l’EI : c’est la causal reduction de Hoel — contrairement aux systèmes bruités où la macro-échelle gagne en déterminisme, une dynamique déterministe ne gagne rien à être coarse-grainée : fusionner des états ne peut que détruire de l’information causale.
def ei_quotient_translation(n_generations=64, size=16):# Etape 1 : labels macro -- deux grilles equivalentes si image l'une de l'autre par np.roll# Etape 2 : tpm_from_trajectory + causal_profile sur la suite macro# Etape 3 : retourner (ei_macro, ei_micro) et conclure : causal reduction ou emergencereturnNone# TODO etudiantprint("Exercice a completer : ei_quotient_translation")
Exercice a completer : ei_quotient_translation
7. Synthèse — et la suite
Ce notebook boucle la phase-zero « Life as certified calibration substrate » de l’issue #5726 :
ict/life.py — le substrat (PR #11185, tranches 1-2) ;
Ce notebook de calibration — glider / blinker / pulsar / LWSS sur patterns canoniques ;
Le fil bouclé — evolveHashlifeFastAtN_correct_uncond cité comme garantie de correction du calcul de trajectoire (section 5, sans hypothèse) ; hashlife_correct (même fichier, vacuously true dès n ≥ 8) nommé pour sa vacuité, jamais comme garantie.
Tranche 1 de la phase narrative livrée (section 6) : les trajectoires certifiées sont branchées sur ict.causal_emergence — profil causal et information effective des cycles, avec le quotient par translation (Hoel) en exercice 4. Restent les tranches suivantes : ict.agency, ict.stake, et le contraste complet S2/S5/Life comme plan expérimental.
Exercice 4 — collision de deux gliders
La collision de deux gliders produit un débris stable (blocs + blinker) — un événement local et irréversible dans le film. Caractérisez-le :
Indice : placez un glider canonique et son miroir horizontal (np.flip(..., axis=1)) sur des trajectoires qui se croisent ;
Étape 1 : construire la grille (deux embed, ou un seul puis écrire le miroir dedans) ;
Étape 2 : évoluer ~40 générations et repérer la stabilisation (population périodique) ;
Étape 3 : retourner le nombre de cellules vivantes finales et la période de l’état final.
def collision_deux_gliders():# Etape 1 : grille avec un glider et son miroir horizontal en trajectoire de collision# Etape 2 : evoluer ~40 generations, detecter la stabilisation (population periodique)# Etape 3 : retourner (population finale, periode de l'etat final)returnNone# TODO etudiantprint("Exercice a completer : collision_deux_gliders")