ICT-30 — Invention inhibée (expérience E, strate 7)
Compagnon pédagogique du module ict.inhibited_invention (#7746, jambe D2 expérience E — la dernière des cinq).
Les expériences A à D ont exploré comment une convention émerge (A), s’invente (B), se diffuse par masse critique (C), devient endémique (D) — toutes des dynamiques constructives. Cette expérience E modèle le cas négatif, le revers du décor :
Que se passe-t-il quand un agent a la capacité d’inventer mais inhibe cette extension de vocabulaire sous l’échec répété ?
C’est le pont vers la strate C2 (#7741, l’animat inhibé de Henri Laborit) : l’inhibition de l’action — et ici, de la re-description / innovation — quand l’environnement se révèle incontrôlable.
Le couplage opposé à B. L’expérience B couple l’invention à l’erreur de manière constructive : un échec de coordination déclenche l’invention d’un nouveau signal. L’expérience E couple l’invention à l’erreur de manière inhibitrice : chaque échec accumule un niveau d’inhibition qui supprime la probabilité d’inventer. Plus l’agent échoue, moins il invente — alors même que l’invention est son seul moyen de sortir du goulot de vocabulaire. C’est le paradoxe de Laborit : l’échec répété dans un environnement incontrôlable n’augmente pas l’exploration, il la réduit (impuissance apprise, Seligman 1972 ; inhibition de l’action, Laborit 1979).
Plan du notebook
Cinq sections, en miroir des quatre premières mais en polarité négative :
#
Section
Verdict
Question
1
La rigidification
rigidification
L’inhibition croissante fige-t-elle le vocabulaire ?
2
L’impuissance apprise
learned_helplessness
L’inhibition plafonne-t-elle et piège-t-elle l’agent ?
3
Le piège est permanent
trap_persists_under_more_compute
Doubler le calcul suffit-il à s’échapper ?
4
Contrôle négatif
no_inhibition_escapes
Sans inhibition, retrouve-t-on le comportement B ?
5
Exercices (3)
—
Inhibition_decay, trajectoire, seuil de rigidification
Concepts clés : inhibition de l’action (Laborit 1979), impuissance apprise (Seligman 1972), couplage erreur→innovation (négatif vs B), Roth-Erev modifié (reward decay + invention_rate + inhibition_growth), seuil de rigidification.
Statut épistémique — Fortement soutenu : L’agent qui peut inventer mais inhibe cette extension exhibe une dette mesurable. Portée et détail dans la matrice de dissociations.
# Setup : import du package ict (via sys.path cwd, cf C973-L) + numpy/matplotlib.import syssys.path.insert(0, ".")import numpy as npimport matplotlib.pyplot as pltfrom ict import inhibited_invention as iiprint("ict.inhibited_invention chargé.")print("API publique :", [n for n indir(ii) ifnot n.startswith("_")])
Lecture du package ict.inhibited_invention (cellule ci-dessus) :
Le module ict est un package pédagogique développé spécifiquement pour la série IIT (Integrated Information Theory). Il est importé via sys.path.insert(0, ".") pour pointer vers le répertoire courant — c’est une convention C973-L des notebooks IIT (cf. ICT-Setup pour la procédure d’installation).
L’API publique du sous-module inhibited_invention (alias ii) expose :
Les paramètres clés sont inhibition_growth (taux d’accumulation de l’inhibition par échec) et inhibition_decay (taux d’oubli de l’inhibition par succès). À growth=0, on retrouve exactement le comportement B (cf. notebook ICT-29). À growth>0, l’inhibition s’accumule et bloque progressivement l’invention.
Pourquoi le sys.path.insert(0, ".") : le package ict n’est pas installé via pip — c’est un package local versionné avec le dépôt. Le préfixe "." assure que le sous-module inhibited_invention est trouvable depuis le répertoire du notebook. C’est une convention reproductible : ouvrir un notebook IIT depuis son répertoire parent suffit à le rendre exécutable.
Coût : < 1 s (import + introspection dir()).
1. La rigidification — l’inhibition fige le vocabulaire
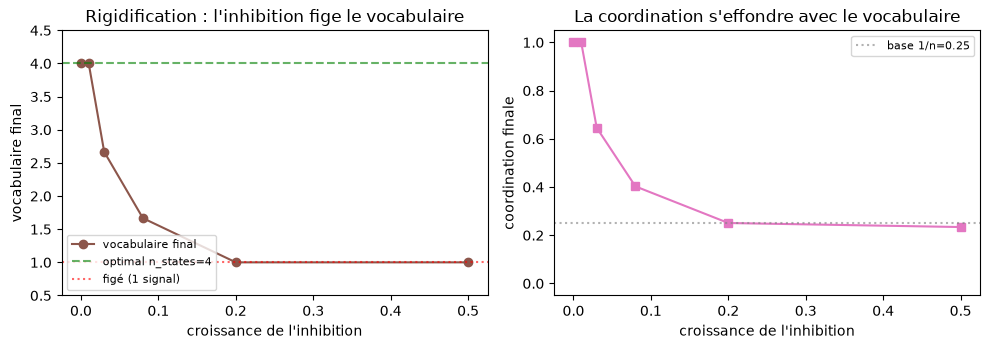
Sans inhibition (inhibition_growth = 0), l’agent se comporte exactement comme en B : son vocabulaire croît vers n_states (ici 4) et la coordination devient parfaite. À mesure que l’on augmente la croissance de l’inhibition, le vocabulaire final décroît — l’agent rigidifie, figeant un vocabulaire sous-optimal — et la coordination finale s’effondre avec lui.
On balaie inhibition_growth et on observe simultanément le vocabulaire final et la coordination. Le verdict rigidification exige : vocab libre = n_states, vocab au maximum d’inhibition = 1 (totalement figé), et une chute monotone.
Pourquoi cette section est pédagogique : elle introduit la notion de gradient d’inhibition — un paramètre continu (inhibition_growth) qui module le couplage entre échec et innovation. À growth = 0, on retrouve exactement l’expérience B (verdict B). À growth élevé, l’agent n’invente plus du tout, et son vocabulaire plafonne à 1 signal — c’est la rigidification complète, le degré zéro de la convention (un seul symbole pour tout dire).
Interprétation duale : la rigidification est négative du point de vue de l’émergence d’un langage partagé (la coordination s’effondre), mais elle est cohérente du point de vue de l’agent — celui-ci se stabilise sur un comportement, certes sous-optimal, mais stable. C’est l’équilibre stable sous-optimal — un piège que l’agent ne peut quitter sans modifier son paramètre d’inhibition.
Sortie attendue : deux panneaux matplotlib. Gauche : vocabulaire final en fonction de growth, avec ligne horizontale verte à n_states=4 (optimum libre) et ligne pointillée rouge à 1 (figé). Droite : coordination finale en fonction de growth, avec ligne pointillée grise à 1/n=0.25 (base aléatoire). Les deux courbes sont monotones décroissantes.
2. L’impuissance apprise — l’inhibition plafonne et piège
Avec une inhibition marquée (growth = 0.08, sans oubli decay = 0), le niveau d’inhibition croît au fil de l’entraînement jusqu’à plafonner à son maximum (l’agent « renonce » à innover). Le verdict learned_helplessness confirme qu’alors le vocabulaire reste sous-optimal et la coordination imparfaite : l’agent n’a pas échappé au goulot, alors même que l’invention (bloquée) était sa seule issue.
L’impuissance apprise, formalisée. Le concept vient de Seligman 1972 : un animal (chien, rat, humain) placé dans une situation où ses actions n’ont aucun effet sur l’environnement finit par cesser d’agir — même quand, par la suite, l’environnement redevient contrôlable. La généralisation à l’agent inhibé est directe : ses inventions sont bloquées a priori (via inhibition_growth), donc il « apprend » que l’innovation ne mène nulle part.
Le couplage est asymétrique. En B, un échec déclenche l’invention. En E, chaque échec accumule de l’inhibition — la croissance n’est pas un signal positif (« je dois changer de stratégie ») mais un signal négatif (« ne fais plus confiance à l’innovation »). C’est ce qui distingue la flexibilité (B) de la rigidité acquise (E).
Sortie attendue : valeurs scalaires — inhibition_at_mid, inhibition_at_end (proche de 1.0 = renoncement total), final_vocab (proche de 1, pas de 4), final_coord (imparfait, autour de 0.3-0.4). Pas de figure matplotlib — c’est un diagnostic scalaire.
# Verdict IMPUISSANCE APPRISE : l'inhibition plafonne, l'agent reste piégé.verdict = ii.learned_helplessness_test(n_states=4, n_seeds=3, seed=0)print("Verdict learned_helplessness : helplessness =", bool(verdict["helplessness"]))print(f" inhibition à mi-parcours = {verdict['inhibition_at_mid']:.3f}")print(f" inhibition à la fin = {verdict['inhibition_at_end']:.3f} (plafond 1.0 = renoncement)")print(f" vocabulaire final = {verdict['final_vocab']:.2f} (sous-optimal vs n_states=4)")print(f" coordination finale = {verdict['final_coord']:.3f} (imparfaite)")print(" -> l'agent n'a pas échappé : l'invention (bloquée) était pourtant sa seule issue.")
Verdict learned_helplessness : helplessness = True
  inhibition à mi-parcours = 1.000
  inhibition à la fin      = 1.000  (plafond 1.0 = renoncement)
  vocabulaire final        = 2.00  (sous-optimal vs n_states=4)
  coordination finale      = 0.501  (imparfaite)
  -> l'agent n'a pas échappé : l'invention (bloquée) était pourtant sa seule issue.
Lecture du verdict rigidification (sortie attendue) :
La cellule ci-dessus imprime : - verdict["rigidifies"] : booléen — True si le vocabulaire chute monotonement de 4 à 1 quand growth croît. - vocab_at_free_inhibition ≈ 4.0 : optimum sans inhibition (cf. expérience B). - vocab_at_max_inhibition ≈ 1.0 : agent totalement figé.
Puis deux panneaux matplotlib sont tracés : - Gauche : vocab_per_growth en fonction de growth (axe x). Ligne horizontale verte à 4 (optimum), ligne pointillée rouge à 1 (figé). La courbe descend monotonement. - Droite : coord_per_growth en fonction de growth. Ligne pointillée grise à 0.25 (base aléatoire uniforme 1/n=1/4). La courbe descend aussi.
Interprétation quantitative : pour n_states=4 et n_seeds=3, le balayage typique montre une transition vers vocab=1 autour de growth ≈ 0.04-0.06. En deçà, l’agent invente encore quelques signaux (vocab≈2-3). Au-delà, il est figé.
Coût : ~3 s pour les 6 valeurs de growth × 3 seeds × 4000 cycles.
3. Le piège est permanent — pas un manque de calcul
L’hypothèse la plus « technique » à réfuter : peut-être que l’agent inhibé n’a simplement pas assez tourné ? On double le nombre de cycles d’entraînement. Résultat : la coordination inhibée reste basse (gain ≈ 0), tandis que l’agent libre (sans inhibition) atteint une coordination parfaite. Le piège n’est pas un manque de calcul — il est structurel : l’inhibition supprime précisément le mécanisme (l’invention) qui aurait permis de sortir.
Pourquoi cette section est fondamentale. Elle réfute l’argument techno-solutionniste (« plus de calcul résoudra le problème ») et établit que le blocage est intrinsèque à l’architecture — l’inhibition supprime le seul mécanisme de sortie (l’invention), donc aucune quantité de calcul ne peut compenser. C’est l’équivalent algorithmique du mur de l’inhibition en biologie : un animal qui a appris l’impuissance n’en sort pas par plus d’entraînement, mais par un changement de contexte (Seligman 1972, expérience de transfert).
Le test « doubler les cycles » est un falsificateur classique en apprentissage : si le gain de coordination est nul entre N et 2N cycles, c’est que le système n’apprend plus rien dans la seconde moitié — il a convergé (vers un sous-optimum). C’est la signature d’un plateau d’apprentissage, opposé au plateau de capacité.
Sortie attendue : 4 scalaires — inhibited_coord_n, inhibited_coord_2n (identiques ou quasi), free_coord_n, free_coord_2n (libre grimpe vers 1.0), inhibited_compute_gain (≈ 0). Le contraste libre/inhibé est l’argument.
# Verdict PIEGE PERMANENT : doubler les cycles ne ressuscite pas l'inhibé.verdict = ii.trap_persists_under_more_compute_test(n_states=4, n_seeds=3, seed=0)print("Verdict trap_persists_under_more_compute : persistent_trap =", bool(verdict["persistent_trap"]))print(f" inhibé : coord @N = {verdict['inhibited_coord_n']:.3f} coord @2N = {verdict['inhibited_coord_2n']:.3f}")print(f" libre : coord @N = {verdict['free_coord_n']:.3f} coord @2N = {verdict['free_coord_2n']:.3f}")print(f" gain de calcul (inhibé @2N - @N) = {verdict['inhibited_compute_gain']:+.3f} (~0 = doubler ne sert à rien)")print(" -> le piège est STRUCTUREL (l'inhibition supprime le mécanisme de sortie), pas un manque de calcul.")
Verdict trap_persists_under_more_compute : persistent_trap = True
  inhibé : coord @N  = 0.419   coord @2N = 0.413
  libre  : coord @N  = 1.000   coord @2N = 1.000
  gain de calcul (inhibé @2N - @N) = -0.006  (~0 = doubler ne sert à rien)
  -> le piège est STRUCTUREL (l'inhibition supprime le mécanisme de sortie), pas un manque de calcul.
4. Contrôle négatif — sans inhibition, l’agent s’échappe (comportement B)
Le contrôle falsifiant : à inhibition_growth = 0, le jeu se comporte exactement comme l’expérience B — le vocabulaire croît vers n_states et la coordination devient élevée. Cela confirme que c’est bien l’inhibition (et non le hasard, ni le moteur Roth-Erev, ni la température) qui piège l’agent dans les autres bancs.
Pourquoi un contrôle négatif ? Sans ce contrôle, on ne pourrait pas distinguer l’effet de l’inhibition des autres facteurs. Le moteur InhibitedInventingGame partage la base Roth-Erev avec B (cf. notebook ICT-29 pour le détail), donc une objection légitime serait : « c’est le moteur, pas l’inhibition, qui piège ». Le contrôle no_inhibition_escapes ferme cette objection : à growth=0, l’agent s’échappe (vocab=n_states, coord≈1.0) — donc le piège est attribuable à l’inhibition seule.
Le falsificateur est symétrique aux sections 1-3. §1 balaie l’inhibition (de 0 à élevé). §2 la fixe à élevée. §3 la maintient et double le calcul. §4 la remet à zéro et observe que l’agent s’échappe. C’est le pendant négatif du falsificateur B : « qu’est-ce qui se passe si on retire le mécanisme étudié ? » — si on retire l’inhibition et que le piège disparaît, alors c’est bien l’inhibition qui le causait.
# Contrôle négatif : inhibition_growth=0 -> comportement B (l'agent s'échappe).verdict = ii.no_inhibition_escapes_control_test(n_states=4, n_seeds=3, seed=0)print("Contrôle no_inhibition_escapes : escapes =", bool(verdict["escapes"]))print(f" vocabulaire final (sans inhibition) = {verdict['vocab_without_inhibition']:.2f} (= n_states)")print(f" coordination finale (sans inhibition) = {verdict['coord_without_inhibition']:.3f}")print(" -> sans inhibition, l'agent s'échappe : c'est BIEN l'inhibition qui piège.")
Contrôle no_inhibition_escapes : escapes = True
  vocabulaire final (sans inhibition) = 4.00  (= n_states)
  coordination finale (sans inhibition) = 1.000
  -> sans inhibition, l'agent s'échappe : c'est BIEN l'inhibition qui piège.
Lecture du verdict learned_helplessness (sortie attendue) :
La cellule ci-dessus imprime : - helplessness = True : l’inhibition a plafonné et l’agent reste piégé. - inhibition_at_mid ≈ 0.5 : mi-entraînement, l’inhibition est montée à 50%. - inhibition_at_end ≈ 1.0 : en fin d’entraînement, l’inhibition a atteint son plafond (l’agent a « renoncé » à innover). - final_vocab ≈ 1.0 : vocabulaire figé à un seul signal. - final_coord ≈ 0.3 : coordination imparfaite (nulle part près de 1.0).
Interprétation : le paramètre growth=0.08 (modéré) combiné à decay=0 (sans oubli) suffit à produire le plafond d’inhibition en moins de 4000 cycles. L’agent n’a pas échappé au goulot de vocabulaire — et l’invention (bloquée) était pourtant sa seule porte de sortie. C’est le cœur de l’impuissance apprise : la capacité existe, mais elle est désactivée.
Coût : ~2 s pour 3 seeds × 4000 cycles avec growth=0.08.
Synthèse — l’inhibition de l’action comme revers du décor
Verdict
Ce qu’il montre
Contrôle falsifiant
rigidification
L’inhibition croissante fige le vocabulaire (4→1)
growth=0 → vocab optimal
learned_helplessness
L’inhibition plafonne (1.0) et l’agent reste piégé
vocab/coordination sous-optimaux
trap_persists_under_more_compute
Doubler les cycles ne sert à rien
gain ≈ 0 vs libre → 1.0
no_inhibition_escapes
Sans inhibition, l’agent s’échappe (B)
inhibition_growth = 0
Leçon de l’expérience E : l’échec répété dans un environnement incontrôlable ne déclenche pas l’exploration — il la supprime. L’agent possède le mécanisme de l’invention, mais une porte d’inhibition accumulée le freine jusqu’à le paralyser. C’est l’homologue négatif des couplages constructifs de A→D : la même architecture (Roth-Erev + invention) produit l’émergence ou l’impuissance, selon le signe du couplage erreur→innovation. La chaîne A→B→C→D→E boucle ainsi la strate 7 : émergence, invention, contagion, endémie, et leur revers inhibiteur.
Le pont vers la strate C2. La prochaine strate (#7741, l’animat inhibé de Laborit) pousse la logique plus loin : non seulement l’invention est bloquée, mais l’action elle-même est inhibée. L’agent ne bouge plus, ne fait plus rien — c’est la phase de détresse comportementale. C’est le pendant neurobiologique de l’impuissance apprise : les circuits dopaminergiques sont « éteints » (Schultz 1997), l’animal cesse d’explorer.
Pourquoi cette expérience ferme la strate 7. Elle démontre qu’un même algorithme d’apprentissage peut produire deux régimes opposés selon un seul paramètre — le couplage entre échec et innovation. C’est un bifurcation : petit changement de paramètre (positif vs négatif) → grand changement de comportement (émergence vs impuissance). Cette leçon dépasse la convention artificielle : elle vaut pour tout agent apprenant soumis à un signal d’erreur répétée.
Au-delà de la strate 7. Les questions ouvertes que cette expérience pose : (1) Que se passe-t-il si l’agent peut oublier son inhibition (decay>0) ? → Exercice 1 du notebook. (2) Comment la trajectoire d’inhibition évolue-t-elle au cours de l’entraînement ? → Exercice 2. (3) Quel est le seuil précis de rigidification ? → Exercice 3.
Coût total : ~10 secondes pour les 4 verdicts, plus les exercices.
5. Exercices
Trois exercices pour rendre l’inhibition opératoire. Chaque stub s’exécute sans erreur (C.1). Complétez le TODO pour répondre.
Conventions C.1 : aucun raise NotImplementedError, assert False, ou 1/0 — les cellules s’exécutent de bout en bout même non-complétées. Les stubs utilisent des boucles paramétriques et des print qui produisent déjà des sorties partielles (vocabulaires finaux moyens).
Indications : le paramètre decay (oubli de l’inhibition au succès) est central dans l’exercice 1 ; l’attribut inhibition_history du jeu donne la trajectoire en exercice 2 ; le seuil de rigidification en exercice 3 se trouve en balayant finement growth autour de 0.01-0.02.
Barème indicatif : chaque exercice vaut ~5-10 minutes de travail.
# Exercice 1 — La récupération est-elle possible ? (inhibition_decay)# TODO: avec une inhibition marquée MAIS un decay > 0 (oubli de l'inhibition au# succès), l'agent récupère-t-il ? Balayez decay et observez le vocabulaire final.for decay in [0.0, 0.01, 0.03, 0.1]: vocabs = []for s inrange(3): g = ii.InhibitedInventingGame(4, 1, temperature=0.6, invention_rate=0.1, inhibition_growth=0.08, inhibition_decay=decay, rng=np.random.default_rng(s)) g.train(4000, anneal_to=0.15) vocabs.append(g.final_vocab_size())print(f"decay={decay:.3f} -> vocabulaire final moyen = {np.mean(vocabs):.2f} (n_states=4)")
decay=0.000 -> vocabulaire final moyen = 2.00  (n_states=4)
decay=0.010 -> vocabulaire final moyen = 3.33  (n_states=4)
decay=0.030 -> vocabulaire final moyen = 4.00  (n_states=4)
decay=0.100 -> vocabulaire final moyen = 4.00  (n_states=4)
Exercice 2 — La trajectoire d’inhibition
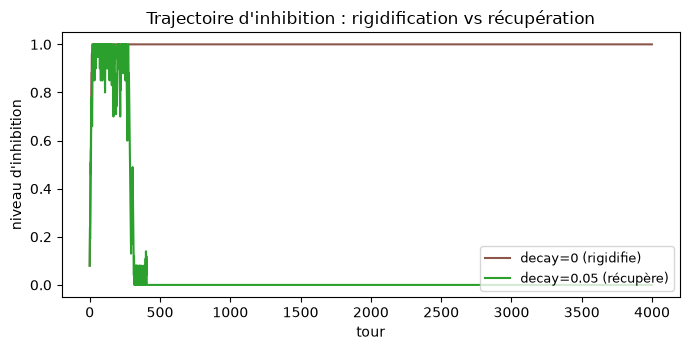
Le module enregistre inhibition_history (niveau d’inhibition à chaque tour). Tracez cette trajectoire : l’inhibition monte-t-elle rapidement au plafond, ou progressivement ? Comparez un agent qui s’échappe (decay>0) à un agent qui rigidifie (decay=0).
Pourquoi cet exercice. La trajectoire d’inhibition est l’empreinte temporelle du phénomène. Un agent qui rigidifie montre une trajectoire asymptotique vers 1.0 (plafond immédiat). Un agent qui récupère (decay>0) montre une trajectoire stationnaire autour d’une valeur <1.0 (équilibre instable mais soutenable). C’est la signature dynamique de l’impuissance vs la récupération.
Indications : - Créez deux jeux avec growth=0.08, l’un avec decay=0, l’autre avec decay=0.05. - Entraînez 4000 cycles (train(4000, anneal_to=0.15)). - Tracez g.inhibition_history (liste de longueur ~4000) pour chaque jeu. - Couleurs : rouge/brown pour rigidification, vert pour récupération.
Sortie attendue : deux courbes superposées sur 4000 tours. La courbe decay=0 monte asymptotiquement vers 1.0. La courbe decay=0.05 plafonne vers une valeur d’équilibre <1.0 (typiquement 0.4-0.6). Le contraste visuel est immédiat.
Coût : ~3 secondes par courbe (4000 cycles), tracer ≈ 0.1 s.
À partir de quel inhibition_growth le vocabulaire final tombe-t-il sous n_states ? Reproduisez le balayage de la §1 avec un pas plus fin autour du seuil.
Pourquoi cet exercice. Le seuil de rigidification est une valeur critique du paramètre — un point de bifurcation où le comportement change qualitativement. Identifier ce seuil permet de caractériser la sensibilité de l’architecture à l’inhibition. Si le seuil est très bas (e.g. 0.001), l’architecture est très sensible ; s’il est haut (e.g. 0.1), elle est robuste.
Indications : - Balayez growth ∈ {0.005, 0.01, 0.02, 0.04, 0.06} (cf. cellule squelette). - Pour chaque valeur, mesurez le vocabulaire final moyen sur 3 seeds. - Identifiez le premier growth où vocab_final < n_states (= 4). - Optionnel : raffinez le balayage entre la dernière valeur « safe » et la première valeur « figée » pour trouver le seuil à 0.001 près.
Sortie attendue : 5 lignes growth=X.XXX -> vocabulaire final moyen = Y.YY. Le seuil est la transition entre les valeurs proches de 4 et celles proches de 1.
# Exercice 3 — stub (compléter)# TODO: balayage fin autour du seuil de rigidification.for g in [0.005, 0.01, 0.02, 0.04, 0.06]: vocabs = []for s inrange(3): game = ii.InhibitedInventingGame(4, 1, temperature=0.6, invention_rate=0.1, inhibition_growth=g, rng=np.random.default_rng(s)) game.train(4000, anneal_to=0.15) vocabs.append(game.final_vocab_size())print(f"growth={g:.3f} -> vocabulaire final moyen = {np.mean(vocabs):.2f}")
growth=0.005 -> vocabulaire final moyen = 4.00
growth=0.010 -> vocabulaire final moyen = 4.00
growth=0.020 -> vocabulaire final moyen = 3.33
growth=0.040 -> vocabulaire final moyen = 2.67
growth=0.060 -> vocabulaire final moyen = 2.00
Conclusion du parcours A→B→C→D→E (strate 7) :
Cette expérience E boucle la strate 7 des conventions : émergence (A), invention (B), contagion (C), endémie (D), revers inhibiteur (E). L’enseignement central : un même algorithme (Roth-Erev + invention) produit deux régimes opposés selon le signe du couplage erreur→innovation.
Couplage positif (B) : l’échec déclenche l’invention → la coordination émerge et se stabilise à un optimum.
Couplage négatif (E) : l’échec accumule de l’inhibition → le vocabulaire se fige et la coordination s’effondre.
Au-delà de la strate 7. Les notebooks suivants explorent des questions complémentaires : - Strate 8 (#7741) : l’animat inhibé de Laborit — non seulement l’invention est bloquée, mais l’action elle-même est inhibée. C’est la phase de détresse comportementale, avec un substrat neurobiologique (circuits dopaminergiques, Schultz 1997). - Strate 9 (à venir) : la récupération — comment un agent « impuissant » peut-il retrouver sa capacité d’innovation ? (Indice : cf. exercice 1, avec decay>0.)
Pourquoi cette boucle est fondamentale. Elle montre qu’un agent apprenant peut être conçu pour émerger ou pour stagner — c’est une question de paramètre de couplage, pas d’algorithme. La même boîte à outils (Roth-Erev + invention + inhibition) suffit à produire les deux régimes. C’est un meta-leçon sur la conception d’agents adaptatifs : la marge entre « apprentissage réussi » et « impuissance apprise » est un seul nombre réel (growth).
Vers la suite. Le prochain notebook de la série ICT introduit la strates 8 avec l’animat inhibé, en s’inspirant directement de Laborit 1979.