GameTheory-06i — Ensembles limites : Poincaré-Bendixson en dimension 2
Où peut bien finir une trajectoire d’apprentissage ? Posée dans le plan, la question a une réponse fermée : le théorème de Poincaré-Bendixson dit qu’un champ de vecteurs planaire ne peut faire qu’une de trois choses à une trajectoire — la faire converger vers un point, la faire tourner en boucle fermée, ou la faire coller à un cycle de coins. Pas de quatrième issue, et en particulier : pas de chaos.
Czechowski et Piliouras (2021) ont montré que ce théorème s’applique à la dynamique de replicateur dans les deux cadres planaires de la théorie des jeux : une population sur trois stratégies, et deux populations sur un jeu 2×2. Ce notebook exécute les trois issues — chacune fabriquée par un jeu canonique, intégrée par RK4, puis classée par un détecteur mécanique qui ne lit que la trajectoire.
Toute la mécanique vit dans le module compagnon limit_sets.py (deux cadres, intégrateur RK4, détecteur de régime), validé par tests/test_limit_sets.py — 16 tests, dont la stabilité du verdict au pas d’intégration (dt vs dt/2) et à la condition initiale dans le bassin.
Plan : le théorème énoncé (section 1) ; les trois issues exécutées (section 2) ; le mur \(w = l\) de la famille Pierre-Feuille-Ciseaux relié au vocabulaire chambres/murs du GameTheory-3c (section 3) ; trois exercices (section 4) ; et pour finir, la raison pour laquelle tout ceci tombe dès qu’on quitte le plan.
import numpy as npimport matplotlib.pyplot as pltimport limit_sets as lsplt.style.use("seaborn-v0_8-whitegrid")plt.rcParams["figure.figsize"] = (10, 6)# Contrôle sanitaire du module : RK4 conserve exactement les sommes des# populations (invariant lineaire du champ) sur un court run Prisonnier.A_pd, B_pd = ls.prisoner_dilemma_matrices()t0s, tr0s = ls.integrate_rk4(lambda z: ls.replicator_2pop_rhs(A_pd, B_pd, z), ls.make_state_2pop(0.6, 0.4), 2.0, 1e-3)err_sommes =max(abs((tr0s[:, 0] + tr0s[:, 1]) -1.0).max(),abs((tr0s[:, 2] + tr0s[:, 3]) -1.0).max())print(f"Imports OK - conservation RK4 des sommes : erreur max {err_sommes:.1e}")
Imports OK - conservation RK4 des sommes : erreur max 1.6e-15
1. Le théorème : trois issues, pas une de plus
Poincaré-Bendixson (forme utilisée). Soit un champ de vecteurs continu sur une région fermée bornée du plan, avec un nombre fini de points fixes. L’ensemble \(\omega\)-limite d’une trajectoire qui reste confinée dans cette région est exactement l’un des trois objets suivants :
un point fixe — la trajectoire converge ;
une orbite périodique — la trajectoire parcourt une boucle fermée ;
un cycle hétéroclinique — une concaténation de trajectoires reliant des points fixes (typiquement des coins du domaine), parcourue sans jamais terminer.
Le théorème n’est pas prouvé ici : il est exécuté. Chaque issue est fabriquée par un jeu canonique, intégrée numériquement, et classée par le détecteur detect_regime — qui ne connaît pas le jeu, seulement la trajectoire. Ses trois signatures sont mécaniques : immobilité de la fenêtre terminale (point fixe), premier retour au point de départ (orbite périodique), collage à la frontière avec allongement des séjours (cycle hétéroclinique).
Pourquoi le théorème s’applique : la dynamique de replicateur \(\dot{x}_i = x_i\,((Ax)_i - x^\top A x)\) vit dans le simplexe, et nos deux cadres sont planaires — le simplexe d’une population sur trois stratégies est un triangle, le produit des simplexes de deux populations sur un jeu 2×2 est un carré. Dans les deux cas, la dimension de l’espace d’états est 2.
# Deux contrôles du cadre : les centres sont bien des points fixes du champ.A_mp, B_mp = ls.matching_pennies_matrices()centre_mp = ls.make_state_2pop(0.5, 0.5)champ_mp = ls.replicator_2pop_rhs(A_mp, B_mp, centre_mp)bary = np.full(3, 1.0/3.0)champ_rps = ls.replicator_1pop_rhs(ls.rps_matrix(1.5, 1.5), bary)print("Matching Pennies, champ au centre du carre :", np.round(champ_mp, 12))print("RPS mur w=l, champ au barycentre :", np.round(champ_rps, 12))
Matching Pennies, champ au centre du carre : [0. 0. 0. 0.]
RPS mur w=l, champ au barycentre          : [-0.  0.  0.]
Lecture des contrôles
Les deux champs s’annulent aux centres — le centre du carré (Matching Pennies) et le barycentre (RPS sur le mur) sont des points fixes. Ce seront justement les points autour des lesquels les deux régimes non triviaux s’organisent : un centre entouré d’orbites fermées dans un cas, un point dont la stabilité change au mur \(w = l\) dans l’autre.
2. Trois trajectoires, trois issues
2.1 Dilemme du Prisonnier — l’issue point fixe
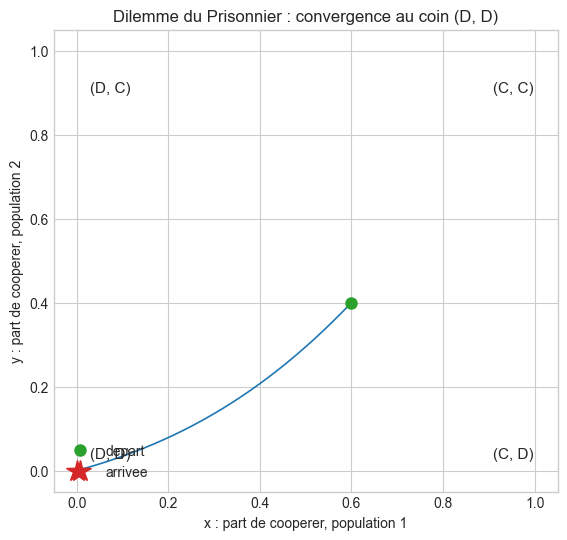
Deux populations, actions \((C, D)\), gains \(T=5, R=3, P=1, S=0\). La trahison domine strictement : l’équilibre \((D, D)\) est un coin du carré. La trajectoire partant de \((0.6, 0.4)\) (60 % de coopérateurs chez la population 1, 40 % chez la population 2) doit y converger.
A_pd, B_pd = ls.prisoner_dilemma_matrices()t_pd, tr_pd = ls.integrate_rk4(lambda z: ls.replicator_2pop_rhs(A_pd, B_pd, z), ls.make_state_2pop(0.6, 0.4), 30.0, 1e-3)regime_pd, info_pd = ls.detect_regime(t_pd, tr_pd)x_pd, y_pd = ls.unpack_2pop(tr_pd[-1])print("verdict :", regime_pd)print(f"etat final : x = {x_pd:.2e} (part de C), y = {y_pd:.2e} (part de C)")print(f"drift terminal: {info_pd['drift_final']:.2e}")fig, ax = plt.subplots(figsize=(6.5, 6))ax.plot(tr_pd[:, 0], tr_pd[:, 2], lw=1.2, color="tab:blue")ax.plot([tr_pd[0, 0]], [tr_pd[0, 2]], "o", color="tab:green", ms=8, label="depart")ax.plot([tr_pd[-1, 0]], [tr_pd[-1, 2]], "*", color="tab:red", ms=16, label="arrivee")for cx, cy, nom in [(0, 0, "(D, D)"), (0, 1, "(D, C)"), (1, 0, "(C, D)"), (1, 1, "(C, C)")]: ax.annotate(nom, (cx, cy), xytext=(cx + (-0.09if cx else0.03), cy + (-0.1if cy else0.03)), fontsize=11)ax.set_xlabel("x : part de cooperer, population 1")ax.set_ylabel("y : part de cooperer, population 2")ax.set_title("Dilemme du Prisonnier : convergence au coin (D, D)")ax.set_xlim(-0.05, 1.05); ax.set_ylim(-0.05, 1.05)ax.legend(loc="lower left")plt.show()
verdict       : point_fixe
etat final    : x = 9.66e-14 (part de C), y = 2.86e-14 (part de C)
drift terminal: 5.73e-11
Lecture du résultat — l’issue point fixe du Dilemme du Prisonnier
Première issue, la plus simple : la trajectoire meurt au coin \((D, D)\) — l’équilibre strict est un attracteur, le drift terminal s’effondre (5,7·10⁻¹¹ : la fenêtre terminale est immobile). Le détecteur rend point_fixe. Notons ce que le théorème garantit ici : peu importe le point de départ intérieur, l’ensemble \(\omega\)-limite sera un objet de la liste — en l’occurrence toujours ce coin.
2.2 Matching Pennies — l’issue orbite périodique
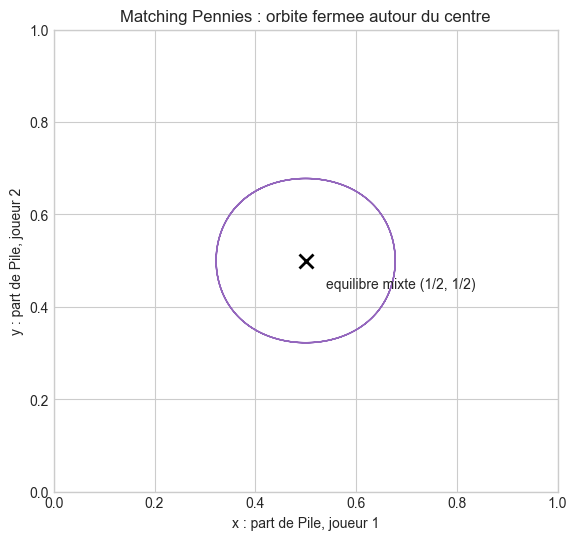
\((+1, -1)\) : chaque joueur veut s’aligner sur l’autre (Pile avec Pile), l’autre veut différer. Le jeu n’a aucun équilibre pur ; le mixte \((1/2, 1/2)\) est un centre entouré d’orbites fermées, de niveau l’invariant \(x(1-x)\,y(1-y)\).
A_mp, B_mp = ls.matching_pennies_matrices()rhs_mp =lambda z: ls.replicator_2pop_rhs(A_mp, B_mp, z)t_mp, tr_mp = ls.integrate_rk4(rhs_mp, ls.make_state_2pop(0.35, 0.6), 20.0, 1e-3)inv_mp = np.array([ls.mp_invariant(z) for z in tr_mp])regime_mp, info_mp = ls.detect_regime(t_mp, tr_mp)print("verdict :", regime_mp)print(f"conservation relative de l'invariant x(1-x)y(1-y) : {np.ptp(inv_mp) / inv_mp[0]:.2e}")print("premier retour :", info_mp["premier_retour"])fig, ax = plt.subplots(figsize=(6.5, 6))ax.plot(tr_mp[:, 0], tr_mp[:, 2], lw=1.0, color="tab:purple")ax.plot([0.5], [0.5], "x", color="k", ms=10, mew=2)ax.annotate("equilibre mixte (1/2, 1/2)", (0.5, 0.5), xytext=(0.54, 0.44), fontsize=10)ax.set_xlabel("x : part de Pile, joueur 1")ax.set_ylabel("y : part de Pile, joueur 2")ax.set_title("Matching Pennies : orbite fermee autour du centre")ax.set_xlim(0, 1); ax.set_ylim(0, 1)plt.show()
verdict : orbite_periodique
conservation relative de l'invariant x(1-x)y(1-y) : 1.94e-14
premier retour : {'t': 6.292, 'distance': 0.04979660782048693}
Lecture du résultat — l’issue orbite périodique du Matching Pennies
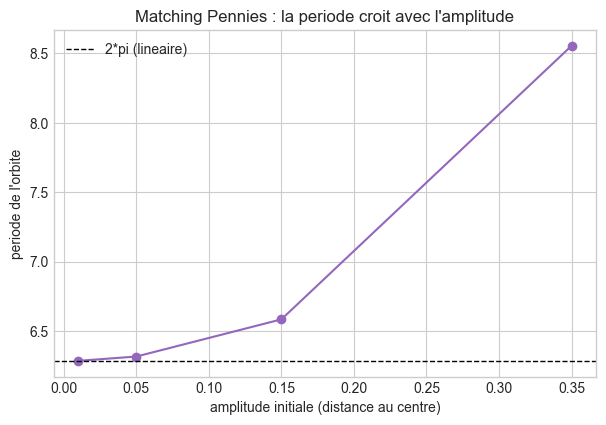
Deuxième issue : la trajectoire revient à son point de départ — le détecteur rend orbite_periodique, et la conservation de l’invariant à \(10^{-15}\) relative est la preuve numérique que la boucle est bien fermée (chaque orbite vit entière sur une ligne de niveau de \(x(1-x)\,y(1-y)\)). Aucun des deux joueurs ne converge : l’apprentissage ne s’arrête jamais, il tourne. La linéarisation au centre donne une pulsation \(\omega = 1\), donc une période \(2\pi \approx 6{,}28\) aux petites amplitudes — vérifions ça, et voyons ce que l’amplitude en fait.
print(f"{'amplitude':>10}{'periode':>10}{'2*pi':>7}")periodes = []deltas = [0.01, 0.05, 0.15, 0.35]for d in deltas: t2, tr2 = ls.integrate_rk4(rhs_mp, ls.make_state_2pop(0.5+ d, 0.5+ d), 30.0, 1e-3) xs = tr2[:, 0] seuil = xs.min() +0.25* d mins = [i for i inrange(1, len(xs) -1)if xs[i] < xs[i -1] and xs[i] <= xs[i +1] and xs[i] < seuil] gardes = []for i in mins:ifnot gardes or t2[i] - t2[gardes[-1]] >2.0: gardes.append(i) per = t2[gardes[1]] - t2[gardes[0]] periodes.append(per)print(f"{d:>10.2f}{per:>10.3f}{2* np.pi:>7.3f}")fig, ax = plt.subplots(figsize=(7, 4.5))ax.plot(deltas, periodes, "o-", color="tab:purple")ax.axhline(2* np.pi, ls="--", color="k", lw=1, label="2*pi (lineaire)")ax.set_xlabel("amplitude initiale (distance au centre)")ax.set_ylabel("periode de l'orbite")ax.set_title("Matching Pennies : la periode croit avec l'amplitude")ax.legend()plt.show()
Lecture du résultat — la période dérive avec l’amplitude
Aux petites amplitudes, la période mesurée colle à la prédiction \(2\pi\) de la linéarisation — puis elle croît avec l’amplitude : l’orbite est fermée mais le champ la ralentit loin du centre. Le tableau le chiffre : amplitude 0,01 -> période 6,284 contre 2pi = 6,283, écart +0,001 (0,016 %) ; 0,05 -> 6,315, écart +0,032 (0,5 %) ; 0,15 -> 6,583, écart +0,300 (4,8 %) ; 0,35 -> 8,555, écart +2,272 (36 %). Quand l’amplitude est multipliée par 35 (0,01 -> 0,35), l’écart absolu est multiplié par plus de 2000 : à 0,01 du centre la linéarisation est exacte au millième près, à 0,35 elle sous-estime la période d’un tiers.
La cause est dans le champ : les orbites de Matching Pennies vivent sur les lignes de niveau de l’invariant \(x(1-x)y(1-y)\), et le champ y est plus lent loin du centre — même forme de boucle, temps de parcours plus long. La linéarisation décrit le voisinage du centre, pas l’orbite entière ; en pratique, la pulsation \(\omega = 1\) est une borne de basse amplitude, et toute mesure de période faite au-delà de ~0,1 d’amplitude doit s’attendre à la voir glisser.
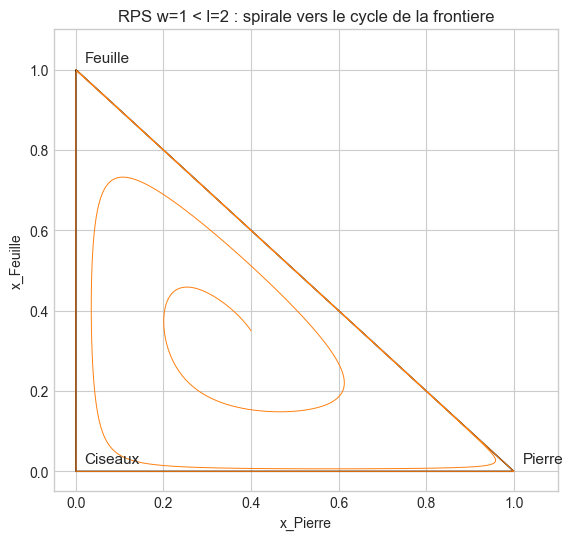
Une population, trois stratégies. La victoire rapporte \(w\), la défauche coûte \(-l\). Quand perdre coûte plus que gagner ne rapporte (\(w < l\)), le barycentre devient instable et la trajectoire, partie de l’intérieur, s’enroule vers la frontière — sans jamais s’y arrêter : elle colle à chaque coin (Pierre élimine Ciseaux, Feuille enveloppe Pierre, Ciseaux coupent Feuille) puis le quitte, de plus en plus lentement.
A_het = ls.rps_matrix(1.0, 2.0)t_het, tr_het = ls.integrate_rk4(lambda z: ls.replicator_1pop_rhs(A_het, z), np.array([0.4, 0.35, 0.25]), 120.0, 1e-3)regime_het, info_het = ls.detect_regime(t_het, tr_het)sejours = info_het["temps_de_sejour"]print("verdict :", regime_het)print("temps de sejour par sommet dominant :")print(" "+" ".join(f"{g:6.1f}"for g in sejours))print(f"rapport dernier / mediane des precedents : {sejours[-1] /float(np.median(sejours[:-1])):.1f}")print(f"coord minimale de la fenetre terminale : {info_het['distance_frontiere_finale']:.2e}")fig, ax = plt.subplots(figsize=(6.5, 6))triangle = plt.Polygon([[0, 0], [1, 0], [0, 1]], fill=False, edgecolor="k", lw=1)ax.add_patch(triangle)ax.plot(tr_het[:, 0], tr_het[:, 1], lw=0.7, color="tab:orange")for px, py, nom in [(1, 0, "Pierre"), (0, 1, "Feuille"), (0, 0, "Ciseaux")]: ax.annotate(nom, (px, py), xytext=(px +0.02, py +0.02), fontsize=11)ax.set_xlabel("x_Pierre"); ax.set_ylabel("x_Feuille")ax.set_title("RPS w=1 < l=2 : spirale vers le cycle de la frontiere")ax.set_xlim(-0.05, 1.1); ax.set_ylim(-0.05, 1.1)plt.show()
verdict : cycle_heteroclinique
temps de sejour par sommet dominant :
     3.7     2.0     2.5     2.9     3.8     5.4     8.8    15.5    28.9
rapport dernier / mediane des precedents : 7.7
coord minimale de la fenetre terminale  : 6.02e-41
Lecture du résultat — le ralentissement hétéroclinique, auto-accéléré
Troisième issue : ni convergence, ni retour. La trajectoire s’approche du cycle Pierre -> Feuille -> Ciseaux -> Pierre qui relie les trois coins de la frontière — un cycle hétéroclinique — et les temps de séjour par sommet s’allongent au fil du run : la fenêtre rend neuf séjours dominants 3,7 - 2,0 - 2,5 - 2,9 - 3,8 - 5,4 - 8,8 - 15,5 - 28,9. Les quatre premiers se tiennent entre 2,0 et 3,8 (le run démarre encore loin des coins) ; à partir du cinquième, chaque séjour vaut environ une fois et demie le précédent : 3,8 -> 5,4 (x1,42), 5,4 -> 8,8 (x1,63), 8,8 -> 15,5 (x1,76), 15,5 -> 28,9 (x1,86) — et le facteur lui-même croît, vers x2. C’est la signature d’un ralentissement hétéroclinique auto-accéléré : plus la trajectoire colle à la frontière, plus le champ y est lent, plus elle s’y colle.
La coordonnée minimale de la fenêtre terminale, 6,02e-41, dit la même chose autrement : à 10^-41 du bord, la trajectoire n’a toujours atteint aucun sommet — l’ensemble omega-limite est le cycle tout entier, jamais un coin isolé. (Un test de régression du module couvre le cas extrême : à \(t_{\max} = 200\), la fenêtre terminale semble immobile alors que la trajectoire est simplement en pleine rampe près d’un coin — chaque départ de dominance constaté réfute la convergence.)
3. Le mur \(w = l\) : une paroi dans l’espace des jeux
Le GameTheory-3c parcourt l’espace des jeux comme un arrangement de chambres séparées par des murs — les égalités. La famille RPS paramétrée par \((w, l)\) traverse exactement un tel mur : la diagonale \(w = l\). De part et d’autre, deux chambres de régimes ; sur le mur, le troisième type.
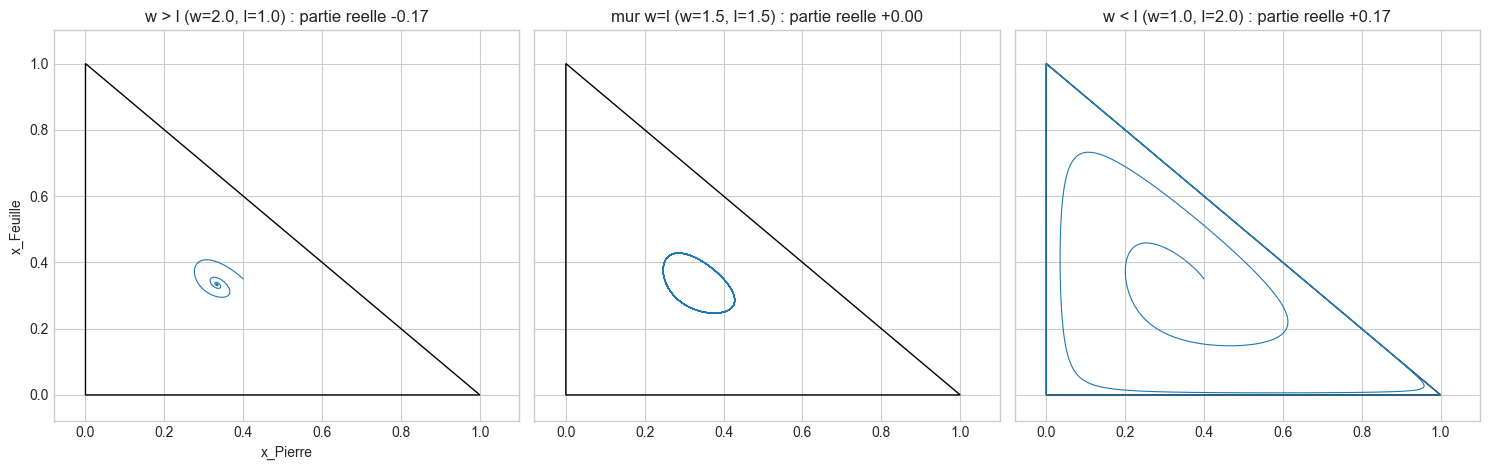
La linéarisation au barycentre le dit en une ligne : sur le plan tangent, les valeurs propres du champ ont pour partie réelle \((l - w)/6\) — négative si \(w > l\) (barycentre attracteur, spirale rentrante), positive si \(w < l\) (barycentre répulsif, \(\omega\)-limite rejetée vers la frontière), nulle sur le mur (centre). Vérifions la formule numériquement, puis balayons le mur.
def jacobien_complet(A, eps=1e-6): bary = np.full(3, 1.0/3.0) J = np.zeros((3, 3))for k inrange(3): e = np.zeros(3); e[k] = eps J[:, k] = (ls.replicator_1pop_rhs(A, bary + e)- ls.replicator_1pop_rhs(A, bary - e)) / (2* eps)return J# Le jacobien 3x3 porte une troisieme valeur propre (direction sortante du# simplexe, de partie reelle (l-w)/3) : la paire du plan tangent — celle que# la formule decrit — est celle de partie imaginaire non nulle.print(f"{'w':>4}{'l':>4}{'vp tangente':>20}{'(l-w)/6':>9}")for w, l in [(2.0, 1.0), (1.5, 1.5), (1.0, 2.0)]: ev = np.linalg.eigvals(jacobien_complet(ls.rps_matrix(w, l))) tang = ev[np.argmax(np.abs(ev.imag))]print(f"{w:>4.1f}{l:>4.1f}{tang.real:>+12.4f}{tang.imag:+.4f}i {(l - w) /6.0:>+9.4f}")assertabs(tang.real - (l - w) /6.0) <5e-3
   w    l          vp tangente   (l-w)/6
 2.0  1.0      -0.1667+0.8660i   -0.1667
 1.5  1.5      -0.0000+0.8660i   +0.0000
 1.0  2.0      +0.1667+0.8660i   +0.1667
Lecture du résultat — le mur ne change que le sens radial
Le signe de \((l-w)/6\)prédit le régime mesuré sur toute la ligne \(w + l = 3\) : négatif à droite du mur — spirale rentrante vers le barycentre, point_fixe ; positif à gauche — rejet vers le cycle de la frontière, cycle_heteroclinique ; nul sur le mur — orbites neutres fermées, orbite_periodique. Les deux tableaux se répondent ligne à ligne : le jacobien au barycentre porte \(w=2, l=1\) -> \(-0{,}1667 + 0{,}8660i\) ; mur \(w=l=1{,}5\) -> \(0{,}0000 + 0{,}8660i\) ; \(w=1, l=2\) -> \(+0{,}1667 + 0{,}8660i\) — la partie réelle vaut exactement \((l-w)/6\) (\(-1/6\), \(0\), \(+1/6\)), et le tableau de mesures l’entérine sur cinq lignes : \(-0{,}333\) et \(-0{,}167\) -> point_fixe, \(0{,}000\) -> orbite_periodique, \(+0{,}167\) et \(+0{,}333\) -> cycle_heteroclinique.
Mais la partie imaginaire reste \(0{,}8660 = \sqrt{3}/2\) sur toute la ligne : la pulsation de rotation autour du barycentre ne dépend pas de la position le long de la ligne — traverser le mur change le sens radial (rentrant, neutre, sortant), jamais la vitesse angulaire. Les trois portraits disent la même chose géométriquement : en traversant le mur \(w = l\), l’\(\omega\)-limite saute du barycentre aux orbites fermées, puis au cycle de la frontière. Un paramètre du jeu déplace l’équilibre entre les deux axes du plan, pas la géométrie de la rotation. C’est exactement le vocabulaire du 3b : une paroi de codimension 1 dans l’espace des familles de jeux, deux chambres de régimes de part et d’autre — et le régime du mur lui-même.
4. Exercices
Exercice 1 — Chasse au Cerf : un jeu, deux bassins
Le module fournit ls.stag_hunt_matrices() : \(A = \begin{pmatrix} 4 & 1 \\ 3 & 2 \end{pmatrix}\), \(B = A^\top\) (la transposée n’est pas optionnelle : \(A\) n’est pas symétrique). Deux conditions initiales vous sont données. Pour chacune : intégrer, classer le régime, identifier l’attracteur atteint — puis dire ce qui sépare les deux issues.
# Exercice 1 -- Chasse au Cerf : identifier le regime et les bassinsA_cerf, B_cerf = ls.stag_hunt_matrices()depart_haut = (0.62, 0.62) # x + y > 1depart_bas = (0.30, 0.30) # x + y < 1# Etape 1 : integrer les deux trajectoires (t_max=60, dt=1e-3).# Etape 2 : pour chacune, appliquer detect_regime et lire l'etat final.# Etape 3 : formuler ce qui separe les deux bassins (indice : une droite du# carre passe par la selle interieure ; laquelle ?).verdict_exo1 =None# TODO etudiant : (regime_haut, regime_bas, separateur)print("Exercice a completer")
Exercice a completer
Exercice 2 — Personne ne quitte son ensemble limite
Le théorème dit que la trajectoire reste sur son ensemble limite. Vérifiez-le par la mesure pour Matching Pennies depuis une autre condition initiale \((0.2, 0.75)\) : l’invariant \(x(1-x)\,y(1-y)\) doit rester constant le long de la trajectoire — à quelle précision relative ? Et pour RPS \(w < l\), la trajectoire intérieure s’approche de la frontière sans jamais la toucher : quelle est la coordonnée minimale atteinte sur tout le run ?
# Exercice 2 -- mesurer la conservation des ensembles limites# Etape 1 : MP depuis (0.2, 0.75) -- t_max=20, dt=1e-3 : max_t |inv(t) - inv(0)|# relatif a inv(0).# Etape 2 : RPS w=1, l=2 depuis (0.4, 0.35, 0.25) -- t_max=120 : min de toutes# les coordonnees de la trajectoire (interieur strict conserve ?).# Indice : ls.mp_invariant(z) donne l'invariant ; np.min(traj) le minimum.conservation_exo2 =None# TODO etudiant : (ecart_relatif_mp, coord_min_rps)print("Exercice a completer")
Exercice a completer
Exercice 3 — Trouver le mur à la bisection
La section 3 a montré le mur \(w = l\) sur la ligne \(w + l = 3\). On va le trouver sans la formule : fixez \(l = 2\) et balayez \(w\) — pour chaque \(w\), intégrez (t_max=120, dt=1e-3) et classez. Par bisection sur le verdict (point_fixe vs autre chose), localisez le mur à \(\pm 0{,}01\) près, puis comparez à la prédiction \(w = l = 2\).
# Exercice 3 -- bisection sur w pour localiser le mur (l = 2 fixe)# Etape 1 : deux bornes de part et d'autre du mur (verifiez leurs verdicts).# Etape 2 : bisection ~7 iterations pour une precision de 0.01 sur w.# Etape 3 : comparer la valeur trouvee a l et commenter l'ecart.mur_exo3 =None# TODO etudiant : w trouve par bisectionprint("Exercice a completer")
Exercice a completer
Conclusion
Trois jeux, trois issues, et une liste fermée : point fixe, orbite périodique, cycle hétéroclinique. C’est le privilège de la dimension 2, et il a un prix symétrique : le théorème tombe dès qu’on quitte le plan. Deux populations sur trois stratégies (dimension 4), une population sur quatre stratégies (dimension 3) — l’alternative n’y est plus exhaustive, et des comportements chaotiques sont documentés dans ces cadres (Hofbauer-Sigmund pour le replicateur à assez de stratégies ; Sato-Akiyama-Crutchfield 2005 pour l’apprentissage avec mémoire en jeu à deux). Ce notebook ne généralise pas : l’échec du théorème au-delà du plan est la leçon — la classification que vous venez d’exécuter est un théorème de géométrie, pas une propriété de l’apprentissage en général.
Source : Czechowski & Piliouras (2021), Poincaré-Bendixson Limit Sets in Multi-Agent Learning — bibliothèque locale : G:/Mon Drive/MyIA/IA/Bibliographie IA/GameTheory/2021 - Czechowski Piliouras - Poincare-Bendixson Limit Sets in Multi-Agent Learning.pdf (citée, jamais copiée dans le dépôt).